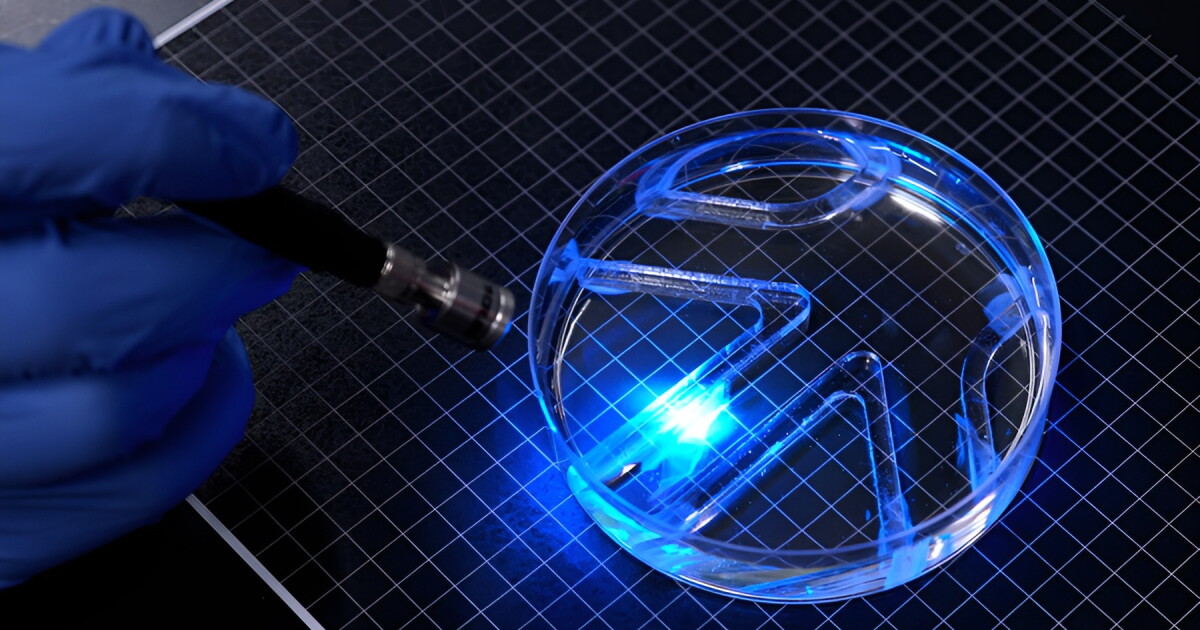
एमआयटीच्या संशोधकांनी च्युइंग गमच्या काडीएवढा मऊ, पोहणारा रोबोट तयार केला आहे, ज्याची प्रेरणा सजीव स्नायू ऊतकांकडून आणि दिशा प्रकाशकिरणाकडून मिळते. नुकत्याच नोंदवलेल्या चाचणीत, या उपकरणाने मोठ्या पेट्री डिशमधील पाण्याने भरलेल्या साध्या चक्रव्यूहातून मार्ग काढला, तर एका संशोधकाने हातात धरलेला दिवा त्याच्या पंखांवर रोखून त्याला मार्गदर्शन केले. यात मोटर्स नाहीत, बॅटऱ्या नाहीत आणि जहाजावर इलेक्ट्रॉनिक्सही नाहीत — फक्त लवचिक जेलला जोडलेल्या अभियांत्रिक पेशी, ज्या सामान्यतः अॅक्च्युएटर करतात ते काम करत आहेत.
स्नायूंचा एक थर पोहणाऱ्याला कसा चालवतो
रोबोटच्या शरीरात लवचिक जेलसोबत स्नायू पेशींचा एकच थर जोडलेला आहे. या पेशींमध्ये अनुवांशिक बदल केले आहेत, ज्यामुळे त्यांच्यावर प्रकाश पडताच त्या आकुंचन पावतात. परिणामी आज्ञेनुसार हलणारा पंख तयार होतो: रोबोटच्या दोन पंखांपैकी एकावर प्रकाशकिरण रोखा, तो वाकतो; प्रकाश दुसऱ्या पंखावर न्या, आणि यंत्र वळते — पुढे जाणे आणि दिशा बदलणे एकत्र घडते. कारण सिग्नल डिशच्या बाहेरून येतो, त्यामुळे रोबोटवर चालणाऱ्या सॉफ्टवेअरऐवजी दिवा धारण करणारी व्यक्तीच प्रत्येक दिशा-निर्णय घेते.
येथे आकारमान महत्त्वाचे आहे. प्रत्येक पंख १५ मिमी (०.५९ इंच) लांब, ७ मिमी (०.२८ इंच) रुंद आणि फक्त ०.५ मिमी (०.०२ इंच) जाड आहे — पुन्हा पुन्हा वाकण्याइतका पातळ पण पाण्याच्या प्रतिकाराविरुद्ध ढकलण्याइतका मजबूत ऊतकाचा तुकडा. "हवेच्या तुलनेत पाण्यातून हलण्यासाठी खूप बल लागते," असे अभ्यासाचे लेखक, एमआयटीतील यांत्रिक अभियांत्रिकीचे सहयोगी प्राध्यापक रितू रमण म्हणाले. "आकारमानाच्या तुलनेत रोबोट बराच मजबूत आहे."

सुरकुत्या पडलेल्या जेलपासून ते रेषेत असलेल्या तंतूंपर्यंत
स्नायूंनी प्रभावीपणे ओढण्यासाठी सामग्रीत बदल करावा लागला. संघाच्या पूर्वीच्या रचनेत, पेशींना आधार देणारे अत्यंत मऊ फायब्रिन जेल स्नायू आकुंचन पावताना सुरकुत्या पडत असे, ज्यामुळे ऊतकाने निर्माण केलेले बल वाया जात असे. संशोधकांनी तो पाया बदलून अधिक कडक जिलेटिन-आधारित जेल वापरला आणि त्याच्या पृष्ठभागावर चौकोनी तळाच्या खोबण्या उमटवल्या. या खोबण्यांनी पेशींना अनुसरण्यासाठी भौतिक संकेत दिला, ज्यामुळे त्या रेषेत येऊन तंतूंमध्ये विलीन होण्यास प्रोत्साहन मिळाले आणि परस्परविरोधी दिशांना ओढण्याऐवजी एकत्र ओढू शकल्या.
त्याचा परिणाम म्हणजे अधिक सुसंघटित स्नायूंचा थर, ज्याने पेशींचे आकुंचन स्वच्छ हालचालीत रूपांतरित केले. वाकणाऱ्या आधाराशी लढण्याऐवजी तंतू बल पंखातच पोहोचवू शकले.
अभियांत्रिक ऊतकांसाठी व्यायामाचा कार्यक्रम
स्नायू वापरल्याने सुधारतो, आणि एमआयटी संघाने हे तत्त्व त्यांच्या रोबोटला लागू केले. त्यांनी ऊतकाला दिवसातून १५ मिनिटे, सेकंदाला दोन स्पंदन या दराने प्रकाशाने उत्तेजित केले, म्हणजेच पेशींचा व्यायाम घेतला. उत्तेजित न केलेल्या नियंत्रण गटाशी तुलना करता, प्रशिक्षित ऊतकाने पंख किती अंतर विस्थापित करू शकतो यात चार पट वाढ नोंदवली. स्नायू टिकाऊही ठरला: आधार न देता तो ३० दिवसांहून अधिक काळ काम करत राहिला, जो पुन्हा पुन्हा आकुंचन सहन करावे लागणाऱ्या सजीव सामग्रीसाठी लक्षणीय कालावधी आहे.
अधिक बल आणि दीर्घ टिकाऊपणा यांचे हे संयोजनच जैवसंकर पोहणारा रोबोट शक्य करते. सजीव ऊतक नाजूक असते, पोषक द्रव्ये लागतात आणि परिस्थिती बदलल्यास ते ऱ्हास पावते, त्यामुळे आधाराशिवाय महिनाभर कार्यरत राहण्याचे कोणतेही प्रात्यक्षिक हे रोबोटिक्सइतकेच सामग्री-संशोधनाचे फलित आहे.
मिनिटाला चार शरीर-लांबी
वेग हा याचा खास गुण नाही. सर्वात वेगवान असताना रोबोट मिनिटाला सुमारे चार शरीर-लांबी पार करत असे. तो लहान, संथ आणि निर्मात्यांनीच मान्य केल्याप्रमाणे खुल्या समुद्रासाठी अजिबात तयार नाही. प्रात्यक्षिकात तो साध्या चक्रव्यूहातून हलत आणि वळत गेला, तर एका संशोधकाने हाताने त्याला मार्गदर्शन केले, जे स्वायत्ततेपेक्षा नियंत्रणक्षमता अधिक दर्शवते — रोबोट कोणीकडे जावे हे ठरवण्यासाठी अजूनही डिशबाहेरील व्यक्तीवर अवलंबून आहे.
मात्र हे व्यासपीठ वेगळी रचना-तत्त्वज्ञान देते. कारण संकेत प्रकाश देतो आणि हालचाल स्नायू करतो, त्यामुळे पारंपरिक पाण्याखालील रोबोट्समधील कडक भाग, वायरिंग आणि वीजपुरवठा यांशिवाय हे यंत्र बनवता येते. पातळ, जेल-आणि-ऊतक शरीर तत्त्वतः मोटारयुक्त समतुल्यापेक्षा सोपे आणि स्वस्त बनवता येऊ शकते — एमआयटी संघ आपले काम या दिशेकडे नेत असल्याचे सुचवतो.
जैवसंकर पोहणारे रोबोट्स: पूर्वी आणि आता
प्रकाशाने नियंत्रित, स्नायूंवर चालणारे पोहणारे रोबोट पूर्णपणे नवे नाहीत. पूर्वीच्या जैवसंकर यंत्रांनी — सजीव ऊतक आणि अभियांत्रिक भाग एकत्र करणाऱ्या उपकरणांनी — हालचाल निर्माण करण्यासाठी आणि दिशा बदलण्यासाठी दोन्हीसाठी पेशी वापरल्या आहेत. २०१६ मध्ये संशोधकांनी प्रकाश-संवेदनशील उंदराच्या हृदय पेशींनी चालणारा रोबोटिक रे प्रात्यक्षिकाद्वारे दाखवला. २०२२ मध्ये मानवी हृदय पेशींनी बनवलेला मासळी-आकाराचा रोबोट स्वतःच्या बळावर पोहत होता. एमआयटीचे उपकरण या परंपरेत भर घालते, ज्याची रचना बाह्य प्रकाशीय नियंत्रणाभोवती आणि रेषेत व टिकाऊपणासाठी अभियांत्रिक स्नायू थराभोवती केंद्रित आहे.
प्रात्यक्षिकाने उरलेले प्रश्न
चक्रव्यूहातील फेरी हे नियंत्रित वातावरणातील नियंत्रणाचे पुरावे आहे, क्षेत्रचाचणी नाही. अनेक अडथळे अजून अनुत्तरीत आहेत. रोबोटला प्रकाशस्रोत असलेला चालक लागतो, त्यामुळे स्वायत्ततेसाठी नवीन संवेदन आणि निर्णयक्षमता लागेल, जी सध्याची रचना सर्व काही बाहेर ठेवून जाणीवपूर्वक टाळते. सजीव पेशी प्रयोगशाळेच्या डिशबाहेर जिवंत, पोषित आणि कार्यरत ठेवणे ही त्यांना आकुंचन पाववण्यापेक्षा वेगळी समस्या आहे. आणि ऊतक आधाराशिवाय ३० दिवसांहून अधिक काळ काम करत राहिले, तरी गढूळ, हलत्या, तापमान बदलणाऱ्या पाण्यात ते किती टिकेल हे अस्पष्ट आहे.
आकारवाढ हाही खुला प्रश्न आहे. मोठ्या पोहणाऱ्याला प्रमाणानुसार अधिक स्नायू, अधिक प्रकाश आणि घन माध्यमातून हलण्यासाठी अधिक बल लागेल, आणि १५ मिमीवर चालणारी पंख-रचना वरच्या आकारमानात तशीच लागू होईलच असे नाही. सध्या ही कामगिरी मर्यादित पण खरी आहे: च्युइंग गमच्या काडीएवढे यंत्र, जे पोहते, वळते आणि महिनाभर टिकते, प्रकाशाला प्रतिसाद देणाऱ्या पेशींनी चालवले जाते.
मुख्य मुद्दा
एमआयटीचा रोबोट हा प्रोटोटाइप वाहनापेक्षा अॅक्च्युएटर म्हणून अभियांत्रिक ऊतक काय करू शकते याचे प्रात्यक्षिक अधिक आहे. अधिक कडक खोबणीदार जेल, रेषेत असलेले स्नायू तंतू आणि जाणीवपूर्वक आखलेला प्रशिक्षण कार्यक्रम यांच्या संयोजनाने पाण्यातून पंख ढकलण्याइतका मजबूत आणि महिनाभर चालू राहण्याइतका स्थिर पोहणारा तयार झाला. खऱ्या वातावरणासाठी अधिक मऊ, स्वस्त पोहणारी यंत्रे यातून घडतील का, हे दाखवावे लागेल — पण आराखडा आता समोर आहे.
हा लेख New Atlas च्या वृत्तांकनावर आधारित आहे. मूळ लेख वाचा.
Originally published on newatlas.com




