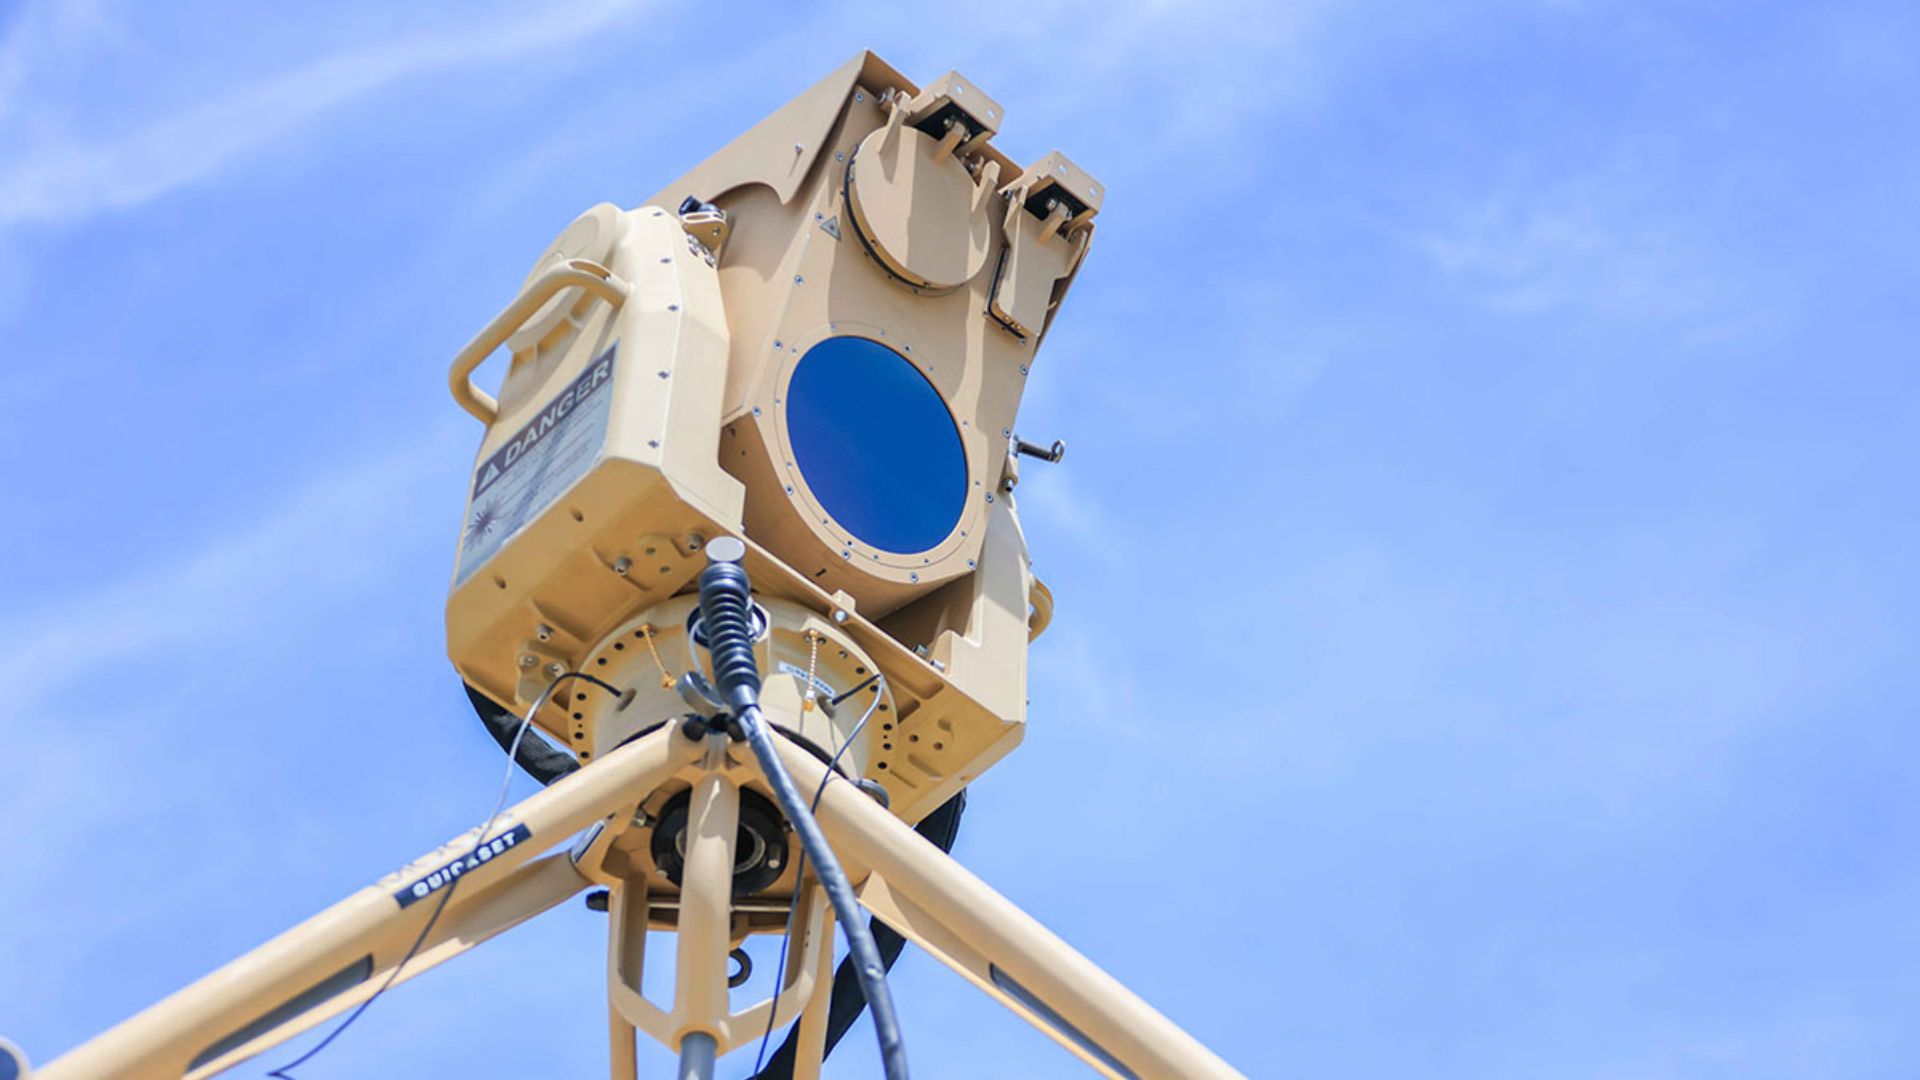
小型无人机已悄然成为现代防空领域最棘手的问题之一。它们价格低廉、数量众多、易于从卡车车厢或屋顶发射,而且越来越能够在完全不发射任何防御方可侦听的无线电信号的情况下执行任务。一款最新报道的3D激光雷达传感器正是针对这一盲区,能够在近一英里外发现无人机威胁。
这一说法之所以重要,是因为反无人机工作多年来严重依赖探测无人机产生的电子辐射。这种方法对付将视频回传给操作员的业余四旋翼效果良好,但面对已预编程飞行路径、不携带无线电链路或通过光纤线缆系留的机器时则效果不佳。激光雷达提供了另一种答案:不是侦听信号,而是直接观察空域并测量实际存在的物体。
为何无线电静默无人机是最难对付的目标
“无线电静默”一词涵盖多种不同的威胁特征,每一种都削弱了传统探测中嵌入的不同假设。
- 航点自主飞行。无人机可预载航线、发射后自行飞行,无需任何指挥链路。没有上行链路可截获,也没有下行链路可三角定位。
- 惯性与光学导航。随着机载计算能力的提升,飞行器可利用摄像头、惯性传感器和存储的地形数据而非外部信号来保持航向。
- 光纤系留。一些系统以物理线缆取代无线自由,获得高带宽链路,且不发射任何射频传感器可探测的信号。
- 低、慢、小。即便是作为传统空中监视骨干的雷达,也必须应对微小的雷达截面积、缓慢的地速以及杂波——这些杂波使小型机体看起来极像鸟类或一片移动的植被。
结果是,随着自主技术变得更廉价、更普及,探测缺口不断扩大。分析人士一再警告,推动商用无人机繁荣的同一批消费电子产品,也降低了对手寻求安静、可推诿的监视或打击平台的门槛。防御方正被推向不依赖目标电子配合的传感器。
3D激光雷达传感器能带来什么
激光雷达——即光探测与测距——通过发射激光脉冲并计时其返回所需时间来工作。3D激光雷达单元在视场内扫描或散布这些脉冲,构建描述物体三维形状、位置和运动的点云。
应用于反无人机任务时,相比纯电子探测,它具有若干实际优势:
- 无需目标发射任何信号。无线电静默的飞行器仍是占据物理空间的物理物体,无论其发射什么,激光雷达都能看到它。
- 几何分类。点云可揭示旋翼布局、翼展以及多旋翼特有的悬停与平移运动,有助于将无人机与鸟类和气球区分开来。
- 直接方位与距离。由于激光雷达直接测量距离而非推断距离,探测可附带精确的位置轨迹,适合为其他系统提供引导。
- 昼夜均可工作。与依赖环境光的摄像头不同,主动激光可自行照亮其场景。
本报道所依据的源材料中描述的传感器名为Stratos,被介绍为一款3D激光雷达反无人机系统,探测范围接近一英里。这一数字意义重大:它将光学探测从短程、最后手段的能力提升为更接近区域传感器的能力。
近一英里的预警时间
在防空领域,距离并非虚荣指标——它直接转化为决策时间。在传感器探测范围外缘发现目标,可让操作员有时间确认接触是否为真实威胁、判断其意图并选择应对措施。而在几百英尺处才发现,则几乎没有任何余量。
正是这一余量使远程激光雷达与雷达和射频接收器并列具有吸引力。一款能在近一英里外看到小型机体的传感器,可在目标进入干扰器、拦截器、拦截网或定向能效应器更紧密的交战范围之前,为轨迹跟踪做出贡献。在分层防御架构中,外层传感器不必击败威胁——它只需及时交出足够好的轨迹,让其他手段采取行动。

它还改变了站点对部署位置的考量。机场、前沿作战基地、监狱、体育场馆和关键基础设施都面临同一个问题:你需要看多远?更远程的光学层可部署用于覆盖雷达难以清晰照射的接近路径,例如地面杂波占主导的低空走廊。
激光雷达在分层反无人机体系中的位置
没有单一传感器能解决反无人机问题,更远程激光雷达的出现也不会改变这一点。可信的架构仍是融合式的。
- 雷达提供广域监视并可穿透天气跟踪目标,但应对极小、极慢目标时可能吃力。
- 射频探测可识别控制链路和视频馈送,在无人机发射信号时提供强大的分类能力——不发射时则一无所得。
- 光电和红外摄像头提供视觉确认和操作员识别,但依赖视线,且光电摄像头依赖日光。
- 声学阵列可在短距离内根据旋翼噪声进行提示,但城市噪声和风会降低性能。
- 激光雷达增加了对空域的直接物理测量,既不需要目标辐射,也不仅依赖通过镜头的视觉。
融合这些输入正是当前大量工程努力所在。当激光雷达轨迹能与雷达或射频探测相关联以提高置信度并抑制误报时,其价值会急剧上升——误报是反无人机行动长期存在的祸患,每只鸟、每个塑料袋和每次业余飞行都可能分散操作员的注意力。
值得关注的局限
光学传感有众所周知的限制,激光雷达继承了其中大部分。雾、大雨、灰尘、烟雾和浓霾都会衰减激光回波并缩短有效距离。地形、建筑和植被会造成遮挡阴影,在覆盖范围中留下空隙。视线是硬性要求,这限制了单个单元可监视的地面范围。
成本和集成是另一道障碍。远程3D激光雷达并非廉价的附加设备,将其安装在移动平台上意味着要应对尺寸、重量、功耗以及移动车辆的振动。校准和对准必须长期保持,而在艰苦条件下的现场维护对精密光学设备往往并不友好。
还有探测之后怎么办的问题。监视只是反无人机任务的一半。击败无人机——通过干扰、欺骗、拦截或捕获——会引发因司法管辖区而异的广泛法律和安全问题,而在许多国家,对民用空域附近无人机实施电子攻击仍受到严格限制。
下一步值得关注什么
短期内的故事与其说关乎任何单一传感器,不如说关乎远程光学探测多快能成为标准层而非小众补充。关键指标包括:像所报道的Stratos传感器这样的系统能否从演示走向实际采购;激光雷达轨迹在雨尘中的表现如何;以及融合传感器架构能否将误报率降到足以让操作员信任警报的程度。
然而,底层趋势看起来是持久的。自主技术越来越便宜,无线电静默越来越容易。不依赖对手电子设备的探测将日益重要——而距离将继续是防御方首先询问的数字。
关键要点
- 一款据报道的3D激光雷达反无人机传感器可在近一英里外探测到无线电静默无人机威胁。
- 无线电静默无人机通过自主飞行、预编程飞行路径和光纤链路击败基于射频的探测。
- 激光雷达直接测量物理物体,提供适合将无人机与鸟类分类的方位、距离和形状数据。
- 更远的探测距离为操作员赢得决策时间,并支持在分层反无人机架构中引导效应器。
- 天气衰减、遮挡、成本以及击败无人机的法律限制仍是重要的制约因素。
本文基于Interesting Engineering的报道。阅读原文。
Originally published on interestingengineering.com