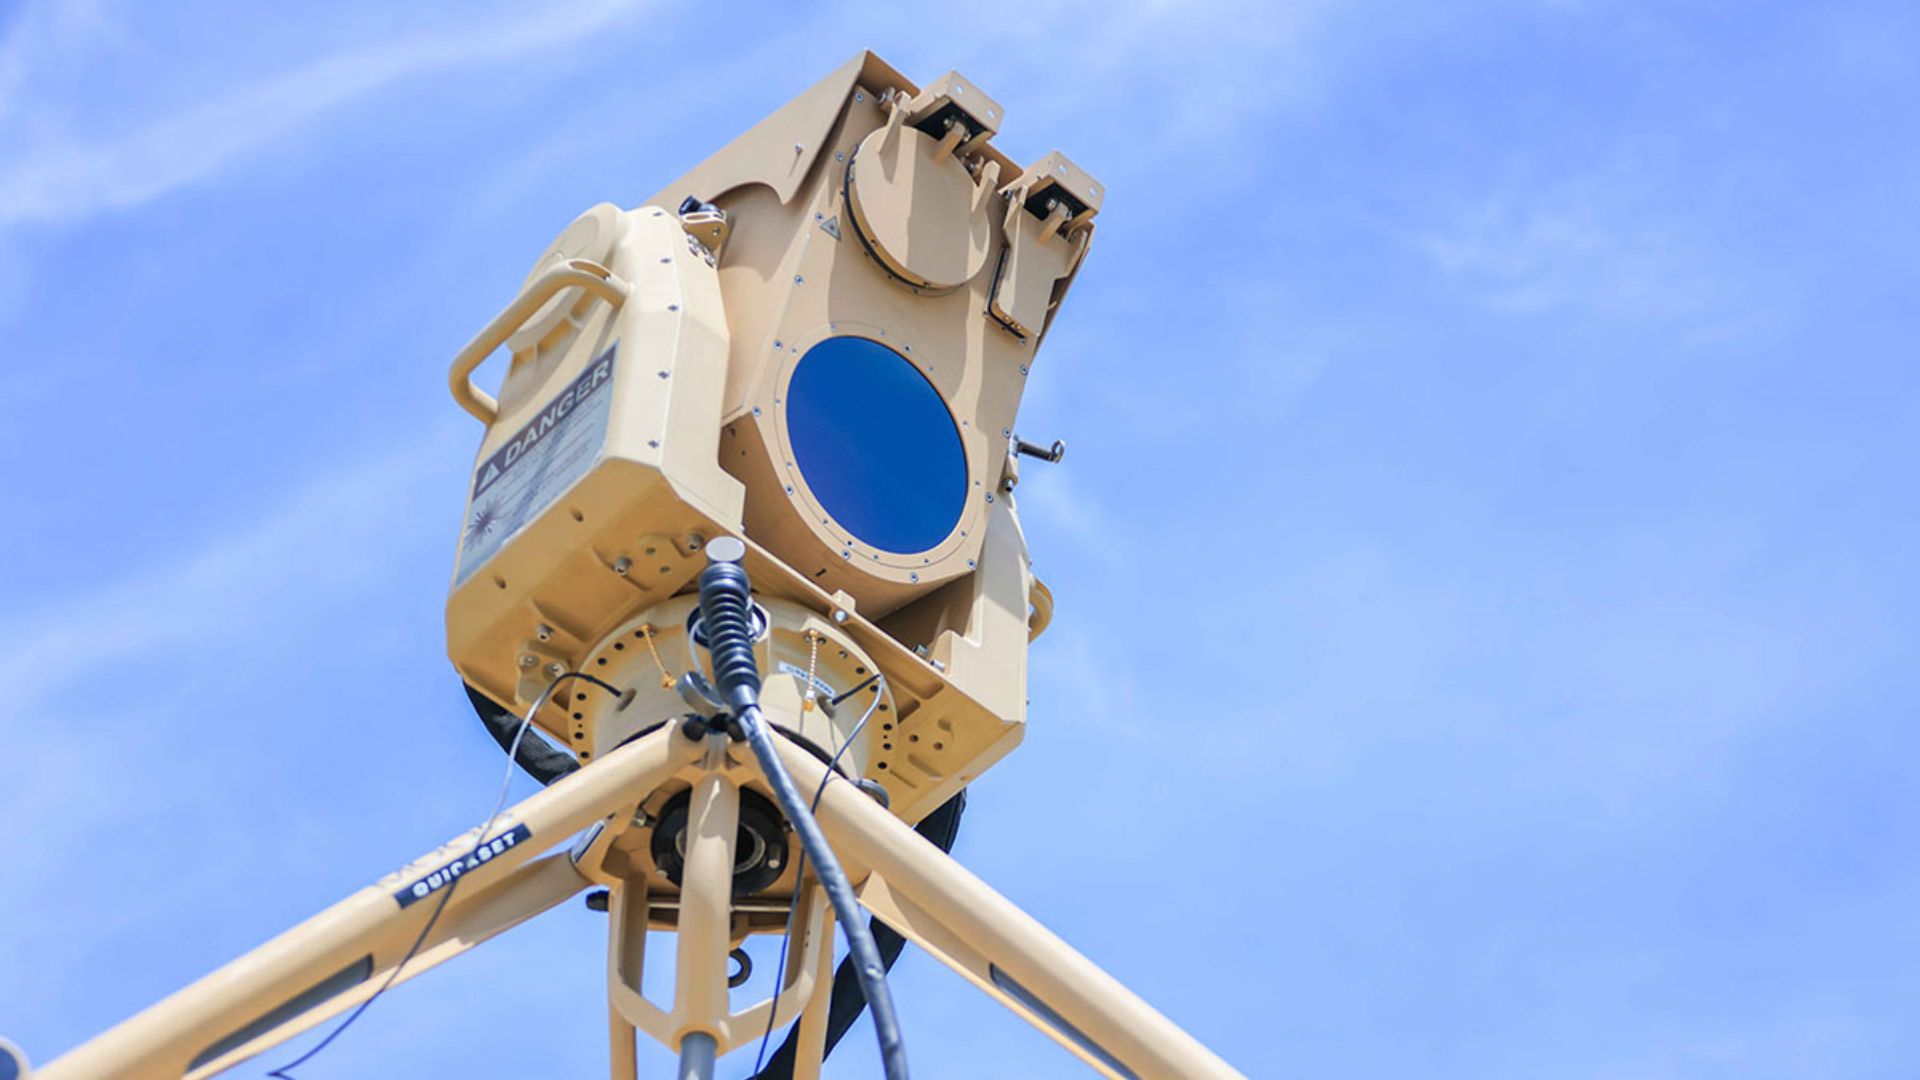
小型ドローンは、現代の防空において最も厄介な問題の一つに静かになりつつある。安価で数が多く、トラックの荷台や屋上から容易に発進でき、さらに、防御側が傍受できる無線信号を一度も発信せずにミッションを飛行する能力をますます備えている。新たに報じられた3D LiDARセンサーは、まさにこの盲点を狙い、約1マイル(約1.6km)先からドローンの脅威を捉える能力を持つとされる。
この主張が重要なのは、対UAS(無人航空機システム)活動が長年、ドローンが発する電子的な放射に大きく依存してきたからだ。このアプローチは、映像をオペレーターにストリーミングするホビー用クアッドコプターには有効だ。しかし、飛行経路をプログラムされ、無線リンクを持たず、あるいは光ファイバーケーブルでテザーされた機体にはほとんど効かない。LiDARは別の種類の答えを提供する。信号を聴く代わりに、空域を直接見て、物理的にそこに何があるかを測定するのだ。
なぜ電波沈黙ドローンが最も難しい標的なのか
「電波沈黙」という言葉はいくつかの異なる脅威プロファイルを包含し、それぞれが従来の検知に埋め込まれた異なる前提を掘り崩す。
- ウェイポイント自律飛行。 ドローンは経路を読み込まれ、発進し、コマンドリンクなしで飛行させることができる。傍受すべきアップリンクも、三角測量すべきダウンリンクも存在しない。
- 慣性・光学ナビゲーション。 機載コンピューティングの向上により、機体は外部信号ではなく、カメラ、慣性センサー、保存された地形データを用いて進路を維持できる。
- 光ファイバーテザリング。 一部のシステムは無線の自由を物理ケーブルと引き換えにし、RFセンサーが検知できるものを一切発信しない高帯域リンクを得る。
- 低く、遅く、小さい。 伝統的な航空監視の基盤であるレーダーでさえ、極小のレーダー断面積、遅い対地速度、そして小型機体を鳥や動く植生の一部のように見せてしまうクラッターに対処しなければならない。
その結果、自律性が安価で広く利用可能になるにつれて検知ギャップは拡大する。アナリストは繰り返し、商用ドローンブームを牽引する同じ民生電子機器が、静かで否認可能な監視・攻撃プラットフォームを求める敵対者の参入障壁も下げていると警告してきた。防御側は、標的が電子的に協力することに依存しないセンサーへと押しやられている。
3D LiDARセンサーがこの問題にもたらすもの
LiDAR(光検出・測距)は、レーザーパルスを発射し、戻ってくるまでの時間を計測することで機能する。3D LiDARユニットは、それらのパルスを視野全体に走査または散乱させ、物体の形状、位置、動きを3次元で記述する点群を構築する。
対ドローン任務に適用すると、純粋に電子的な検知に比べていくつかの実用的な利点が得られる。
- 標的からの放射が不要。 電波沈黙機であっても物理空間を占める物理的物体であり、LiDARはそれが何を送信するかに関係なく見ることができる。
- 幾何学的分類。 点群はローター構成、翼幅、マルチローター特有のホバリングと移動の動きを明らかにし、ドローンと鳥や気球の区別を助ける。
- 直接的な方位と距離。 LiDARは距離を推測ではなく直接測定するため、検知には他のシステムへのキューイングに適した正確な位置トラックを伴うことができる。
- 昼夜を問わない運用。 周囲光に依存するカメラとは異なり、アクティブレーザーは自らシーンを照射する。
本報告のソース資料で説明されているセンサーは、Stratosとして識別され、約1マイルに迫る検知範囲を持つ3D LiDAR対ドローンシステムとして提示されている。この数値は重要だ。光学検知を短距離の最後の手段から、よりエリアセンサーに近いものへと移行させるからである。
約1マイルの警告時間
防空において距離は見栄えの指標ではない。それは直接的に意思決定時間に変換される。センサー範囲の外縁での検知は、オペレーターに接触が真の脅威かどうかを確認し、その意図を判断し、対応を選択する余地を与える。数百フィートでの検知では、ほとんど余裕がない。
その余裕こそが、長距離LiDARをレーダーやRF受信機と並んで魅力的にするものである。約1マイル先から小型機体を見ることができるセンサーは、物体がジャマー、迎撃機、ネット、指向性エネルギー効果器のより狭い交戦範囲に入る前に、トラックに貢献できる。階層型防御アーキテクチャでは、外側のセンサーは脅威を無力化する必要はなく、他の何かが行動するのに十分なトラックを時間内に引き渡すだけでよい。

また、サイトが配置をどう考えるかも変える。飛行場、前方作戦基地、刑務所、スタジアム、重要インフラはすべて同じ問いに取り組んでいる。どれだけ遠くまで見る必要があるのか? より長距離の光学層は、レーダーがきれいに照射するのに苦労するアプローチ、たとえば地上クラッターが支配的な低高度回廊をカバーするように配置できる。
LiDARが階層型対UASスタックのどこに収まるか
単一のセンサーが対ドローン問題を制するわけではなく、長距離LiDARの登場もそれを変えない。信頼できるアーキテクチャは依然として融合型である。
- レーダーは広域監視と悪天候下での追跡を提供するが、非常に小さく非常に遅い標的には苦労することがある。
- RF検知は制御リンクと映像フィードを識別し、ドローンが放射しているときには強力な分類を提供するが、していないときには何も提供しない。
- 電気光学・赤外線カメラは視覚的確認とオペレーター識別をもたらすが、見通し線に依存し、EOは日光に依存する。
- 音響アレイは短距離でローター音にキューイングできるが、都市騒音や風が性能を劣化させる。
- LiDARは、標的に放射を要求せず、レンズを通した視覚だけに依存しない、空域の直接的な物理測定を追加する。
これらの入力を融合させることが、現在エンジニアリング努力の多くが注がれている領域である。LiDARトラックの価値は、レーダーやRF検知と相関させて信頼性を高め、誤警報を抑制できるときに急上昇する。誤警報は対ドローン運用の持続的な悩みであり、すべての鳥、ビニール袋、ホビー飛行がオペレーターの注意を引っ張るリスクがある。
注視すべき限界
光学センシングにはよく知られた制約があり、LiDARはそのほとんどを受け継ぐ。霧、大雨、粉塵、煙、濃いもやはすべてレーザー戻りを減衰させ、有効距離を短縮する。地形、建物、植生は遮蔽影を作り、カバレッジにギャップを残す。見通し線は厳格な要件であり、単一ユニットが監視できる地面の広さを制限する。
コストと統合がもう一つのハードルだ。長距離3D LiDARは安価な追加装備ではなく、移動プラットフォームに搭載するにはサイズ、重量、電力、移動車両の振動に対処する必要がある。校正と位置合わせは経時的に維持されなければならず、過酷な条件下でのフィールド保守は精密光学にとってまれに優しいものではない。
検知後に何が起こるかという問題もある。監視は対UASミッションの半分にすぎない。ジャミング、スプーフィング、迎撃、捕獲によってドローンを無力化することは、管轄区域によって大きく異なる法的・安全上の問題を提起し、民間空域近くのドローンに対する電子攻撃は多くの国で依然として厳しく制限されている。
次に注視すべきこと
短期的な話は、単一のセンサーよりも、長距離光学検知がニッチな追加装備ではなく標準的な層になる速さに関するものだ。主要な指標には、報告されたStratosセンサーのようなシステムがデモンストレーションから実配備調達へ移行するかどうか、LiDARトラックが雨や粉塵の中でどれだけ持ちこたえるか、融合センサーアーキテクチャがオペレーターが警報を信頼できるほど誤警報率を下げられるかどうかが含まれる。
しかし、根底にあるトレンドは持続可能に見える。自律性は安くなり、電波沈黙は容易になっている。敵対者の電子機器に依存しない検知は重要性を増し続け、距離は防御側が最初に尋ねる数値であり続けるだろう。
主なポイント
- 報告された3D LiDAR対ドローンセンサーは、約1マイル先から電波沈黙型ドローンの脅威を検知できる。
- 電波沈黙ドローンは、自律性、事前プログラムされた飛行経路、光ファイバーリンクによってRFベースの検知を無効化する。
- LiDARは物理的物体を直接測定し、ドローンと鳥を分類するのに適した方位、距離、形状データを提供する。
- より長い検知距離はオペレーターに意思決定時間を与え、階層型対UASアーキテクチャにおける効果器のキューイングを支援する。
- 気象による減衰、遮蔽、コスト、ドローン無力化に関する法的制約は依然として重要な制限要因である。
本記事はInteresting Engineeringの報道に基づいています。元記事を読む。
Originally published on interestingengineering.com