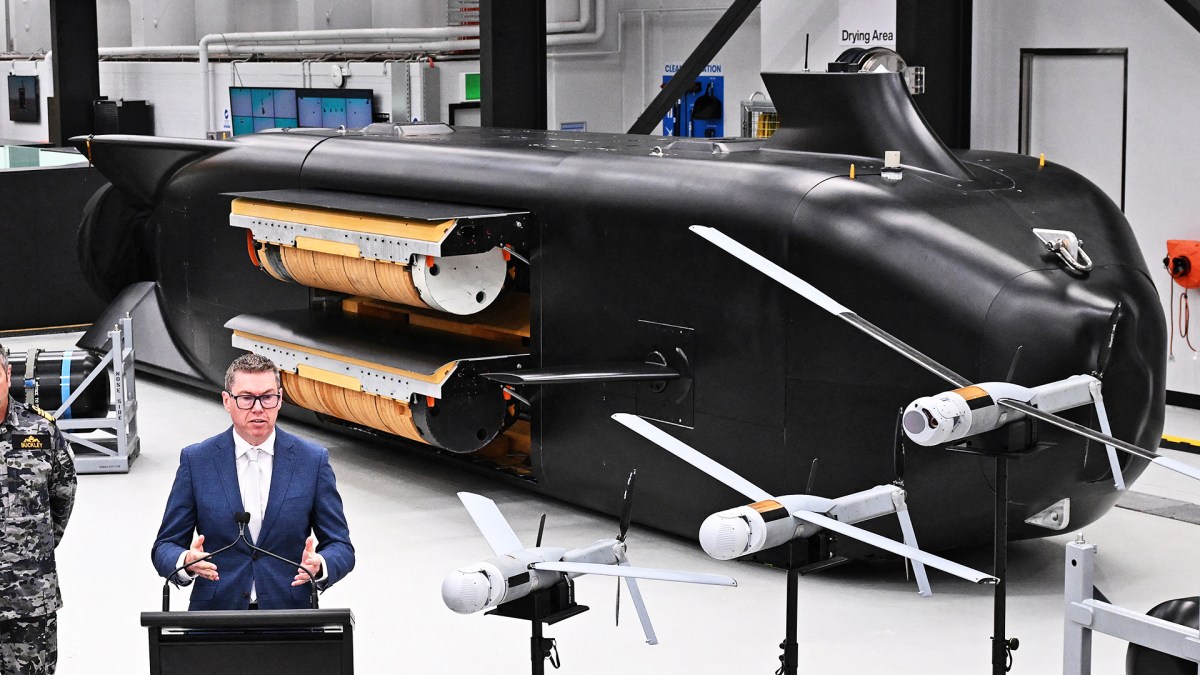
ऑस्ट्रेलिया ने घोस्ट शार्क, अपने अतिरिक्त-बड़े स्वायत्त पानी के भीतर चलने वाले वाहन, के मॉड्यूलर पेलोड कॉन्सेप्ट की अब तक की सबसे स्पष्ट सार्वजनिक झलक पेश की है। हाल ही में जारी तस्वीरों में वाहन का पेलोड बे खुला हुआ दिखाई देता है, जबकि सरकारी और उद्योग जगत के विवरणों से खुफिया जानकारी जुटाने से लेकर बारूदी सुरंगें तैनात करने, समुद्र तल पर आपूर्ति पहुंचाने और हवाई ड्रोन लॉन्च करने तक के मिशनों का संकेत मिलता है।
घोस्ट शार्क को रॉयल ऑस्ट्रेलियन नेवी के लिए एक अतिरिक्त-बड़े स्वायत्त पानी के भीतर चलने वाले वाहन, या XL-AUV, के रूप में विकसित किया जा रहा है। ऑस्ट्रेलियाई अधिकारियों ने पहले कहा था कि यह प्लेटफॉर्म निरंतर खुफिया, निगरानी, टोही और हमले के मिशनों के लिए बनाया गया है। नई जानकारी प्रस्तावित मिशनों को अधिक ठोस रूप देती है और साथ ही इस बात पर जोर देती है कि इसकी अधिकांश क्षमता वाहन के पेलोड बे में रखी जाने वाली सामग्री पर निर्भर करेगी।
अनुकूलनीय पेलोड के इर्द-गिर्द तैयार किया गया वाहन
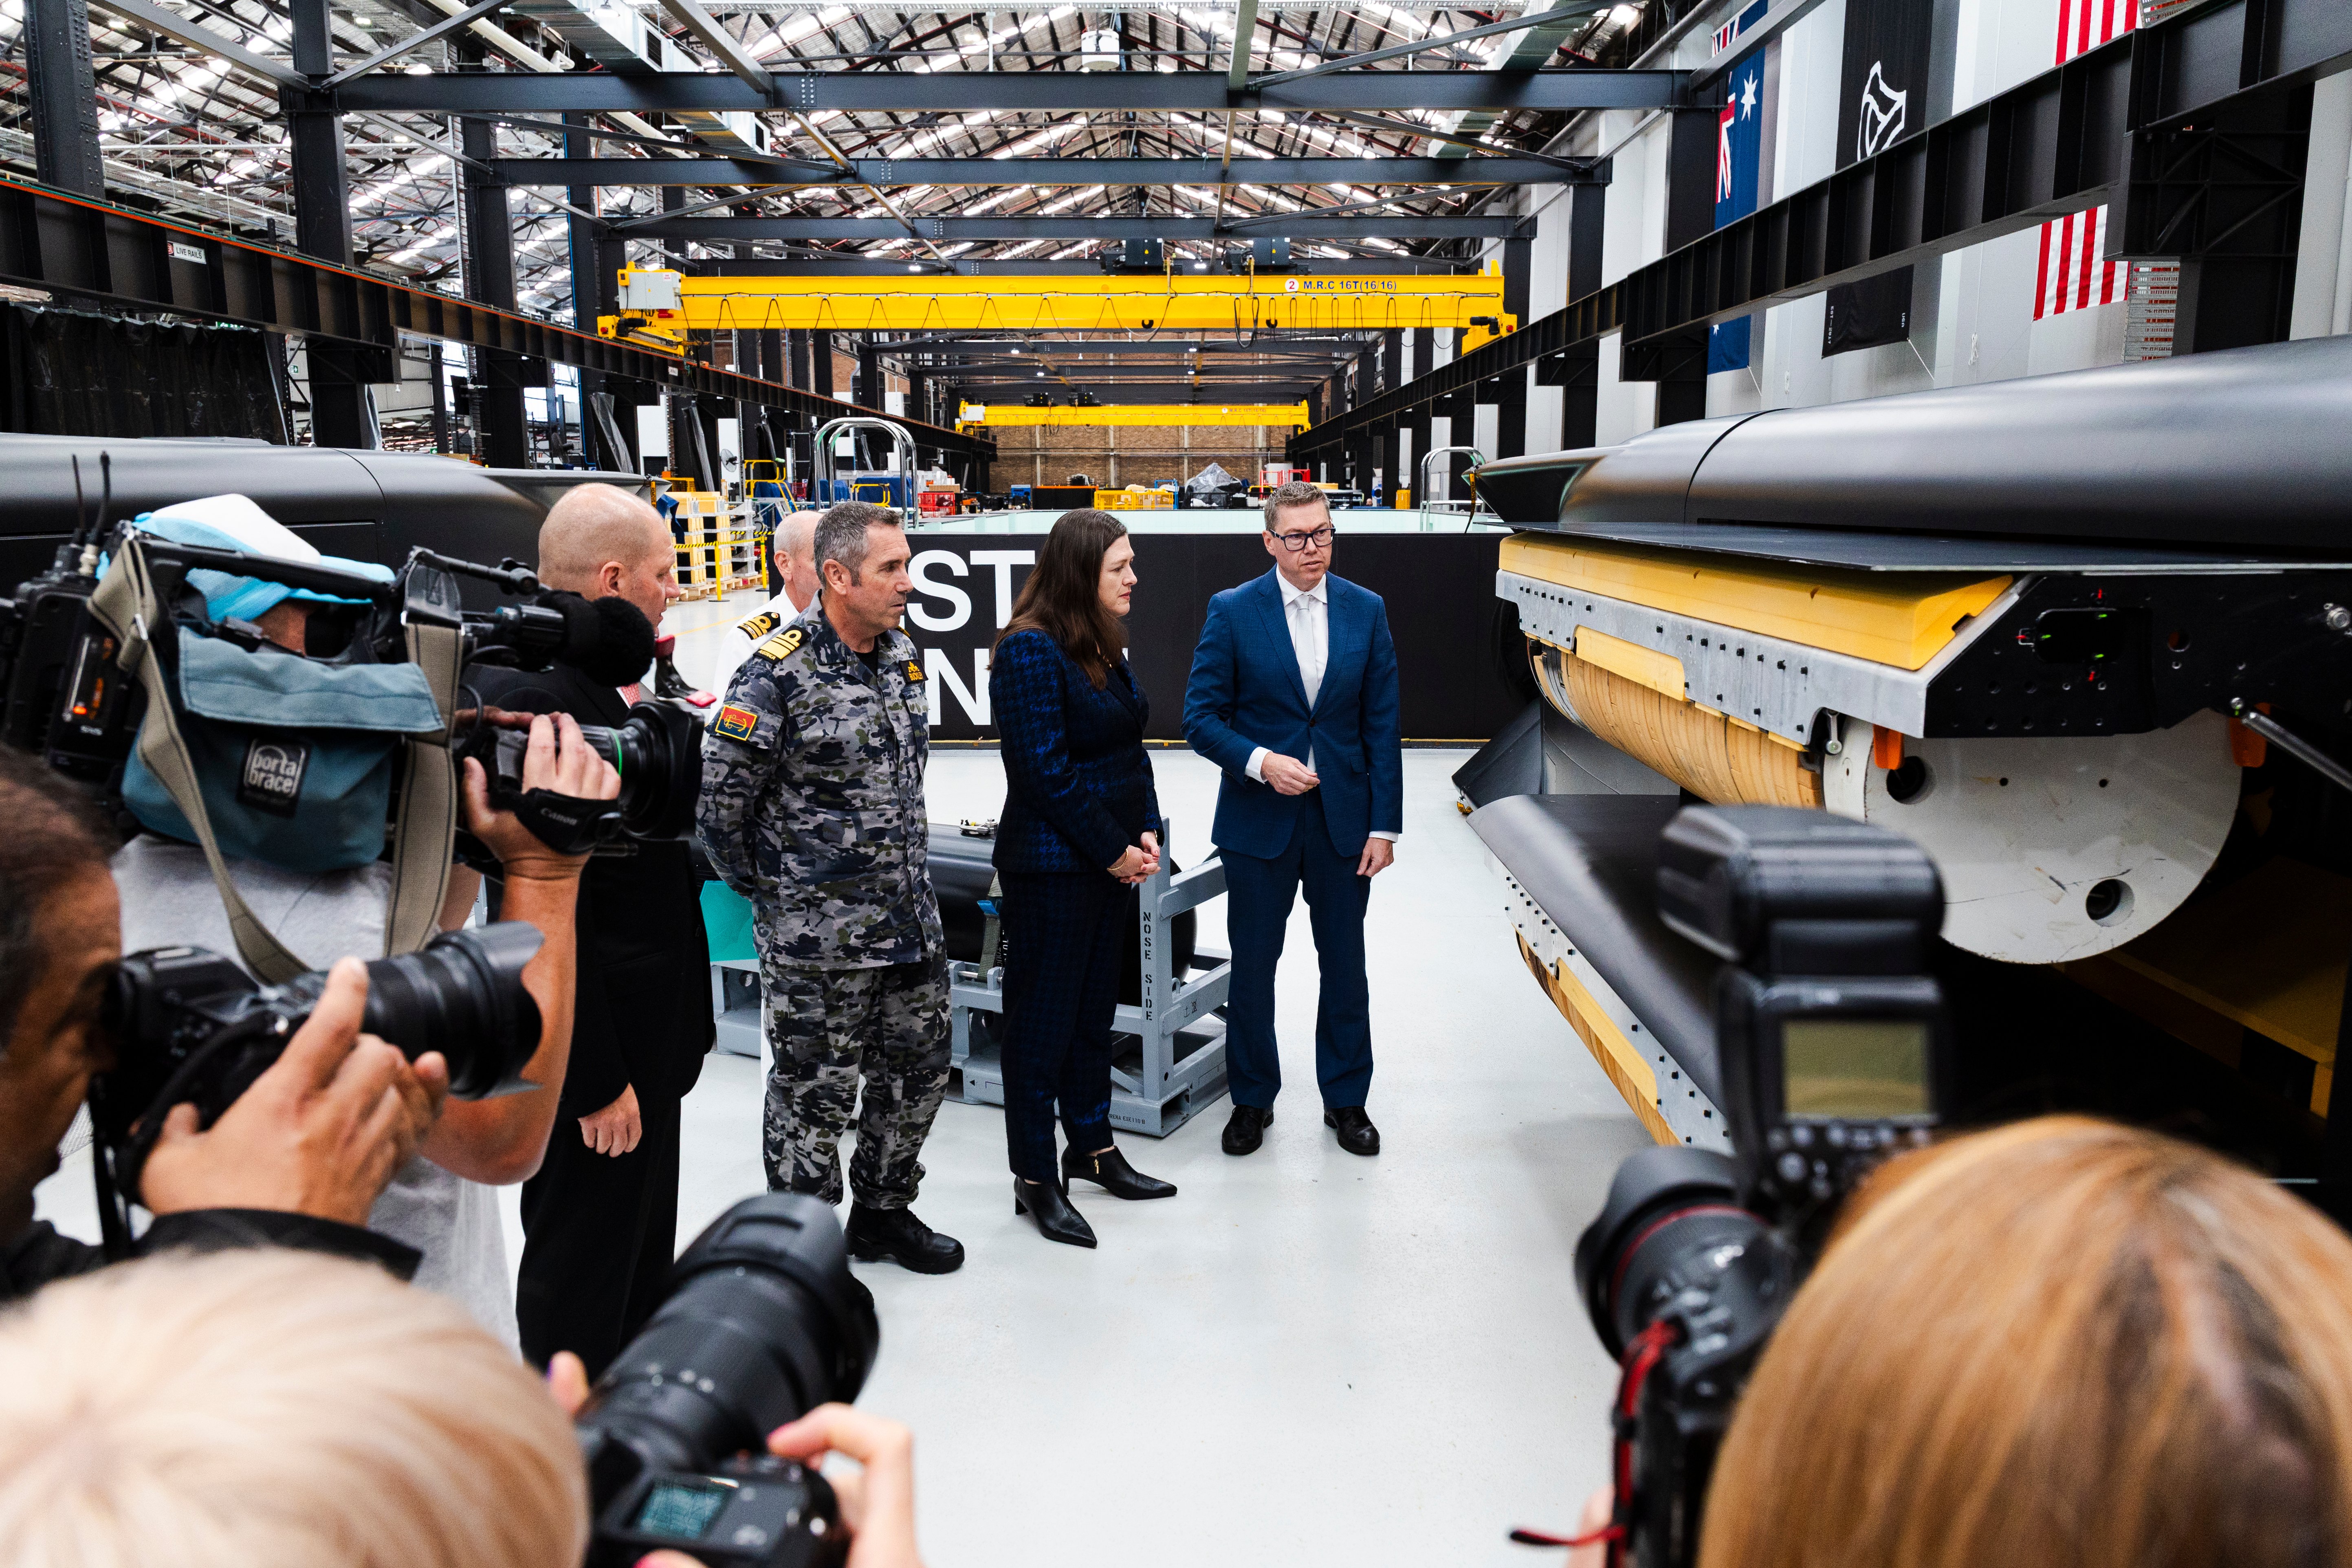
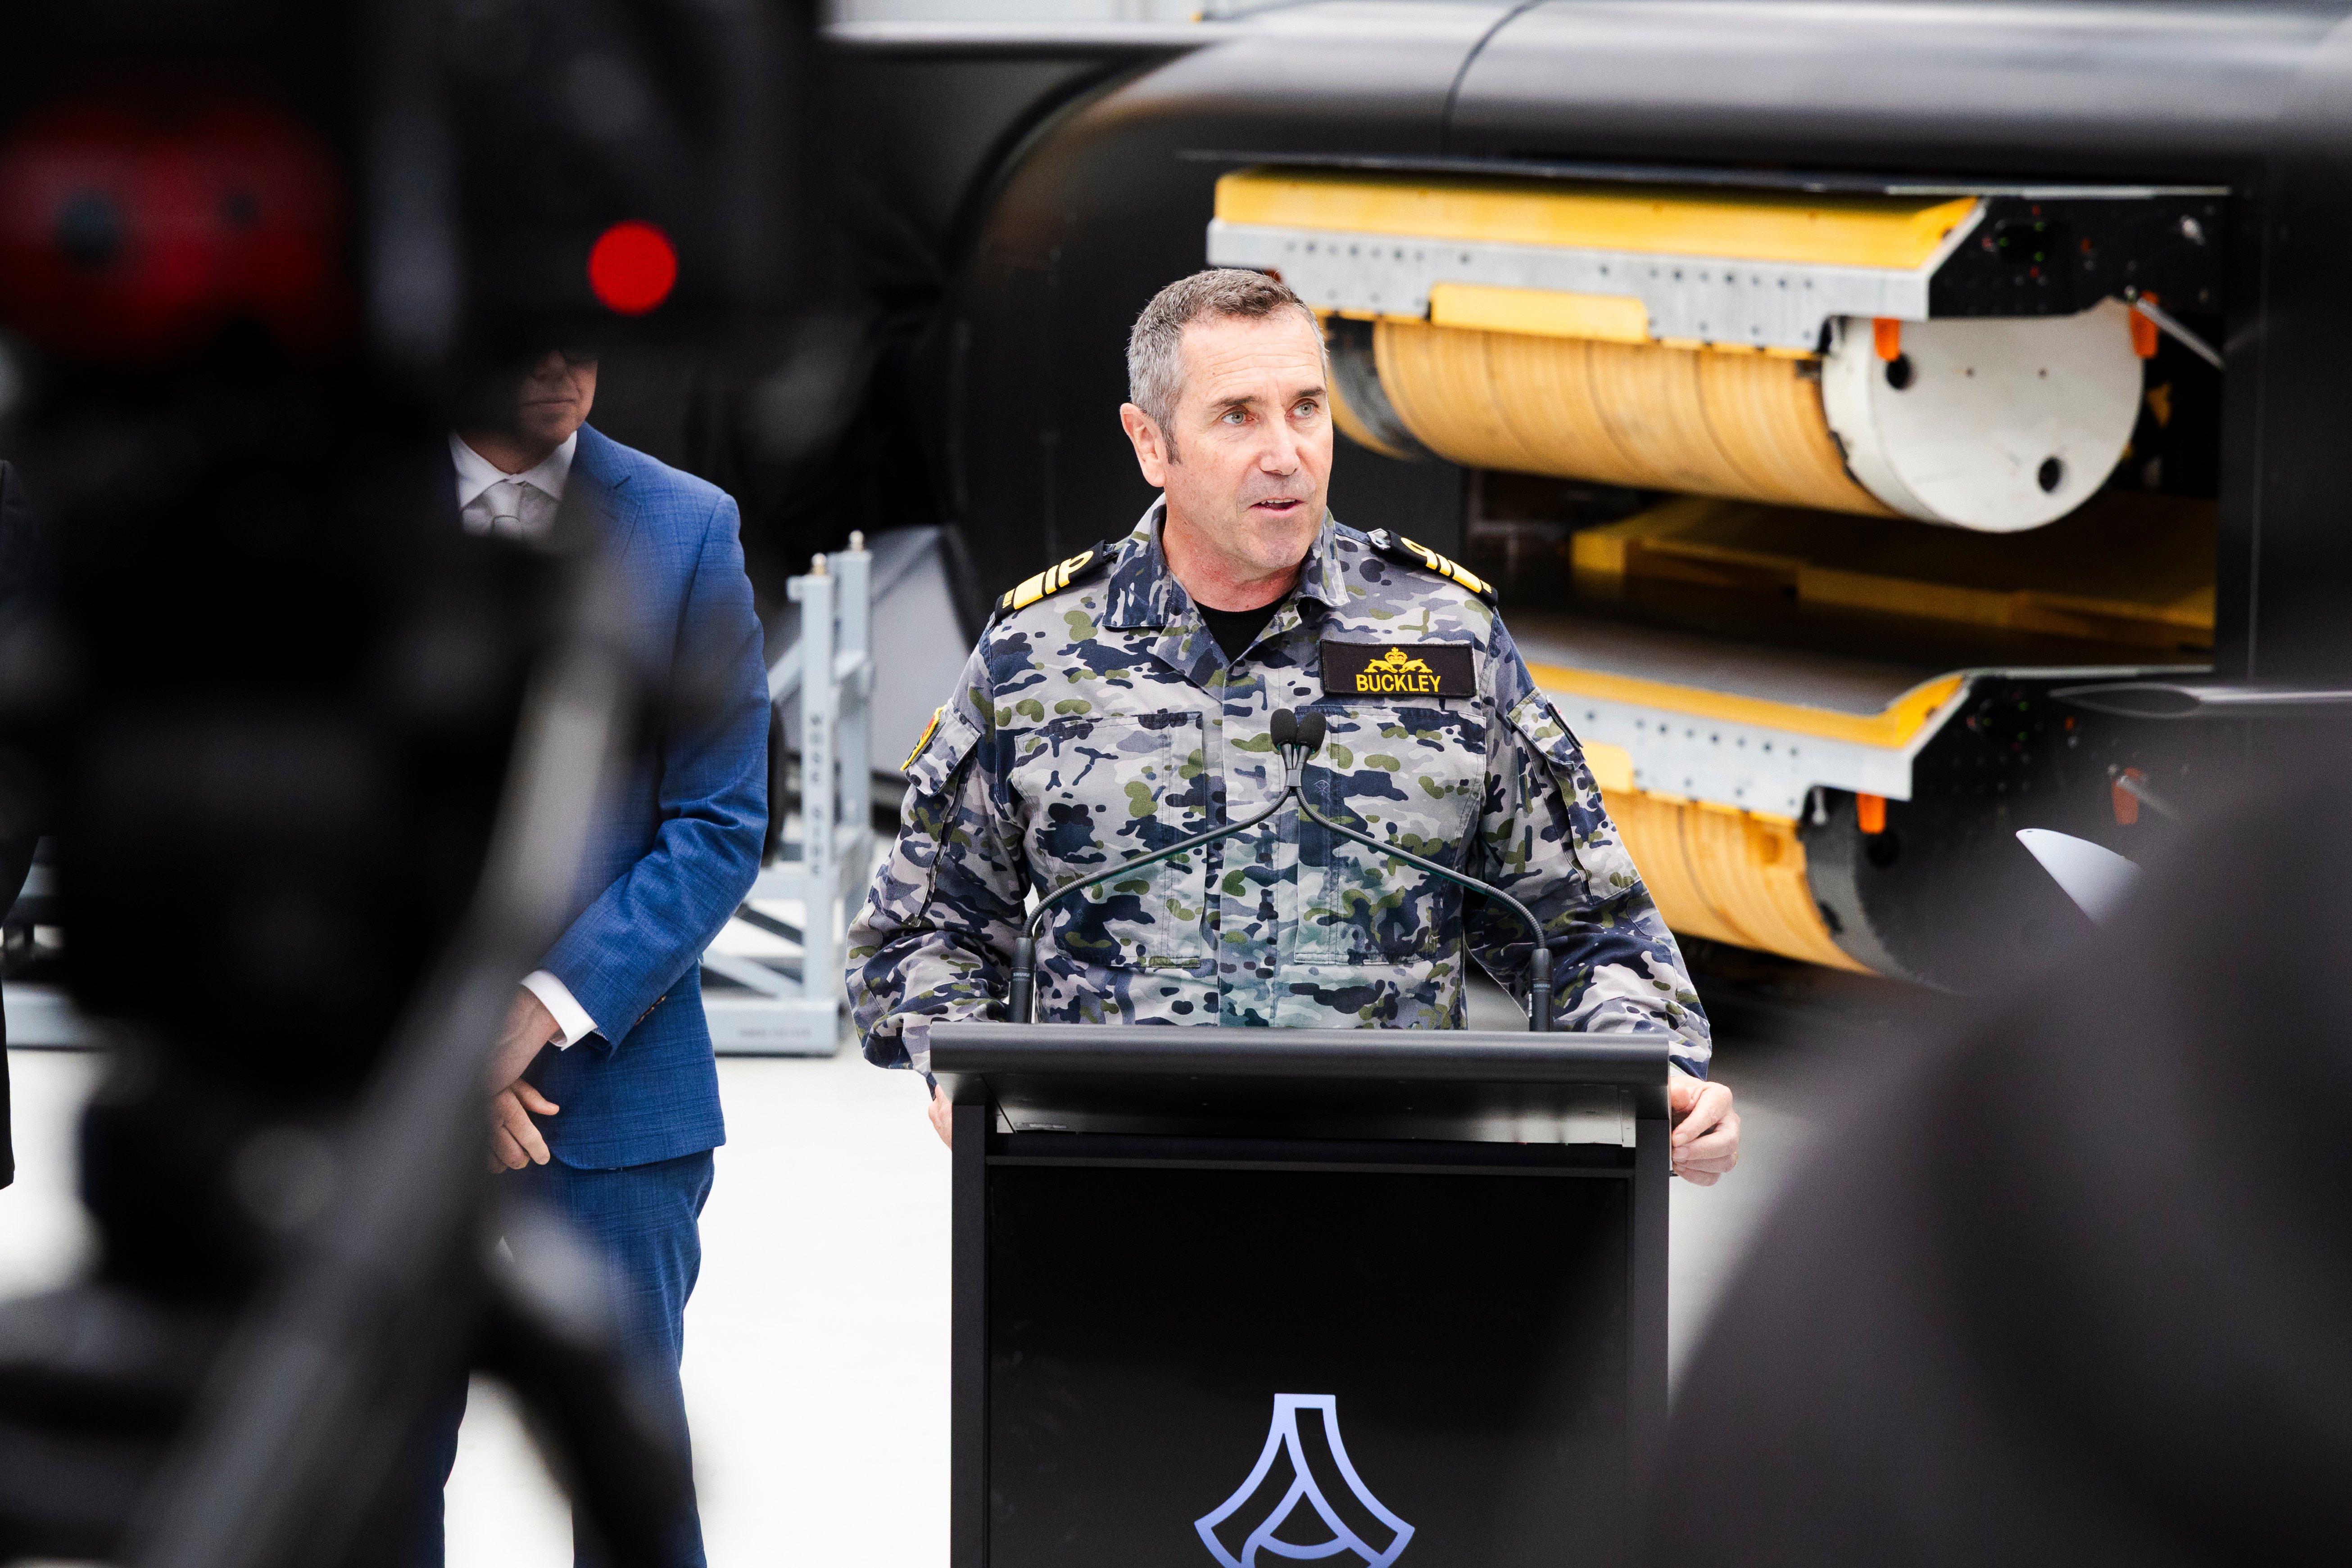
ये तस्वीरें ऑस्ट्रेलिया के रक्षा उद्योग मंत्री पैट कॉनरॉय की Anduril Australia की सिडनी फैक्ट्री की हालिया यात्रा के दौरान ली गई थीं। ये तस्वीरें 19 अक्टूबर की उस सरकारी घोषणा के साथ सामने आईं, जिसमें घोस्ट शार्क, Speartooth बड़े मानवरहित पानी के भीतर चलने वाले वाहन और BlueBottle मानवरहित सतही पोत के लिए पेलोड विकास को शामिल किया गया था।
घोस्ट शार्क की तस्वीरों में खुला हुआ बे पहली बार सार्वजनिक रूप से उस स्थान को दिखाता है, जिसे मिशन-विशिष्ट प्रणालियों को स्वीकार करने के लिए बनाया गया है। यह मॉड्यूलर दृष्टिकोण प्लेटफॉर्म के उद्देश्य का केंद्रीय हिस्सा है। हर कार्य के लिए अलग-अलग पानी के भीतर चलने वाले वाहन बनाने के बजाय, नौसेना परिचालन जरूरतों के बदलने पर एक साझा वाहन को अलग-अलग पेलोड के साथ配置 कर सकती है।
घोषणा में घोस्ट शार्क के लिए पहले सार्वजनिक न किए गए तीन पेलोड विकल्पों का विवरण दिया गया: एक मिशन में अधिकतम 12 समुद्री बारूदी सुरंगें ले जाना, समुद्र तल पर आपूर्ति भंडार रखना और टोही या हमले के मिशनों के लिए Anduril ALTIUS हवाई ड्रोन लॉन्च करना। प्रत्येक विकल्प एक ही पानी के भीतर चलने वाले प्लेटफॉर्म के लिए बिल्कुल अलग भूमिका का संकेत देता है।
निगरानी से समुद्र के भीतर रसद तक
बारूदी सुरंगों की तैनाती से स्वायत्त वाहन को विवादित जलक्षेत्र में किसी क्षेत्र तक पहुंच को बाधित करने या खतरे पैदा करने का साधन मिलेगा, वह भी बिना किसी चालक दल वाले पोत को उसी क्षेत्र में भेजे। अधिकतम 12 सुरंगों की बताई गई क्षमता वाहन के पेलोड बे के लिए विचार किए जा रहे पैमाने को दर्शाती है, हालांकि घोषणा में सुरंगों, उनके इस्तेमाल या उनकी परिचालन स्थिति के बारे में विवरण नहीं दिया गया।
समुद्र तल पर आपूर्ति पहुंचाना एक अलग तरह की संभावना है। पानी के भीतर आपूर्ति भंडार छोड़ना ऐसे वितरित अभियानों को समर्थन दे सकता है, जिनमें उपकरणों को जरूरत से पहले तैनात किया जाए या पारंपरिक रसद जहाजों को जोखिम में डाले बिना पहुंचाया जाए। उपलब्ध विवरण यह नहीं बताते कि इन भंडारों में क्या होगा या उन्हें कैसे वापस हासिल किया जाएगा, लेकिन प्रस्तावित मिशन यह रेखांकित करता है कि मानवरहित प्रणालियों का इस्तेमाल केवल संवेदन और निगरानी से आगे भी करने में रुचि है।
पानी के भीतर चलने वाले वाहन से ALTIUS हवाई ड्रोन लॉन्च करने की क्षमता भी उल्लेखनीय है। इससे पानी के भीतर की पहुंच को टोही या हमले के लिए हवाई पेलोड के साथ जोड़ा जा सकेगा। घोषणा यह स्पष्ट नहीं करती कि ऐसा मिशन कैसे संचालित किया जाएगा, लेकिन यह एक ऐसी अवधारणा का वर्णन करती है जिसमें घोस्ट शार्क दूसरे क्षेत्र में काम करने वाली प्रणालियों के लिए एक मोबाइल प्लेटफॉर्म के रूप में कार्य करता है।
मॉड्यूलरिटी क्यों केंद्रीय है
घोस्ट शार्क का मॉड्यूलर डिजाइन अलग-अलग मिशन-विशिष्ट प्रणालियों को समायोजित करने और रॉयल ऑस्ट्रेलियन नेवी को विभिन्न जरूरतों के अनुसार मूल प्लेटफॉर्म को配置 करने में सक्षम बनाने के लिए तैयार किया गया है। यह लचीलापन महत्वपूर्ण है, क्योंकि पानी के भीतर के मिशनों में सहनशक्ति, सेंसर, संचार, पेलोड क्षमता और जोखिम सहने की क्षमता के अलग-अलग संयोजन की आवश्यकता हो सकती है।
निरंतर खुफिया जानकारी जुटाने के लिए配置 किया गया प्लेटफॉर्म जरूरी नहीं कि समुद्र तल पर आपूर्ति भंडार पहुंचाने या बारूदी सुरंगें ले जाने वाले प्लेटफॉर्म जैसा ही उपकरण इस्तेमाल करे। मॉड्यूलर बे पूरे वाहन को फिर से डिजाइन किए बिना मिशन बदलने का तरीका उपलब्ध कराता है। इससे एक निरंतर विकास कार्य भी सामने आता है: वाहन की उपयोगिता उसके आसपास विकसित किए जाने वाले पेलोड, इंटरफेस और परिचालन अवधारणाओं पर निर्भर करेगी।
कॉनरॉय ने पेलोड विकल्पों के विस्तार को स्पष्ट शब्दों में पेश करते हुए कहा कि घोस्ट शार्क के अब “दांत” हैं और वह संभावित विरोधी को नुकसान पहुंचाने में सक्षम होगा। हालांकि, व्यापक सरकारी घोषणा में पेलोड विकास का वर्णन सामान्य शब्दों में किया गया। इसलिए सार्वजनिक किए गए विकल्पों को तैनात परिचालन प्रणालियों के सार्वजनिक विवरण के बजाय नियोजित क्षमताओं के संकेत के रूप में समझा जाना चाहिए।
ऑस्ट्रेलिया की उभरती पानी के भीतर की क्षमता
घोस्ट शार्क का यह अपडेट ऐसे समय आया है जब ऑस्ट्रेलिया कई मानवरहित समुद्री प्लेटफॉर्मों पर चल रहे काम का विवरण दे रहा है। Speartooth, एक बड़ा मानवरहित पानी के भीतर चलने वाला वाहन, और BlueBottle, एक मानवरहित सतही पोत, को उसी घोषणा में शामिल किया गया था। साथ मिलकर, ये कार्यक्रम ऐसे प्रणालियों को विकसित करने के व्यापक प्रयास की ओर संकेत करते हैं, जो समुद्र के नीचे और उसकी सतह पर काम कर सकें तथा निगरानी, रसद और अन्य मिशनों का समर्थन कर सकें।
घोस्ट शार्क के लिए दिखाई देने वाला पेलोड बे महत्वपूर्ण है, क्योंकि यह मॉड्यूलरिटी के अमूर्त दावे को एक भौतिक डिजाइन विशेषता में बदल देता है। वाहन को केवल सेंसर ले जाने वाले प्लेटफॉर्म के रूप में पेश नहीं किया गया है। घोषित अवधारणाओं में समुद्र तल तक आपूर्ति पहुंचाना, समुद्री बारूदी सुरंगें तैनात करना और हवाई ड्रोन के लिए लॉन्च बिंदु के रूप में काम करना शामिल है।
जारी की गई जानकारी में समयसीमा, परीक्षण, पेलोड एकीकरण और नौसेना द्वारा व्यवहार में वाहन के इस्तेमाल के तरीके सहित कई प्रमुख सवालों के जवाब नहीं दिए गए हैं। फिर भी, यह दिशा की अधिक स्पष्ट तस्वीर देती है: ऑस्ट्रेलिया एक ऐसी मानवरहित पानी के भीतर चलने वाली प्रणाली विकसित कर रहा है, जिसे विभिन्न पेलोड स्वीकार करने और पारंपरिक टोही से आगे बढ़कर मिशन करने के लिए डिजाइन किया गया है।
यह लेख twz.com की रिपोर्टिंग पर आधारित है। मूल लेख पढ़ें।
Originally published on twz.com