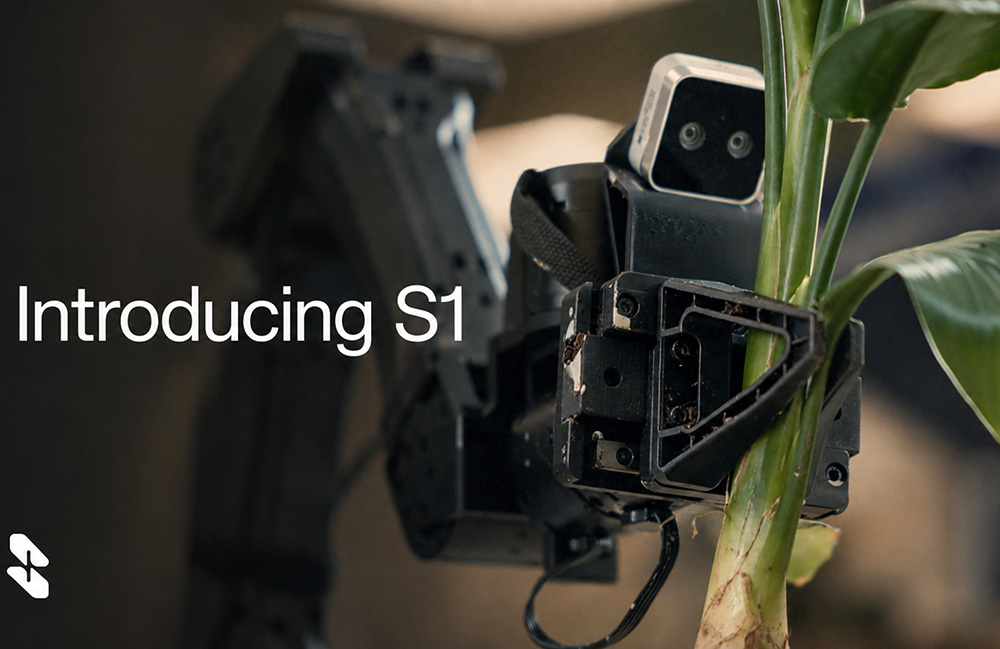
रोबोट शिकण्याबाबत Skild AI एक व्यापक दावा करत आहे
Skild AI ने S1, आपला प्रमुख रोबोट फाउंडेशन मॉडेल, सादर केला आहे आणि कंपनी त्याला अधिक सर्वसाधारण-उद्देशाच्या रोबोटिक्सकडे जाणारे एक मोठे पाऊल म्हणून मांडत आहे. मध्यवर्ती दावा महत्त्वाकांक्षी आहे: प्रत्येक नवीन कामासाठी रोबोटला पुन्हा प्रशिक्षित करण्याऐवजी, S1 प्रॉम्प्टचा भाग म्हणून ते काम करत असलेल्या माणसाचा एकच व्हिडिओ घेऊ शकतो आणि मग तोच वर्तन रोबोटवर पुन्हा निर्माण करू शकतो. प्रणालीने वर्णन केल्याप्रमाणे काम केले, तर ते हळूहळू, काम-दर-काम होणाऱ्या जुळवणीपासून लक्षणीय बदल ठरेल, ज्यामुळे मोठ्या प्रमाणावर रोबोटिक्सचा वापर मर्यादित राहिला आहे.
2023 मध्ये स्थापन झालेल्या कंपनीने, जी स्वतःला सर्वसाधारण-उद्देशाचा रोबोट मेंदू म्हणते, ते साध्य करण्यासाठी जवळपास 1.7 अब्ज डॉलर्स उभारले आहेत. इतक्या मोठ्या निधीवरून गुंतवणूकदार रोबोटिक्स सॉफ्टवेअरमध्ये मोठ्या भाषिक मॉडेल्सप्रमाणे मार्ग अनुसरण करू शकेल, या शक्यतेला किती गांभीर्याने घेत आहेत हे दिसते: मोठ्या आणि वैविध्यपूर्ण डेटावर सामान्य मॉडेल प्रशिक्षित करा, आणि मग प्रॉम्प्टिंग व संदर्भ वापरून ते अनेक डाउनस्ट्रीम उपयोगांशी जुळवून घ्या. S1 हा Skild AI चा आतापर्यंतचा सर्वात स्पष्ट प्रयत्न आहे, हे दाखवण्यासाठी की ती चौकट भौतिक यंत्रांवर लागू होऊ शकते.
S1 ने काय बदलायचे आहे
सध्याच्या रोबोटिक्स वर्कफ्लोमध्ये, नवी कामे अनेकदा पोस्ट-ट्रेनिंगची मागणी करतात. याचा अर्थ विशिष्ट क्रियेसाठी डेटा गोळा करणे, मॉडेल ट्यून करणे, वर्तन पडताळणे, आणि मग काम बदलले की तीच प्रक्रिया पुन्हा करणे. याचा खर्च केवळ संगणकीय नसतो. त्यामुळे तैनाती मंदावते, व्यावहारिक वापराच्या शक्यतांची व्याप्ती मर्यादित होते, आणि कमी संरचित वातावरणात रोबोट्स मोठ्या प्रमाणावर आणणे कठीण होते.
Skild AI म्हणते की S1 इन-कॉन्टेक्स्ट लर्निंगद्वारे ही अडचण दूर करतो. CEO आणि सहसंस्थापक Deepak Pathak यांनी प्रणालीचे कार्य सोप्या शब्दांत सांगितले: प्रॉम्प्टचा भाग म्हणून एखादा मानव एखादी क्रिया करतानाचा व्हिडिओ द्या, आणि रोबोट तो पाळू शकतो. कंपनीचे म्हणणे आहे की ती ज्या कामांना लक्ष्य करत आहे ती छोटी डेमो क्लिप्स नसून, अधिक जटिल, दीर्घकालीन वर्तन आहेत.
ती क्षमता टिकून राहिली, तर ते महत्त्वाचे ठरेल, कारण त्यामुळे भार स्पष्ट पुनःप्रशिक्षणातून अर्थ लावण्याकडे सरकेल. रोबोटला प्रत्येक वेळी नवीन जबाबदारी मिळाल्यावर कस्टम फाइन-ट्यूनिंग सायकलची गरज भासणार नाही. त्याऐवजी, तो असा फाउंडेशन मॉडेल वापरेल ज्याने कृती, आकलन आणि नियंत्रणाबद्दल आधीच व्यापक पूर्वधारणा आत्मसात केल्या आहेत, आणि नंतर दाखवलेल्या उदाहरणाच्या आधारे रन टाइममध्ये जुळवून घेईल.

Skild चार प्रकारचा डेटा का मिसळत आहे
Skild AI च्या युक्तिवादाचा एक मुख्य भाग असा आहे की रोबोटिक्ससाठी एकच सर्वोत्तम प्रशिक्षण स्रोत नाही. Pathak यांनी प्री-ट्रेनिंगसाठी कंपनी वापरत असलेल्या चार श्रेणी मांडल्या: टेलिऑपरेशन डेटा, मानवी व्हिडिओ, सिम्युलेशन, आणि डेटा-कॅप्चर ग्लोव्हज. प्रत्येकाचे फायदे-तोटे आहेत. टेलिऑपरेशन अत्यंत संबंधित रोबोट डेटा देते, पण तो गोळा करणे मंद आणि महाग असते. मानवी व्हिडिओ मुबलक आणि वैविध्यपूर्ण असतो, पण तो रोबोटच्या embodiment शी थेट जुळत नाही. सिम्युलेशन चांगले स्केल होते, पण प्रत्यक्ष जगातील परिस्थितींपासून वेगळे होऊ शकते. ग्लोव्ह-आधारित कॅप्चर मध्यम मार्गावर येते, टेलिऑपरेशनपेक्षा कमी थेट हस्तांतरणासह अधिक स्केलेबल मानवी प्रात्यक्षिके देते.
Skild ची भूमिका अशी आहे की या क्षेत्राने अनेकदा यापैकी एखाद्या एका पाइपलाइनवर जास्त भर दिला आहे. त्यांना एकत्र करून, कंपनीचे म्हणणे आहे की एका स्रोताची ताकद दुसऱ्याच्या कमकुवतपणाची भरपाई करू शकते. मानवी व्हिडिओ रुंदी देतो. टेलिऑपरेशन आणि ग्लोव्ह कॅप्चर शारीरिक grounding सुधारतात. सिम्युलेशन कमी खर्चात कव्हरेज वाढवते. ही रणनीती म्हणजे स्वच्छ डेटा स्रोत निवडण्यापेक्षा अपूर्ण स्रोतांमध्येही सामान्यीकरण करू शकेल इतके मजबूत मॉडेल उभारणे.
ही पद्धत AI मधील व्यापक प्रवृत्तीशी मिळतीजुळती आहे, जिथे प्रशिक्षण डेटाचे प्रमाण आणि वैविध्य आश्चर्यकारक सामान्यीकरण देऊ शकते. पण रोबोटिक्स एक कठीण अट जोडते: मॉडेलचे आउटपुट भौतिक जगाशी संवाद साधले पाहिजे. सॉफ्टवेअरमधील चूक गैरसोयीची असू शकते; रोबोटिक्समधील चूक मालमत्तेचे नुकसान करू शकते, काम फसवू शकते, किंवा सुरक्षिततेचा धोका निर्माण करू शकते. त्यामुळे येथे डेटा रणनीती गौण नाही, तर केंद्रस्थानी आहे.
एक मॉडेल जे एका बाजारासाठी नाही, तर अनेक रोबोटांसाठी आहे
Skild AI च्या लाँचमधील आणखी एक लक्षवेधी भाग म्हणजे कंपनी काय करत नाही. ती S1 ला एका एकमेव उद्योगाभोवती किंवा एका काटेकोरपणे परिभाषित रोबोटिक कामाभोवती केंद्रित करत नाही. त्याऐवजी, ती मॉडेलला एक cross-domain foundation म्हणून मांडत आहे, जे वेगवेगळ्या form factors आणि use cases ना आधार देऊ शकते. ही धाडसी मांडणी आहे. Vertical robotics कंपन्या अनेकदा कार्यक्षेत्र मर्यादित करून, वातावरण नियंत्रित करून, आणि एका workflow साठी optimize करून यश मिळवतात. Skild असा अंदाज लावत आहे की अधिक सामान्य प्रणाली अनेक श्रेणींमध्ये उपयुक्त ठरू शकते.
वचन स्पष्ट आहे. एक समान foundation model रोबोटिक्स विकासातील fragmentation कमी करू शकतो, ज्यामुळे developers आणि manufacturers प्रत्येक डिव्हाइससाठी perception आणि action stacks नव्याने तयार करण्याऐवजी shared capabilities वर उभारणी करू शकतील. यामुळे demo पासून deployment पर्यंतचा मार्गही कमी होऊ शकतो, विशेषतः अशा ठिकाणी जिथे कामे वारंवार बदलतात किंवा आधीच पूर्णपणे script करता येत नाहीत.
जोखीम तितकीच स्पष्ट आहे. generality चे वचन देणे सोपे, पण ते सिद्ध करणे कठीण. The Robot Report चा लेख Skild च्या training design आणि inference method च्या स्पष्टीकरणावर ही घोषणा आधारलेला आहे, पण दिलेल्या मजकुरात independent benchmarking दिलेले नाही. याचा अर्थ सर्वात महत्त्वाचा खुला प्रश्न म्हणजे विविध, वास्तविक-जगातील परिस्थितींमध्ये कामगिरी: वेगवेगळे robot bodies, बदलणारी environment, edge cases, आणि failure recovery.

हे लाँच आत्ताच का महत्त्वाचे आहे
हे अनुत्तरित प्रश्न असूनही, S1 हे महत्त्वाचे लाँच आहे, कारण ते रोबोटिक्स क्षेत्र कुठे जात आहे ते दाखवते. हे क्षेत्र संकुचित automation पासून model-centric systems कडे सरकत आहे, ज्यांचे उद्दिष्ट कामे आणि यंत्रांमध्ये learning transfer करणे आहे. कंपन्या आता अशा रोबोटांची मागणी करत आहेत, ज्यांना software agents प्रमाणे निर्देश देता येतील, जिथे demonstrations आणि context बऱ्याच manual engineering overhead ची जागा घेतात.
Skild AI चे लाँच हेही दाखवते की रोबोटिक्स मुख्य प्रवाहातील AI विकासाशी किती जवळून एकत्र येत आहे. Foundation models, prompting, multimodal data, आणि in-context learning आता केवळ software संकल्पना राहिलेल्या नाहीत. त्या भौतिक बुद्धिमत्तेसाठीही संघटनात्मक कल्पना बनत आहेत. S1 एक breakout platform ठरो किंवा एक मधला टप्पा, तरीही ते आघाडीच्या रोबोटिक्स कंपन्या प्रगती कशी होईल असे मानतात हे स्पष्टपणे दाखवते.
तत्काळ निष्कर्ष असा नाही की रोबोटांनी सर्वसाधारण शिकण्याची समस्या सोडवली आहे. निष्कर्ष असा आहे की या क्षेत्रातील सर्वाधिक भांडवली पाठबळ असलेल्या startups पैकी एक रोबोटिक्सच्या scaling problem ला विशिष्ट उत्तर पुढे करत आहे: व्यापक प्रशिक्षण, अनेक data sources एकत्र करणे, आणि prompt मधील उदाहरणांना adaptation चे अधिक काम करू देणे. ही एक महत्त्वाची गुंतवणूक आहे, आणि उद्योग बारकाईने पाहत राहील की S1 हा सिद्धांत विश्वासार्ह वास्तविक-जगातील वर्तनात बदलू शकतो का.
हा लेख The Robot Report च्या रिपोर्टिंगवर आधारित आहे. मूळ लेख वाचा.
Originally published on therobotreport.com




