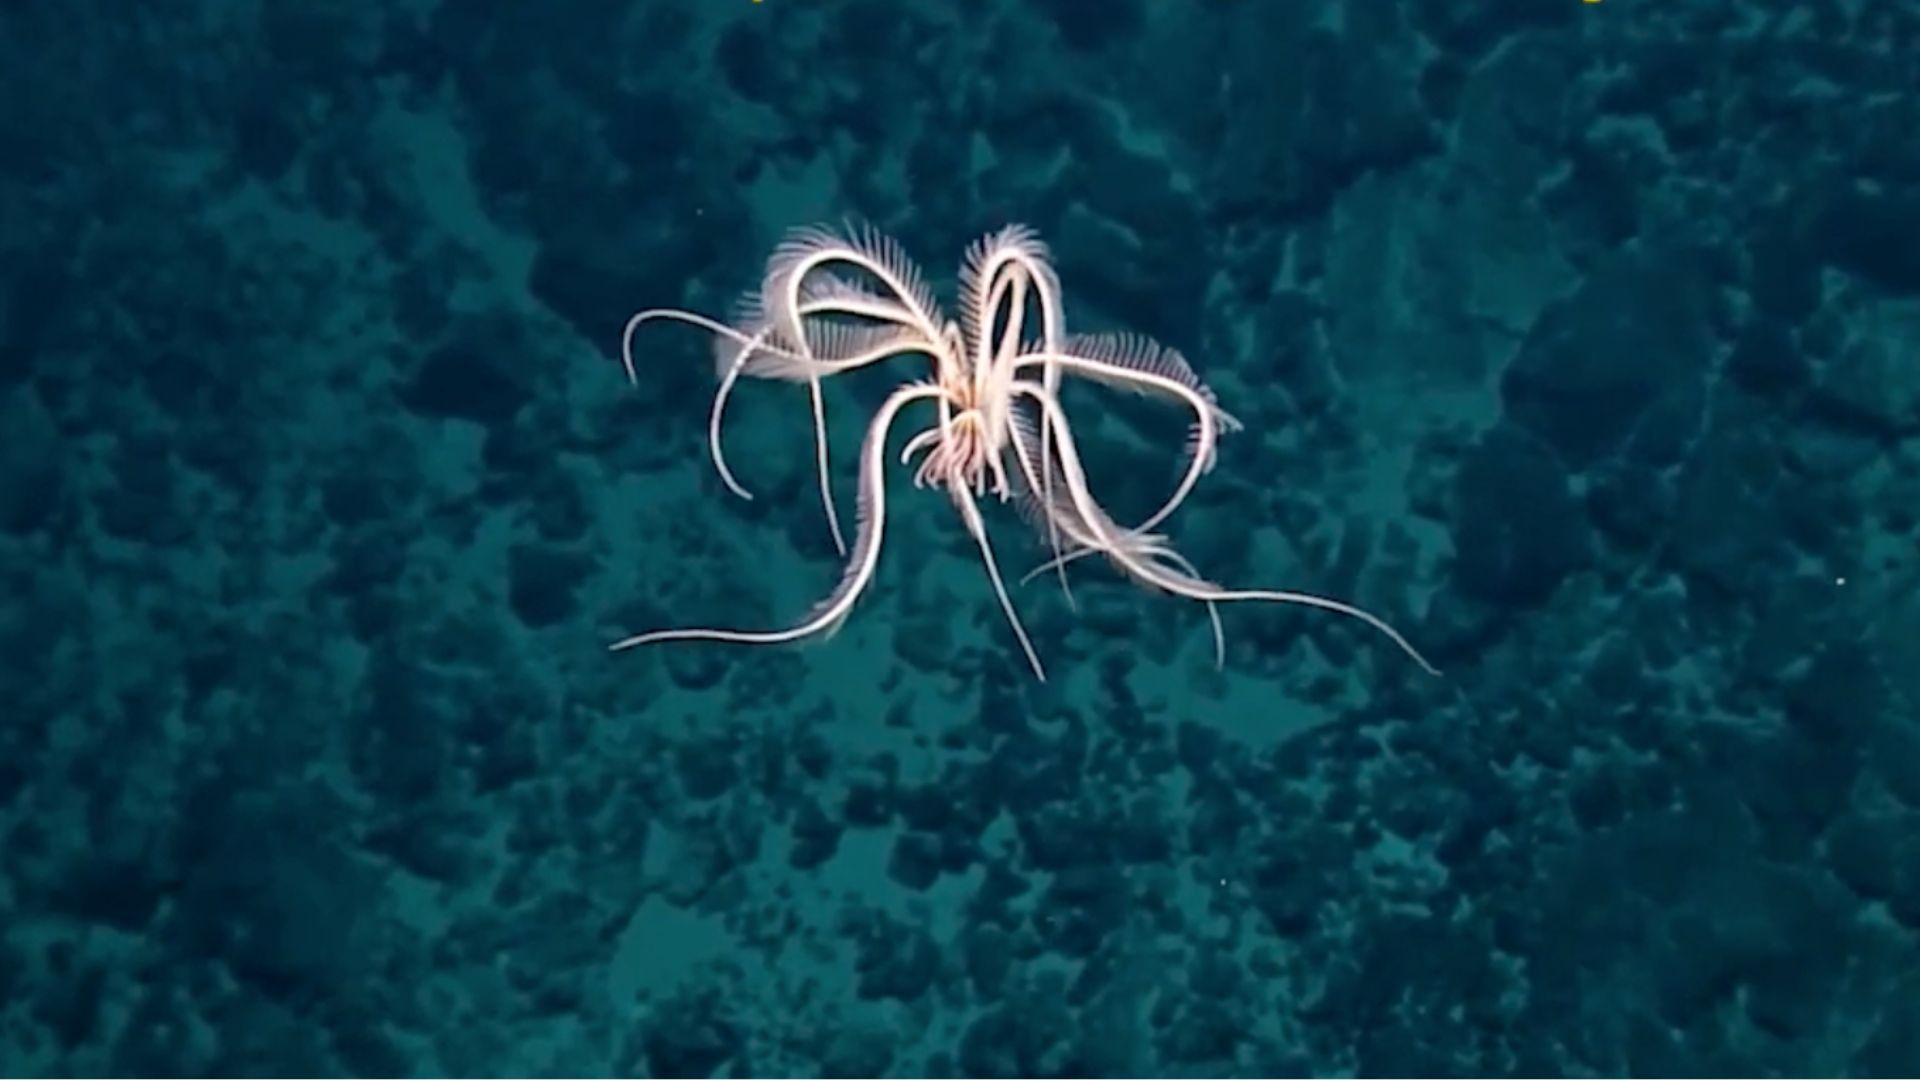
नॉर्थ कॅरोलिना स्टेट युनिव्हर्सिटीतील संशोधकांनी एक मऊ पाण्याखालील रोबोट विकसित केला आहे, ज्याची पोहण्याची हालचाल फेदर स्टार या सागरी प्राण्याकडून घेतली आहे. फेदर स्टार त्याच्या अनेक पिसासारख्या हातांच्या नाजूक, लयबद्ध फडफडणीसाठी प्रसिद्ध आहे. या प्रकल्पामागील संघानुसार, हे यंत्र फक्त दोन अॅक्च्युएटरवर अवलंबून राहून पाण्यात मुक्तपणे फिरू शकते — द्रव वातावरणात स्वतःला पुढे नेणे आणि दिशा देणे अपेक्षित असलेल्या रोबोटसाठी हे असामान्यपणे कमी हार्डवेअर आहे.
हे काम जीवशास्त्र, सामग्री विज्ञान आणि रोबोटिक्सच्या संगमावर आहे, आणि ते अशा क्षेत्रात येते ज्याने वर्षानुवर्षे एका फसव्या साध्या ध्येयाचा पाठलाग केला आहे: पारंपरिक प्रोपेलर आणि ड्रायव्हट्रेनच्या आकारमान, आवाज आणि कडकपणाशिवाय प्राण्यांसारखे पोहणारी यंत्रे तयार करणे.
डिझाइन टेम्पलेट म्हणून फेदर स्टार
फेदर स्टार हे सागरी अपृष्ठवंशीय प्राणी आहेत ज्यांच्या हातांवर बारीक, फांद्या पडलेल्या उपांगांची रांग असते. ते पोहताना एकच पंख फडफडवत नाहीत किंवा प्रोपेलर फिरवत नाहीत. त्याऐवजी, ते अनेक पातळ अवयवांना हालचालीच्या प्रवासी लहरीत समन्वयित करतात, ज्यामुळे शक्तिशाली, केंद्रित शक्तीऐवजी मऊ, लवचिक संरचनांद्वारे उचल आणि प्रेरण निर्माण होते.
हे धोरण अभियंत्यांना स्पष्ट कारणामुळे आकर्षक वाटते: ते कार्यक्षम आणि क्षमाशील आहे. कडक यंत्रणेला अचूक असावे लागते, कारण प्रत्येक सांधे आदेशानुसारच हलले पाहिजे. मऊ, लवचिक संरचना अशांतता शोषून घेऊ शकते, अडथळ्यांभोवती वाकू शकते आणि तुलनेने साध्या इनपुटमधून उपयुक्त हालचाल निर्माण करू शकते. फेदर स्टार, थोडक्यात, साध्या नियंत्रणातून गुंतागुंतीचे वर्तन मिळवण्याचा एक नकाशा देते.
नॉर्थ कॅरोलिना स्टेट संघाने ही कल्पना भौतिक प्लॅटफॉर्ममध्ये रूपांतरित केली. प्रत्येक हात तपशीलवार पुनरावृत्ती करण्याऐवजी, रोबोट मूळ तत्त्व पकडतो — कमीत कमी अॅक्च्युएटरच्या संचाद्वारे चालवले जाणारे लवचिक उपांग — जेणेकरून कमी हलणाऱ्या भागांमधून प्राण्याच्या पोहण्याच्या चालीसारखी दिसणारी आणि वागणारी चाल तयार होते.

दोन अॅक्च्युएटर का मोठी गोष्ट आहे
अॅक्च्युएटर हे रोबोटचे स्नायू आहेत. प्रत्येक जण वस्तुमान, वायरिंग, सीलिंगची आवश्यकता आणि अयशस्वीतेचे मुद्दे जोडतो, आणि पाण्याखाली हा दंड वाढतो: प्रत्येक अतिरिक्त घटक हे पाणी आत येऊ शकणारे आणखी एक ठिकाण, थकू शकणारी आणखी एक केबल, मर्यादित ऊर्जा बजेटवरील आणखी एक ओढ आहे.
संख्या दोनपर्यंत कमी करण्याचे साखळी परिणाम होतात:
- सोपे सीलिंग आणि पॅकेजिंग. हलमार्गात कमी छिद्रे म्हणजे गंजणाऱ्या, उच्च दाबाच्या वातावरणात गळतीच्या कमी संधी.
- कमी ऊर्जा मागणी. चालवण्यासाठी कमी अॅक्च्युएशन हार्डवेअर असल्याने, रोबोट आपली साठवलेली ऊर्जा स्वतःची यंत्रणा ओढण्यापेक्षा पोहण्यावर अधिक खर्च करू शकतो.
- कमी अयशस्वीतेचे प्रकार. दोन-अॅक्च्युएटर प्रणालीत अडकणे, गंजणे किंवा तुटणे कमी असते, जे वायरलेस चालणाऱ्या कोणत्याही यंत्रासाठी महत्त्वाचे आहे.
- स्वस्त बांधणी. कमी भागसंख्या आणि सोपी जोडणी अशा रोबोट्स एक-दोन प्रयोगशाळेतील नमुन्यांऐवजी मोठ्या संख्येने तयार करणे अधिक वास्तववादी बनवते.
संशोधनातही फायदा आहे. फेदर स्टारसारखी चाल इतक्या कमी साधनसामग्रीत तयार होऊ शकते हे दाखवून, संघ प्रत्यक्षात विचारतो की प्राण्याच्या पोहण्याच्या क्षमतेत स्नायूंच्या संख्येचा किती वाटा आहे — आणि शरीराच्या भूमिती आणि लवचिकतेचा किती.

मऊ शरीरे, कठीण अभियांत्रिकी समस्या
मऊ रोबोटिक्स तत्त्वतः आकर्षक आणि प्रत्यक्षात कठीण आहे. लवचिक शरीर अशा प्रकारे विकृत होते ज्याचे अचूक मॉडेल करणे कठीण असते, त्यामुळे दिलेल्या आदेशाला ते नेमके कसे प्रतिसाद देईल याचा अंदाज लावणे हे खरे अभियांत्रिकी आव्हान आहे. डिझाइनर अनेकदा आकार आणि सामग्रीचे गुणधर्म प्रथम तत्त्वांवरून काढण्याऐवजी पुनरावृत्तीद्वारे ट्यून करतात.
पाण्याखाली, या आव्हानांची तीव्रता वाढते. खारे पाणी गंजणारे असते, खोलीसोबत दाब वाढतो, आणि दृश्यमानता कमी किंवा नसू शकते. नाजूक लवचिक अवयवांवर अवलंबून असलेल्या रोबोटला गाळ, केल्प, खडक आणि सागरी जीवनाशी संपर्कात न तुटता किंवा अडकता टिकून राहावे लागते.
फेदर स्टारचा दृष्टिकोन अंशतः उत्तर देतो. कारण प्रेरण एकाच फिरणाऱ्या ब्लेडमध्ये केंद्रित होण्याऐवजी अनेक लवचिक उपांगांमध्ये वितरित केले जाते, यंत्राचा आसपासच्या वातावरणाशी संवाद रचनेनेच सौम्य असतो. त्यामुळे नाजूक वातावरणाजवळ काम करण्यासाठी — सीग्रासचे सर्वेक्षण, संरचनांची तपासणी, किंवा गर्दीच्या किनारी पाण्यात जिथे कडक प्रोपल्सर हानिकारक ठरेल अशा ठिकाणी — हे एक संभाव्य उमेदवार बनते.

फील्ड रोबोटिक्सची व्यापक लाट
फेदर स्टार प्रकल्प असंरचित, वास्तविक-जगातील सेटिंग्जसाठी डिझाइन केलेल्या रोबोट्समधील व्यापक स्वारस्याच्या वाढीसोबत येतो. याच AI आणि रोबोटिक्स कव्हरेज प्रवाहात ज्यातून हे काम समोर आले, एका मथळ्याने फ्लीट-सक्षम ड्रिलिंग रोबोटची घोषणा केली जो 99 टक्के अचूकतेसह नेहमीच्या दहा पट वेग गाठतो — हे स्मरण करून देते की फील्ड रोबोटिक्स एकाच वेळी अनेक आघाड्यांवर पुढे जात आहे, कारखान्याच्या मजल्यापासून सागरतळापर्यंत.
या प्रयत्नांना एकत्र करणारी गोष्ट म्हणजे भर दिलेला बदल. सुरुवातीचे औद्योगिक रोबोट कठोरपणे नियंत्रित वातावरणात उत्तम होते जिथे प्रत्येक चल निश्चित केले जाऊ शकत होते. नवीन पिढी ओलसर, असमान, अप्रत्याशित किंवा माणसांनी दीर्घकाळ राहणे धोकादायक अशा ठिकाणांसाठी बांधली जाते. जैविक प्रेरणा त्या प्रदेशात जाण्याचा सर्वात फलदायी मार्ग आहे, कारण उत्क्रांतीने आधीच त्याच समस्या अधिक कठोर मर्यादांत सोडवल्या आहेत.
पुढे काय
प्रयोगशाळेतील प्रात्यक्षिकाचे उपयुक्त प्लॅटफॉर्ममध्ये रूपांतर करणे परिचित प्रश्नांचा संच उपस्थित करते:
- सहनशक्ती. लहान, मऊ पोहणारा रोबोट त्याचा ऊर्जा स्रोत संपण्यापूर्वी किती काळ चालू शकतो?
- नियंत्रण. तपासणी किंवा नमुना घेण्याच्या कामांसाठी दोन-अॅक्च्युएटर चाल पुरेशी अचूकपणे दिशा देता येते का, की ती वाहत्या, शोधक हालचालीसाठी अधिक योग्य आहे?
- टिकाऊपणा. आठवडे किंवा महिन्यांच्या बुडण्यात आणि संपर्कात लवचिक उपांगे कशी टिकतात?
- स्वायत्तता. कोणते संवेदन आणि जहाजावरील निर्णय घेणे रोबोटला प्रवाह, अडथळे आणि बदलणाऱ्या उद्दिष्टांशी जुळवून घेण्यास मदत करेल?
- प्रमाण. पेलोडसाठी मोठे किंवा गटांसाठी लहान केल्यावर हे डिझाइन तितकेच चांगले चालते का?
यापैकी कोणतेही क्षुल्लक नाही, आणि नॉर्थ कॅरोलिना स्टेटचे काम तयार उत्पादनाऐवजी तत्त्वाचे प्रात्यक्षिक म्हणून समजून घेणे योग्य आहे. तरीही, तत्त्व हा मनोरंजक भाग आहे. जर फेदर स्टारची लालित्य दोन अॅक्च्युएटर आणि लवचिक शरीराने जवळपास साधता येत असेल, तर सक्षम पाण्याखालील रोबोट्ससाठी प्रवेशाची किंमत बरीच कमी होऊ शकते.
अजूनही मोठ्या प्रमाणात निरीक्षण न झालेल्या महासागरासाठी हे महत्त्वाचे आहे. समुद्राचा बहुतांश भाग अजूनही प्रभावीपणे नकाशा न केलेला आणि निरीक्षण न केलेला आहे, आणि मर्यादित घटक क्वचितच कुतूहल होते — ते पाहण्यासाठी पाठवलेल्या यंत्रांचा खर्च आणि नाजूकपणा होता. साधे, स्वस्त आणि सजीवांसोबत पोहण्याइतके सौम्य डिझाइन्स शोधणे किती व्यावहारिक आहे आणि किती वेळा, हे बदलू शकतात.
हा लेख Interesting Engineering च्या रिपोर्टिंगवर आधारित आहे. मूळ लेख वाचा.

Originally published on interestingengineering.com