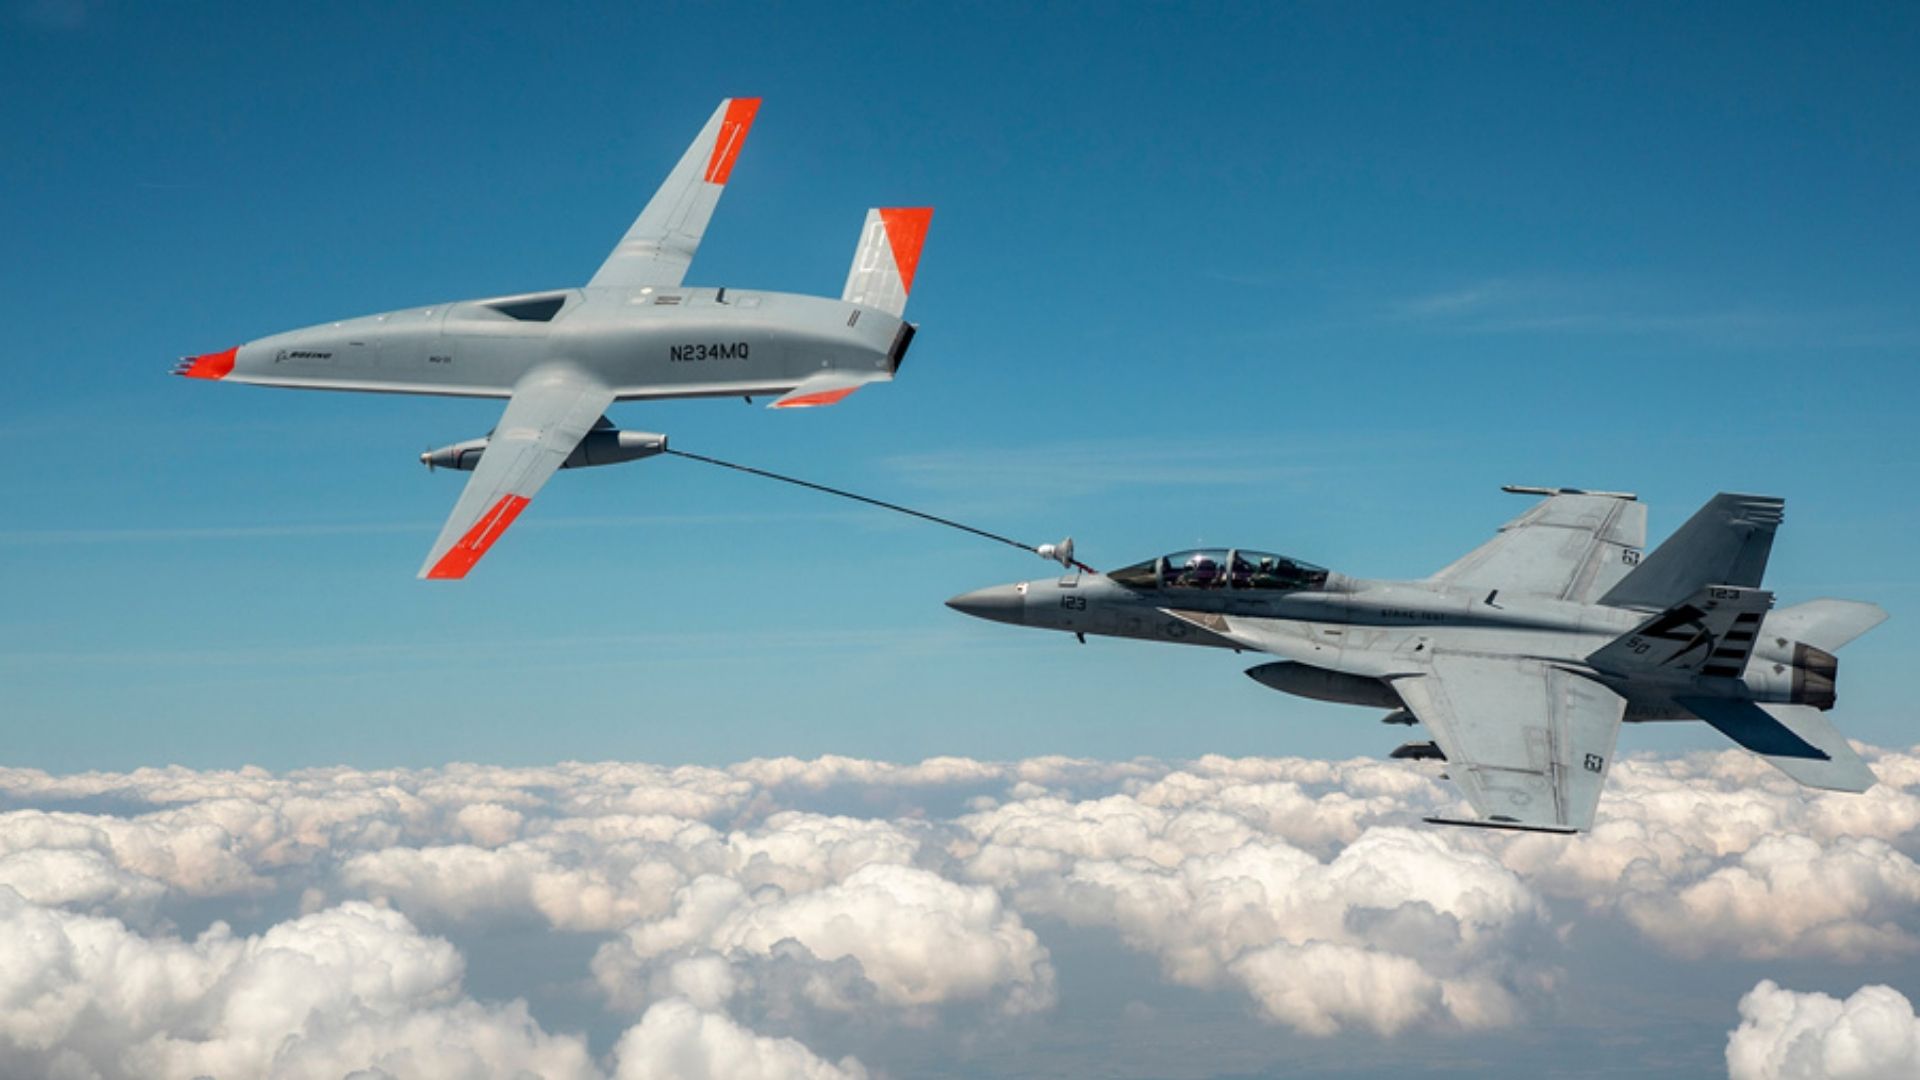
ボーイング、スーパーホーネットとMQ-25A給油機を連携させるソフトウェアを実証
ボーイングは、有人機のパイロットが無人機と連携できるようにするために設計されたソフトウェアを実証した。この能力は、空母搭載戦闘機とドローン給油機の連携のあり方を変える可能性がある。実証では、長年にわたり運用されてきた有人戦闘機スーパーホーネットと、飛行中の航空機への給油のために建造された無人給油機MQ-25Aが接続された。この組み合わせが重要なのは、ドローンを遠隔操作の珍しい存在として扱う段階を超え、戦闘航空作戦における日常的なパートナーとして統合する方向へ進むものだからだ。
実証が実際に示すもの
根本的に、このソフトウェアは大きく異なる2種類の航空機の間で翻訳者および調整役として機能する。スーパーホーネットのパイロットは直接的な感覚入力のあるコックピットで操作する一方、MQ-25Aは人間が搭乗せずに飛行する。両者がチームとして機能するには、パイロットが無人給油機の行動を指示し、状態更新を受け取り、給油やその他の連携行動を安全に進めてよいことを確認するための、明確で摩擦の少ない手段が必要となる。ボーイングが実証したソフトウェアは、まさにこの問題を狙ったものである。つまり、無人機を追加の負担ではなく、予測可能で管理しやすい資産にすることだ。
これは重要な意味を持つ。現代の戦闘機のコックピットはすでに情報が密集しているからだ。パイロットは航法、センサー、兵器、通信、脅威警告を同時に扱う。近くのドローンのために別の画面や操作方式を追加すれば、乗員を容易に圧倒しかねない。ボーイングのアプローチの価値は抽象化にある。MQ-25Aの状態と利用可能な行動を、パイロットの既存のワークフローに合う形で提示することで、連携が遠隔車両の操作ではなく、別の航空機との協働のように感じられるようにするのだ。
MQ-25Aが重要な理由
MQ-25Aは空母搭載の無人給油機として設計されている。その主な役割は、乗員を危険にさらしたり、有人機の寿命を給油任務で消費したりすることなく、空中給油を提供することで戦闘機の航続距離を延ばすことにある。給油機は戦力倍増装置である。戦闘機がより遠くへ飛び、より長く任務空域にとどまり、燃料ではなくより多くの兵器を搭載できるようにする。無人給油機はこうした利点をもたらしつつ、有人機を他の任務のために解放する。
しかし、ドローン給油機を空母航空団に組み込むことは、単に機体を飛ばすだけの問題ではない。給油のために会合し、燃料を受け取り、依存する人間のパイロットと統合されなければならない。この統合において、ソフトウェアが決定的な実現要因となる。燃料を受け取る戦闘機のパイロットが確実に指示できず、理解できない給油機は負債である。意図を伝え、予測可能に応答する給油機は資産となる。
有無人有機チーミングへの広範な動き
ボーイングの実証は、しばしば有無人有機チーミング(manned-unmanned teaming)と呼ばれる広範な軍事動向に位置づけられる。その考え方は、人間の判断力と機械の持続力・到達能力を組み合わせることだ。有人機は状況認識、適応性、説明責任をもたらす。無人機は持久力、パイロットを危険にさらさずに危険な環境で運用できる能力、そして潜在的に低い運用コストをもたらす。
この組み合わせを機能させるには、いくつかの要素がそろわなければならない。

- 電磁波が争われる環境でも機能する信頼性の高い通信リンク。
- 人間のオペレーターが自律性を細かく管理しすぎずに監督できるインターフェース。
- 戦術と脅威の進化に応じて更新できるソフトウェアアーキテクチャ。
- 無人システムが単独で行えることと、人間の承認を必要とすることに関する明確なルール。
ボーイングの実証は、インターフェースと調整の層に対応している。それははるかに大きなパズルの一片にすぎないが、基礎となる一片である。有人機と無人機の間の使えるリンクがなければ、概念の残りは成熟できない。
技術的課題は残る
信頼と予測可能性
パイロットは僚機を信頼するよう訓練されており、その信頼は共通の訓練と予測可能な行動に基づいて築かれる。無人給油機も同様の信頼を得なければならない。MQ-25Aが明確な理由なく速度、高度、位置を変えるなど予期しない行動をとれば、パイロットの作業負荷は急増し、安全余裕は縮小する。ソフトウェアはドローンの行動を読み取り可能にし、人間が機械の行動とその理由を常に理解できるようにしなければならない。
遅延と電波
有人機と無人機の間のあらゆる調整はデータリンクに依存する。これらのリンクは妨害され、劣化し、失われる可能性がある。堅牢なシステムは、接続が切れたときに何が起こるかを定義することを含め、不完全な通信を優雅に処理しなければならない。自律性は空白を埋めるのに役立つが、その自律性の境界が明確に定義され、試験されている場合に限られる。
認証と統合
空母運用は容赦がない。航空機は移動する甲板上で、あらゆる天候の下、厳しい順序で発艦し回収される。新しい無人機と、それを有人戦闘機に接続するソフトウェアを統合するには、広範な試験、新しい手順、そして実際にシステムを飛行させ維持する人々の賛同が必要である。ボーイングのような実証は、その長い過程の初期段階にすぎない。
次に来るもの
ソフトウェアの実証から日常的な空母運用に至る道のりには、反復試験、パイロットからのフィードバック、自律性と人間機械インターフェースの両方の改良が含まれる。成功は、ソフトウェアが台本通りのシナリオで機能するかどうかではなく、通信が貧弱で、戦術状況が混沌とし、パイロットがストレス下にあるときにも有用であり続けるかどうかで測られるだろう。
もし機能すれば、その影響は空中給油にとどまらない。同じ調整ソフトウェアは、有人戦闘機と並んで監視、攻撃、電子戦任務を行う他の無人機を支援できる可能性がある。MQ-25Aは空母航空団における最初の日常的な無人チームメイトかもしれないが、最後になる可能性は低い。
結論
ボーイングによるスーパーホーネットとMQ-25Aドローン給油機を接続するソフトウェアの実証は、海軍航空において有無人有機チーミングを実用的にするための具体的な一歩である。それは自律性、信頼、戦闘での回復力に関するすべての疑問に答えるものではない。しかし、人間のパイロットと無人機の間の結合組織が活発に開発され、試験されていることを示している。空母航空団が到達距離を延ばしリスクを減らす方法を模索する中で、その結合組織は航空機そのものと同じくらい重要になるかもしれない。
この記事はInteresting Engineeringの報道に基づいています。元の記事を読む。
Originally published on interestingengineering.com