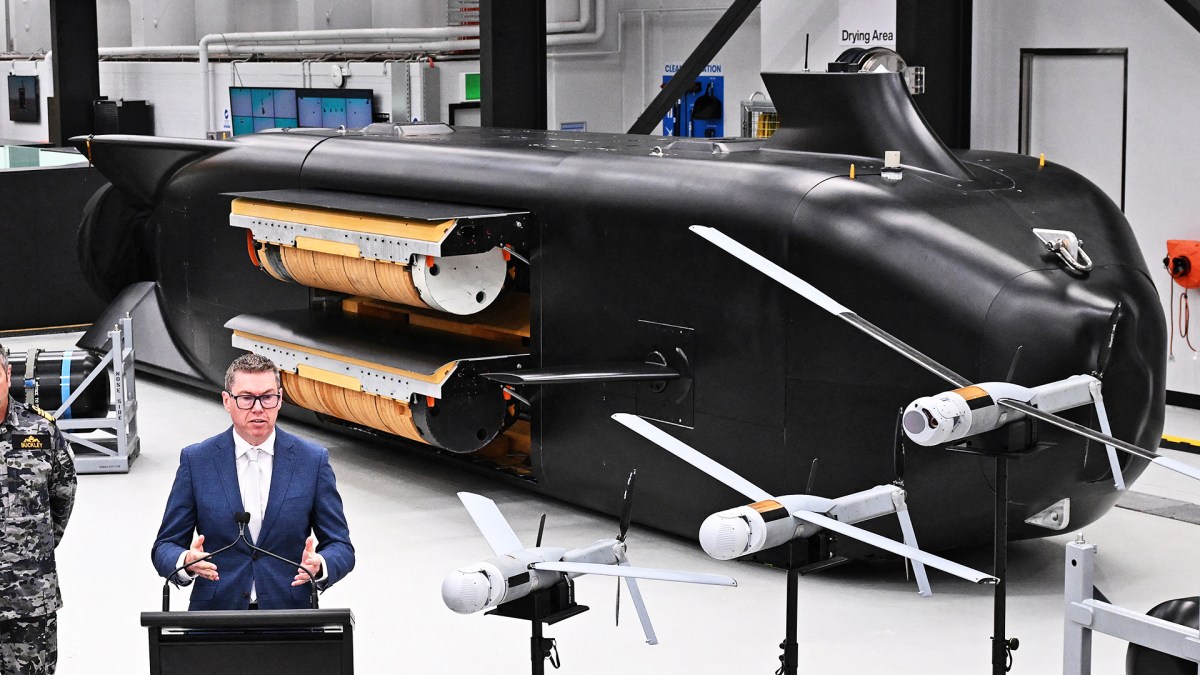
オーストラリアは、超大型自律型無人潜水機である Ghost Shark のモジュール式ペイロード構想について、これまでで最も明確な公開情報を示した。新たに公開された写真ではペイロードベイが開いた状態の機体が写っており、政府と産業界の情報からは、情報収集から機雷敷設、海底補給、空中ドローンの発射まで幅広い任務が想定されていることが分かる。
Ghost Shark は、超大型自律型無人潜水機、すなわち XL-AUV としてオーストラリア海軍向けに開発されている。オーストラリア当局はこれまで、このプラットフォームを持続的な情報収集・監視・偵察・攻撃任務向けとして説明してきた。今回の情報により、想定される任務内容がより具体化した一方、その能力の多くは機体のペイロードベイに何を搭載するかに左右されることも強調された。
柔軟なペイロードを中心に設計された機体
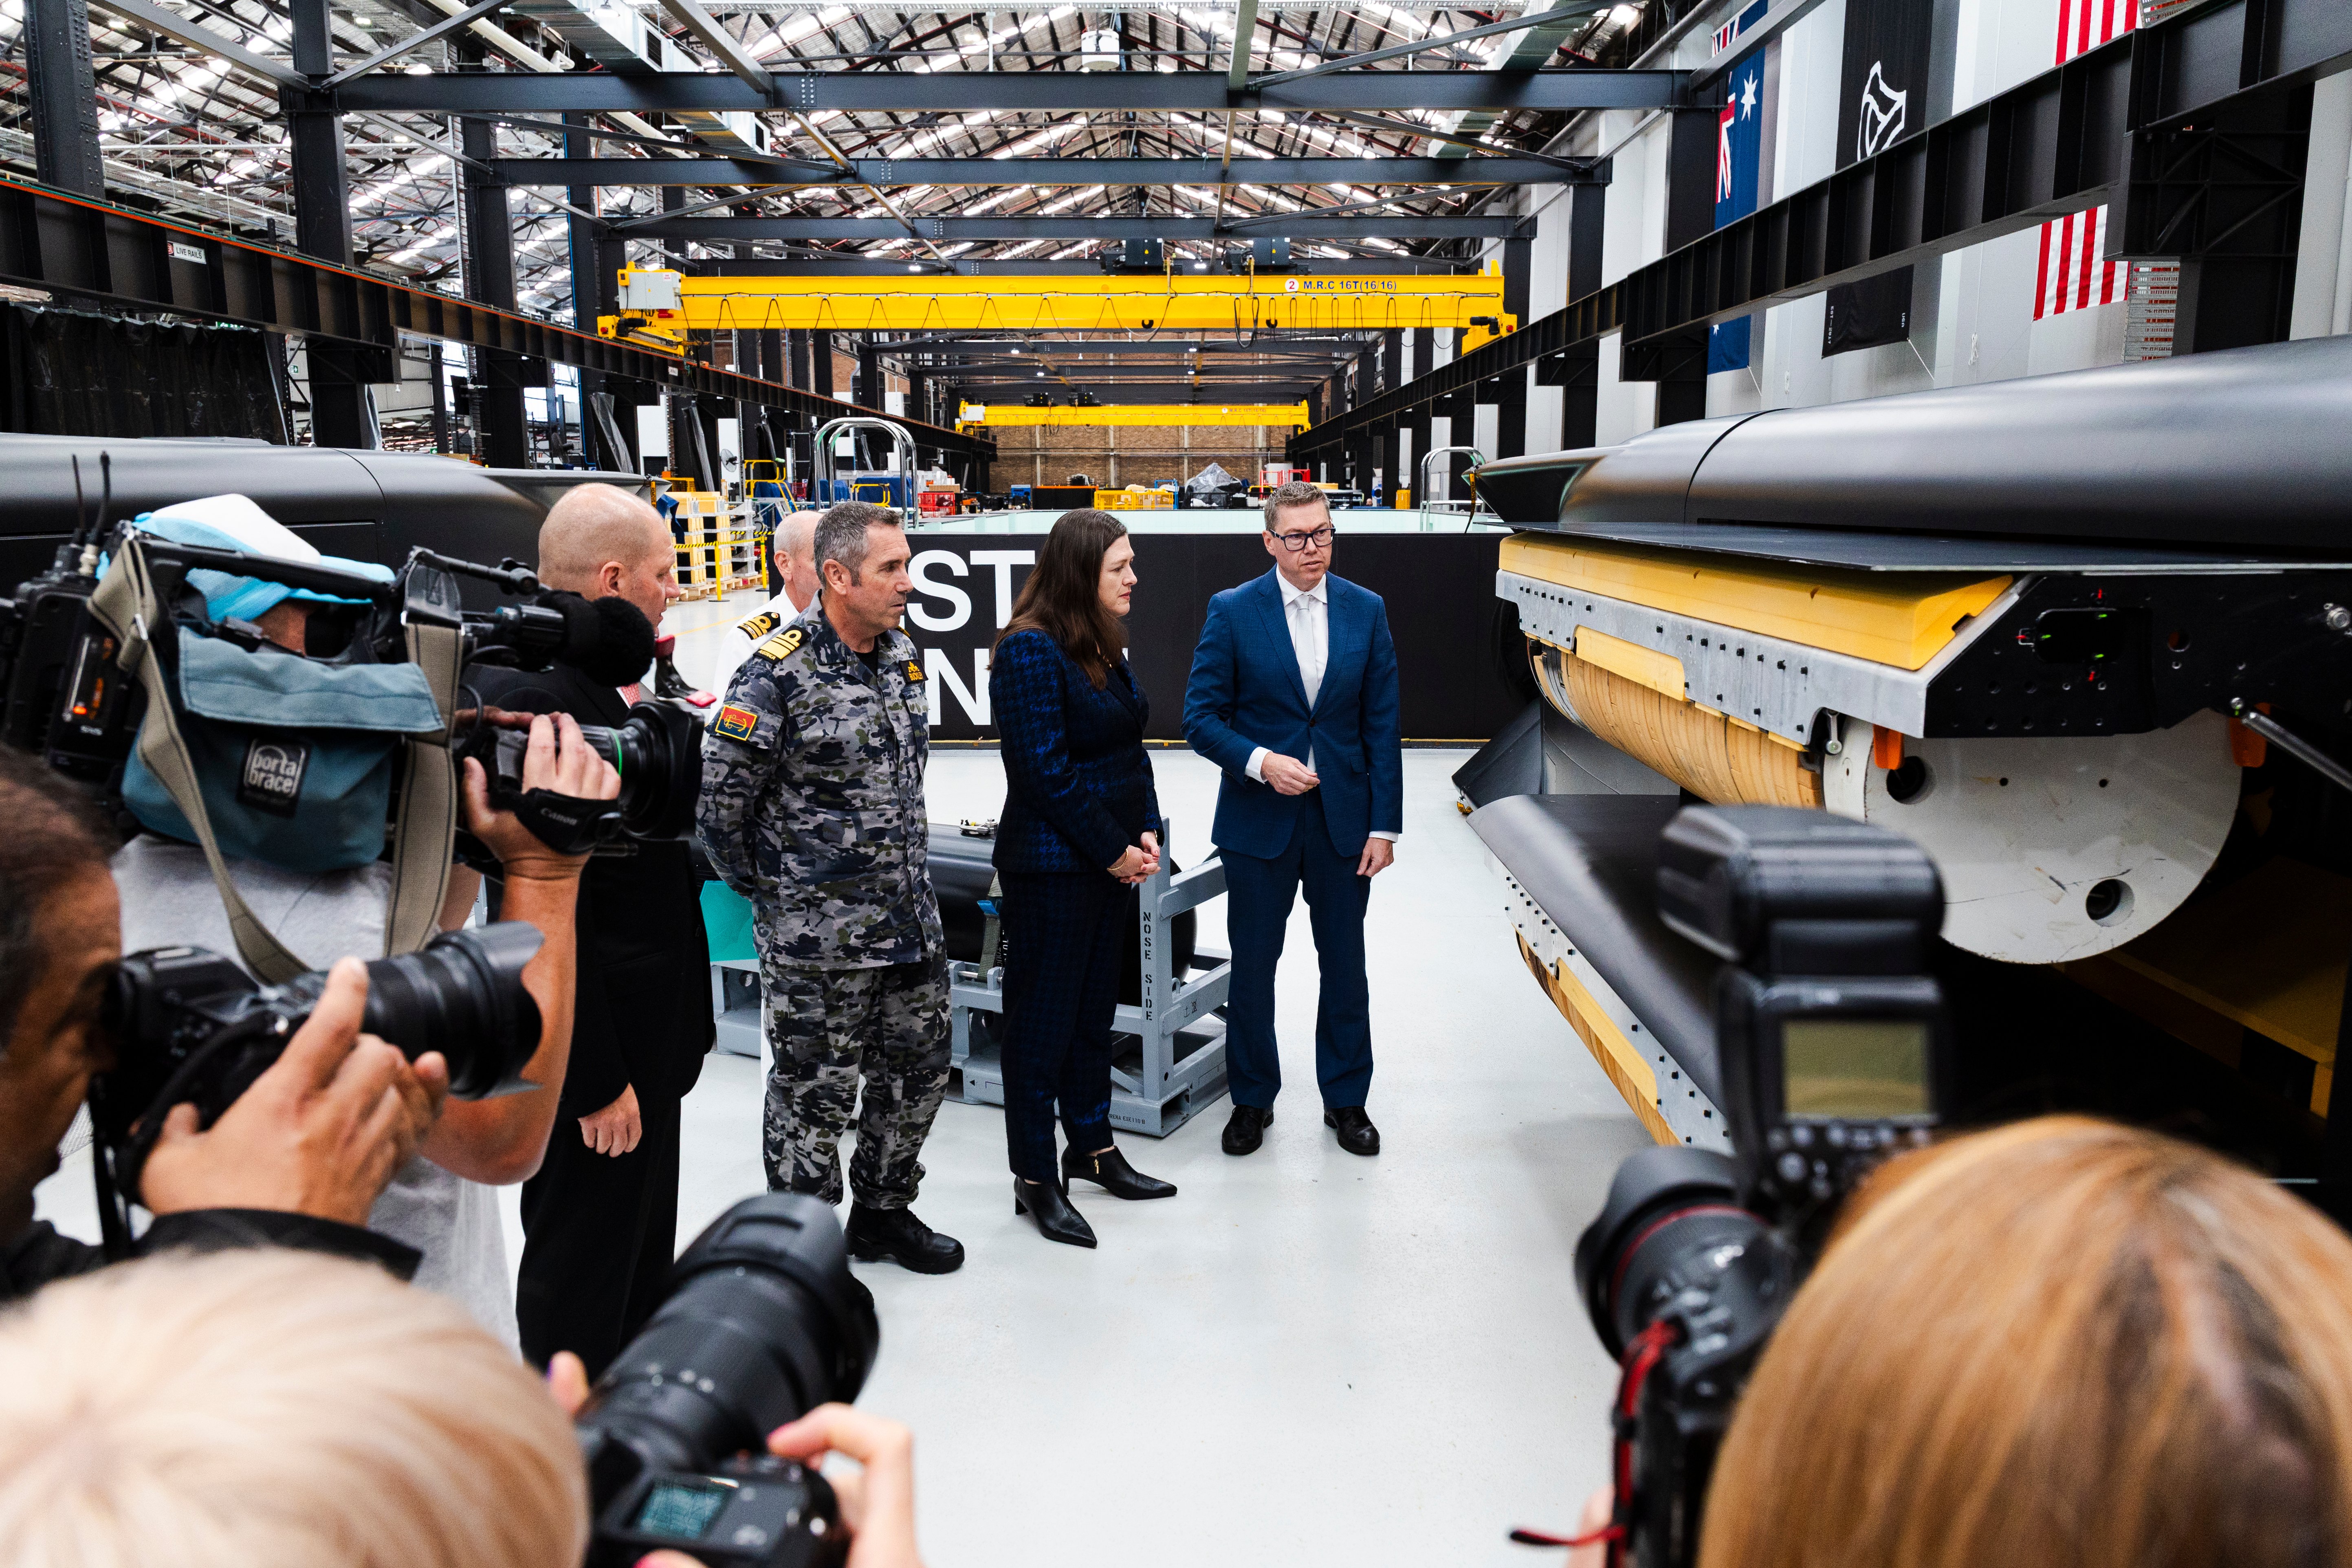
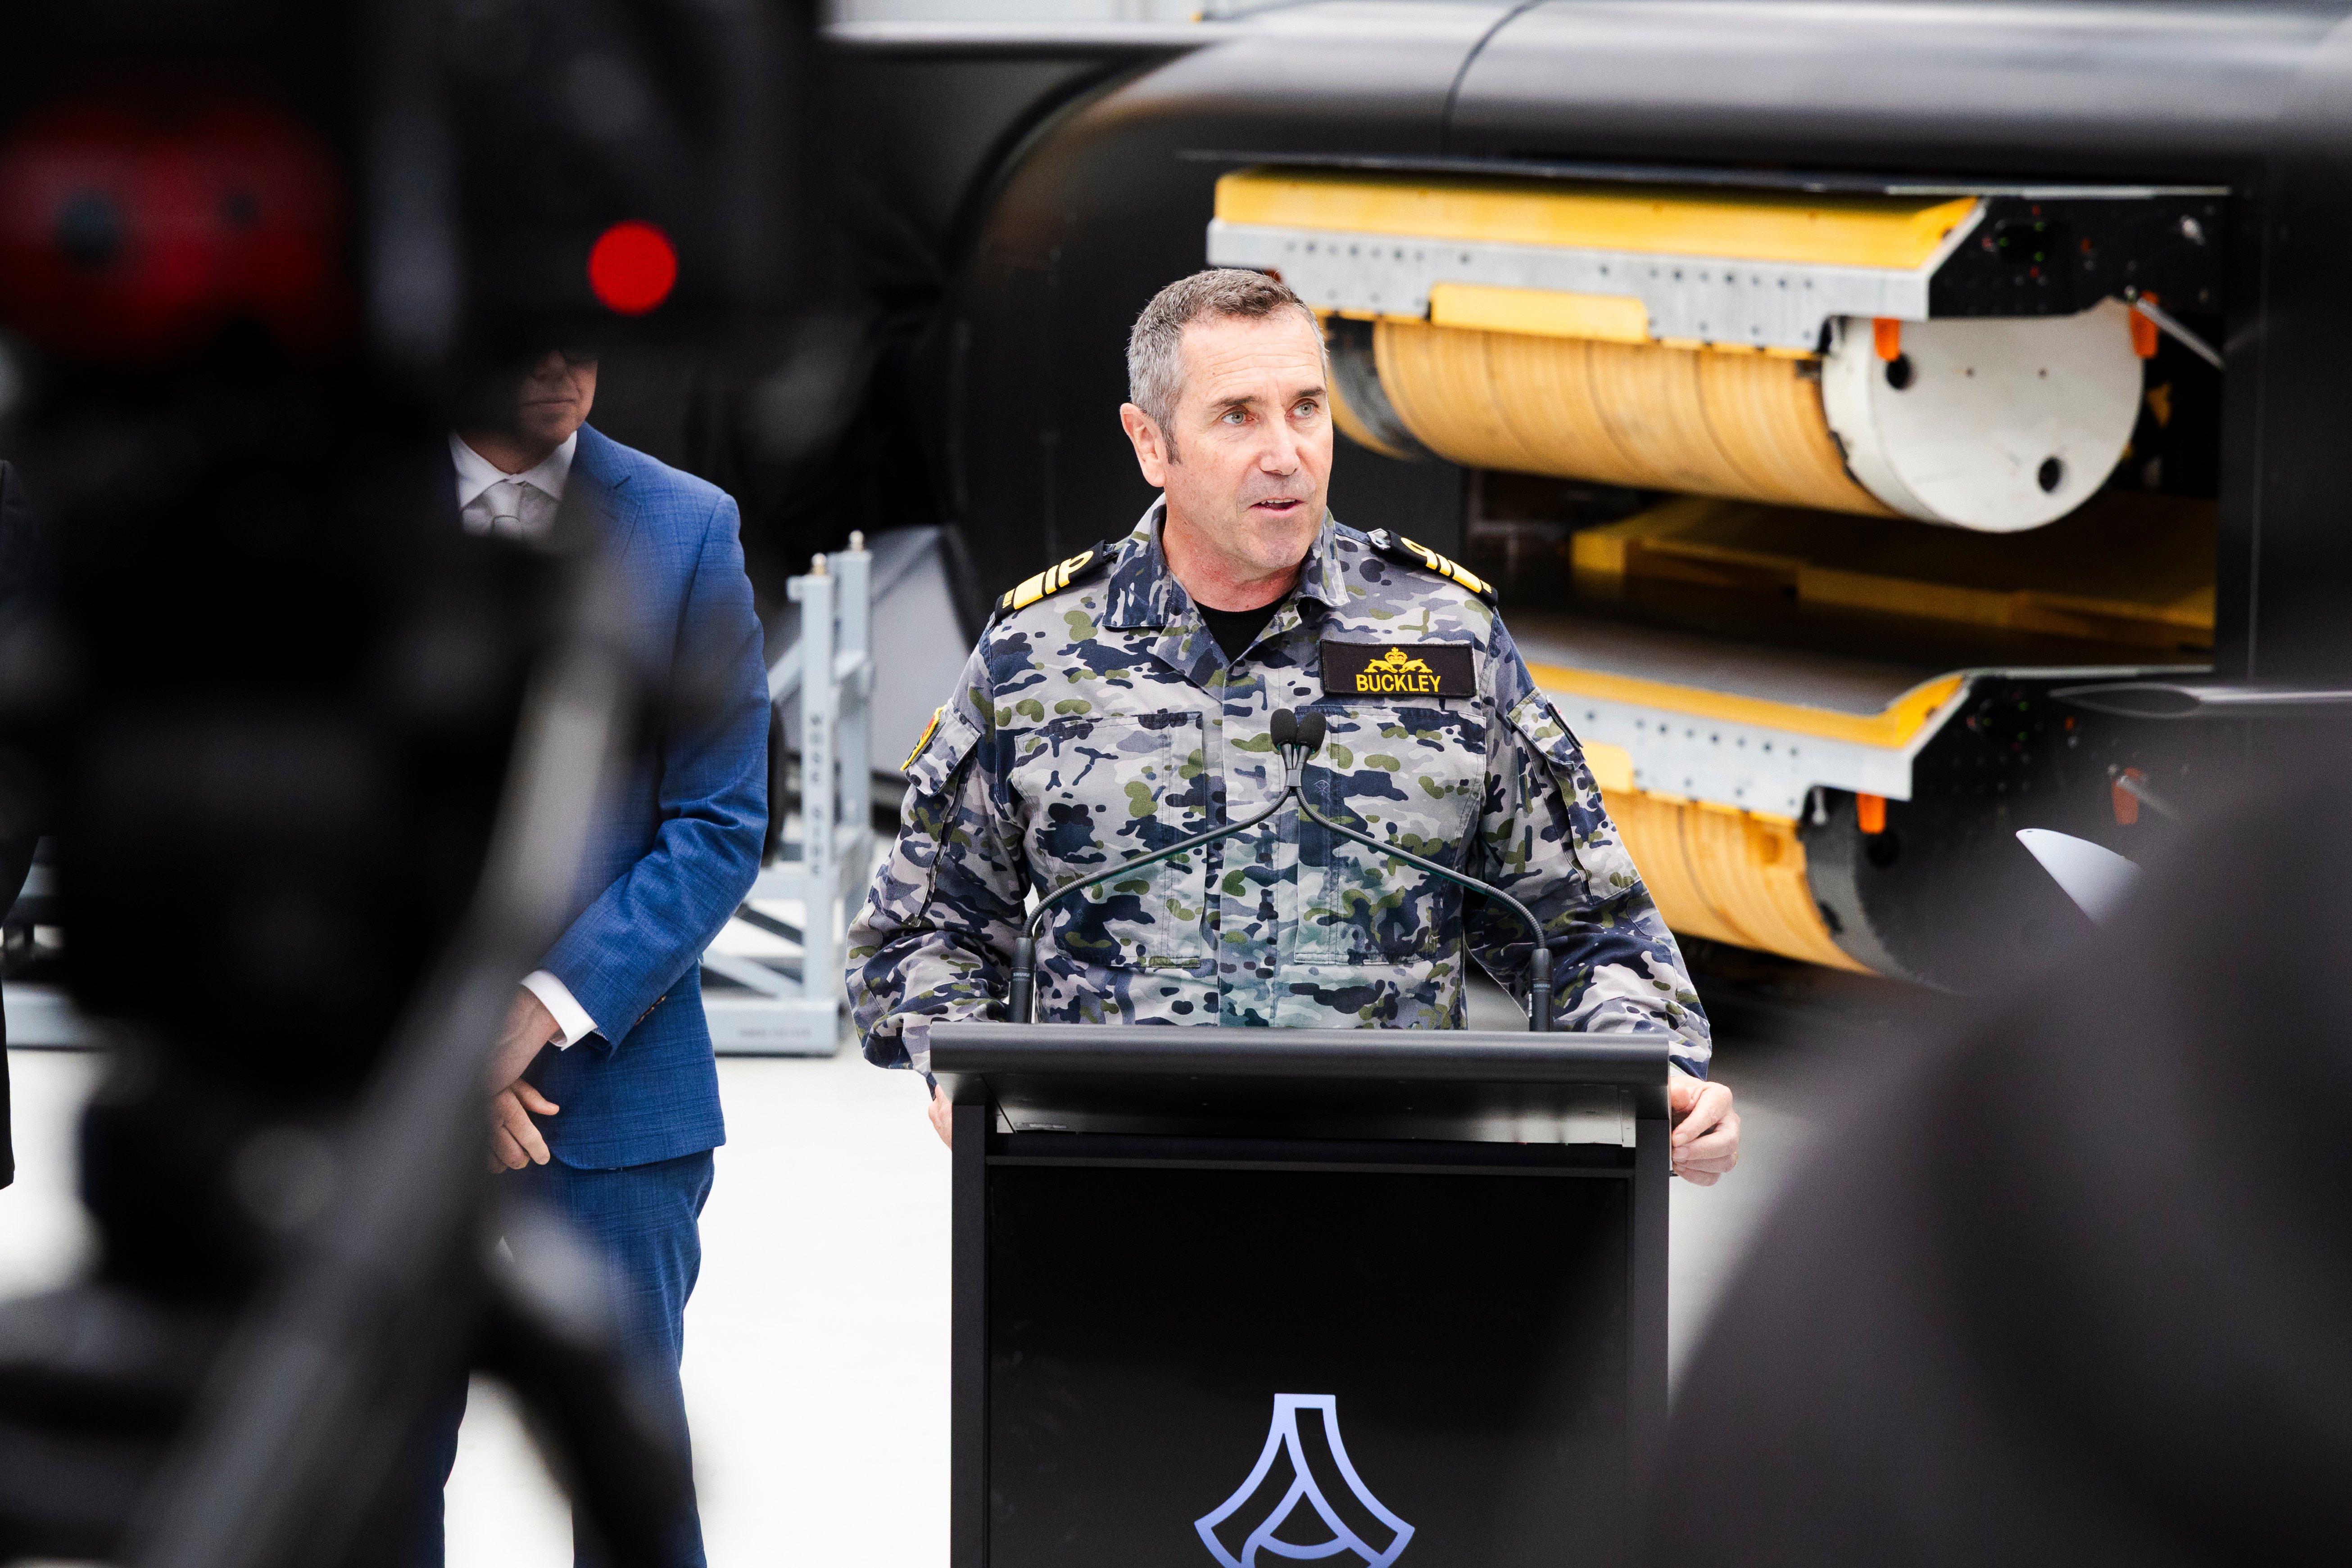
これらの画像は、オーストラリアの防衛産業相 Pat Conroy が最近、シドニーの Anduril Australia 工場を訪問した際に撮影された。画像は、Ghost Shark、Speartooth 大型無人潜水機、BlueBottle 無人水上艇のペイロード開発を扱った10月19日の政府発表とともに公開された。
Ghost Shark の画像では、開いたベイによって、任務専用システムを搭載するための空間が初めて一般に示された。このモジュール方式は、プラットフォームの目的の中心にある。任務ごとに別々の潜水機を建造するのではなく、運用上の必要が変われば、共通の機体に異なるペイロードを組み込める可能性がある。
発表では、Ghost Shark 向けにこれまで明らかにされていなかった3つのペイロード案が説明された。1回の任務で最大12個の機雷を運ぶこと、海底に補給キャッシュを設置すること、偵察または攻撃任務のために Anduril ALTIUS 空中ドローンを発射することだ。いずれも、同じ水中プラットフォームに非常に異なる役割を与える構想である。
監視から水中兵站へ
機雷敷設によって自律型無人機は、有人艦艇が同じ海域に入ることなく、係争水域に危険を生じさせたり、アクセスを制限したりできる。最大12個という公表容量は、検討されているペイロードベイの規模を示すが、発表は機雷の種類、運用方法、実際の運用状況について詳細を示していない。
海底補給は別の構想だ。水中に補給キャッシュを残せば、必要になる前に装備を配置したり、通常の兵站艦を危険にさらさずに届けたりする分散型作戦を支援できる可能性がある。公開された詳細では、キャッシュの中身や回収方法は明らかにされていないが、この任務案は無人システムを探知・監視以外にも利用しようとする関心を示している。
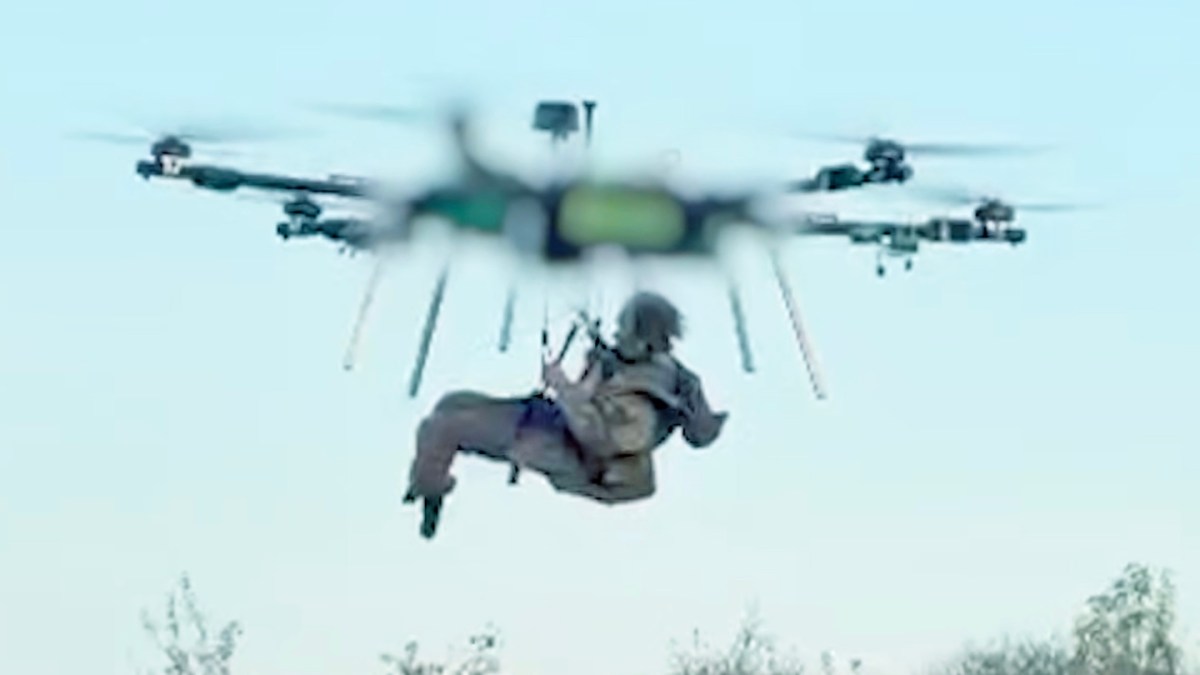
水中機から ALTIUS 空中ドローンを発射する能力も注目される。水中からの接近と、偵察または攻撃用の空中ペイロードを組み合わせることになる。発表はその任務の実施方法を定めていないが、Ghost Shark が別の領域で活動するシステムの移動式プラットフォームになるという構想を説明している。
なぜモジュール性が重要なのか
Ghost Shark のモジュール設計は、任務ごとに異なるシステムを搭載し、オーストラリア海軍がさまざまな要件に応じて基盤プラットフォームを構成できるようにすることを意図している。この柔軟性は重要だ。水中任務では、航続・センサー・通信・ペイロード容量・リスク許容度の異なる組み合わせが求められるためである。
持続的な情報収集向けに構成されたプラットフォームは、海底キャッシュの輸送や機雷の搭載を任された機体と同じ装備を必要とするとは限らない。モジュール式ベイは、機体全体を再設計せずに任務を変更する手段を提供する。また、継続的な開発課題も生む。機体の実用性は、その周囲で開発されるペイロード、インターフェース、運用構想に左右されるからだ。
Conroy は拡張されたペイロード案について、「Ghost Shark には今や“歯”があり、潜在的な敵に損害を与えられる」と強い表現で説明した。ただし、政府のより広範な発表はペイロード開発を一般論として説明している。したがって、公開された案は計画中の能力を示すものとして理解すべきであり、配備済みの運用システムについての公開報告ではない。
形成されつつあるオーストラリアの水中能力
Ghost Shark の更新情報は、オーストラリアが複数の無人海上プラットフォームに関する取り組みを詳しく示す中で発表された。大型無人潜水機 Speartooth と無人水上艇 BlueBottle も同じ発表に含まれている。これらの計画は、海中と海上で活動し、監視、兵站などの任務を支援できるシステムを開発する、より広範な取り組みを示している。
Ghost Shark にとって、目に見えるペイロードベイは重要だ。モジュール性という抽象的な主張を、物理的な設計上の特徴へと変えているからである。この機体は単なるセンサー運搬機として示されているわけではない。公表された構想には、海底への補給品輸送、機雷敷設、空中ドローンの発射拠点としての運用が含まれる。
発表は、時期、試験、ペイロード統合、海軍が実際に機体をどう運用するかなど、重要な疑問を残している。それでも、方向性はより明確になった。オーストラリアは多様なペイロードを受け入れ、従来の偵察を超える任務を遂行するよう設計された無人水中システムを追求している。
この記事は twz.com の報道に基づいている。原記事を読む。
Originally published on twz.com