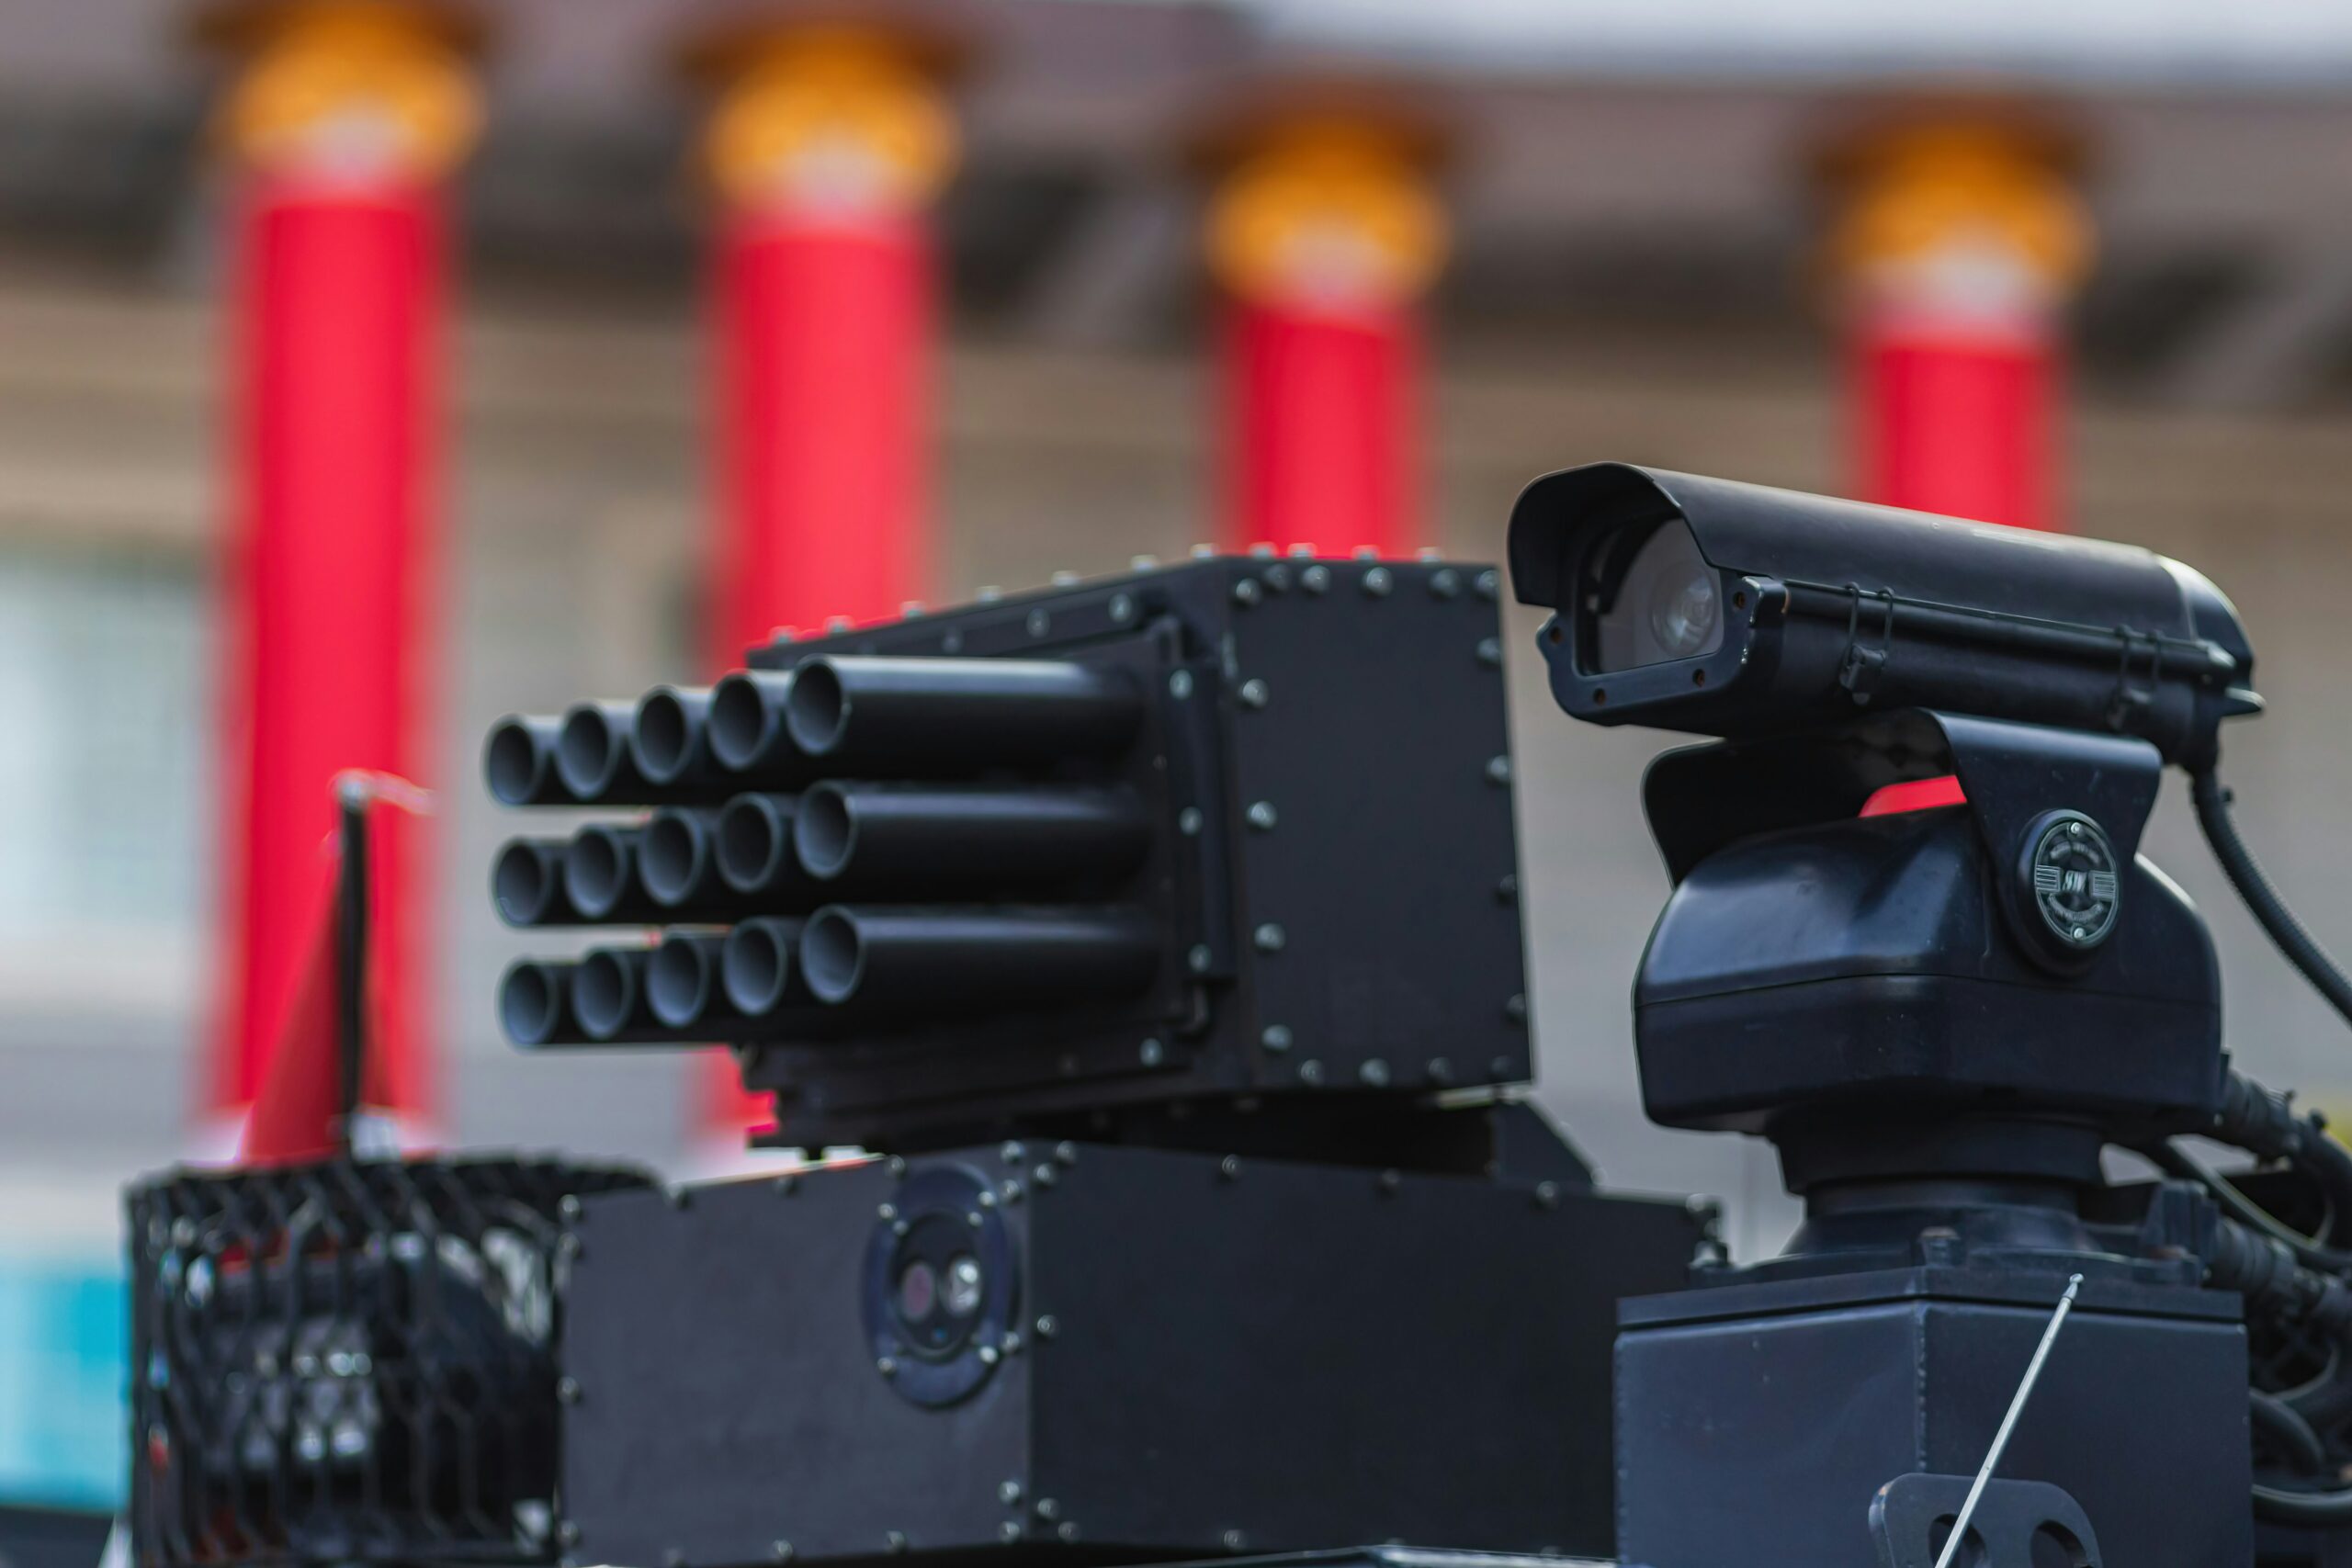
机器人与AI在安全问题上交汇
机器人和人工智能最好被理解为同一系统的两半。一个提供在世界中移动的身体;另一个提供决定下一步做什么的大脑。组织正在将这种配对远远推向前几十年僵化的单一用途机器之外,构建能够感知周围环境、适应变化条件并作为代理而非工具运行的机器。收益首先体现在生产力和运营效率上,但第二个好处正在随之出现:跟上物理安全格局变化的能力,这种变化比传统防御所能适应的速度更快。
物理安全不再只是围栏、警卫和独立摄像头的问题。关键基础设施——数据中心、制造工厂以及连接它们的系统——面临着数字与物理混合的风险,而这些风险每年都变得更加复杂。物理AI和机器人技术的适应性、可扩展特性,在谨慎部署的情况下,提供了一种缩小日益扩大差距的方法。
超过230亿美元正追逐这一交叉领域
赌注的规模是巨大的。据为《机器人报告》撰稿的专栏作家查理·伯吉斯称,仅在2026年,就有超过230亿美元投资于专注于改善机器人和AI协同工作的组织。其中相当一部分资金用于保护人员和财产,而不仅仅是工厂吞吐量——这是一个信号,表明安全已从利基应用转变为核心用例。
这些资本之所以重要,是因为威胁环境已变得更难建模。理解物理AI的定位,首先需要理解组织实际防御的是什么。

物理安全风险的三类
2026年几乎所有主要风险和威胁都归入三大类:网络物理融合、遗留约束和全球波动。每一类都为攻击者创造了独特的切入点,每一类都限制了传统安全运营自身所能完成的任务。
网络物理融合
现代安全系统是网络。摄像头、门禁读卡器和环境传感器相互连接并报告到共享平台,这使它们更易于管理,但也比单个设备所暗示的要脆弱得多。恶意行为者如果攻破了中央平台,就不需要击败设施中的每一把锁和每一个镜头;他们只需到达这些设备被协调的点。从那里,资产变得容易遭受盗窃、破坏和彻底中断,防御者可能恰恰在最需要的时候失去可见性。
遗留约束
大部分已安装的安全设备从未为当前的威胁模型设计。运行老旧硬件和软件的组织在很大程度上仅限于在事件发生后做出反应,而不是事先干预。在数字和物理攻击路径正在融合的环境中,被动姿态在结构上是不够的——它几乎保证防御者始终落后一步。
全球波动
地缘政治和社会经济紧张局势加剧了这两个问题。国际环境越具争议,高价值设施作为目标就越有吸引力,安全环境就越以静态防御无法预料的方式发生变化。
捷豹路虎泄露事件作为案例研究
这些类别如何重叠的最清晰例证来自捷豹路虎的中断。攻击者——据称由国家资助——使用窃取的凭证和社会工程手段进入该汽车制造商的IT基础设施。入侵并未停留在数字层面。它完全停止了物理生产,对英国经济的成本估计为25亿美元。
这一事件展示了大规模网络物理融合的机制。IT泄露变成了工业停工,遗留系统和地缘政治波动既影响了泄露的发生方式,也影响了造成的损害程度。对于数据中心、工厂及类似设施的安全负责人来说,教训是信息安全事件与物理安全事件之间的界限在很大程度上是行政性的,而非技术性的。

机器人和物理AI改变方程的地方
机器人和物理AI无法消除这些风险,但其适应性和可扩展性正好映射到遗留方法留下的空白。该技术最相关的领域包括:
- 持续存在:移动平台可以在固定摄像头有盲区、人工巡逻受轮班长度和人员编制限制的大型或分布式场所保持覆盖。
- 自适应感知:AI驱动的感知允许系统将常规活动与异常区分开来,并随着条件变化进行调整,而不是按固定阈值触发。
- 可扩展部署:由于大部分智能存在于软件中,额外能力可以扩展到整个设施或站点组合,而无需一对一增加人员。
- 更快意识:经过训练的系统可以在事件发展过程中浮现事件并将信息路由给人类操作员,支持预防而非事后调查。
- 人类监督:最可辩护的部署将人保留在决策循环中,使用自动化来扩展注意力和判断力,而不是取代它们。
责任是决定性变量
使物理AI强大的同样连接性也使其成为潜在攻击面,这就是为什么负责任的实施不是次要问题。在扩展组织感知和响应能力的同时增加新的网络端点的部署,必须像任何其他安全关键系统一样严格设计。该技术的潜力是真实的,但它是有条件的:适应性和规模只有在被有意引导时才有帮助。
使这一刻不同的是,机器人和AI现在能够与它们旨在应对的威胁一起进化。静态防御按定义会失去阵地。能够更新、重新训练和重新部署的系统有机会跟上——前提是组织将这种能力视为持续承诺而非一次性购买。

物理安全的前路
前进方向是明确的。网络与物理威胁的融合、遗留基础设施的拖累以及更广泛世界的波动都不是暂时状况,每一个都增加了能够感知、决策和行动的系统的价值。机器人和物理AI不会独自解决物理安全,但负责任地应用,它们为组织提供了一种以移动防御应对移动威胁的方式。
本文基于《机器人报告》的报道。阅读原文。
Originally published on therobotreport.com