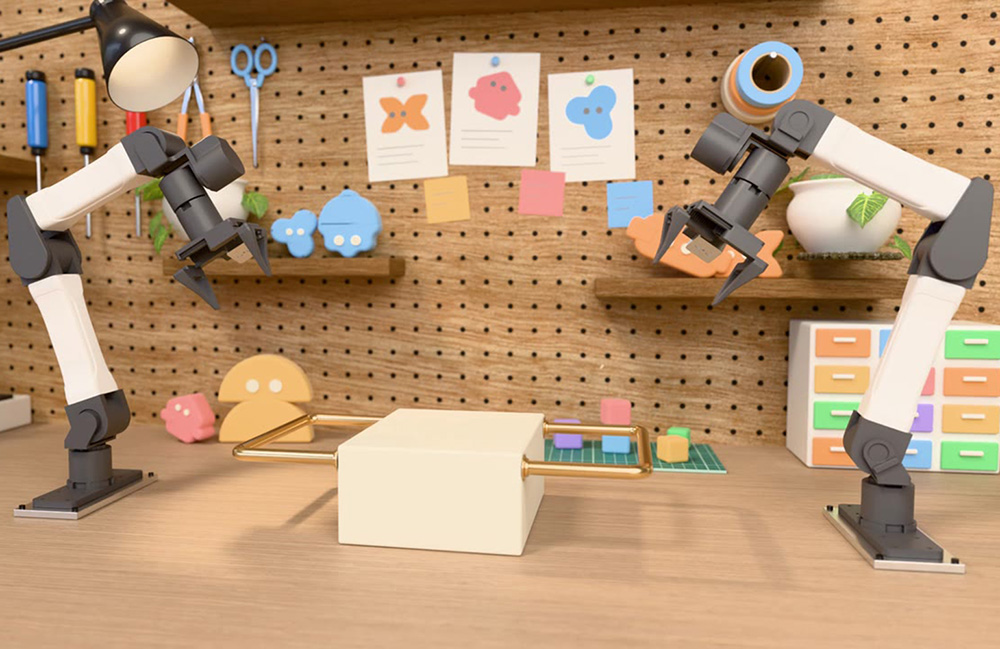
一家初创公司对共享机器人“大脑”的设想
Dream Labs 宣布完成9000万美元种子轮融资,并公开推出 Dream API。公司称,该服务可以将机器人的摄像头画面和通俗英语指令转换为电机指令。这家旧金山初创公司试图解决机器人领域长期存在的问题:机器通常围绕一项狭窄任务构建和编程,而将相关能力迁移到另一台机器人往往需要大量额外工作。
公司表示,其旗舰 Dream-1 模型能够跨不同制造商的机器人工作,包括此前未接触过的硬件。其核心观点是,通过人类完成日常任务的视频进行训练,模型能够学习有关物理世界、并可在不同机器之间迁移的模式。Dream Labs 称,用户可以将带夹爪的兼容机器人连接到 API,并根据视觉输入和自然语言指令让机器人执行任务。
这项发布正值工业机器人市场增长之际,但部署仍受机器设置和适配成本限制。Dream Labs 指出,全球已安装工业机器人约500万台,并称其中大多数仍只被编程执行单一任务。公司还表示,教会一台机器人完成任务可能需要专家数月,而任务或硬件变化可能意味着从头开始。
从摄像头画面到电机指令
Dream API 的定位是开发者层,连接机器人看到的内容、人类要求它完成的任务,以及驱动电机所需的动作。按照公司的描述,用户提供摄像头输入和书面指令,Dream-1 则生成相应的机器人动作。
这一设想结合了多个困难的机器人学问题。系统必须从图像理解场景,将语言指令与相关物体对应起来,并推断出特定机器能够实际执行的动作序列。Dream Labs 表示,其方法通过视频而非单一机器采集的数据进行学习,因此旨在跨硬件迁移能力。
公司将其描述为面向新型夹爪机器人的零样本学习,即机器人无需针对该机器的任务专属数据,也能完成有用工作。这是公司的雄心勃勃的性能主张,而所提供的公告没有给出独立基准或对比测试结果。开发者需要在自己的硬件、任务和运行环境中评估 API。
公共 API 与定制路径
服务公开可用是此次发布的重要部分。Dream Labs 表示,开发者和机器人爱好者可以注册并连接带夹爪的机器人。公司称,模型运行在数据中心,目标是在不同地点提供快速响应。
这家初创公司还提供模型微调服务。对于不受支持的硬件或新能力,机器人制造商和开发者可以提交一小批演示数据,以获得定制模型。Dream Labs 表示,这类模型可在数小时内返回。这为产品提供了两条路径:可立即使用的通用模型,以及通用模型不足时的定制选项。
这种划分反映了机器人领域的现实矛盾。通用模型可能减少初始部署工作,但现实系统在摄像头、夹爪、运动限制、工作空间和安全要求方面各不相同。微调是缩小通用模型与特定运行环境之间差距的一种方式。公告没有说明发布时支持哪些机器人、涵盖哪些任务,或基础模型与定制模型之间的性能差异。
融资释放的信号
B Capital 和 Kindred Ventures 领投了这轮9000万美元种子融资。据 Dream Labs 称,A.Capital、Unusual Ventures、SV Angel、Wing VC、Scribble VC 和 Adrian Aoun 也参与其中。融资规模凸显了投资者对提高现有机器人硬件灵活性的软件的兴趣。
Dream Labs 在声明中将市场机会概括为一种不匹配:低成本机器人越来越容易购买,但实用智能和快速设置任务仍然难以获得。公司的主张是,能够迁移已学习能力的软件层可以缩短从安装硬件到执行有用工作的时间。
公司使用的措辞有意保持宽泛。它表示,Dream-1 可以让带夹爪的任何机器人“开箱即用”,并让新机器人在数分钟而非数月内变得有用。这些说法体现了产品抱负,但不应被视为独立验证的结果。此次发布的重要性将取决于系统能否在演示之外、以及机器人部署中复杂多变的条件下保持可靠表现。
下一项考验在实际运行
机器人领域反复表明,在受控环境中看似简单的任务,可能会因光照、物体位置、摄像头视角或硬件行为变化而变得困难得多。可迁移模型之所以吸引人,正是因为它可能减少每次新设置所需的工程工作。但产品能否被采用,将取决于公告尚未回答的问题:模型成功率如何、如何处理错误、开发者可以使用哪些安全控制,以及它能否持续执行哪些任务。
Dream Labs 已在融资公告之外推出产品接口,让开发者有机会直接测试公司的主张。如果其视频训练模型能够在兼容机器人之间有效迁移,可能有助于让机器人部署摆脱一次性编程,转向可复用的学习能力。反之,这次发布仍将帮助明确通用机器人模型与实际工作所需定制之间的边界。
本文根据 The Robot Report 的报道编写。 阅读原文。
Originally published on therobotreport.com