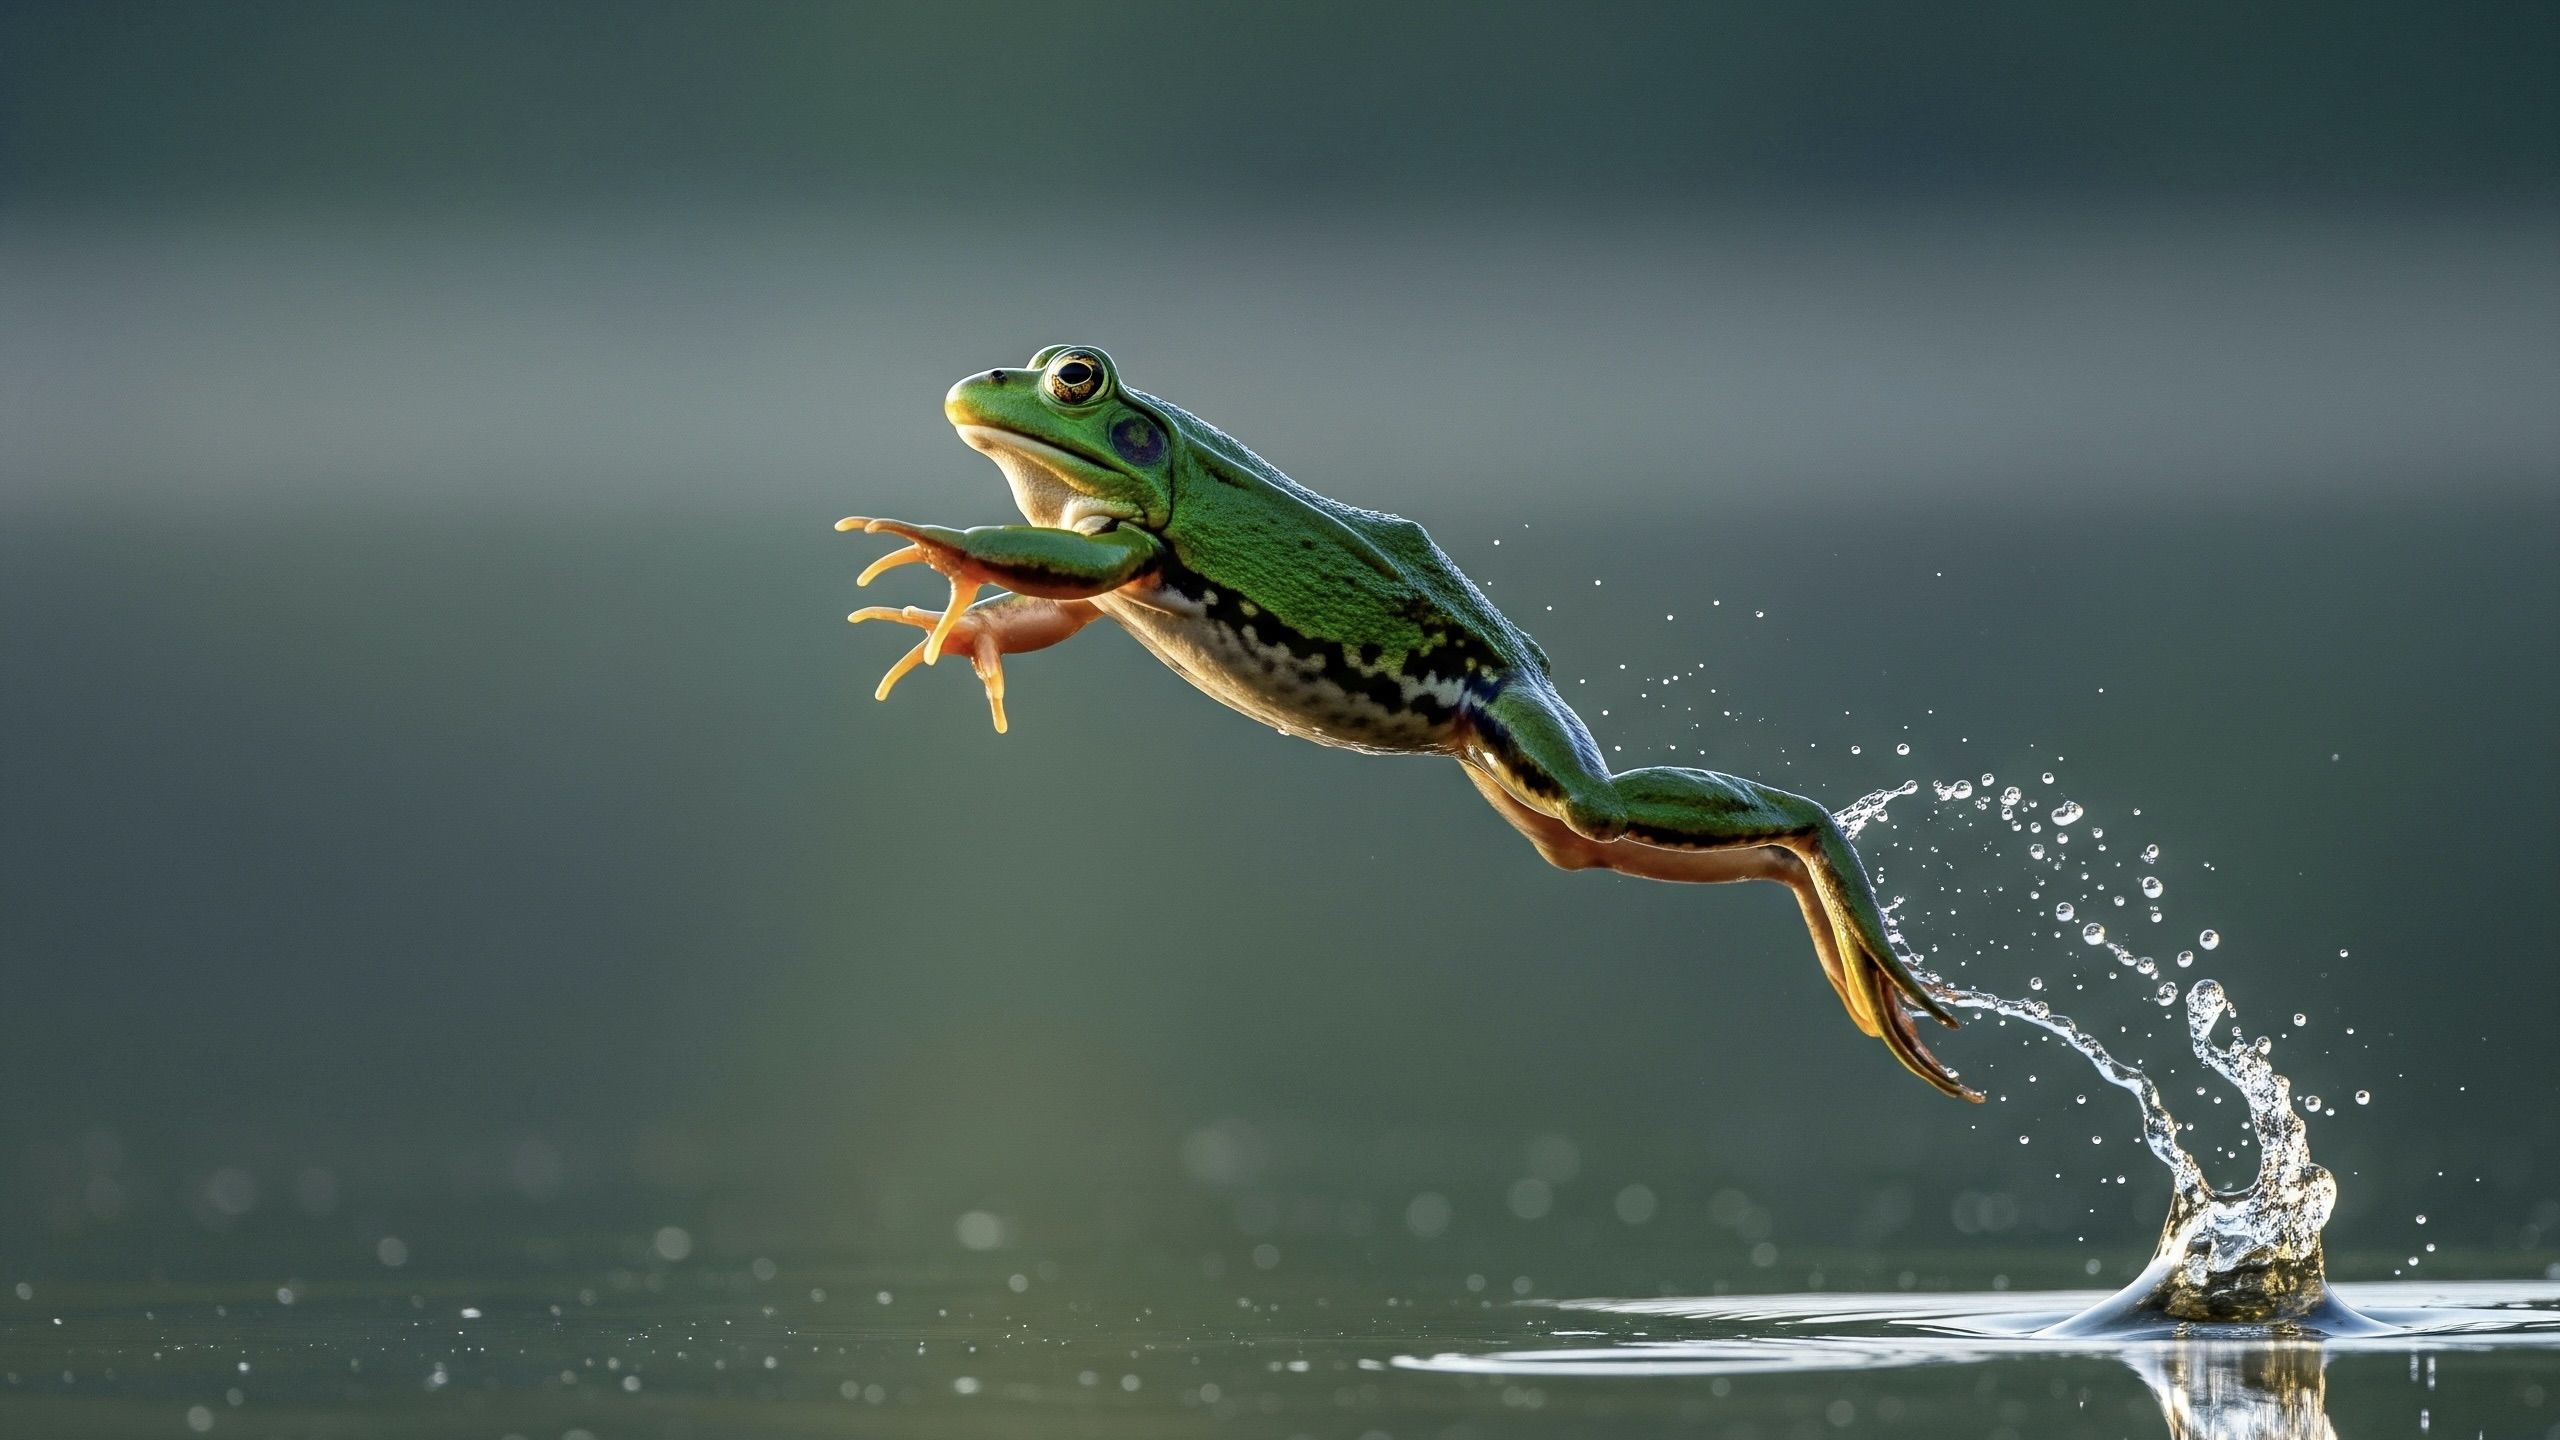
சிறந்த உந்துவிசைக்காக ரோபோ விஞ்ஞானிகள் குதிரைகள், பூச்சிகள் மற்றும் எண்ணற்ற பிற விலங்குகளிடமிருந்து உத்வேகம் பெற்றுள்ளனர். இப்போது தவளைகளும் அந்தப் பட்டியலில் இணைகின்றன. ஆய்வாளர் குழு ஒன்று, உள்ளங்கை அளவிலான ரோபோட் ஒன்றை உருவாக்கியுள்ளது; இது நீர்நிலை விலங்குகளின் திடீர், வலுவான தாவல் திறனைப் பின்பற்றி, வளைந்த மீள் தண்டுகளை ஒரு வடிவத்திலிருந்து மற்றொரு வடிவத்திற்கு திடீரென மாற்றும் ஒரு பொறிமுறையைப் பயன்படுத்துகிறது.
செப்டம்பர் 18 அன்று Science Advances இதழில் வெளியிடப்பட்ட இந்த ஆய்வு, நெகிழ்வான தண்டுகளை முறுக்குவதும் வளைப்பதும் எவ்வாறு ஆற்றலைச் சேமித்து, பின்னர் ஒரு கணத்தில் வெளியிட முடியும் என்பதை ஆராய்கிறது — இது ஒரு "திடீர் இயக்கம்" (snapping motion) ஆகும்; இது ஒரு சிறிய இயந்திரம் தன்னை முன்னோக்கி எறியவோ அல்லது நீரின் வழியாக தள்ளிக்கொண்டு செல்லவோ அனுமதிக்கிறது. ஆய்வாளர்கள் இந்தக் கருத்தை நடைமுறையில் காட்ட ஒரு செயல்படும் முன்மாதிரியையும் உருவாக்கினர்.
தவளைகள் ஏன் சிறந்த ரோபோக்களாக அமைகின்றன
தவளைகள் அசாதாரணமாக திறமையான தாவல் விலங்குகள். அவை குதிக்க பெரிய தசைகளை நம்பவில்லை; மாறாக, தங்கள் தசைநாண்களில் சேமிக்கப்பட்ட மீள் ஆற்றலைப் பயன்படுத்தி, அதை விரைவாக வெளியிட்டு, வேட்டையாடுபவர்களிடமிருந்து அல்லது குளங்களைக் கடந்து தங்களை வீசிக்கொள்கின்றன. இந்த உயிரியல் தந்திரம் பொறியாளர்களுக்கு கவர்ச்சிகரமானது, ஏனெனில் இது சிறிய ரோபோக்களின் ஒரு அடிப்படை கட்டுப்பாட்டைத் தவிர்க்கிறது: ஒரு இயந்திரம் சிறியதாக ஆகும்போது, சக்திவாய்ந்த மோட்டார்களையும் அவற்றைக் கட்டுப்படுத்த தேவையான மின்னணுவியலையும் உள்ளே பொருத்துவது கடினமாகிறது.
இந்த ஆய்வின் ஆசிரியர்கள், உயிரியல் உத்வேகம் பெற்ற திடீர் இயக்கப் பொறிமுறைகள் ஒரு இடைநிலை வழியைத் திறக்கக்கூடும் என்று வாதிடுகின்றனர். மோட்டார்களை பெரிதாக்குவதற்குப் பதிலாக, இயக்கத்தின் ஒரு பகுதியை ரோபோவின் சொந்த இயற்பியல் அமைப்பே கையாளும் வகையில் ரோபோக்களை உருவாக்க பரிந்துரைக்கின்றனர் — இது குறைந்த மின்சார பட்ஜெட் கொண்ட இயந்திரங்களுக்கு அல்லது சமமற்ற நிலப்பரப்பையும் நீரையும் கடக்க வேண்டியவற்றுக்கு பயனளிக்கக்கூடிய ஒரு உத்தி.
திடீர் இயக்க தண்டு எவ்வாறு செயல்படுகிறது
வடிவமைப்பின் மையம் ஒரு நெகிழ்வான தண்டு. தண்டு ஒரு வளைவாக வளைக்கப்பட்டு அதன் முனைகள் சுழற்றப்படும்போது, பொருளின் உள்ளே இழுவிசை உருவாகிறது. இறுதியில் தண்டு ஒரு வரம்பை அடைந்து, ஒரு புதிய அமைப்புக்கு திடீரென மாறி, அந்தச் சேமிக்கப்பட்ட ஆற்றலை ஒரு வினாடியின் பின்னங்களில் வெளியிடுகிறது.
இந்த அமைப்பை சுவாரஸ்யமாகவும் — பொறியியல் ரீதியாக சிக்கலாகவும் — ஆக்குவது என்னவென்றால், இந்த மாற்றம் முழுமையாக முன்னறிவிக்கக்கூடியது அல்ல. வளைப்பதும் முறுக்குவதும் எவ்வாறு இணைக்கப்படுகின்றன என்பதைப் பொறுத்து, தண்டு தன் சேமிக்கப்பட்ட ஆற்றலை ஒன்றுக்கு மேற்பட்ட வழிகளில் வெளியிடலாம். ஆய்வாளர்கள் அந்தக் கலவைகளை ஆராய்ந்து, எந்த அமைப்புகள் நம்பகமான, மீளக்கூடிய திடீர் இயக்கத்தை உருவாக்கி, அதை ஒரு தாவலாகப் பயன்படுத்த முடியும் என்பதைப் புரிந்துகொண்டனர்.
உண்மையில், தண்டு ஒரு இயந்திர நீரூற்று மற்றும் தூண்டி இரண்டும் ஒன்றாகச் சேர்ந்ததாக செயல்படுகிறது. ஆற்றல் எப்போது சேமிக்கப்படுகிறது, எப்போது வெளியிடப்படுகிறது என்பதை நிரலாக்கினால், ஒரு மோட்டார் தொடர்ந்து அதிக வெளியீட்டை வழங்க வேண்டிய அவசியமின்றி, ரோபோ கூர்மையான, சக்திவாய்ந்த இயக்கங்களைப் பெறுகிறது.
உள்ளங்கை அளவிலான முன்மாதிரி
இந்தக் கருத்தை நிரூபிக்க, குழு ஒரு சிறிய இயந்திரத்தை உருவாக்கியது; அதன் அளவுகள் வழக்கமான ரோபோவை விட ஒரு பொம்மைக்கு அருகில் உள்ளன. ஆய்வு மற்றும் முன்மாதிரியின் முக்கிய எண்ணிக்கைகள்:
- எடை: சுமார் 3.4 அவுன்ஸ், ஒரு சீட்டுக்கட்டு அளவுக்கு ஏறக்குறைய சமம்.
- அளவு: ஒரு கையின் உள்ளங்கையில் அமரக்கூடிய அளவுக்கு சிறியது.
- வேகம்: ஒரு வினாடிக்கு சுமார் மூன்று உடல் நீளங்கள், தொடர்ச்சியான குறுகிய தாவல்கள் மூலம் அடையப்படுகிறது.
- திறன்கள்: ஈரமான மேற்பரப்புகளில் துள்ளுதல், நீந்துதல், மற்றும் ஒரு தடைப் பாதையில் செல்லுதல்.
தடைப் பாதை செயல்விளக்கம் குறிப்பிடத்தக்கது, ஏனெனில் இது கட்டுப்படுத்தப்பட்ட ஆய்வக அமைப்புக்கு வெளியே ரோபோவை சோதிக்கிறது. துள்ளி, தரையிறங்கி, திசையை மாற்றிக்கொண்டு தொடர்ந்து நகரக்கூடிய ஒரு இயந்திரம், முன்னறிவிக்க முடியாத தன்மையை — வழுக்கும் தரை, தடைகள், மற்றும் உலர்ந்த நிலப்பரப்பிலிருந்து நீருக்கு மாறுவது — சிக்கலான உள்ளமைந்த கணினி கணக்கீட்டை விட எளிய இயந்திர திறன்களின் தொகுப்பைப் பயன்படுத்தி சமாளிக்க வேண்டும்.
இயந்திரவியலே வேலையைச் செய்யட்டும்
மிச்சிகன் பல்கலைக்கழகத்தின் ரோபோவியல் உதவிப் பேராசிரியரும், இந்த ஆய்வின் இணை-முதல் ஆசிரியருமான Xiaonan (Sean) Huang, இந்தத் திட்டத்தை வன்பொருள் மற்றும் கட்டுப்பாட்டு மென்பொருளுக்கு இடையே முயற்சியை மறுபங்கீடு செய்யும் ஒரு வழியாக வரையறுத்தார். ரோபோவின் இயந்திரவியல், இல்லையெனில் பெரிய மோட்டார்கள் அல்லது மிக விரிவான கட்டுப்பாட்டு அமைப்புகளைக் கோரக்கூடிய சில வேலைகளைக் கையாள அனுமதிப்பதே பரந்த வாய்ப்பு என்று அவர் ஒரு அறிக்கையில் கூறினார்.
ஒரு மீள் அமைப்பு எப்போது ஆற்றலைச் சேமிக்கிறது, எப்போது அதை விரைவாக வெளியிடுகிறது என்பதை நிரலாக்குவதன் மூலம், மோட்டார்களை தொடர்ந்து அவற்றின் வரம்புகளுக்கு தள்ளாமல், சிறிய ரோபோக்களுக்கு சக்திவாய்ந்த மற்றும் மீளக்கூடிய இயக்கங்களை பொறியாளர்கள் வழங்க முடியும் என்று Huang விளக்கினார். அந்த வரையறை ரோபோவியல் ஆய்வில் ஒரு பெரிய போக்கைச் சுட்டிக்காட்டுகிறது: அதிக ஆக்சுவேட்டர்களையும் கணக்கீட்டையும் சேர்ப்பதற்குப் பதிலாக, வடிவமைப்பாளர்கள் நுண்ணறிவையும் திறனையும் நேரடியாக ஒரு இயந்திரத்தின் உடலில் கட்டமைக்க வழிகளைத் தேடுகிறார்கள்.
துள்ளி, நீந்தும் ரோபோக்கள் எங்கு உதவக்கூடும்
நீர்நிலை மற்றும் நிலநிலை இரண்டிலும் திறன் கொண்ட, சிறிய, ஆற்றல்-சிக்கனமான இயந்திரம் பயனுள்ளதாக இருக்கக்கூடிய பல சூழல்களை ஆய்வாளர்கள் விவரிக்கின்றனர்:
- சக்கரங்களும் தடங்களும் சிரமப்படும் நெரிசலான நிலப்பரப்பு, அத்துடன் இடிபாடுகள் அல்லது அடர்ந்த தாவரங்கள்.
- விரைவான தடை தவிர்ப்பு அல்லது திடீர் திசைமாற்றம் தேவைப்படும் சூழல்கள்.
- நிலம் மற்றும் நீருக்கு இடையே கடக்கும் பணிகள், ஒரே இயக்க உத்தி போதாத இடங்களில்.
- பேட்டரி திறன் அல்லது மோட்டார் வெளியீடு அளவால் கடுமையாக வரம்பிடப்பட்ட இடங்களில் பயன்படுத்துதல்.
குழப்பமான, தடைகள் நிறைந்த நிலப்பரப்பில் செல்ல வேண்டிய, தடைகளைக் கடக்க வேண்டிய, விரைவாகத் திரும்பிக்கொள்ள வேண்டிய, அல்லது நிலநிலை மற்றும் நீர்நிலை இரண்டிலும் செயல்பட வேண்டிய ரோபோக்களை இந்தக் கொள்கை இறுதியில் ஆதரிக்கக்கூடும் என்று Huang குறிப்பிட்டார். அந்த சுறுசுறுப்பு மற்றும் திறமையின் கலவையே, இயற்கை உலகில் தவளைகளை மிகச் சிறந்த பொது நோக்கு விலங்குகளாக ஆக்குகிறது.
அடுத்து என்ன வருகிறது
இந்த ஆய்வு ஒரு முடிக்கப்பட்ட தயாரிப்பு அல்ல, ஒரு கருத்து நிரூபணம். திடீர் இயக்கப் பொறிமுறைகளை துல்லியமாகக் கட்டுப்படுத்துவது இயற்கையாகவே கடினம்; மேலும், வளைந்து முறுக்கப்பட்ட ஒரு தண்டு எப்போதும் ஒரே வழியில் தன் ஆற்றலை வெளியிடுவதில்லை என்பது, நம்பகமான நடைகளை உருவாக்க நம்பும் பொறியாளர்களுக்கு ஒரு வாய்ப்பும் ஒரு சவாலும் ஆகும்.
இருப்பினும், முன்மாதிரியின் செயல்திறன் — ஈரமான நிலம் மற்றும் நீர் முழுவதும் ஒரு வினாடிக்கு சுமார் மூன்று உடல் நீளங்கள் — இந்த அணுகுமுறைக்கு வளர்ச்சிக்கு இடமுள்ளது என்பதைக் காட்டுகிறது. வளைப்பது, முறுக்குவது மற்றும் திடீர் இயக்கம் ஆகியவற்றுக்கு இடையிலான உறவை ஆய்வாளர்கள் இன்னும் முழுமையாக வரைபடமாக்கும்போது, கோரிக்கையின் பேரில் குறிப்பிட்ட, மீளக்கூடிய தாவல்களை வழங்கும் மீள் அமைப்புகளை வடிவமைக்க அவர்களால் முடியக்கூடும். அது நடந்தால், எளிய தவளை, பெரிய இயந்திரங்கள் பின்தொடர முடியாத இடங்களில் துள்ளும் ஒரு தலைமுறை சிறிய ரோபோக்களை வடிவமைக்கக்கூடும்.
இந்தக் கட்டுரை Live Science இன் செய்தி அறிக்கையை அடிப்படையாகக் கொண்டது. அசல் கட்டுரையைப் படிக்கவும்.
Originally published on livescience.com