Uma grande aposta em robôs que aprendem por meio da força e da visão
A Eka Robotics captou US$ 150 milhões em financiamento Série A para expandir sua tecnologia e suas implantações com clientes, apostando que robôs de uso geral realmente úteis precisarão de mais do que câmeras e aprendizado por imitação. A startup, sediada em Cambridge, Massachusetts, está desenvolvendo o que chama de modelo de visão-força-ação, ou VFA: um sistema de IA destinado a combinar o que um robô vê com o que sente ao manipular um objeto.
A empresa, fundada em 2024, concentra-se em manipulação hábil — o conjunto difícil de tarefas que inclui pegar objetos variados, encaixar peças, passar fios e operar ferramentas. A Eka afirma que sua abordagem se baseia em aprender a física subjacente dessas interações por meio de aprendizado por reforço em escala. A ambição é tornar os robôs mais adaptáveis quando um objeto, uma tarefa ou um ambiente diferem dos exemplos usados em seu treinamento.
A Andreessen Horowitz e a F-Prime lideraram a rodada. Também participaram a Obvious Ventures e o E14 Fund, líderes da rodada seed, ao lado de MFV Partners, Bison Ventures, Glasswing Ventures, Samsung Next e vários investidores estratégicos não identificados da Fortune 500.
Por que a manipulação continua sendo um problema difícil na robótica
Os robôs industriais há muito se destacam quando uma fábrica consegue controlar rigorosamente a posição das peças, a iluminação, as ferramentas e o movimento. Trabalhos mais abertos são mais difíceis. Um robô pode precisar reconhecer um item desconhecido, aplicar a quantidade adequada de força, reagir quando ele escorrega e concluir o trabalho repetidamente em um ritmo comercialmente útil.
A Eka argumenta que treinar apenas com demonstrações humanas não é suficiente para enfrentar esse desafio. Sua premissa declarada é que os robôs devem desenvolver uma intuição sobre a física, em vez de simplesmente imitar dados humanos. Na prática, a empresa tenta raciocinar conjuntamente sobre a entrada visual e a força durante a ação, para que um robô possa relacionar um objeto observado à dinâmica de contato envolvida em movê-lo.
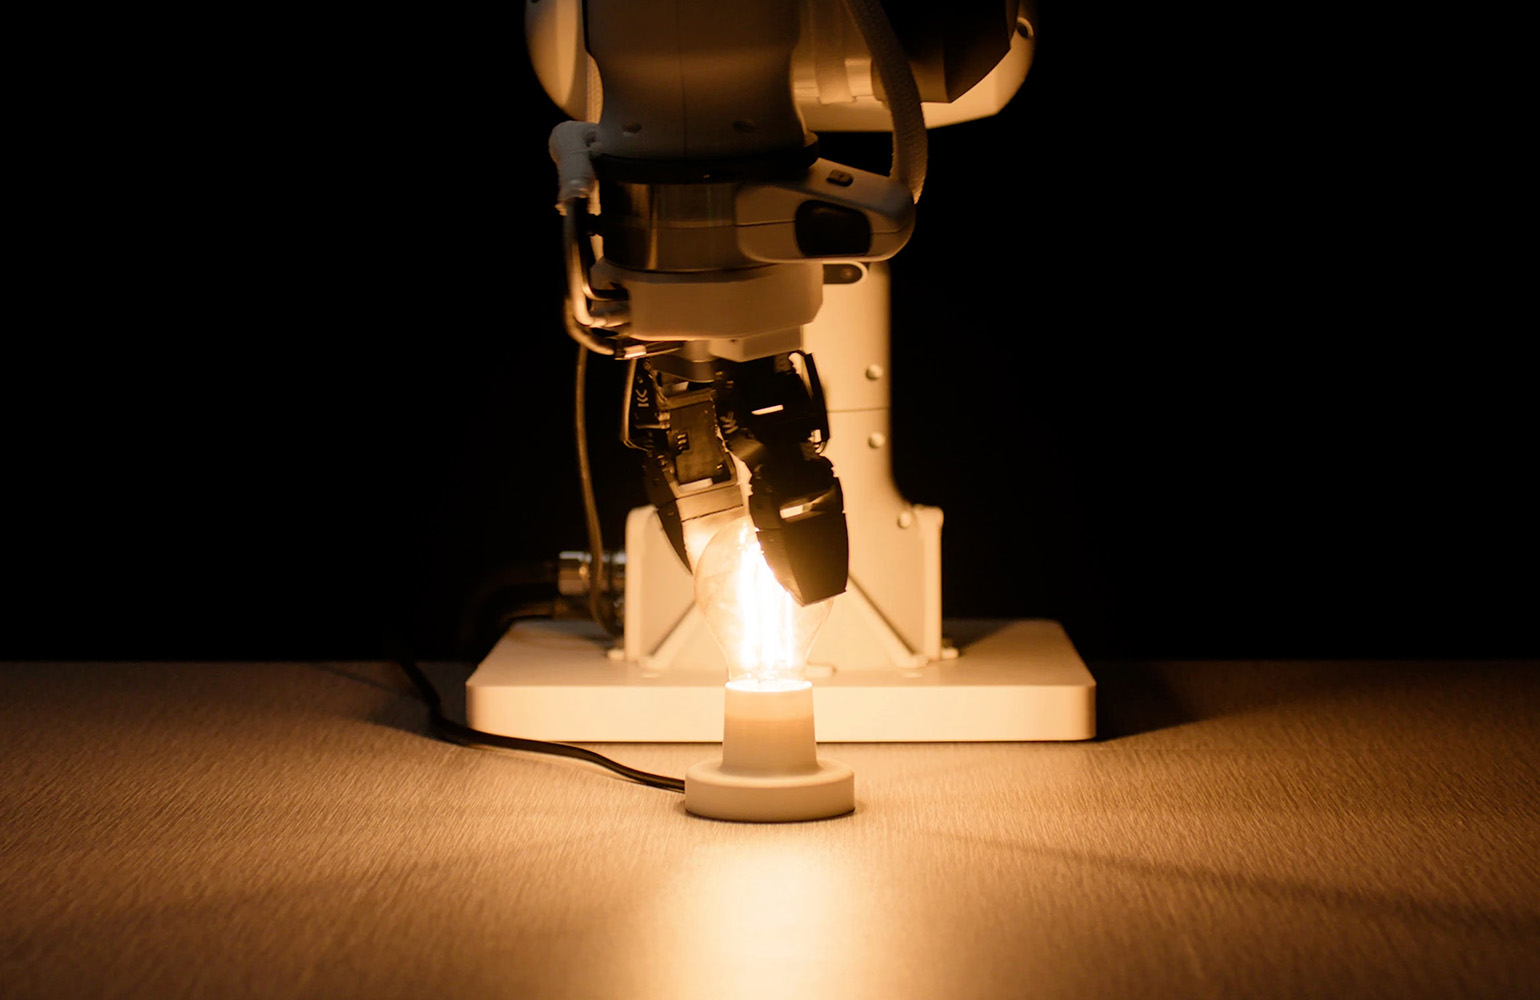
A startup afirma que robôs que usam sua IA conseguem pegar uma ampla variedade de objetos fora de sua distribuição de treinamento a aproximadamente 1.500 operações por hora. Também diz que os mesmos sistemas podem realizar tarefas como rosquear uma lâmpada e inserir fios. Essas são afirmações da empresa, e não benchmarks divulgados de forma independente, mas apontam para as métricas de desempenho que a Eka considera centrais: taxa de sucesso e produtividade ao longo de muitas repetições.
A simulação é central para a abordagem da empresa
A Eka usa aprendizado por simulação para criar grandes volumes de experiência robótica. A empresa diz que consegue gerar milhares de horas de experiência simulada em minutos, variando objetos, ambientes e condições físicas. Segundo a companhia, essa amplitude de treinamento ajuda a reduzir o persistente problema de “sim-to-real” — a diferença entre um comportamento que funciona em um mundo virtual e um comportamento que resiste à complexidade da implantação física.
A possível atração está na escala. Coletar dados de robôs físicos pode ser lento, caro e limitado pela disponibilidade de hardware. A simulação oferece uma forma de expor os sistemas a muitas configurações possíveis antes que encontrem uma célula de trabalho real. A tese da Eka é que o aprendizado por reforço fornece desempenho, enquanto a experiência diversificada fornece generalidade.
Essa proposta ainda precisa ser comprovada nos ambientes dos clientes. Contatos, materiais e falhas simulados podem diferir dos reais de maneiras significativas, especialmente na manipulação fina. Mas a rodada de financiamento sinaliza a confiança dos investidores de que um modelo que incorpore explicitamente a força poderia ajudar a levar a manipulação robótica além de casos de uso estreitos e pré-programados.
O capital será usado para avançar rumo à implantação
A Eka disse que o novo capital apoiará tanto a expansão da tecnologia quanto as implantações com clientes. Essa distinção é importante: empresas de robótica precisam demonstrar não apenas vídeos impressionantes de tarefas ou resultados de laboratório, mas também operação confiável em ambientes onde velocidade, integração e tempo de inatividade geram custos diretos.
A empresa está mirando trabalhos em que destreza e robustez importam todos os dias. Seus investidores descreveram a oportunidade em termos semelhantes. Em um comunicado, Raghu Raghuram, sócio geral da a16z, afirmou que a abordagem da Eka tinha a generalidade e a produtividade necessárias para a implantação. A empresa, por sua vez, enfatizou que o valor no chão de fábrica se resume a sucesso repetível e velocidade.
O que observar a seguir
A Série A dá à Eka recursos substanciais para uma empresa jovem, mas também eleva o padrão das evidências. Os próximos indicadores mais importantes serão a variedade de tarefas que seus sistemas conseguem realizar fora de demonstrações controladas, sua taxa sustentada de conclusão bem-sucedida e se o modelo é transferido entre diferentes hardwares e ambientes de trabalho.
Para o setor de robótica como um todo, o financiamento da Eka é outro sinal de que os investidores veem a manipulação como um gargalo fundamental. Robôs capazes de lidar de forma confiável com variações físicas poderiam ser valiosos na manufatura, na logística e em outros ambientes que continuam difíceis de automatizar. Se os modelos de visão-força-ação se tornarão uma rota principal para essa capacidade dependerá dos resultados no mundo real, e não apenas do ambiente de simulação onde seu aprendizado começa.
Este artigo é baseado em uma reportagem do The Robot Report. Leia o artigo original.
Originally published on therobotreport.com