A autonomia falha nas fronteiras entre subsistemas
Um drone autônomo pode concluir uma rota de inspeção planejada em um ambiente controlado e ainda assim ter dificuldades com essa mesma rota em uma instalação industrial em operação. Segundo uma análise de implantações de drones industriais, essa diferença não é explicada por um único componente com falha. Ela surge quando múltiplas fontes de incerteza afetam simultaneamente a navegação, a percepção, o planejamento, o controle e a coleta de dados de inspeção.
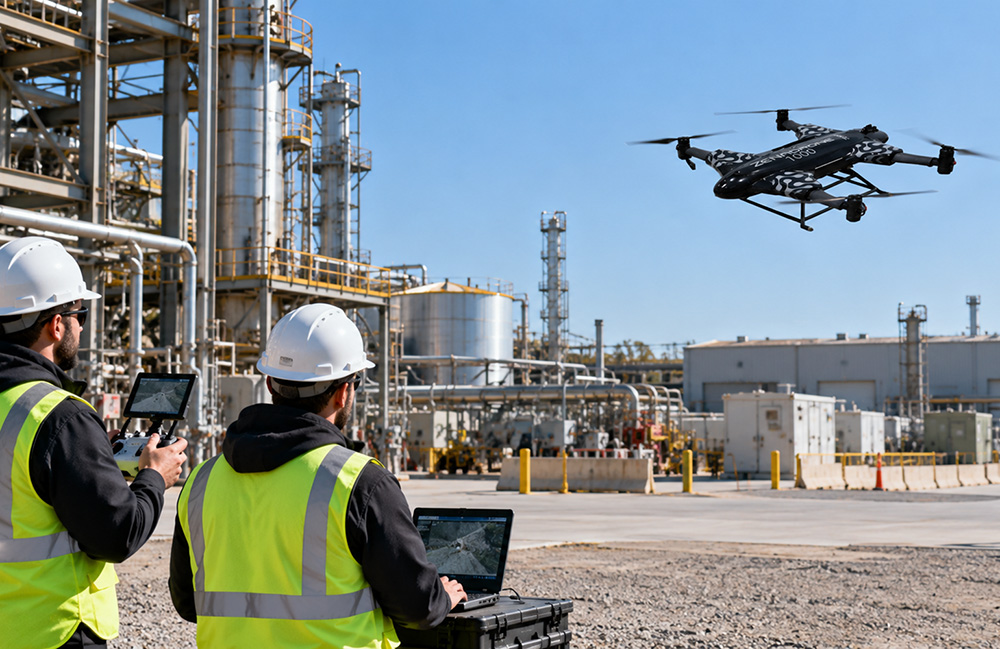
Instalações em operação podem combinar estruturas de aço, equipamentos refletivos, corredores estreitos, máquinas em movimento, partículas suspensas no ar e mudanças na iluminação. Uma rajada de vento pode desviar a aeronave de sua trajetória planejada. O metal pode interferir nos sinais de navegação por satélite. Superfícies refletivas podem distorcer as medições de profundidade. Cada problema pode ser administrável isoladamente, mas sua interação é o principal desafio para a autonomia no mundo real.
O resultado é um padrão mais exigente do que uma demonstração bem-sucedida. Um drone precisa não apenas de algoritmos que funcionem em condições favoráveis, mas também de um sistema integrado capaz de determinar se suas informações continuam confiáveis o suficiente para prosseguir voando.
Ambientes industriais desafiam as suposições usuais
A inspeção industrial com drones costuma ser discutida como uma tarefa de planejamento de rotas: programar uma rota, voá-la repetidamente e coletar imagens ou outros dados de inspeção. Na prática, a rota é apenas uma parte do problema. A aeronave precisa estimar sua posição, perceber estruturas próximas, evitar obstáculos, manter um voo estável e obter dados de inspeção utilizáveis enquanto as condições mudam ao seu redor.
A análise descreve um drone hipotético inspecionando tubulações ao lado de uma instalação de processamento com estrutura de aço. À medida que se aproxima da estrutura, as medições do sistema global de navegação por satélite se tornam menos confiáveis. Tubulações repetitivas dificultam a correspondência de características visuais, enquanto superfícies refletivas produzem observações de profundidade inconsistentes. Estruturas próximas também podem criar perturbações aerodinâmicas que o controlador de voo precisa rejeitar.
Essa combinação não representa apenas um posicionamento impreciso. O sistema precisa decidir se a confiança restante na localização permite continuar voando, se o espaço aparentemente livre é confiável e se a próxima manobra planejada é viável do ponto de vista dinâmico. Essas decisões são interdependentes, e não separadas.
Erros podem se propagar pela pilha de autonomia
Localização, percepção e controle costumam ser avaliados como subsistemas distintos. Um algoritmo de navegação pode estimar a posição com precisão quando as condições de sensoriamento são favoráveis. Um detector de obstáculos pode identificar estruturas próximas durante testes controlados. Um controlador de voo pode seguir uma trajetória planejada enquanto transporta uma carga nominal.
Nenhum desses resultados isolados prova que um sistema combinado possa inspecionar com segurança infraestrutura energizada, estruturas confinadas ou máquinas em operação. A implantação industrial exige compreender como a incerteza se propaga de uma função para outra.
Um erro de localização pode corromper as coordenadas atribuídas a um obstáculo. Uma atualização atrasada da percepção pode afetar a qualidade das informações usadas em uma manobra. A pilha de autonomia do drone precisa operar levando essas dependências em conta, em vez de presumir que as entradas de cada componente continuam confiáveis.
É por isso que uma rota que parece rotineira no mapa pode se tornar difícil em uma instalação em funcionamento. Uma estrutura de aço afeta a navegação por satélite ao mesmo tempo que as tubulações complicam a visão e as superfícies refletivas afetam a detecção de profundidade. O controlador do drone então toma decisões de voo enquanto outras partes do sistema podem estar trabalhando com estimativas degradadas.
Um comportamento confiável exige saber quando não confiar em uma estimativa
O principal requisito identificado na análise não é simplesmente uma precisão nominal maior. Os engenheiros também precisam de evidências de que o sistema consegue reconhecer quando suas estimativas deixaram de ser confiáveis.
Essa capacidade é importante porque a autonomia de drones industriais envolve decisões sob incerteza. Continuar uma rota pode ser razoável quando a posição, a localização dos obstáculos e a dinâmica da aeronave são suficientemente conhecidas. Pode se tornar inseguro quando as evidências que sustentam essas estimativas enfraquecem em vários sensores ou subsistemas.
Nessa perspectiva, a validação precisa abranger mais do que saber se o drone conclui uma rota. Ela deve tratar das condições em que o drone deve mudar seu comportamento porque a confiança na localização, na percepção ou na viabilidade da manobra se degradou. O ambiente operacional faz parte do teste, e não é apenas o cenário de fundo.
Das demonstrações às evidências de implantação
A avaliação do artigo é uma correção útil à expectativa de que uma demonstração forte de autonomia se traduza automaticamente em uma implantação industrial confiável. As instalações introduzem condições difíceis de reproduzir em testes de laboratório: superfícies metálicas, geometria repetitiva, rotas de acesso estreitas, equipamentos móveis, partículas e iluminação variável podem afetar vários sensores ao mesmo tempo.
Essas condições criam restrições físicas e incerteza nos dados disponíveis para o drone. Por isso, uma inspeção confiável depende da integração da confiabilidade do GNSS, da localização e mapeamento simultâneos, da fusão de sensores, da evasão de obstáculos, do controle de voo e da validação.
A implicação prática não é que a inspeção autônoma seja impossível. É que as alegações de implantação precisam estar vinculadas a evidências integradas. Um drone que opera ao redor de ativos industriais precisa lidar com a incerteza que passa entre os sistemas, e não apenas se destacar em um conjunto de benchmarks independentes.
A questão da implantação
Para os operadores industriais, a pergunta importante não é apenas se uma aeronave autônoma consegue seguir uma rota pré-planejada. É se ela consegue fazê-lo quando as estimativas de posição enfraquecem, as pistas visuais se repetem, a detecção de profundidade se torna inconsistente e as perturbações a afastam da trajetória esperada.
A resposta depende de como toda a pilha de autonomia reage. Um sistema capaz de detectar que suas informações se tornaram pouco confiáveis tem um perfil operacional diferente de um sistema que simplesmente continua agindo com base em estimativas degradadas.
À medida que o uso de drones industriais se expandir, essa distinção definirá o que conta como autonomia confiável. Os casos mais difíceis provavelmente serão aqueles em que problemas de navegação, percepção e controle surgem juntos—a realidade cotidiana de operar ao redor de infraestrutura, e não a exceção de um teste de laboratório.
Este artigo baseia-se em uma reportagem do The Robot Report. Leia o artigo original.
Originally published on therobotreport.com