Runway ने आपले Praxis-1 रोबोटिक्स मॉडेल open weightsसह उपलब्ध केले
Runway AI ने रोबोटिक्ससाठी world action model असलेले Praxis-1 जारी केले आहे. Developers हे Apache 2.0 license अंतर्गत वापरू शकतात. या releaseमध्ये model weights, inference code आणि fine-tuning code developersना देण्यात आले आहेत. त्यांचा commercial applicationsसाठीही वापर करता येतो.
Praxis-1 हे video आणि robot actions यांचा एकत्र अंदाज घेण्यासाठी तयार करण्यात आले आहे. Runwayच्या मते, हे 27-billion-parameter mixture-of-experts diffusion transformer आहे, जे कंपनीच्या video foundation-model कामावर आधारित आहे. दृश्ये कशी बदलतात याचा अंदाज घेणे शिकल्यामुळे, systemला त्यामध्ये कृती करण्याचे प्रशिक्षण देण्यापूर्वी physical worldचे उपयुक्त representation तयार करता येते, ही त्यामागची मूलभूत कल्पना आहे.
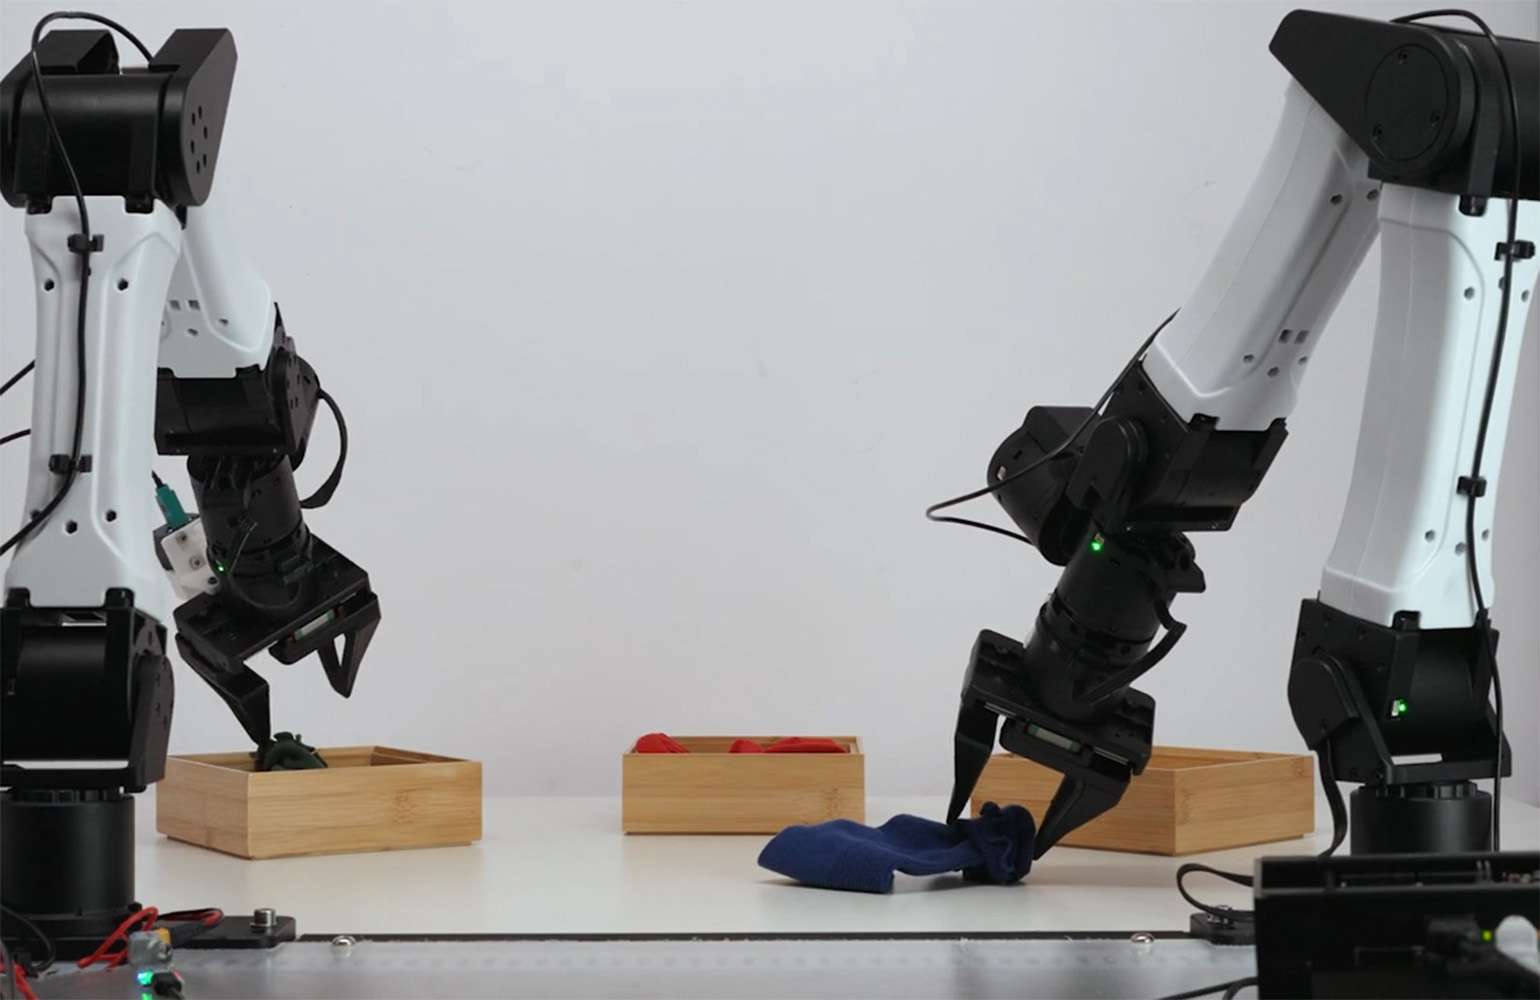
कंपनीने सप्टेंबरमध्ये Noble Machines, Standard Bots आणि Ultra यांना launch partners म्हणून Praxis-1ची घोषणा केली होती. त्यानंतर या partnersनी ते अनेक प्रकारच्या hardwareवर चालवले: पायांवर चालणारा humanoid robot, six-axis industrial arm आणि dual-arm warehouse robot. व्यापक उपलब्धतेमुळे इतर robotics teams आता या systemचे स्वतःच्या machinesवर evaluation, adaptation आणि deployment करू शकतात; ते केवळ closed demonstration म्हणून पाहण्याची गरज नाही.
व्हिडिओच्या अंदाजापासून physical actionपर्यंत
Runwayचे robotics head Andy Chen यांनी सांगितले की, मॉडेलचा approach एका व्यावहारिक निरीक्षणावर आधारित आहे: videoचा अंदाज घेण्यासाठी प्रशिक्षित केलेल्या मॉडेलला objects, hands, movement आणि task progress याविषयी मोठ्या प्रमाणात माहिती शिकावी लागते. Praxis-1मध्ये system actions तयार करायला शिकत असतानाही ही visual understanding training objectiveचा भाग राहते.
Robot learningसाठी हा उल्लेखनीय दृष्टिकोन आहे. Camera frameपासून motor commandपर्यंतच्या स्वतंत्र mappingच्या रूपात controlकडे पाहण्याऐवजी, perception, पुढे काय होईल याची अपेक्षा आणि action choice यांना जोडणे हे मॉडेलचे उद्दिष्ट आहे. Observation आणि actionच्या या संयुक्त प्रक्रियेचे प्रतिबिंब म्हणून source material Praxis-1ला world action model म्हणते.
Chen यांनी Noble Machinesच्या warehouse कामाचे उदाहरण दिले. लाकडी planks एकेक करून उचलून containerमध्ये ठेवण्याचे काम शिकण्यासाठी आधीच्या Runway मॉडेलला मोठ्या प्रमाणात trainingची गरज भासली होती, असे सांगण्यात आले. Praxis-1ने सुमारे अर्ध्या तासाच्या examplesमधून हे काम शिकले आणि त्यानंतर 15पैकी 15 वेळा ते यशस्वीपणे पूर्ण केले, असे त्यांनी सांगितले. दुसऱ्या चाचणीत मॉडेलला यापूर्वी न पाहिलेला, अस्ताव्यस्त planksचा ढीग binsमध्ये sort करण्यास सांगितले. 10पैकी सहा प्रयत्नांत त्याने संपूर्ण ढीग साफ केला, असे Chen म्हणाले.
हे कंपनीने सांगितलेले partner tests आहेत; विविध sites आणि tasksवरील independent evaluationचा हा पर्याय नाही. तरीही, developers शोधत असलेल्या क्षमतेचा प्रकार या उदाहरणातून स्पष्ट होतो: तुलनेने मर्यादित demonstrationsमधून adapt करता येणारे आणि trainingदरम्यान पाहिलेल्या अचूक arrangementपलीकडील variation हाताळू शकणारे base model.
Reported benchmark position
RoboLab-120 benchmarkवर Praxis-1ने 1,200 episodesमध्ये 46.2% success rate मिळवल्याचे Runwayने सांगितले. लेखात या निकालाची तुलना FLUX 3 Actionच्या 42.9%, Cosmos3 Nanoच्या 36.8% आणि π0.5च्या 28.0%शी केली आहे. Reportनुसार, leaderboardवर Praxis-1 एकूण पाचव्या क्रमांकावर आहे. Chen यांनी मात्र NVIDIAच्या RoboLab leaderboardवर त्याला top-ranked world action model आणि top-ranked open-source end-to-end policy असे वर्णन केले.
निश्चित test setupअंतर्गत systemsची तुलना करण्यासाठी benchmark scores उपयुक्त असतात. मात्र एखाद्या विशिष्ट factory, warehouse किंवा service-robot environmentशी त्यांचा संबंध आपोआप लागू होत नाही. Camera placement, lighting, objects, surfaces आणि safety constraints यांमध्ये robotsना फरकांचा सामना करावा लागतो. संभाव्य usersसाठी अधिक महत्त्वाचा प्रश्न असा असेल की, त्यांच्या विशिष्ट equipment आणि operating conditionsसाठी मॉडेल विश्वसनीयपणे tune आणि validate करता येईल का.
Praxis-1ची उपलब्धता हे evaluation सोपे करू शकते. Releaseमध्ये full fine-tuning आणि low-rank adaptation, म्हणजे LoRA, या दोन्हींचे support आहे. त्यामुळे developersना एखाद्या use caseसाठी मॉडेल मोठ्या प्रमाणावर retrain करायचे की अधिक targeted adaptation करायचे, याचा पर्याय मिळतो. हे मॉडेल GitHub आणि Hugging Faceवर native LeRobot supportसह, तसेच vLLM-Omniमार्फत उपलब्ध आहे. Hosted inference Reactorवर उपलब्ध आहे.
NVIDIA hardwareवर deployment
H100 आणि B200 data-center GPUsपासून RTX 5090 आणि RTX PRO 6000 workstation GPUsपर्यंत, तसेच robotमध्ये असलेल्या Jetson Thor hardwareवरही Praxis-1 चालते, असे Runwayने सांगितले. हा विस्तार महत्त्वाचा आहे, कारण robotics workflows अनेक computing environmentsमध्ये पसरलेले असतात: teams शक्तिशाली centralized hardwareवर models train किंवा fine-tune करू शकतात, workstationsवर त्यांची चाचणी घेऊ शकतात आणि शेवटी ते machineजवळ चालवण्याची गरज पडू शकते.
Apache 2.0 licenseदेखील महत्त्वाचा आहे. तो commercial useला परवानगी देतो. Open releaseमध्ये model weightsसोबत inference आणि fine-tuning codeही समाविष्ट असल्याचे Runwayचे म्हणणे आहे. Robotics developersसाठी यामुळे proprietary hosted modelवरील अवलंबित्व कमी होऊ शकते आणि मोठ्या robotics stackचा भाग म्हणून systemची तपासणी व त्यात बदल करता येऊ शकतात.
General-purpose model conventional robotics engineeringची जागा घेऊ शकतो का, हे release ठरवत नाही. उपयुक्त deployed systemला अजूनही perception आणि action यांना विशिष्ट robotचे sensors, actuators, workspace आणि operational safeguardsशी जोडावे लागेल. मात्र partner-tested demonstrations, adaptation tools आणि open licenseसह base model जारी केल्यामुळे हे काम कोण करू शकते, याची व्याप्ती बदलते.

हे release महत्त्वाचे का आहे
वेगवेगळ्या embodiments आणि tasksमध्ये robotics models अधिक पुनर्वापरयोग्य बनवण्याच्या प्रयत्नांच्या पार्श्वभूमीवर Praxis-1 आले आहे. Runwayच्या reported partner workमध्ये humanoid, industrial arm आणि warehouse robot यांचा समावेश आहे. कंपनीच्या स्वतःच्या वर्णनात visual predictionमधून physical regularities शिकण्यावर भर आहे. Developers हे निकाल पुन्हा निर्माण करून त्यांचा विस्तार करू शकले, तर या आकारमानाचे open model manipulation आणि warehouse-automation experimentsसाठी एक सामान्य starting point बनू शकते.
सध्या सर्वात ठोस विकास म्हणजे release स्वतः: developers मॉडेल मिळवू शकतात, ते supported NVIDIA systemsवर चालवू शकतात आणि स्वतःच्या hardwareसाठी adapt करू शकतात. Robotsना काम करावे लागणाऱ्या विविध आणि अपूर्ण environmentsमध्ये त्याचे reported benchmark आणि partner performance कितपत लागू पडते, हे पुढील tests ठरवतील.
हा article The Robot Reportच्या reportingवर आधारित आहे. मूळ article वाचा.
Originally published on therobotreport.com