उपप्रणालींच्या सीमांवर स्वायत्तता खंडित होते
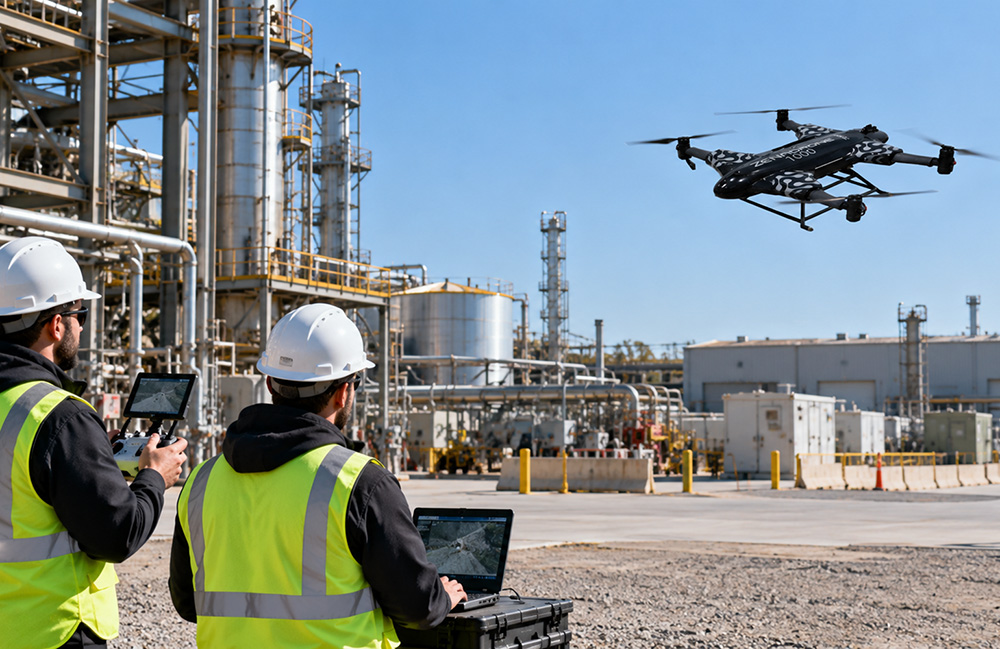
नियंत्रित वातावरणात स्वायत्त ड्रोन नियोजित तपासणी मार्ग पूर्ण करू शकतो; मात्र कार्यरत औद्योगिक ठिकाणी त्याच मार्गावर अडचणी येऊ शकतात. कारण एका घटकाचा बिघाड नसून नेव्हिगेशन, आकलन, नियोजन, नियंत्रण आणि तपासणी-डेटा संकलनावर एकाच वेळी परिणाम करणाऱ्या अनेक अनिश्चिततांचा परस्पर परिणाम असतो.
औद्योगिक ठिकाणी स्टीलची रचना, परावर्तित उपकरणे, अरुंद मार्ग, चालू यंत्रसामग्री, हवेतले कण आणि बदलता प्रकाश असू शकतो. वाऱ्याचा झोत विमानाला मार्गावरून ढकलू शकतो; धातूमुळे उपग्रह-नेव्हिगेशन सिग्नलमध्ये अडथळा येऊ शकतो; परावर्तित पृष्ठभागांमुळे खोलीचे मोजमाप बिघडू शकते. स्वतंत्रपणे या समस्या हाताळता येतात, पण त्यांचा परस्पर परिणाम हीच मुख्य अडचण आहे.
म्हणून यशस्वी प्रात्यक्षिक पुरेसे नाही. उड्डाण सुरू ठेवण्यासाठी त्याची माहिती अजून विश्वासार्ह आहे का, हे ड्रोनने ठरवले पाहिजे.
औद्योगिक वातावरण नेहमीच्या गृहितकांना आव्हान देते
औद्योगिक ड्रोन तपासणीला अनेकदा मार्ग-नियोजनाचे काम मानले जाते. प्रत्यक्षात विमानाने स्वतःचे स्थान मोजणे, जवळच्या रचना ओळखणे, अडथळे टाळणे, स्थिर उड्डाण राखणे आणि बदलत्या परिस्थितीत उपयोगी तपासणी डेटा मिळवणे आवश्यक असते.
स्टीलच्या संरचनेजवळ पाइपलाइन तपासताना GNSS मोजमाप कमी विश्वासार्ह होऊ शकतात. सारख्या दिसणाऱ्या पाइपमुळे दृश्य वैशिष्ट्यांची जुळवणी कठीण होते; परावर्तित पृष्ठभाग विसंगत खोलीची माहिती देतात; जवळच्या रचनांमुळे वायुगतिकीय अडथळे निर्माण होतात.
अशा वेळी स्थान-निश्चितीवरील उरलेला विश्वास उड्डाण सुरू ठेवण्यासाठी पुरेसा आहे का, दिसणारी मोकळी जागा विश्वासार्ह आहे का आणि पुढील हालचाल गतिशीलदृष्ट्या शक्य आहे का, हे एकत्र ठरवावे लागते.
त्रुटी स्वायत्तता-स्तरातून पुढे पसरू शकतात
स्थान-निश्चिती, आकलन आणि नियंत्रण यांचे अनेकदा स्वतंत्रपणे मूल्यमापन केले जाते. मात्र स्वतंत्र यशामुळे एकत्रित प्रणाली कार्यरत पायाभूत सुविधा किंवा यंत्रसामग्रीची सुरक्षित तपासणी करू शकते, हे सिद्ध होत नाही.
स्थान-निश्चितीतील त्रुटी अडथळ्याचे निर्देशांक बिघडवू शकते; आकलनातील विलंबामुळे हालचालीसाठी वापरल्या जाणाऱ्या माहितीची गुणवत्ता कमी होऊ शकते. त्यामुळे प्रत्येक घटकाचे इनपुट कायम विश्वासार्ह राहील, असे गृहित धरता येत नाही.
विश्वासार्ह वर्तनासाठी अविश्वसनीय अंदाज ओळखणे आवश्यक
गरज केवळ अधिक नाममात्र अचूकतेची नाही. अंदाज आता विश्वासार्ह राहिलेले नाहीत, हे प्रणाली ओळखू शकते का, याचेही पुरावे आवश्यक आहेत. स्थान, अडथळा आणि विमानाची गतिशीलता पुरेशी ज्ञात असल्यास मार्ग सुरू ठेवणे योग्य ठरू शकते; अनेक सेन्सरवरील विश्वास कमी झाल्यास तोच निर्णय धोकादायक ठरू शकतो.
प्रात्यक्षिकांपासून तैनातीच्या पुराव्यापर्यंत
धातूची पृष्ठभागे, पुनरावृत्तीची रचना, अरुंद प्रवेशमार्ग, चालू उपकरणे, कण आणि बदलता प्रकाश अनेक सेन्सरवर एकाच वेळी परिणाम करू शकतात. त्यामुळे विश्वासार्ह तपासणीसाठी GNSS, SLAM, सेन्सर फ्यूजन, अडथळा-टाळणी, उड्डाण नियंत्रण आणि प्रमाणीकरण यांचे एकत्रीकरण आवश्यक आहे.
स्वायत्त तपासणी अशक्य आहे, असा निष्कर्ष नाही. प्रणालींमधून पुढे जाणारी अनिश्चितताही हाताळता येते, हे दाखवणाऱ्या एकत्रित पुराव्याशी तैनातीचे दावे जोडणे आवश्यक आहे.
तैनातीचा प्रश्न
स्थान-अंदाज कमकुवत झाले, दृश्य संकेत पुनरावृत्तीचे झाले, खोलीचे संवेदन विसंगत झाले आणि अडथळ्यांमुळे ड्रोन अपेक्षित मार्गावरून हटला, तर संपूर्ण स्वायत्तता-स्तर कसा प्रतिसाद देतो, हा महत्त्वाचा प्रश्न आहे. आपली माहिती अविश्वसनीय झाली आहे हे ओळखणाऱ्या प्रणालीचे कार्यप्रोफाइल खराब अंदाजांवर काम सुरू ठेवणाऱ्या प्रणालीपेक्षा वेगळे असते.
हा लेख The Robot Reportच्या वृत्तांकनावर आधारित आहे. मूळ लेख वाचा.
Originally published on therobotreport.com