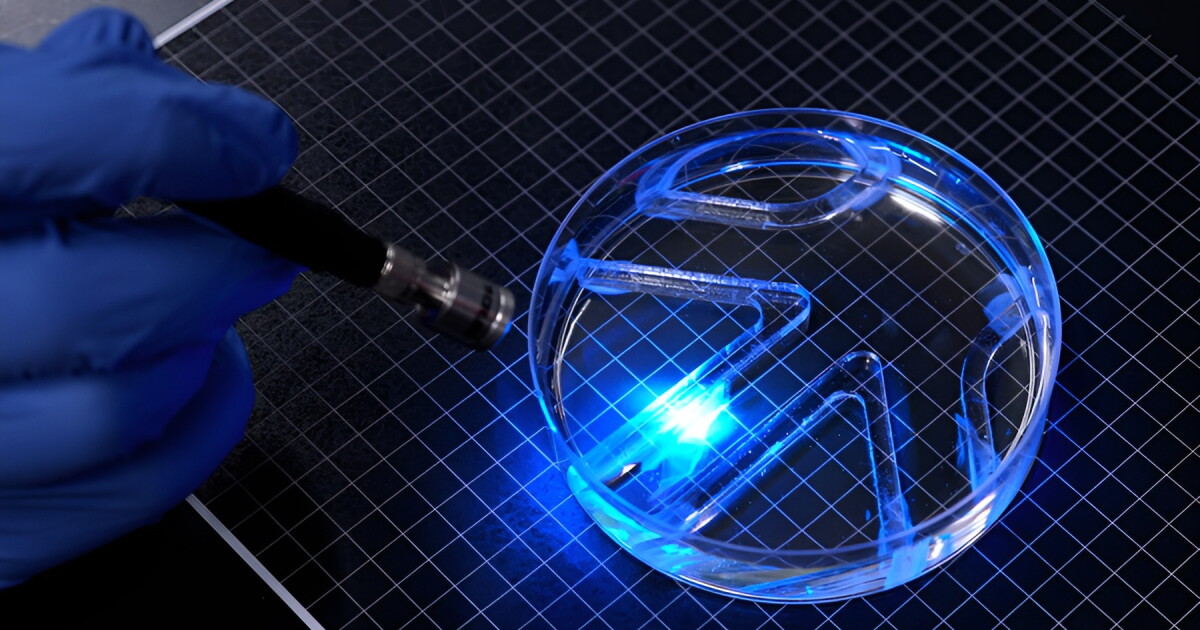
MITの研究者たちは、チューインガム1枚ほどの大きさの軟らかい遊泳ロボットを開発した。推進力は生きた筋肉組織から得て、操舵は光のビームで行う。最近報告されたテストでは、この装置は大きなペトリ皿の中の簡単な水迷路を進み、研究者が手持ちの光をひれに当てて誘導した。モーターもバッテリーも搭載電子機器もなく、柔軟なゲルに取り付けられた工学加工された細胞だけが、通常はアクチュエータが担う仕事をしている。
筋肉のシートが泳ぎ手を駆動する仕組み
このロボットの本体は、柔軟なゲルと筋肉細胞の単層を組み合わせている。これらの細胞は遺伝子改変されており、光が当たるたびに収縮する。その結果、命令に応じて打つひれが生まれる。ロボットの2枚のひれの一方にビームを向けるとひれが曲がり、光をもう一方のひれに移すと機体が旋回し、前進と進路変更が組み合わされる。引き金は皿の外から届くため、すべての操舵判断はロボット上で動くソフトウェアではなく、ランプを手にした人間によって行われる。
ここではスケールが重要だ。各ひれは長さ15 mm(0.59インチ)、幅7 mm(0.28インチ)、厚さわずか0.5 mm(0.02インチ)で、繰り返し曲がるのに十分薄く、水の抵抗に押し返すのに十分丈夫な組織の薄片である。「水の中を動くには、空気中と比べて大きな力が必要です」と、MITの機械工学准教授で研究著者のリトゥ・ラマンは述べた。「このロボットは、大きさの割にかなり強いのです」。

しわの寄るゲルから配向した線維へ
筋肉に効果的に引っ張らせるには、材料の変更が必要だった。チームの以前の設計では、細胞を支える非常に軟らかいフィブリンゲルが、筋肉が収縮する際にしわ寄りやすく、組織が生み出す力を無駄にしていた。研究者たちはその基盤を、より硬いゼラチンベースのゲルに置き換え、その表面に平底の溝を刻印した。これらの溝は細胞に従うべき物理的な手がかりを与え、細胞が並んで融合し、互いに競合する方向に引っ張るのではなく、一緒に引っ張れる線維になるよう促した。
その成果は、より組織化された筋肉層であり、細胞の収縮をよりきれいな動きに変換した。線維は座屈する基質と格闘するのではなく、ひれ自体に力を伝えることができた。
工学加工された組織のための運動プログラム
筋肉は使うほど改善する。MITのチームはその原則をロボットに適用した。彼らは1日15分、毎秒2パルスの割合で光によって組織を刺激し、実質的に細胞にトレーニングを課した。刺激を与えなかった対照群と比較して、訓練された組織はひれが変位できる距離が4倍に増加した。筋肉はまた耐久性も示し、固定されずに30日以上も働き続けた。これは、繰り返しの収縮に耐えなければならない生きた材料にとって意味のある期間である。
より強い出力と延長された持久力の組み合わせが、バイオハイブリッド遊泳装置をそもそも実現可能にしている。生きた組織は壊れやすく、栄養を必要とし、条件が変われば劣化する。そのため、固定なしで1か月にわたる機能の実証は、ロボティクスの成果であると同時に材料の成果でもある。
1分間に体長4つ分
速度は売り物ではない。最速でも、ロボットは1分間に約4体長しか進まなかった。それは小さく、遅く、制作者たちも認めるように、外洋にはほど遠い。デモンストレーションでは、研究者が手で誘導しながら簡単な迷路を移動し旋回した。これは自律性よりも制御可能性を示しており、ロボットはどこへ行くかを決めるために依然として皿の外の誰かに依存している。
このプラットフォームが提供するのは、別の設計哲学である。光が信号を送り、筋肉が動きを担うため、従来の水中ロボットが搭載する剛性部品、配線、電源なしで機体を構築できる。薄いゲルと組織の本体は、原理的には電動の同等品よりも単純で安価に製造できる可能性があり、MITのチームはその方向を自らの研究が指し示すと示唆している。
バイオハイブリッド遊泳装置、その過去と現在
光で制御され、筋肉で動く遊泳装置はまったく新しいものではない。生きた組織と工学部品を組み合わせた初期のバイオハイブリッド機械は、動きを生み出すためと方向を変えるための両方に細胞を用いてきた。2016年、研究者たちは光感受性のラット心臓細胞で推進するロボットエイを実証した。2022年には、ヒト心臓細胞で作られた魚型ロボットが自力で泳いだ。MITの装置はその系譜に加わり、外部光制御と、配向と耐久性のために工学加工された筋肉層を中心とした設計になっている。
デモンストレーションが残す未解決の問い
迷路走行は、制御された環境における制御の証明であり、野外試験ではない。いくつかのハードルは未解決のままだ。ロボットには光源を持つ操作者が必要であり、自律性には新たなセンシングと意思決定が必要になるが、現在の設計はすべてを機外に置くことで意図的にそれを避けている。生きた細胞を実験皿の外で生かし、栄養を与え、機能させ続けることは、それらを収縮させることとは別の問題である。また、組織は固定なしで30日以上働き続けたが、その性能が汚れた、動きのある、温度変化の激しい水中でどこまで維持できるかは不明である。
スケーリングもまた未解決の問いである。より大きな遊泳装置には、比例してより多くの筋肉、より多くの光、より密度の高い媒体を動くためのより大きな力が必要になり、15 mmで機能するひれの形状がそのまま上方に移行できるとは限らない。今のところ、成果は限定的だが現実的である。光に応答する細胞に駆動され、泳ぎ、旋回し、1か月間持続するガム1枚ほどの機械である。
要点
MITのロボットは、試作車両というよりも、工学加工された組織がアクチュエータとして何をなし得るかの実証である。より硬い溝付きゲル、配向した筋肉線維、意図的なトレーニング routine の組み合わせが、水中でひれを打つのに十分強く、1か月間動き続けるのに十分安定した遊泳装置を生み出した。それが実際の環境向けのより軟らかく安価な遊泳機械につながるかどうかはまだ示されていないが、青写真は今や提示されている。
この記事はNew Atlasの報道に基づいています。元の記事を読む。
Originally published on newatlas.com




