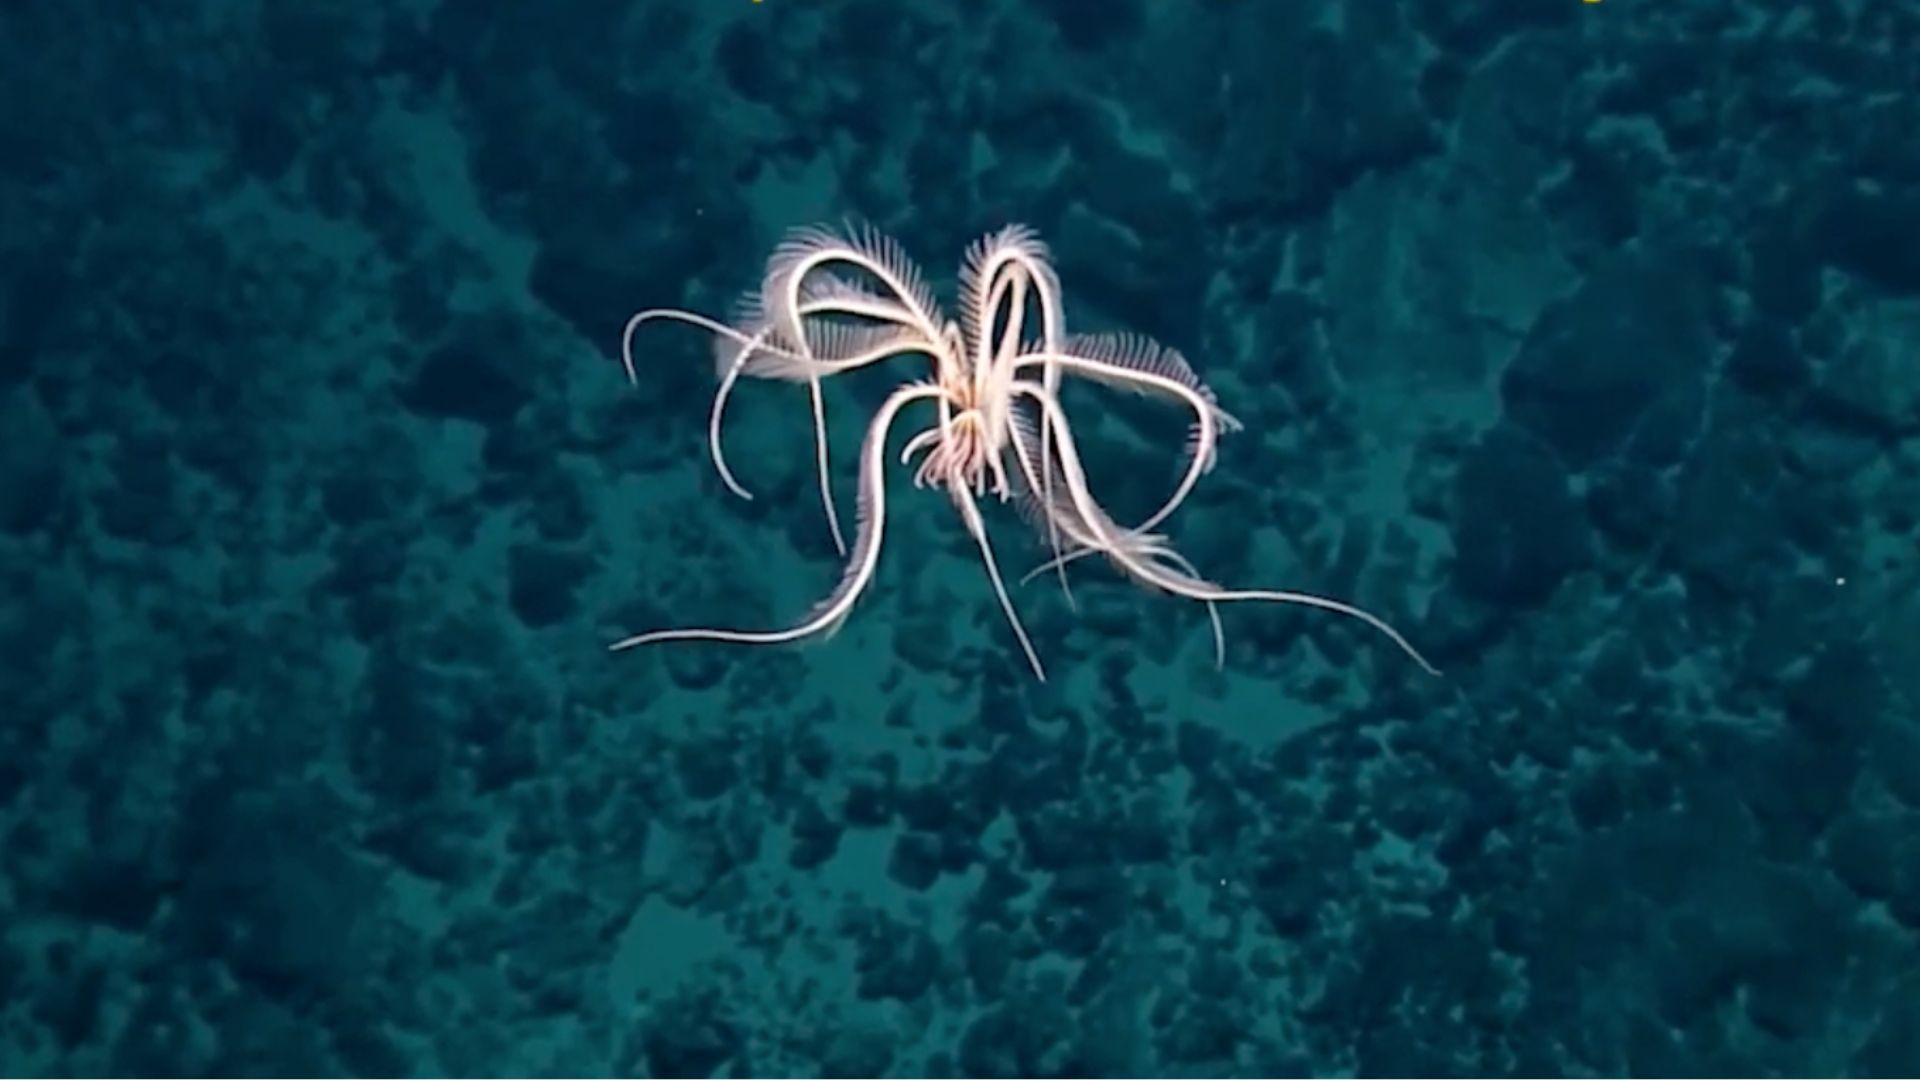
ノースカロライナ州立大学の研究者らは、多くの羽毛状の腕を繊細にリズミカルに揺らすことで知られる海洋生物ウミシダから泳ぎの動きを借りたソフト水中ロボットを開発した。プロジェクトを率いるチームによると、このマシンはわずか2つのアクチュエータだけに頼りながら水中を自由に移動できる。流体環境で自ら推進し操舵することが期待されるロボットとしては、異例なほど少ないハードウェアだ。
この研究は生物学、材料科学、ロボティクスの交差点に位置し、従来のプロペラや駆動系の嵩高さ、騒音、剛直さなしに動物と同じように泳ぐ機械を作るという、一見単純ながら長年追い求められてきた目標に挑む分野に属している。
設計の手本としてのウミシダ
ウミシダは、細く枝分かれした付属肢が腕に並ぶ海洋無脊椎動物だ。泳ぐとき、動物は単一の鰭を羽ばたかせたりプロペラを回したりしない。代わりに、多くの細長い肢を進行波の動きで協調させ、強力で集中的な力ではなく、柔らかく柔軟な構造を通じて揚力と推力を生み出す。
その戦略がエンジニアにとって魅力的なのは明らかな理由からだ。効率的で寛容なのである。剛直な機構は正確でなければならない。すべての関節が命令どおりに動く必要があるからだ。柔らかく従順な構造は乱流を吸収し、障害物の周りで曲がり、比較的単純な入力から有用な動きを生み出せる。ウミシダは事実上、単純な制御から複雑な挙動を引き出すための設計図を提供している。
ノースカロライナ州立大学のチームはそのアイデアを物理的なプラットフォームに落とし込んだ。すべての腕を詳細に再現するのではなく、このロボットは根底にある原理——最小限のアクチュエータで駆動される柔軟な付属肢——を捉えており、少数の可動部品で動物の泳ぎ方に似た動きと挙動を生み出す。

アクチュエータ2つが大きな意味を持つ理由
アクチュエータはロボットの筋肉だ。一つ一つが質量、配線、密封要件、故障点を増やし、水中ではその代償が積み重なる。追加の部品はそれぞれ、水が侵入し得る場所であり、疲労し得るケーブルであり、限られた電力予算をさらに消費する要因となる。
その数を2つに削減することには、連鎖的な影響がある:
- 密封とパッケージングの簡素化。 船体への可動貫通部が減れば、腐食性で高圧の環境で漏れが生じる機会が減る。
- 電力需要の低減。 駆動するアクチュエータ用ハードウェアが少なければ、ロボットは蓄えたエネルギーのより多くを泳ぎに充て、自らの機構を運ぶために使う分を減らせる。
- 故障モードの削減。 2アクチュエータシステムは、詰まったり腐食したり壊れたりする箇所が少なく、これは係留なしで動作することが期待されるあらゆる機械にとって重要だ。
- 製造コストの低減。 部品点数が減り組み立てが単純になれば、そのようなロボットを一回限りの実験室試作機ではなく、数多く生産することが現実的になる。
研究上の見返りもある。ウミシダに似た歩容がこれほど簡素な構成で生み出せることを示すことで、チームは事実上、動物の泳ぐ能力のどれだけが本当に筋肉の数によるものなのか——そしてどれだけが体そのものの形状と柔軟性によるものなのか——を問いかけている。

柔らかい体、難しい工学課題
ソフトロボティクスは原理的には魅力的だが、実践は難しい。柔軟な体は正確にモデル化するのが難しい形で変形するため、与えられた命令にどう応答するかを正確に予測することは真の工学的課題だ。設計者はしばしば、第一原理から導くのではなく、反復を通じて形状や材料特性を調整することになる。
水中では、そうした課題は増幅される。塩水は腐食性で、圧力は深度とともに上昇し、視界は悪いか皆無かもしれない。繊細で柔軟な肢に頼るロボットは、堆積物、海藻、岩、海洋生物との接触に耐え、裂けたり絡まったりしてはならない。
ウミシダのアプローチは部分的な答えを提供する。推力が単一の回転するブレードに集中するのではなく、複数の柔軟な付属肢に分散されるため、機械と周囲との相互作用は設計上より穏やかになる。それにより、壊れやすい環境の近くでの作業——海草の調査、構造物の点検、剛直な推進器が不利になる混雑した沿岸水域での運用——に適した候補となる。

フィールドロボティクスのより広い波
ウミシダプロジェクトは、非構造化された実世界環境向けに設計されたロボットへの関心の高まりと時を同じくして登場した。この研究が取り上げられたのと同じAI・ロボティクス報道の流れの中で、ある見出しは、通常の10倍の速度と99パーセントの精度に達するフリート対応の掘削ロボットを謳っていた——フィールドロボティクスが工場の現場から海底まで、複数の面で同時に前進していることを思い起こさせる。
これらの取り組みを結びつけるのは、重点の変化だ。初期の産業用ロボットは、すべての変数を固定できる厳密に制御された環境で優れていた。新世代は、湿っていて、不均一で、予測不能、あるいは人間が長時間留まるには危険すぎる場所のために作られている。生物に着想を得ることは、その領域への最も生産的な道のりの一つである。なぜなら進化は、さらに厳しい制約の下で同じ問題の多くをすでに解決しているからだ。
次に来るもの
実験室でのデモンストレーションを有用なプラットフォームに変えるには、おなじみの一連の問いが生じる:
- 耐久性。 小型で柔らかい遊泳ロボットは、電源が尽きるまでどれだけ動作できるのか。
- 制御。 2アクチュエータの歩容は、点検やサンプリング作業に十分正確に操舵できるのか、それとも漂流・探索的な動きにより適しているのか。
- 堅牢性。 柔軟な付属肢は、数週間から数カ月の浸水と接触に耐えられるのか。
- 自律性。 ロボットが海流、障害物、変化する目的に泳ぎを適応させるには、どのようなセンシングとオンボードの意思決定が必要か。
- スケール。 ペイロード用に大きくしても、群れ用に小さくしても、設計は同様に機能するのか。
いずれも些細な問題ではなく、ノースカロライナ州立大学の研究は完成品というより原理の実証として理解するのが最適だ。それでも、興味深いのは原理の部分である。ウミシダの優雅さが2つのアクチュエータと柔軟な体で近似できるなら、有能な水中ロボットの参入コストはかなり下がるかもしれない。
大部分が未観測のままの海にとって、それは重要だ。海のほとんどは依然として事実上地図化も監視もされておらず、制限要因が好奇心であったことはほとんどない——それは見に行くために送られる機械の費用と脆さだった。生き物と並んで泳げるほど単純で安価で穏やかな設計は、何を探検することが実用的か、そしてどれほど頻繁に探検できるかを変え得る。
この記事はInteresting Engineeringの報道に基づいています。元の記事を読む。

Originally published on interestingengineering.com




