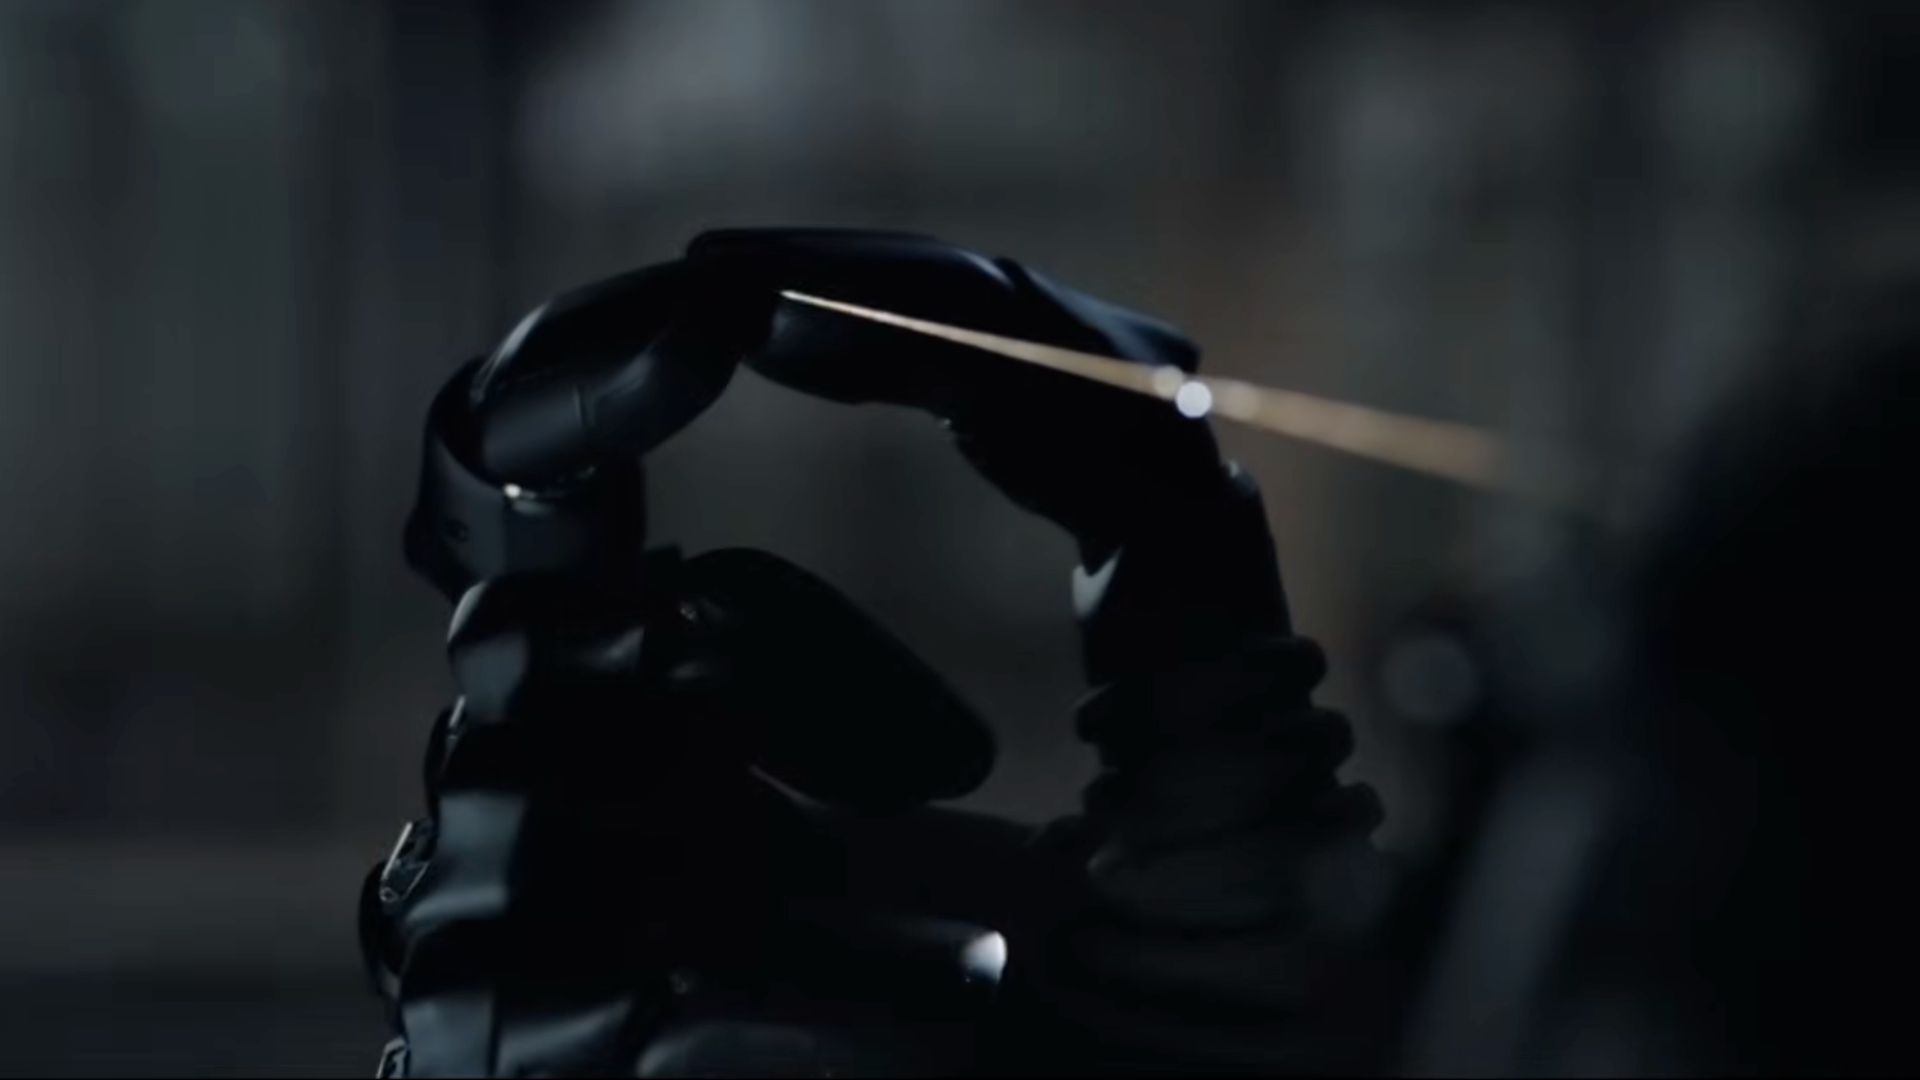
ロボットハンドが絹刺繍に挑戦
Interesting Engineeringが取り上げた動画によると、中国のロボティクススタートアップAGILINKが、絹を使った基本的な刺繍技術を行うロボットハンドを実演した。この実演が注目に値するのは、刺繍が新しい工芸だからではなく、ロボットシステムを最も繊細で容赦のない素材の一つに直接接触させるものだからだ。報道のタイトルは、このハンドが精密な指の制御で繊細な絹刺繍を習得したと表現しており、その言葉は核心的な技術的課題を指し示している。つまり、糸や針、布地を破ったり絡めたりすることなく扱えるだけの慎重さで、機械が指を動かすことだ。
報道のURLは蘇州刺繍に言及しており、この用語は伝統的な刺繍様式と結びついている。この関連性は重要だ。基本的な刺繍技術であっても実行できるロボットは、小さなミスが目に見え、しばしば取り返しのつかない人間の工芸伝統と比較される。動画という形式も重要である。それは純粋な技術論文ではなく視覚的な実演を示唆し、視聴者がハンドの動きを実際に見ることを可能にする。
なぜ刺繍がロボットハンドにとって難しい試練なのか
刺繍は、巧みな操作にとって有用なストレステストである。なぜなら、複数の難題を同時に組み合わせているからだ。ロボットは針を持ったり導いたりしなければならない。ねじれたり滑ったり引っかかったりする糸の長さを管理しなければならない。動いたり伸びたり変形したりする布地の表面と相互作用しなければならない。そして、数ミリが縫い目が正しく決まるか引っかかりになるかを左右するスケールで、これらすべてを行わなければならない。
ロボットハンドにとって、難しさは握力だけではない。力の加減を調整する能力である。圧力が強すぎると絹を潰したり引っ張ったりする。弱すぎると針が滑る。針は単純な物体ではないため、指同士も協調しなければならない。鋭い先端、細い軸、糸を通す穴がある。それぞれの部分が異なる種類の接触を要求する。ここで説明されている実演は基本的な刺繍技術に焦点を当てており、システムが完成した刺繍作品の完全な複雑さにまだ挑戦していないことを示唆している。しかし、基本的な縫いでさえ、多くのロボットハンドが達成に苦労するレベルの指の制御を必要とする。

実演が示すもの、そして未解決のまま残すもの
入手可能な説明に基づくと、重要な事実は明白だ。AGILINKは中国のロボティクススタートアップである。そのロボットハンドは絹を使った基本的な刺繍技術を行った。実演は動画に収められた。報道は精密な指の制御を強調している。これらの事実はマイルストーンを確立するのに十分だが、ロボティクスを注視する人が尋ねるかもしれないすべての問いに答えているわけではない。
例えば、入手可能な情報は、ハンドが人間によって遠隔操作されたのか、事前にプログラムされたスクリプトによって導かれたのか、実演から学習したAIポリシーによって制御されたのかを特定していない。ハンドが何本の指を持ち、どのようなセンサーを使い、糸の張力を感じられるかどうかも述べていない。刺繍された模様の複雑さ、縫いの速度、複数回の試行にわたる成功率も説明していない。また、絹が枠で張られていたのか、ハンドが針だけでなく布地も管理しなければならなかったのかも明らかにしていない。これらの欠落は実演への批判ではない。単に、説得力のある動画と完全に仕様化された工学的成果との違いを示しているにすぎない。
精密な指の制御こそが本当の見出し
「精密な指の制御」という言葉は注目に値する。ロボティクスでは、ハンドはしばしば物体をつかんで動かす能力で評価される。ブロックを持ち上げるのは一つの技能レベルだ。小さな物体を指の中で回転させるのは別のレベルだ。道具を使って柔軟な素材を操作するのはさらに高いレベルである。刺繍は、ロボットが剛体の幾何学だけに頼れないため、そのスペクトルの上端近くに位置する。絹は金属部品のようには振る舞わない。折りたたまれ、ずれ、引っかかることがある。絹を扱えるハンドは、適応できるハンドである。

その適応性こそが、この実演を繊維以外の分野でも意義深いものにしている。同じ制御原理は、ワイヤーの取り扱い、小型電子機器の組み立て、医療用縫合糸の準備、実験室での軟質材料の扱いといった作業にも当てはまる。縫合できるロボットは、いつの日か繊細な触感を必要とする処置やプロセスを支援するかもしれない。刺繍の動画は、それらすべての応用が準備できた証拠ではない。根底にある操作問題が真剣に受け止められている兆しである。

AIと、より人間らしい器用さへの道
この実演を取り巻くカテゴリーはAIとロボティクスであり、それはより広い傾向を反映している。現代のロボットハンドは、限られた例から一般化するのを助ける学習システムと組み合わされることが増えている。すべての動きを手作業でプログラムする代わりに、研究者は視覚と触覚のフィードバックに応答するポリシーを訓練できる。AGILINKのハンドがそのようなアプローチを使っているなら、刺繍の実演は、システムが固定された動きを繰り返すだけでなく、変化に対応できることを示す方法になり得る。
しかし、入手可能な詳細はAIがどれほど関与しているかを確認していない。タイトルと抜粋はロボットハンドと精密な制御を指しており、特定の学習方法を指しているわけではない。この曖昧さは初期の実演ではよくあることだ。企業は技術的詳細を公表する前に、能力を示す動画を公開することが多い。動画はシグナルになる。このハンドはこれができる。続く問いは、信頼性、再現性、そしてその能力を拡張できるかどうかについてである。
伝統工芸と現代ロボティクスの出会い
蘇州刺繍は、忍耐、精密さ、そして安定した手を報いる工芸である。それをロボットシステムと組み合わせることで、印象的なイメージが生まれる。一方には人間の技能と長年の練習に基づく伝統がある。もう一方には、モーター、センサー、アルゴリズムがその技能のほんの一部を近似できるかを試すスタートアップがある。この対比が、実演が注目を集める理由の一部である。
それは文化的な問いも提起する。ロボットが基本的な刺繍を行えるなら、それは職人を脅かすのか、それとも支えるのか。答えは技術がどのように使われるかに依存するかもしれない。反復的な準備工程を扱うロボットは、人間の刺繍家を解放し、創造的で複雑な作業に集中させる可能性がある。模造刺繍の大量生産を試みるロボットは、新たな圧力を生む可能性がある。動画だけではこれらの議論を決着させられないが、それらをテーブルに載せる。

AGILINKとこの分野への未解決の問い
- 刺繍は自律的に行われたのか、それとも人間がハンドを遠隔操作したのか。
- ハンドには何本の指があり、どのような関節やアクチュエータを使っているのか。
- 糸の張力、針の位置、布地の動きを検知するために、どのようなセンサーがあるのか。
- 縫いにはどれくらい時間がかかり、ハンドはどのくらいの頻度でエラーなく成功したのか。
- システムは異なる布地、糸の太さ、刺繍模様を扱えるのか。
- 目標は商用製品か、研究プラットフォームか、一般的な器用さの実演か。
結論
AGILINKのロボットハンドは、基本的な絹刺繍を行う様子が示された。これは精密な指の制御と繊細な素材との慎重な相互作用を要求する作業である。この実演は、多くの技術的詳細が未公開のままであるものの、巧みなロボティクスにとって意味のある視覚的マイルストーンである。それは、ロボットハンドが単純なピッキングアンドプレースを超え、道具の使用や軟質材料の操作へと進んでいることを示唆している。この特定のハンドがその偉業を確実に再現できるか、複雑な模様に拡張できるか、実用的な応用を見つけられるかは、まだ入手できない情報にかかっている。今のところ、ロボットハンドが絹を扱うイメージは、人間の工芸と機械の器用さの境界が試されていることを示すのに十分である。
この記事はInteresting Engineeringの報道に基づいています。元の記事を読む。
Originally published on interestingengineering.com
