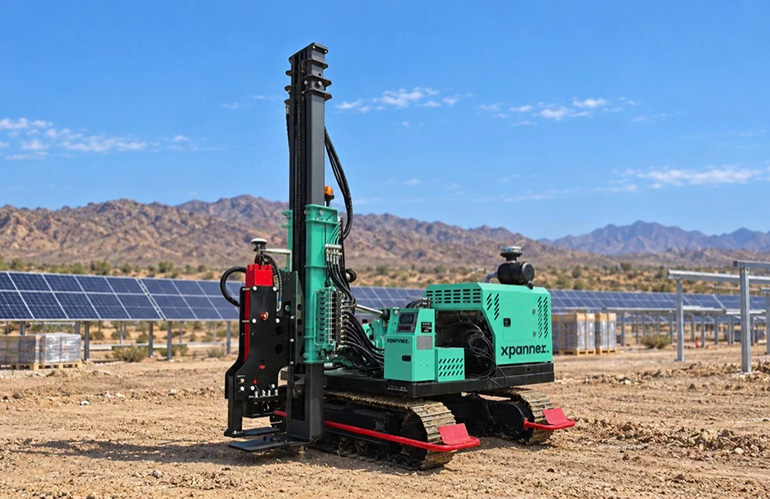
La empresa de robótica para la construcción Xpanner ha presentado un sistema automatizado de hincado de pilotes destinado a proyectos solares y de almacenamiento de energía en baterías a escala de red. La X1 Piling R6 está diseñada para colocar e hincar postes de forma autónoma mientras un solo operador supervisa el trabajo.
El lanzamiento aborda un cuello de botella práctico en la construcción de grandes proyectos energéticos: instalar con precisión grandes cantidades de pilotes mientras escasean los equipos de construcción cualificados. La compañía afirma que la máquina combina una base sobre orugas con posicionamiento de alta precisión, sensores integrados y un controlador de automatización.
Automatizar una tarea repetitiva de construcción
Los pilotes proporcionan los cimientos o soportes de las grandes instalaciones solares y los emplazamientos de almacenamiento energético. El trabajo es repetitivo, pero debe realizarse conforme a un plan y con suficiente precisión y alineación. El sistema de Xpanner se basa en su máquina sobre orugas Everstar R6 y pretende automatizar esa secuencia.
Según el flujo de trabajo descrito por Xpanner, el operador carga primero un plan del proyecto. Después utiliza una interfaz de control remoto para llevar la máquina hasta una fila y supervisa la construcción mientras esta instala los pilotes. La R6 está diseñada para desplazarse entre las posiciones posteriores mediante antenas y receptores GNSS de alta precisión, sensores y el controlador de Xpanner.
El GNSS, o sistema global de navegación por satélite, permite localizar coordenadas planificadas en el emplazamiento. En esta aplicación, el posicionamiento se combina con sensores y controles para que el sistema avance de una ubicación prevista a la siguiente y registre el trabajo realizado.

Un operador, datos continuos del proyecto
La principal afirmación de la empresa es que un operador puede gestionar a distancia el proceso de instalación. Esto cambia el modelo laboral de una tarea que normalmente realiza un equipo más grande en el lugar, aunque el anuncio no ofrece cifras de productividad verificadas de forma independiente ni comparaciones con métodos convencionales.
Xpanner afirma que el sistema registra cada pilote instalado. Su panel web Xpanner Connect permite a los equipos cargar calendarios y coordenadas, asignar máquinas y configurar un emplazamiento. Mientras opera, la máquina registra la posición, profundidad y verticalidad de cada pilote y añade esos datos a un mapa de proyecto en tiempo real.
Para los responsables de construcción, esto sustituye parte del flujo manual de informes por registros generados por la máquina. La compañía afirma que los equipos pueden consultar el estado de las máquinas, los ciclos y las alertas de toda una flota sin visitar el emplazamiento. Estas funciones podrían ofrecer una imagen más actualizada del avance que los recuentos manuales, llamadas, hojas de cálculo e informes diarios.
Orientada a la expansión solar y del almacenamiento
Xpanner posiciona la X1 Piling R6 para instalaciones solares y sistemas de almacenamiento de energía en baterías (BESS) a escala de red. La empresa sostiene que los promotores y las compañías de ingeniería, compras y construcción intentan añadir capacidad rápidamente mientras afrontan una disponibilidad limitada de trabajadores cualificados.
La conexión es importante porque la fase de cimentación puede afectar al calendario de todo lo que sigue. Un sistema de hincado capaz de alcanzar de forma fiable las ubicaciones prescritas y documentar cada colocación podría reducir los traspasos entre la instalación y el seguimiento del proyecto. La propuesta de valor inmediata no es solo el movimiento autónomo, sino un flujo combinado de planificación, hincado, medición e informes.
Henri Lee, cofundador y director ejecutivo de Xpanner, afirmó que la nueva máquina utiliza automatización ya desplegada en los equipos PD10 de la compañía y la traslada a una plataforma más potente y versátil. También dijo que el sistema pretende mantener a las personas alejadas del mástil durante el hincado.
Venta del equipo más suscripción de software
Xpanner dijo que utilizará un modelo mixto de gasto de capital y software como servicio. Los clientes pueden comprar o alquilar el robot X1 Piling y obtener una licencia mensual del software de automatización para cada tecnología activa.
Según la empresa, la suscripción no está vinculada a un proyecto, emplazamiento o número concreto de pilotes. El cliente paga mientras utiliza activamente la tecnología; cuando termina el hincado o el trabajo correspondiente, el equipo puede trasladarse a otra tarea.
El modelo refleja un cambio más amplio en la automatización industrial: los contratistas pueden adquirir la máquina física, pero seguir pagando por software, supervisión y control. También hace que la disponibilidad y fiabilidad de la plataforma digital formen parte de la economía operativa del producto.
Qué demuestra y qué no demuestra el lanzamiento
El anuncio confirma que Xpanner está llevando un nuevo sistema automatizado al mercado de la construcción solar. Describe el concepto operativo, las funciones de datos y el modelo comercial, pero no ofrece datos de rendimiento en campo, resultados de seguridad, ritmos de instalación ni despliegues de clientes.
Estas mediciones serán importantes cuando el producto pase del lanzamiento al uso real. Los equipos de construcción deben operar con condiciones cambiantes del terreno, configuraciones de obra y calendarios, y su viabilidad económica depende de algo más que la precisión de navegación. El tiempo de actividad, la carga de trabajo del operador, el mantenimiento, la calidad de los pilotes y la integración con los equipos de obra influirán en su adopción.
Por ahora, la X1 Piling R6 es un ejemplo concreto de cómo la autonomía avanza más allá de los almacenes y las carreteras hacia la infraestructura energética. No sustituye el plan de construcción; coloca a un supervisor humano sobre una máquina diseñada para ejecutarlo, registrar el resultado y repetir el proceso en todo el emplazamiento.
Este artículo se basa en información de The Robot Report. Leer el artículo original.
Originally published on therobotreport.com