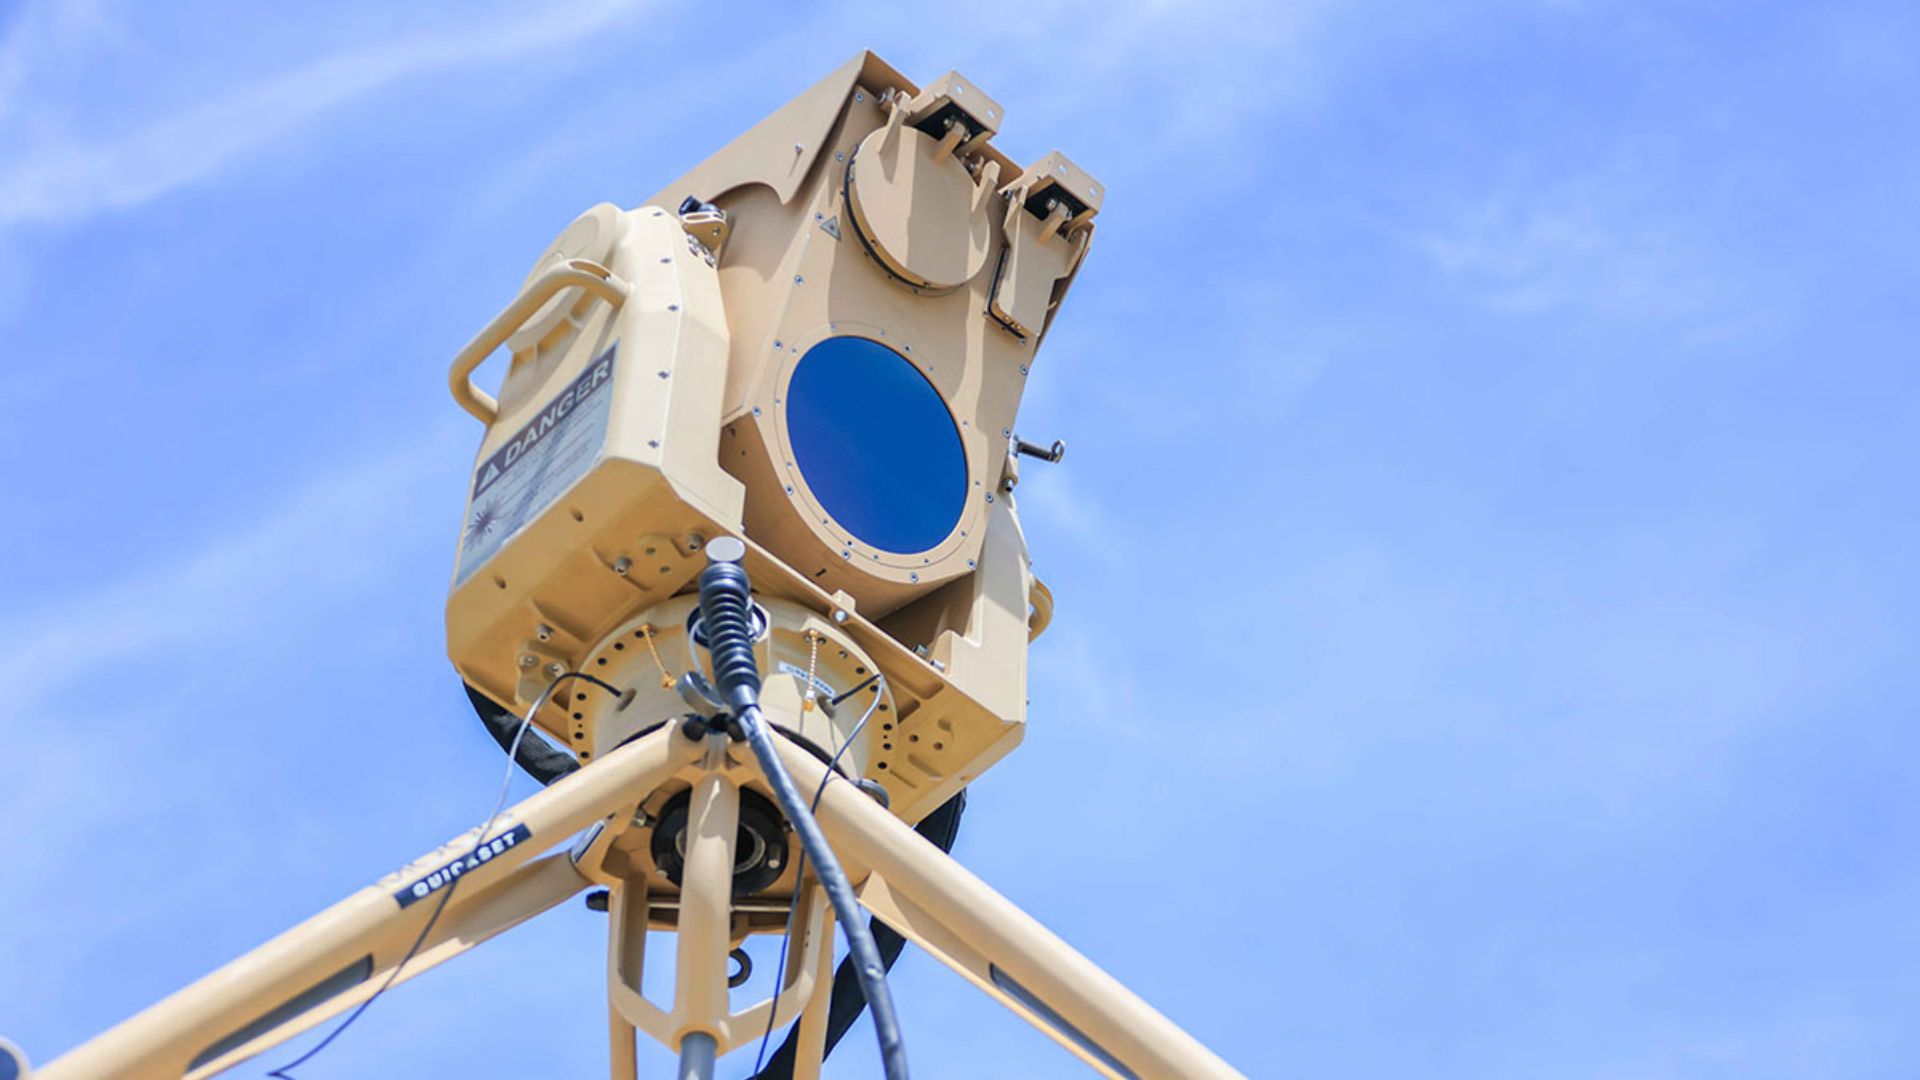
Kleine Drohnen sind still und leise zu einem der unangenehmsten Probleme der modernen Luftverteidigung geworden. Sie sind billig, zahlreich, leicht von einer Ladefläche oder einem Dach aus zu starten und – zunehmend – in der Lage, eine Mission zu fliegen, ohne jemals ein Funksignal zu senden, auf das ein Verteidiger hören könnte. Ein neu gemeldeter 3D-Lidar-Sensor zielt genau auf diesen blinden Fleck und soll Drohnenbedrohungen aus fast zwei Kilometern Entfernung erfassen können.
Diese Behauptung ist wichtig, weil die Counter-UAS-Arbeit jahrelang stark auf die Erkennung der elektronischen Emissionen gesetzt hat, die Drohnen erzeugen. Dieser Ansatz funktioniert gut gegen einen Hobby-Quadrocopter, der Video an einen Operator streamt. Er funktioniert schlecht gegen eine Maschine, die mit einer Flugroute programmiert wurde, keine Funkverbindung trägt oder über ein Glasfaserkabel verbunden ist. Lidar bietet eine andere Art von Antwort: Statt auf ein Signal zu hören, blickt es direkt in den Luftraum und misst, was physisch vorhanden ist.
Warum funkstille Drohnen die härtesten Ziele sind
Der Begriff „funkstill“ umfasst mehrere unterschiedliche Bedrohungsprofile, und jedes untergräbt eine andere Annahme, die in der traditionellen Erkennung steckt.
- Wegpunkt-Autonomie. Eine Drohne kann mit einer Route beladen, gestartet und sich selbst überlassen werden, um sie ohne jegliche Kommandoverbindung zu fliegen. Es gibt keinen Uplink zum Abfangen und keinen Downlink zum Triangulieren.
- Inertiale und optische Navigation. Da die Bordrechnerleistung gestiegen ist, können Luftfahrzeuge einen Kurs mithilfe von Kameras, Inertialsensoren und gespeicherten Geländedaten statt externer Signale halten.
- Glasfaser-Tethering. Manche Systeme tauschen die drahtlose Freiheit gegen ein physisches Kabel und gewinnen eine Verbindung mit hoher Bandbreite, die nichts aussendet, was ein Hochfrequenzsensor erkennen könnte.
- Niedrig, langsam und klein. Selbst Radar, der traditionelle Rückgrat der Luftüberwachung, muss sich mit winzigen Radarquerschnitten, langsamen Geschwindigkeiten über Grund und Clutter auseinandersetzen, der eine kleine Zelle stark wie einen Vogel oder ein Stück sich bewegender Vegetation aussehen lässt.
Das Ergebnis ist eine Erkennungslücke, die sich vergrößert, je billiger und weiter verbreitet Autonomie wird. Analysten haben wiederholt gewarnt, dass dieselbe Unterhaltungselektronik, die den kommerziellen Drohnenboom antreibt, auch die Hürde für Gegner senkt, die eine leise, abstreitbare Überwachungs- oder Angriffsplattform suchen. Verteidiger werden zu Sensoren gedrängt, die nicht davon abhängen, dass das Ziel elektronisch kooperiert.
Was ein 3D-Lidar-Sensor zum Problem beiträgt
Lidar – Light Detection and Ranging – funktioniert, indem es Laserpulse aussendet und die Zeit misst, die sie für die Rückkehr benötigen. Eine 3D-Lidar-Einheit tastet oder streut diese Pulse über ein Sichtfeld und erzeugt eine Punktwolke, die Form, Position und Bewegung von Objekten in drei Dimensionen beschreibt.
Auf Counter-Drohnen-Missionen angewendet, bietet das mehrere praktische Vorteile gegenüber rein elektronischer Erkennung:
- Keine Emissionen vom Ziel erforderlich. Ein funkstilles Luftfahrzeug ist immer noch ein physisches Objekt, das physischen Raum einnimmt, und Lidar sieht es unabhängig davon, was es sendet.
- Geometrische Klassifizierung. Punktwolken können Rotorkonfigurationen, Spannweite und die charakteristische Schweb- und Translationsbewegung eines Multirotors offenbaren und so helfen, Drohnen von Vögeln und Ballons zu unterscheiden.
- Direkte Peilung und Entfernung. Da Lidar Entfernungen direkt misst statt sie abzuleiten, kann eine Erkennung mit einer genauen Positionsspur einhergehen, die zum Einweisen anderer Systeme geeignet ist.
- Betrieb bei Tag oder Nacht. Anders als eine Kamera, die auf Umgebungslicht angewiesen ist, beleuchtet ein aktiver Laser seine eigene Szene.
Der in den Quellen für diesen Bericht beschriebene Sensor, identifiziert als Stratos, wird als 3D-Lidar-Counter-Drohnen-System mit einer Erfassungshülle von fast zwei Kilometern vorgestellt. Diese Zahl ist bedeutsam: Sie verschiebt die optische Erkennung von einer kurzreichweitigen Notfallfähigkeit hin zu etwas, das einem Flächensensor näher kommt.
Fast zwei Kilometer Vorwarnzeit
Reichweite ist in der Luftverteidigung keine Eitelkeitskennzahl – sie setzt sich direkt in Entscheidungszeit um. Eine Erkennung am äußeren Rand der Erfassungshülle eines Sensors gibt Operatoren Raum, um zu bestätigen, ob ein Kontakt eine echte Bedrohung ist, seine Absicht zu bestimmen und eine Reaktion zu wählen. Eine Erkennung in wenigen hundert Fuß lässt fast keinen Spielraum.
Dieser Spielraum ist es, was langreichweitiges Lidar neben Radar und HF-Empfängern attraktiv macht. Ein Sensor, der eine kleine Zelle aus fast zwei Kilometern Entfernung sehen kann, kann zu einer Spur beitragen, bevor das Objekt in die engere Eingriffshülle von Jammern, Abfangjägern, Netzen oder Directed-Energy-Effektoren eintritt. In geschichteten Verteidigungsarchitekturen muss der äußere Sensor die Bedrohung nicht besiegen – er muss nur rechtzeitig eine ausreichend gute Spur übergeben, damit etwas anderes handeln kann.

Es verändert auch, wie Standorte über die Platzierung nachdenken. Flugplätze, vorgeschobene Operationsbasen, Gefängnisse, Stadien und kritische Infrastruktur ringen alle mit derselben Frage: Wie weit hinaus muss man sehen? Eine optische Schicht mit größerer Reichweite kann so positioniert werden, dass sie Anflüge abdeckt, die Radar nur schwer sauber ausleuchten kann, etwa Korridore in niedriger Höhe, in denen Bodenclutter dominiert.
Wo Lidar in einen geschichteten Counter-UAS-Stack passt
Kein einzelner Sensor gewinnt das Counter-Drohnen-Problem, und das Aufkommen eines langreichweitigeren Lidar ändert daran nichts. Die glaubwürdige Architektur bleibt eine fusionierte.
- Radar bietet Weitbereichsüberwachung und verfolgt durch Wetter hindurch, kann aber bei sehr kleinen, sehr langsamen Zielen Schwierigkeiten haben.
- HF-Erkennung identifiziert Steuerverbindungen und Video-Feeds und bietet starke Klassifizierung, wenn eine Drohne sendet – und nichts, wenn sie es nicht tut.
- Elektrooptische und Infrarotkameras liefern visuelle Bestätigung und Operatoridentifikation, hängen aber von Sichtlinie und bei EO von Tageslicht ab.
- Akustische Arrays können bei kurzer Reichweite auf Rotorgeräusche ansprechen, wobei urbaner Lärm und Wind die Leistung verschlechtern.
- Lidar fügt eine direkte physische Messung des Luftraums hinzu, die nicht erfordert, dass das Ziel strahlt, und nicht allein von Sicht durch eine Linse abhängt.
Die Fusion dieser Eingaben ist der Bereich, in dem jetzt ein Großteil der Ingenieursarbeit steckt. Der Wert einer Lidar-Spur steigt stark, wenn sie mit einer Radar- oder HF-Erkennung korreliert werden kann, um die Konfidenz zu erhöhen und Fehlalarme zu unterdrücken – der anhaltende Fluch von Counter-Drohnen-Operationen, bei denen jeder Vogel, jede Plastiktüte und jeder Hobbyflug droht, die Aufmerksamkeit eines Operators abzuziehen.
Die Grenzen, die es zu beobachten gilt
Optische Sensorik hat wohlbekannte Einschränkungen, und Lidar erbt die meisten davon. Nebel, starker Regen, Staub, Rauch und dichter Dunst dämpfen alle Laser-Rückkehrsignale und verkürzen die effektive Reichweite. Gelände, Gebäude und Vegetation erzeugen Verdeckungsschatten, die Lücken in der Abdeckung hinterlassen. Sichtlinie ist eine harte Anforderung, was begrenzt, wie viel Boden eine einzelne Einheit überwachen kann.
Kosten und Integration sind die andere Hürde. Ein langreichweitiges 3D-Lidar ist kein billiges Zusatzgerät, und die Montage auf mobilen Plattformen bedeutet, sich mit Größe, Gewicht, Leistung und Vibration eines fahrenden Fahrzeugs auseinanderzusetzen. Kalibrierung und Ausrichtung müssen über die Zeit halten, und Feldwartung unter widrigen Bedingungen ist selten freundlich zu Präzisionsoptik.
Es gibt auch die Frage, was nach der Erkennung passiert. Überwachung ist nur die Hälfte einer Counter-UAS-Mission. Eine Drohne zu besiegen – durch Jamming, Spoofing, Abfangen oder Einfangen – wirft rechtliche und sicherheitsrelevante Fragen auf, die je nach Gerichtsbarkeit stark variieren, und elektronischer Angriff gegen Drohnen in der Nähe des zivilen Luftraums bleibt in vielen Ländern streng eingeschränkt.
Was als Nächstes zu beobachten ist
Die kurzfristige Geschichte dreht sich weniger um einen einzelnen Sensor und mehr darum, wie schnell langreichweitige optische Erkennung zu einer Standardschicht statt zu einer Nischenergänzung wird. Zu den Schlüsselindikatoren gehört, ob Systeme wie der gemeldete Stratos-Sensor von der Demonstration in die Beschaffung übergehen, wie gut Lidar-Spuren bei Regen und Staub halten und ob fusionierte Sensorarchitekturen die Fehlalarmraten weit genug senken können, damit Operatoren den Warnungen vertrauen.
Der zugrunde liegende Trend jedoch wirkt dauerhaft. Autonomie wird billiger, und Funkstille wird einfacher. Erkennung, die nicht von der Elektronik eines Gegners abhängt, wird weiter an Bedeutung gewinnen – und Reichweite wird weiterhin die Zahl sein, nach der Verteidiger zuerst fragen.
Wichtigste Erkenntnisse
- Ein gemeldeter 3D-Lidar-Counter-Drohnen-Sensor kann funkstille Drohnenbedrohungen aus fast zwei Kilometern Entfernung erkennen.
- Funkstille Drohnen umgehen HF-basierte Erkennung durch Autonomie, vorprogrammierte Flugrouten und Glasfaserverbindungen.
- Lidar misst physische Objekte direkt und liefert Peilung, Entfernung und Formdaten, die zur Klassifizierung von Drohnen gegenüber Vögeln geeignet sind.
- Größere Erkennungsreichweite verschafft Operatoren Entscheidungszeit und unterstützt das Einweisen von Effektoren in geschichteten Counter-UAS-Architekturen.
- Wetterdämpfung, Verdeckung, Kosten und rechtliche Beschränkungen bei der Drohnenabwehr bleiben erhebliche limitierende Faktoren.
Dieser Artikel basiert auf einer Berichterstattung von Interesting Engineering. Originalartikel lesen.
Originally published on interestingengineering.com