Ein langjähriger Engpass in der weichen Robotik
Die weiche Robotik hat bei Materialien und Bewegungen beeindruckende Fortschritte gemacht, doch ein zentrales Problem blieb hartnäckig ungelöst: Wie lassen sich flexible Maschinen antreiben, ohne sie an starre, übergroße Pumpensysteme zu ketten? Forscher der Universität Bristol sagen, sie hätten eine mögliche Antwort in Form einer winzigen weichen Pumpe namens Liquid Metal Magnetohydrodynamic Actuator, kurz LIMA-Pumpe, gebaut.
Das Gerät ist sehr klein, wiegt etwa 0,2 Gramm und wird im bereitgestellten Ausgangstext als ungefähr erbsengroß beschrieben. Trotz dieser Größe kann es genügend Hydraulikdruck erzeugen, um weiche Robotersysteme anzutreiben. Wenn sich diese Leistung außerhalb von Demonstrationen zuverlässig bewährt, könnte sie einen der wichtigsten technischen Widersprüche des Feldes beseitigen: weiche Körper, die weiterhin auf harte, schwere Infrastruktur angewiesen sind.
Warum Pumpen bisher so problematisch waren
Weiche Roboter sind so konzipiert, dass sie sich biegen, dehnen und verformen, und zwar auf eine Weise, die eher an lebende Organismen als an herkömmliche Maschinen erinnert. Das macht sie attraktiv für tragbare Assistenzgeräte, medizinische Implantate, haptische Systeme, miniaturisierte Inspektionswerkzeuge und Such- und Rettungsanwendungen, bei denen Anpassungsfähigkeit zählt. Die meisten dieser Roboter bewegen sich jedoch noch immer über hydraulische oder pneumatische Betätigung, was bedeutet, dass Flüssigkeit durch künstliche Muskeln und flexible Kanäle gepresst werden muss.
Das Problem ist, dass die Pumpen, die diese Arbeit übernehmen, meist groß, starr oder beides sind. In vielen Fällen ist das Energiesystem schwerer als der Roboter selbst oder nimmt mehr Platz ein als er. Dadurch müssen die Konstruktionen über Schläuche und Kabel an stationäre Ausrüstung gebunden bleiben, was Tragbarkeit und reale Einsatzfähigkeit stark einschränkt. Das Ergebnis ist eine Diskrepanz zwischen dem, was weiche Roboter versprechen, und dem, was sie außerhalb des Labors tatsächlich leisten können.

Was die LIMA-Pumpe anders macht
Die Lösung des Bristol-Teams zielt direkt auf diese Diskrepanz. Der Ausgangstext beschreibt die LIMA-Pumpe als miniaturisierte weiche Pumpe, die Kompressoren und starre Pumpsysteme ersetzen soll, welche die heutige weiche Robotik einschränken. Frühere Miniaturisierungsversuche erforderten oft Kompromisse, etwa starre Teile, hohe Betriebsspannungen, komplexe Fertigung oder schwächere Förderleistung. Das neue Design wird als ein Weg präsentiert, diese Abstriche zu umgehen.
Die Bedeutung liegt nicht nur in der Größe der Pumpe. Sie liegt auch darin, dass das Bauteil so ausgelegt ist, dass es in weiche Systeme integriert werden kann, ohne deren Flexibilität zu untergraben. Anders gesagt: Die Pumpe ist nicht bloß kleinere Hardware, die an einen weichen Roboter angehängt wird; sie passt besser zur Designlogik der weichen Robotik selbst.
Erste Demonstrationen deuten auf breitere Anwendungen hin
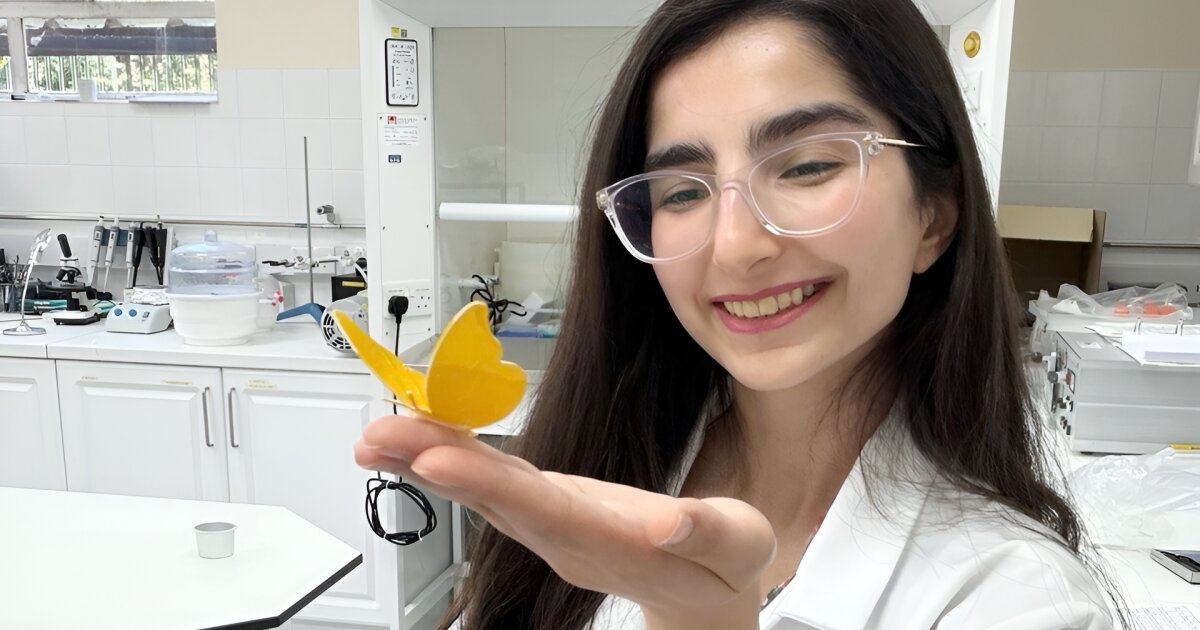
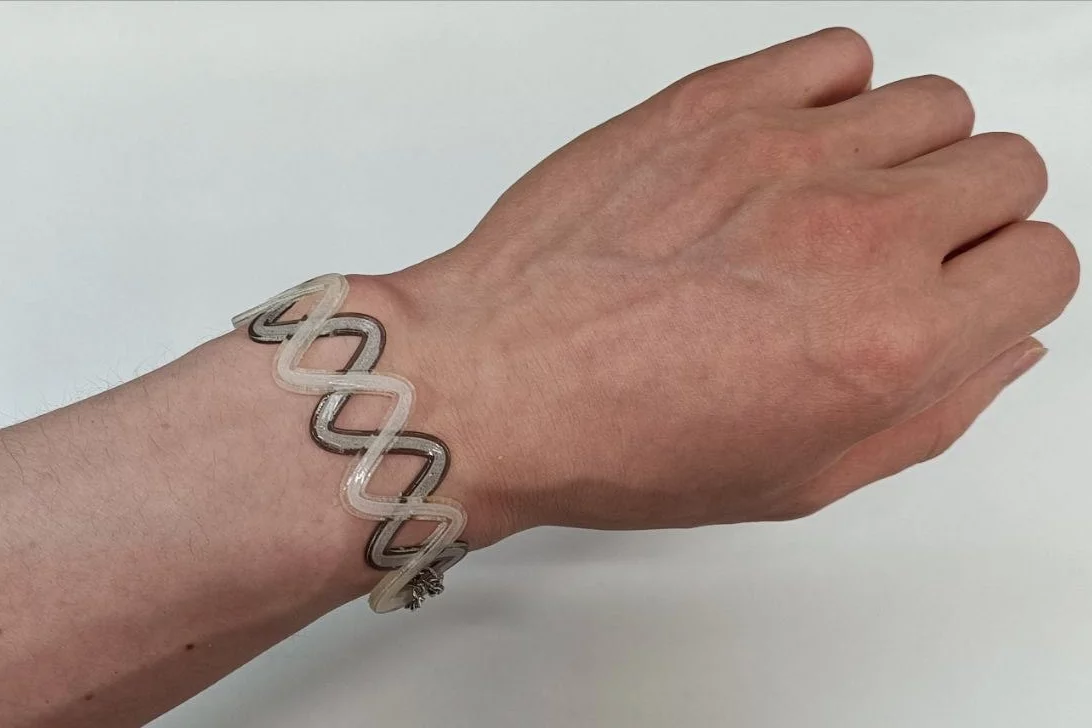
Der bereitgestellte Quellentext nennt zwei Beispiele mit der neuen Pumpe: einen weichen Roboter-Schmetterling, der mit den Flügeln schlägt, und ein farbwechselndes Armband. Diese Demonstrationen deuten darauf hin, dass die Pumpe sowohl Bewegung als auch andere flüssigkeitsgetriebene Funktionsänderungen in kompakten Geräten unterstützen kann. Auch wenn sie noch keinen Beweis für eine breite kommerzielle Einsatzreife liefern, zeigen sie doch, wie weit weiche Aktuation reichen kann, wenn das Energiesystem klein genug wird, um mit dem Gerät mitzuwandern.
Das ist wichtig, weil die überzeugendsten künftigen Anwendungen weicher Roboter von ihrer Entkoppelung abhängen. Ein weiches Wearable, das weiterhin einen großen externen Kompressor benötigt, ist schwer als praktisches Produkt zu behandeln. Ein miniaturisierter Inspektionsroboter, der an einen sperrigen Trägerrahmen gebunden ist, verliert viel von seinem navigativen Wert. Vor allem weiche medizinische oder assistive Systeme profitieren, wenn Betätigung, Energieversorgung und Formfaktor näher an die Körpergröße heranrücken.
Die strategische Bedeutung entkoppelter weicher Systeme
Wenn die weiche Robotik den Sprung aus spezialisierten Laboren in den Alltag schaffen soll, gehört die Pumpentechnologie zu den ermöglichenden Ebenen, die verbessert werden müssen. Materialwissenschaft allein reicht nicht aus. Ein Roboter kann hervorragende Nachgiebigkeit und biomimetische Bewegung haben, aber wenn die unterstützende Hardware unhandlich oder unbeweglich ist, bleibt das System eingeschränkt.
Die LIMA-Pumpe liegt genau an diesem Übergangspunkt. Indem sie Gewicht und Volumen reduziert und gleichzeitig eine nutzbare Hydraulikleistung beibehält, könnte sie dem Feld helfen, von demonstrationszentrierten Prototypen zu stärker eigenständigen Maschinen überzugehen. Der Ausgangstext beschreibt die aktuelle Lücke ausdrücklich als Frage der Tragbarkeit und Nutzbarkeit, und diese Einordnung ist gut begründet. Roboter der realen Welt brauchen Aktuatoren, die die Vorteile der Körper, die sie beleben, nicht zunichtemachen.
Wie es weitergeht
Das vorliegende Quellenmaterial legt nicht alle Leistungskennzahlen offen und beschreibt auch nicht den vollständigen Weg zur Kommerzialisierung. Es liefert jedoch genug, um Aufmerksamkeit zu rechtfertigen: Die Forscher haben eine sehr kleine weiche Pumpe gebaut, und sie zielt auf eine der zentralen technischen Hürden des Feldes. Bei aufkommenden Technologien kann ein solches ermöglichendes Bauteil wichtiger sein als eine spektakuläre Robotik-Demonstration, weil es verändert, was künftige Designs möglich macht.
Die weiche Robotik wird oft als etwas beschrieben, das eine Art Kreislaufsystem braucht, um ihrer flexiblen Anatomie zu entsprechen. Die Pumpe des Bristol-Teams ist nicht die endgültige Antwort auf diese Herausforderung. Aber sie könnte eines der bislang deutlichsten Zeichen dafür sein, dass das Feld lernt, seine innere Mechanik so weich, kompakt und anpassungsfähig zu machen wie die Roboter, die es bauen will.
Dieser Artikel basiert auf einer Berichterstattung von New Atlas. Den Originalartikel lesen.
Originally published on newatlas.com




