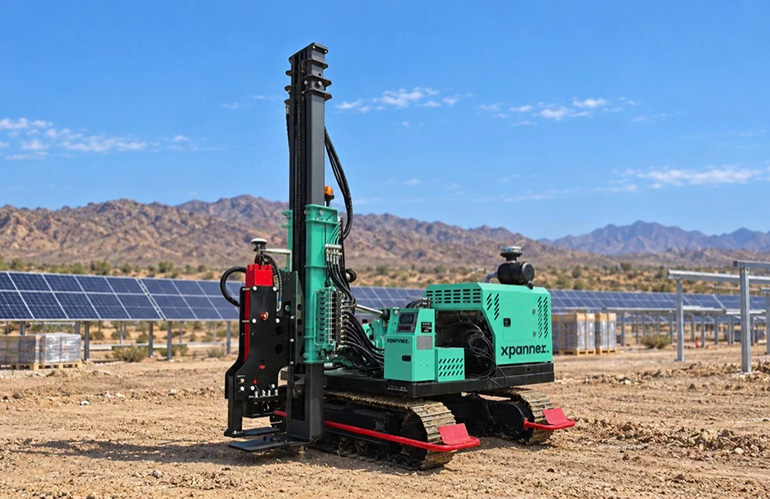
Das Baurobotik-Unternehmen Xpanner hat ein automatisiertes Rammgerät für Solar- und Batteriespeicherprojekte im Versorgungsmaßstab vorgestellt. Der X1 Piling R6 soll Pfosten autonom positionieren und einrammen, während ein einzelner Bediener die Arbeiten überwacht.
Die Einführung zielt auf einen praktischen Engpass beim Bau großer Energieprojekte: große Mengen an Pfählen präzise zu installieren, obwohl qualifizierte Baukräfte knapp sind. Nach Angaben des Unternehmens kombiniert die Maschine ein Kettenfahrwerk mit hochpräziser Positionierung, integrierten Sensoren und einer Automatisierungssteuerung.
Eine wiederkehrende Bauaufgabe automatisieren
Pfähle bilden die Fundamente oder Träger großer Solaranlagen und Energiespeicherstandorte. Die Arbeit ist repetitiv, muss jedoch nach einem Plan und mit ausreichender Positionsgenauigkeit und Ausrichtung ausgeführt werden. Xpanners System basiert auf der Kettenmaschine Everstar R6 und soll diese Abfolge automatisieren.
Nach dem von Xpanner beschriebenen Ablauf lädt der Bediener zunächst einen Projektplan hoch. Über eine Fernsteuerung bringt er die Maschine zu einer Reihe und überwacht anschließend die Bauarbeiten, während die Maschine Pfähle installiert. Der R6 soll mithilfe hochpräziser GNSS-Antennen und -Empfänger, Sensoren und der Xpanner-Steuerung zwischen den folgenden Pfahlpositionen navigieren.
GNSS, das globale Navigationssatellitensystem, ermöglicht es dem Gerät, geplante Koordinaten auf einer Baustelle zu bestimmen. In dieser Anwendung wird die Positionierung mit Maschinensensoren und Steuerungen kombiniert, damit das System von einem geplanten Pfahlstandort zum nächsten fahren und die ausgeführten Arbeiten dokumentieren kann.
Ein Bediener, kontinuierliche Projektdaten
Die zentrale Aussage des Unternehmens lautet, dass ein Bediener den Installationsprozess aus der Ferne steuern kann. Damit verändert sich das Arbeitsmodell einer Aufgabe, die üblicherweise von einem größeren Team vor Ort erledigt wird. Die Ankündigung enthält jedoch weder unabhängig verifizierte Produktivitätsdaten noch Vergleiche mit herkömmlichen Verfahren.
Xpanner zufolge protokolliert das System jeden installierten Pfahl. Das Web-Dashboard Xpanner Connect soll Projektteams ermöglichen, Pfahlpläne und Koordinaten hochzuladen, Maschinen zuzuweisen und einen Standort zu konfigurieren. Während des Betriebs erfasst die Maschine Position, Tiefe und Lotrechtigkeit eines Pfahls und fügt diese Angaben einer Live-Projektkarte hinzu.
Für Bauleiter ersetzt dies einen Teil des manuellen Berichtswesens durch maschinell erzeugte Aufzeichnungen. Das Unternehmen sagt, Teams könnten Maschinenstatus, Zykluszahlen und Warnmeldungen einer ganzen Flotte einsehen, ohne einen Standort zu besuchen. Diese Funktionen könnten ein aktuelleres Bild des Fortschritts liefern als manuelle Zählungen, Telefonate, Tabellen und Tagesendberichte.
Für den Ausbau von Solarenergie und Speichern
Xpanner positioniert den X1 Piling R6 für Solarstandorte und Batteriespeichersysteme (BESS) im Versorgungsmaßstab. Das Unternehmen argumentiert, dass Projektentwickler sowie Engineering-, Beschaffungs- und Bauunternehmen schnell zusätzliche Kapazität schaffen wollen, während qualifizierte Arbeitskräfte nur begrenzt verfügbar sind.
Das ist relevant, weil die Fundamentphase den Zeitplan für alle folgenden Arbeiten beeinflussen kann. Ein Rammgerät, das vorgegebene Positionen zuverlässig erreicht und jede Platzierung dokumentiert, könnte die Übergaben zwischen Installation und Projektverfolgung reduzieren. Der unmittelbare Nutzen liegt nicht nur in der autonomen Bewegung, sondern in einem kombinierten Ablauf aus Planung, Rammen, Messen und Berichten.
Henri Lee, Mitgründer und CEO von Xpanner, sagte, die neue Maschine nutze bereits auf den PD10-Geräten des Unternehmens eingesetzte Automatisierung und übertrage sie auf eine leistungsfähigere und vielseitigere Plattform. Außerdem solle das System Menschen während des Rammens vom Mast fernhalten.
Geräteverkauf plus Software-Abonnement
Xpanner erklärte, dass das Unternehmen ein kombiniertes Modell aus Investitionsausgaben und Software-as-a-Service einsetzen werde. Kunden können den X1-Piling-Roboter kaufen oder mieten und die Automatisierungssoftware für jede aktive Technologie monatlich lizenzieren.
Nach Angaben des Unternehmens ist das Abonnement nicht an ein bestimmtes Projekt, einen Standort oder eine Anzahl von Pfählen gebunden. Der Kunde zahlt, solange die Technologie aktiv genutzt wird; nach Abschluss der Rammarbeiten oder der jeweiligen Aufgabe kann das Gerät zu einem anderen Einsatzort gebracht werden.
Dieses Modell spiegelt einen breiteren Wandel in der industriellen Automatisierung wider: Auftragnehmer können die physische Maschine erwerben, aber weiterhin für Software, Überwachung und Steuerungsfunktionen bezahlen. Dadurch werden auch Verfügbarkeit und Zuverlässigkeit der digitalen Plattform Teil der Betriebskosten des Produkts.
Was die Einführung zeigt – und was nicht
Die Ankündigung belegt, dass Xpanner ein neues automatisiertes System in den Markt für Solarbau bringt. Sie beschreibt das Betriebskonzept, die Datenfunktionen und das Geschäftsmodell, berichtet jedoch nicht über Felddaten, Sicherheitsergebnisse, Installationsraten oder Kundeneinsätze.
Diese Messwerte werden wichtig sein, wenn das Produkt vom Start in die tatsächliche Projektnutzung übergeht. Baumaschinen müssen unter wechselnden Bodenbedingungen, Baustellenlayouts und Zeitplänen funktionieren, und ihre Wirtschaftlichkeit hängt von mehr als Navigationsgenauigkeit ab. Betriebszeit, Arbeitsbelastung des Bedieners, Wartung, Pfahlqualität und die Integration in die Baustellenteams werden die Einführung beeinflussen.
Derzeit ist der X1 Piling R6 ein konkretes Beispiel dafür, wie autonome Systeme über Lager und Straßen hinaus in die Energieinfrastruktur vordringen. Die Maschine ersetzt den Bauplan nicht, sondern stellt einen menschlichen Aufseher über ein System, das diesen Plan ausführen, das Ergebnis dokumentieren und den Ablauf auf einer Baustelle wiederholen soll.
Dieser Artikel basiert auf einer Berichterstattung von The Robot Report. Originalartikel lesen.
Originally published on therobotreport.com