Autonomie bricht an den Grenzen zwischen Subsystemen zusammen
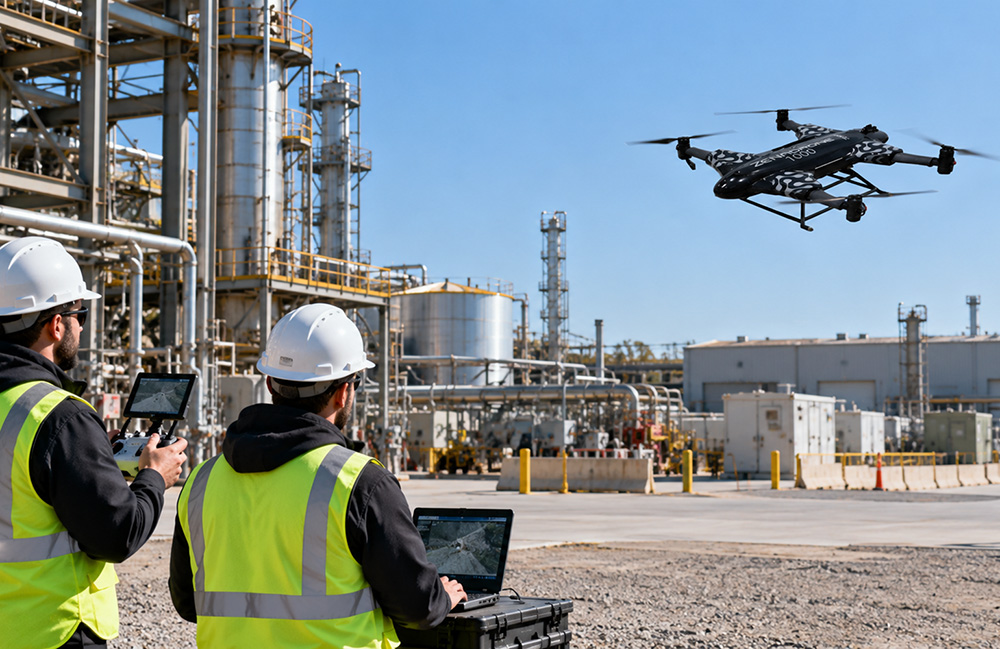
Eine autonome Drohne kann in einer kontrollierten Umgebung eine geplante Inspektionsroute absolvieren und auf derselben Route an einem laufenden Industriestandort dennoch Schwierigkeiten haben. Eine Untersuchung von Einsätzen mit Industriedrohnen zeigt, dass sich diese Lücke nicht durch ein einzelnes ausgefallenes Bauteil erklären lässt. Sie entsteht, wenn mehrere Unsicherheitsquellen gleichzeitig Navigation, Wahrnehmung, Planung, Steuerung und die Erfassung von Inspektionsdaten beeinflussen.
In Betrieben können Stahlkonstruktionen, reflektierende Anlagen, enge Korridore, bewegliche Maschinen, Schwebstoffe und wechselnde Lichtverhältnisse zusammentreffen. Eine Windböe kann ein Fluggerät von seiner vorgesehenen Flugbahn abbringen. Metall kann Satellitennavigationssignale stören. Reflektierende Oberflächen können Tiefenmessungen verfälschen. Jedes einzelne Problem mag beherrschbar sein, doch ihr Zusammenspiel ist die zentrale Herausforderung für Autonomie in der realen Welt.
Das Ergebnis ist ein anspruchsvollerer Maßstab als eine erfolgreiche Demonstration. Eine Drohne benötigt nicht nur Algorithmen, die unter günstigen Bedingungen funktionieren, sondern auch ein integriertes System, das feststellen kann, ob seine Informationen noch zuverlässig genug sind, um den Flug fortzusetzen.
Industrielle Umgebungen stellen gängige Annahmen infrage
Die industrielle Inspektion mit Drohnen wird häufig als Aufgabe der Routenplanung beschrieben: eine Route programmieren, sie wiederholt abfliegen und Bilder oder andere Inspektionsdaten sammeln. In der Praxis ist die Route nur ein Teil des Problems. Das Fluggerät muss seine Position schätzen, nahe Strukturen wahrnehmen, Hindernissen ausweichen, einen stabilen Flug aufrechterhalten und nutzbare Inspektionsdaten erfassen, während sich die Bedingungen in seiner Umgebung verändern.
Die Analyse beschreibt eine hypothetische Drohne, die Rohrleitungen neben einer stahlgerahmten Verarbeitungsanlage inspiziert. Je näher sie an die Struktur herankommt, desto unzuverlässiger werden die Messungen des globalen Satellitennavigationssystems. Wiederkehrende Rohrmuster erschweren den Abgleich visueller Merkmale, während reflektierende Oberflächen uneinheitliche Tiefenbeobachtungen liefern. Nahe Strukturen können außerdem aerodynamische Störungen erzeugen, die der Flugregler ausgleichen muss.
Diese Kombination bedeutet nicht nur eine ungenaue Positionsbestimmung. Das System muss entscheiden, ob das verbleibende Vertrauen in die Lokalisierung den Weiterflug unterstützt, ob der scheinbar freie Raum zuverlässig ist und ob das nächste geplante Manöver dynamisch durchführbar ist. Diese Entscheidungen sind gekoppelt und nicht voneinander getrennt.
Fehler können sich durch den Autonomiestack fortpflanzen
Lokalisierung, Wahrnehmung und Steuerung werden häufig als getrennte Subsysteme bewertet. Ein Navigationsalgorithmus kann die Position genau schätzen, wenn die Erfassungsbedingungen günstig sind. Ein Hindernisdetektor kann bei kontrollierten Tests nahe Strukturen erkennen. Ein Flugregler kann einer geplanten Flugbahn folgen, während er eine nominale Nutzlast trägt.
Keines dieser isolierten Ergebnisse beweist, dass ein kombiniertes System elektrifizierte Infrastruktur, beengte Strukturen oder laufende Maschinen sicher inspizieren kann. Der industrielle Einsatz erfordert ein Verständnis dafür, wie sich Unsicherheit von einer Funktion auf die nächste überträgt.
Ein Lokalisierungsfehler kann die einem Hindernis zugewiesenen Koordinaten verfälschen. Eine verzögerte Aktualisierung der Wahrnehmung kann die Qualität der für ein Manöver verwendeten Informationen beeinträchtigen. Der Autonomiestack der Drohne muss diese Abhängigkeiten berücksichtigen, statt davon auszugehen, dass die Eingaben jedes einzelnen Bauteils zuverlässig bleiben.
Deshalb kann eine Route, die auf einer Karte routinemäßig wirkt, an einem laufenden Standort schwierig werden. Eine Stahlstruktur beeinflusst die Satellitennavigation, während Rohrleitungen gleichzeitig die Bildverarbeitung erschweren und reflektierende Oberflächen die Tiefenerfassung beeinträchtigen. Der Flugregler trifft dann Flugentscheidungen, während andere Teile des Systems möglicherweise mit verschlechterten Schätzungen arbeiten.
Zuverlässiges Verhalten erfordert zu wissen, wann einer Schätzung nicht zu vertrauen ist
Die zentrale Anforderung der Analyse ist nicht einfach eine höhere nominale Genauigkeit. Ingenieure benötigen auch Belege dafür, dass ein System erkennen kann, wann seine Schätzungen nicht mehr verlässlich sind.
Diese Fähigkeit ist entscheidend, weil die Autonomie von Industriedrohnen Entscheidungen unter Unsicherheit umfasst. Die Fortsetzung einer Route kann vertretbar sein, wenn Position, Hindernislage und Flugdynamik hinreichend gut bekannt sind. Sie kann unsicher werden, wenn die Grundlage dieser Schätzungen bei mehreren Sensoren oder Subsystemen schwächer wird.
In diesem Verständnis muss die Validierung mehr abdecken als die Frage, ob die Drohne eine Route beendet. Sie muss klären, unter welchen Bedingungen das Verhalten geändert werden sollte, weil das Vertrauen in Lokalisierung, Wahrnehmung oder die Machbarkeit eines Manövers nachgelassen hat. Die Betriebsumgebung ist Teil des Tests und nicht bloß Kulisse.
Von Demonstrationen zu Nachweisen für den Einsatz
Die Einschätzung des Artikels korrigiert die Erwartung, dass eine überzeugende Autonomiedemonstration automatisch in einen zuverlässigen industriellen Einsatz übergeht. Anlagen bringen Bedingungen mit sich, die sich in Labortests nur schwer reproduzieren lassen: Metalloberflächen, sich wiederholende Geometrien, enge Zufahrtswege, bewegliche Ausrüstung, Partikel und wechselnde Beleuchtung können mehrere Sensoren gleichzeitig beeinflussen.
Diese Bedingungen schaffen sowohl physische Einschränkungen als auch Unsicherheit in den für die Drohne verfügbaren Daten. Eine zuverlässige Inspektion hängt daher von der Integration der GNSS-Zuverlässigkeit, der simultanen Lokalisierung und Kartierung, der Sensorfusion, der Hindernisvermeidung, der Flugsteuerung und der Validierung ab.
Die praktische Schlussfolgerung lautet nicht, dass autonome Inspektionen unmöglich sind. Vielmehr müssen Aussagen über den Einsatz mit integrierten Nachweisen verknüpft werden. Eine Drohne, die in der Nähe industrieller Anlagen arbeitet, muss mit Unsicherheit umgehen, die zwischen Systemen weitergegeben wird, und nicht nur bei einer Reihe unabhängiger Benchmarks überzeugen.
Die Frage des Einsatzes
Für industrielle Betreiber ist nicht nur wichtig, ob ein autonomes Fluggerät einer vorab geplanten Route folgen kann. Entscheidend ist, ob es dies auch dann kann, wenn Positionsschätzungen schwächer werden, sich visuelle Hinweise wiederholen, die Tiefenerfassung inkonsistent wird und Störungen es von seiner erwarteten Flugbahn abbringen.
Die Antwort hängt davon ab, wie der gesamte Autonomiestack reagiert. Ein System, das erkennen kann, dass seine Informationen unzuverlässig geworden sind, hat ein anderes Betriebsprofil als eines, das einfach auf Grundlage verschlechterter Schätzungen weiterarbeitet.
Mit der zunehmenden Nutzung von Industriedrohnen wird diese Unterscheidung prägen, was als glaubwürdige Autonomie gilt. Die schwierigsten Fälle dürften jene sein, in denen Navigations-, Wahrnehmungs- und Steuerungsprobleme gemeinsam auftreten—die alltägliche Realität des Betriebs rund um Infrastruktur und nicht die Ausnahme eines Labortests.
Dieser Artikel basiert auf einer Berichterstattung von The Robot Report. Originalartikel lesen.
Originally published on therobotreport.com
