সফট রোবোটিক্সে দীর্ঘদিনের একটি বাধা
সফট রোবোটিক্স উপকরণ ও গতিবিধিতে চমৎকার অগ্রগতি করেছে, কিন্তু একটি মূল সমস্যা এখনও জেদি রয়ে গেছে: কঠিন, বড়সড় পাম্পিং ব্যবস্থার সঙ্গে না বেঁধে নমনীয় যন্ত্রকে কীভাবে শক্তি দেওয়া যায়। ব্রিস্টল বিশ্ববিদ্যালয়ের গবেষকদের দাবি, তারা এর একটি সম্ভাব্য উত্তর তৈরি করেছেন একটি ক্ষুদ্র নরম পাম্পের আকারে, যার নাম Liquid Metal Magnetohydrodynamic Actuator, বা LIMA pump।
যন্ত্রটি খুবই ছোট, ওজন প্রায় ০.২ গ্রাম, এবং প্রদত্ত উৎস লেখায় একে প্রায় মটরদানার আকারের বলা হয়েছে। এত ছোট আকার সত্ত্বেও, এটি সফট রোবোটিক সিস্টেম চালানোর জন্য যথেষ্ট হাইড্রোলিক চাপ তৈরি করতে পারে। এই কর্মক্ষমতা যদি প্রদর্শনের বাইরে নির্ভরযোগ্যভাবে কাজ করে, তবে এটি এই ক্ষেত্রের অন্যতম গুরুত্বপূর্ণ প্রকৌশলগত বৈপরীত্য দূর করতে পারে: এমন নরম দেহ, যেগুলো এখনও কঠিন, ভারী অবকাঠামোর ওপর নির্ভরশীল।
পাম্প কেন এত বড় সমস্যা
সফট রোবট এমনভাবে তৈরি করা হয় যাতে তারা ভাঁজ হয়, প্রসারিত হয় এবং বিকৃত হয়, যা প্রচলিত যন্ত্রের তুলনায় জীবন্ত প্রাণীর আচরণের কাছাকাছি। ফলে wearable সহায়ক যন্ত্র, চিকিৎসা ইমপ্লান্ট, হ্যাপটিক সিস্টেম, ক্ষুদ্র পরিদর্শন সরঞ্জাম এবং অনুসন্ধান ও উদ্ধার কাজে এগুলো আকর্ষণীয়, যেখানে অভিযোজন ক্ষমতা গুরুত্বপূর্ণ। কিন্তু এসব রোবটের বেশিরভাগই এখনও হাইড্রোলিক বা নিউম্যাটিক অ্যাকচুয়েশনের মাধ্যমে চলে, অর্থাৎ তরলকে কৃত্রিম পেশি ও নমনীয় চ্যানেলের মধ্য দিয়ে ঠেলতে হয়।
সমস্যা হলো, যে পাম্পগুলো এই কাজ করে সেগুলো সাধারণত বড়, কঠিন, অথবা দুটোই। বহু ক্ষেত্রে, শক্তি ব্যবস্থা রোবটটির চেয়ে ভারী বা বড় হয়ে যায়। ফলে নল ও কেবলের মাধ্যমে স্থির যন্ত্রপাতির সঙ্গে যুক্ত থাকতে হয়, যা বহনযোগ্যতা এবং বাস্তব জগতের ব্যবহারকে তীব্রভাবে সীমিত করে। এর ফল হলো, সফট রোবট যা প্রতিশ্রুতি দেয় এবং ল্যাবের বাইরে বাস্তবে যা করতে পারে তার মধ্যে অমিল থেকে যায়।

LIMA pump কীভাবে আলাদা
ব্রিস্টল দলের সমাধান সরাসরি সেই অমিলটিকেই লক্ষ্য করে। উৎস লেখায় LIMA pump-কে একটি ক্ষুদ্র নরম পাম্প হিসেবে বর্ণনা করা হয়েছে, যা আজকের সফট রোবোটিক প্রযুক্তিকে সীমিত করে রাখা কম্প্রেসর এবং কঠিন পাম্পিং সিস্টেমগুলিকে প্রতিস্থাপন করার জন্য তৈরি। আগের ক্ষুদ্রায়ন প্রচেষ্টায় প্রায়ই কঠিন অংশ, উচ্চ অপারেটিং ভোল্টেজ, জটিল নির্মাণ বা দুর্বল পাম্পিং কর্মক্ষমতার মতো সমঝোতা করতে হয়েছে। নতুন নকশাটি সেই সমঝোতাগুলো এড়ানোর উপায় হিসেবে উপস্থাপিত হয়েছে।
এর তাৎপর্য শুধু পাম্পের আকারে নয়। বিষয়টি হলো, উপাদানটি এমনভাবে তৈরি করা হয়েছে যাতে নরম সিস্টেমের সঙ্গে একীভূত হওয়ার সময় তাদের নমনীয়তা ক্ষতিগ্রস্ত না হয়। অন্য কথায়, এটি কেবল নরম রোবটের সঙ্গে যুক্ত করা আরেকটি ছোট হার্ডওয়্যার নয়; এটি সফট রোবোটিক্সের নকশাগত যুক্তির সঙ্গে অনেক বেশি মানানসই।
প্রাথমিক প্রদর্শনী আরও বিস্তৃত ব্যবহারের ইঙ্গিত দেয়
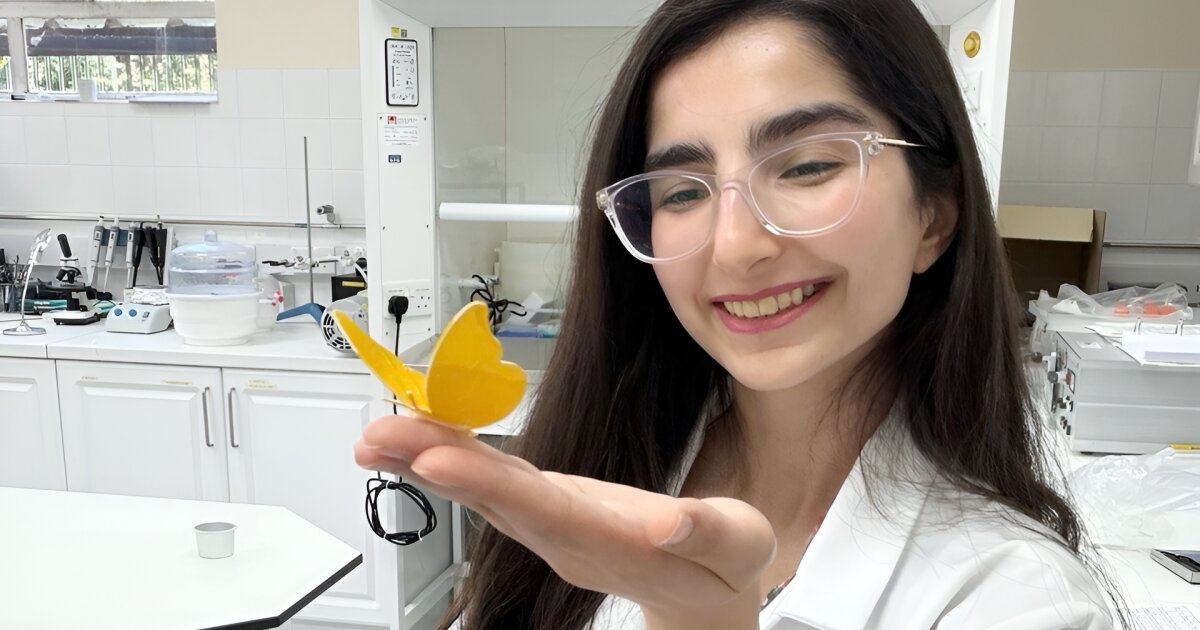
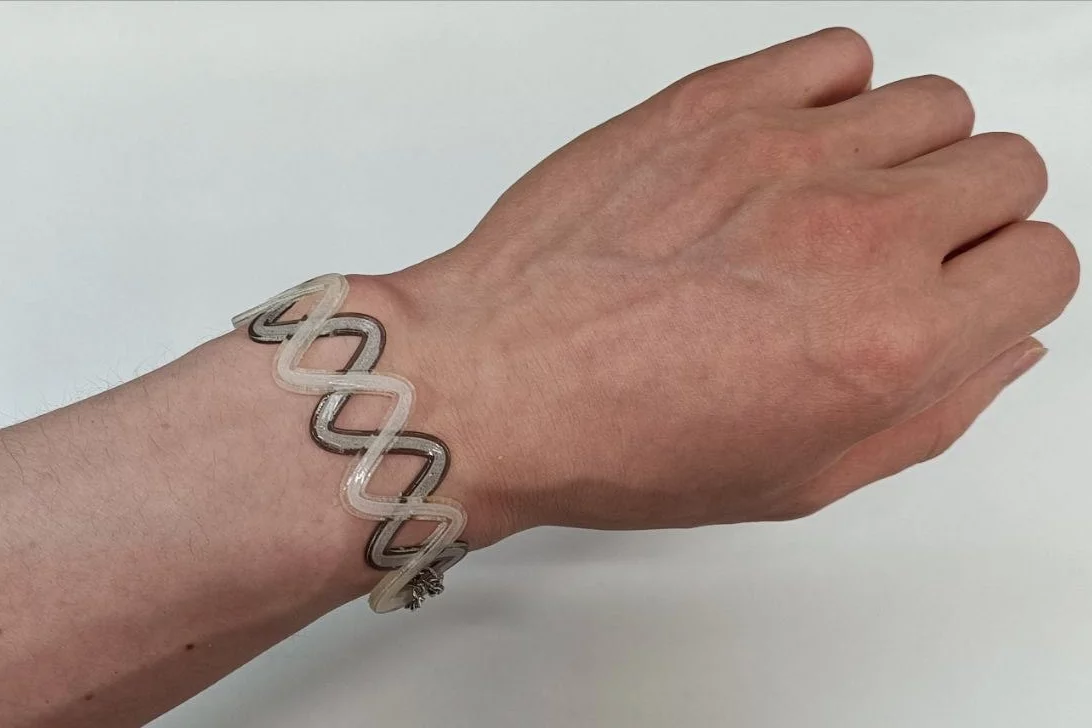
প্রদত্ত উৎস লেখায় নতুন পাম্পের সঙ্গে ব্যবহৃত দুইটি উদাহরণের কথা বলা হয়েছে: একটি সফট রোবোটিক প্রজাপতি, যা ডানা ঝাপটায়, এবং একটি রঙ পরিবর্তনকারী ব্রেসলেট। এই প্রদর্শনীগুলো ইঙ্গিত দেয় যে পাম্পটি কমপ্যাক্ট যন্ত্রে চলন এবং অন্যান্য তরল-চালিত কার্যকর পরিবর্তন, উভয়কেই সমর্থন করতে পারে। যদিও এগুলো এখনই ব্যাপক বাণিজ্যিক প্রস্তুতির প্রমাণ নয়, তবু দেখায় যে শক্তি ব্যবস্থা যতটা ছোট হবে এবং যন্ত্রের সঙ্গে বহনযোগ্য হবে, সফট অ্যাকচুয়েশন ততটাই বিভিন্ন ক্ষেত্রে পৌঁছাতে পারে।
এটি গুরুত্বপূর্ণ, কারণ সফট রোবটের সবচেয়ে আকর্ষণীয় ভবিষ্যৎ ব্যবহার নির্ভর করে তারমুক্ত হওয়ার ওপর। একটি সফট wearable, যা এখনও বড় বাহ্যিক কম্প্রেসর চায়, তাকে ব্যবহারিক পণ্য হিসেবে ধরা কঠিন। একটি ছোট পরিদর্শন রোবট, যা ভারী সাপোর্ট রিগের সঙ্গে যুক্ত, তার নেভিগেশনমূল্য অনেকটাই হারায়। বিশেষ করে সফট চিকিৎসা বা সহায়ক সিস্টেম তখনই বেশি উপকার পায়, যখন অ্যাকচুয়েশন, শক্তি এবং আকার মানবদেহের স্কেলের কাছাকাছি আসে।
তারমুক্ত সফট সিস্টেমের কৌশলগত গুরুত্ব
সফট রোবোটিক্স যদি বিশেষায়িত ল্যাব থেকে দৈনন্দিন ব্যবহারে যেতে চায়, তবে পাম্পিং প্রযুক্তি সেই সক্ষমতামূলক স্তরগুলোর একটি যা উন্নত হওয়া আবশ্যক। শুধু উপাদানবিজ্ঞান যথেষ্ট নয়। একটি রোবটের নমনীয়তা এবং জৈবসদৃশ গতি চমৎকার হতে পারে, কিন্তু সহায়ক হার্ডওয়্যার যদি ঝামেলাপূর্ণ বা অচল হয়, তাহলে সিস্টেমটি সীমাবদ্ধই থেকে যায়।
LIMA pump সেই পরিবর্তনের ধাপটিকেই নির্দেশ করে। কার্যকর হাইড্রোলিক আউটপুট বজায় রেখে ওজন ও আকার কমিয়ে, এটি ক্ষেত্রটিকে প্রদর্শনকেন্দ্রিক প্রোটোটাইপ থেকে আরও স্বয়ংসম্পূর্ণ যন্ত্রের দিকে নিয়ে যেতে সহায়তা করতে পারে। উৎস লেখায় বর্তমান ব্যবধানকে স্পষ্টভাবে বহনযোগ্যতা ও ব্যবহারযোগ্যতার সমস্যা হিসেবে উপস্থাপন করা হয়েছে, এবং সেই framing যথার্থ। বাস্তব দুনিয়ার রোবটের এমন অ্যাকচুয়েটর দরকার, যা তাদের শরীরের সুবিধাগুলোকে নষ্ট না করে।
এর পর কী
উপলব্ধ উৎস উপকরণ সব কর্মক্ষমতা মাপকাঠি বা বাণিজ্যিকীকরণের সম্পূর্ণ পথ প্রতিষ্ঠা করে না। তবে নজর দেওয়ার মতো যথেষ্ট কিছু আছে: গবেষকেরা একটি খুব ছোট নরম পাম্প তৈরি করেছেন, এবং এটি ক্ষেত্রটির কেন্দ্রীয় প্রকৌশলগত বাধাগুলোর একটি লক্ষ্য করে তৈরি। উদীয়মান প্রযুক্তিতে, এমন একটি সক্ষমতামূলক উপাদান শিরোনাম-আকর্ষক রোবট ডেমোর চেয়ে বেশি গুরুত্বপূর্ণ হতে পারে, কারণ এটি ভবিষ্যৎ নকশাকে সম্ভব করে তোলে।
সফট রোবোটিক্সকে প্রায়ই তার নমনীয় শারীরবৃত্তের সঙ্গে মানানসই এক ধরনের সঞ্চালন ব্যবস্থা প্রয়োজন বলে বর্ণনা করা হয়। ব্রিস্টল দলের পাম্প সেই চ্যালেঞ্জের চূড়ান্ত উত্তর নয়। কিন্তু এটি এখন পর্যন্ত সবচেয়ে স্পষ্ট ইঙ্গিতগুলোর একটি হতে পারে যে, ক্ষেত্রটি তার অভ্যন্তরীণ যন্ত্রপাতিকেও ততটাই নরম, কমপ্যাক্ট এবং অভিযোজ্য করতে শিখছে, যতটা রোবট এটি তৈরি করতে চায়।
এই নিবন্ধটি New Atlas-এর প্রতিবেদনের ভিত্তিতে লেখা। মূল নিবন্ধটি পড়ুন.
Originally published on newatlas.com




