X Square Robot embodied AI-এ data bottleneck লক্ষ্য করছে
X Square Robot XRZero-G0-কে open-source করেছে, যা dexterous manipulation-এর জন্য robot-free training data সংগ্রহের উদ্দেশ্যে তৈরি একটি hardware-software framework, এবং এর সঙ্গে G0-Dataset নামে 2,000 ঘণ্টার একটি multimodal repository-ও প্রকাশ করেছে। কোম্পানির দাবি, experimental conditions-এ এই system real-robot training data-এর প্রয়োজনীয়তা 20 গুণ পর্যন্ত কমাতে পারে।
এই দাবি যদি আরও বিস্তৃত পরিস্থিতিতেও কার্যকর থাকে, তবে তা robotics এবং embodied AI-র একটি মূল সীমাবদ্ধতাকে সমাধান করে: যথেষ্ট উচ্চ-মানের physical interaction data সংগ্রহ করা ধীর, ব্যয়বহুল এবং মানসম্মত করা কঠিন। XRZero-G0-কে এমন একটি প্রচেষ্টা হিসেবে উপস্থাপন করা হয়েছে যা collection-এর বড় অংশকে human-operated কিন্তু structured setup-এ সরিয়ে এই প্রক্রিয়াকে আরও scalable করতে চায়, যাতে পরে তা বিভিন্ন robot platform-এ transfer করা যায়।
System কীভাবে তৈরি
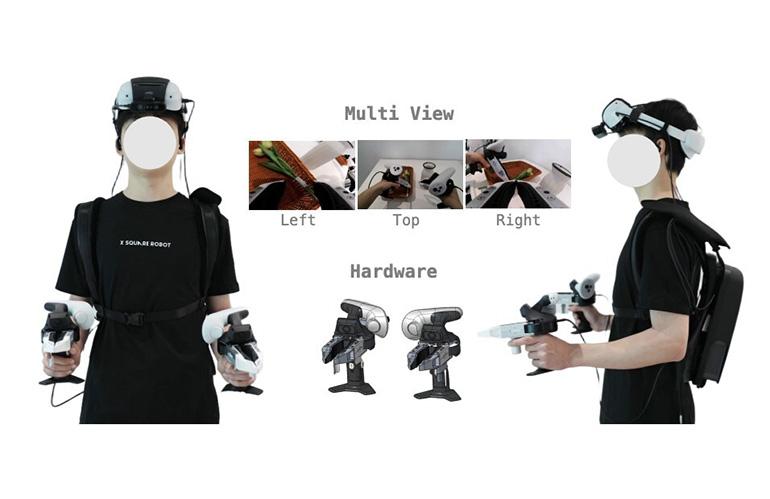
The Robot Report-এর supplied source text অনুযায়ী, XRZero-G0 একটি head-mounted camera এবং dual wrist cameras একত্র করে, যাতে বিস্তৃত environmental context এবং কাছের hand-object interactions দুটোই capture করা যায়। hardware-এ inside-out spatial tracking-সহ একটি PICO 4 virtual reality headset এবং দুইটি physical gripper রয়েছে, যেগুলোকে H-shaped press-actuated gripper এবং G-shaped finger-driven gripper হিসেবে বর্ণনা করা হয়েছে।
এই framework millimeter-accurate six-degree-of-freedom pose estimation-ও সমর্থন করে এবং visual, language, ও trajectory data synchronize করতে edge-side spatiotemporal parsing ব্যবহার করে। বাস্তবে, এর অর্থ হলো systemটি human demonstrations-কে machine-usable training material-এ রূপান্তর করার চেষ্টা করছে, যাতে data capture-এর সময় প্রতিটি উদাহরণের জন্য robot-কে বাস্তব সময়ে কাজ করতে না হয়।

Robot-free collection কেন গুরুত্বপূর্ণ
Embodied AI গবেষকেরা নিয়মিতভাবে realism এবং scale-এর মধ্যে tradeoff-এর মুখোমুখি হন। Real-robot dataset সরাসরি কাজে লাগে, কিন্তু তা সংগ্রহ করা ব্যয়বহুল। Simulated data স্কেল করা সহজ, কিন্তু তা প্রায়ই physical world-এ পরিষ্কারভাবে transfer হতে পারে না। XRZero-G0 মাঝামাঝি পথ বেছে নিয়েছে: carefully instrumented setup-এ একজন মানুষের কাছ থেকে demonstrations সংগ্রহ করা, তারপর সেই records ব্যবহার করে এমন policies train করা যা আগে না-দেখা robot embodiment-এ transfer করতে পারে।
X Square Robot বলছে, human এবং machine perception-এর মধ্যে ব্যবধান কমাতে এই framework collection process standardize করে এবং ফলস্বরূপ data quality-র inspection সহজ করে। system-এর quality control-এর ওপর জোর দেওয়া উল্লেখযোগ্য, কারণ robotics-এ raw quantity খুব কমই যথেষ্ট। vision, motion, timing-এর সামান্য misalignmentও dataset-কে কাগজে যতটা উপযোগী দেখায়, বাস্তবে তার চেয়ে অনেক কম কার্যকর করে তুলতে পারে।
Trainability-এর জন্য governance pipeline
কোম্পানির approach-এ collection, inspection, training, এবং evaluation জুড়ে একটি closed-loop pipeline রয়েছে। source text এটিকে তিনটি layer-এ ভাগ করেছে। observation level-এ, multi-view geometric consistency visual-kinematic misalignment কমাতে ব্যবহৃত হয়। kinematic level-এ, collision এবং joint-limit constraints-সহ full-body inverse kinematics অবৈধ trajectories filter করে। policy level-এ, real-robot playback চূড়ান্ত validation criterion হিসেবে কাজ করে।
এই কাঠামো গুরুত্বপূর্ণ, কারণ এটি দেখায় কোম্পানি শুধু dataset বিপণন করছে না, বরং robot-free example training-এর জন্য যথেষ্ট ভালো কি না তা নির্ধারণের একটি methodologyও দিচ্ছে। Robotics-এ খারাপ data scale-এর ভ্রান্তি তৈরি করতে পারে, অথচ policy performance-কে ক্ষতিগ্রস্ত করে। inspection এবং validation-কে first-class step হিসেবে দেখানো framework, কেবল collected hours-এ মনোযোগী system-এর চেয়ে বেশি বিশ্বাসযোগ্য।

Experimental claim-এর মানে কী
X Square Robot বলেছে, নিয়ন্ত্রিত experiment-এ প্রায় 10টি robot-free episode-এর সঙ্গে একটি real-robot episode যুক্ত করলে, evaluated task-গুলোতে pure real-robot dataset-এর সমতুল্য performance পাওয়া গেছে। এটি একটি সীমিত কিন্তু গুরুত্বপূর্ণ দাবি। এর মানে এই নয় যে robot-free data পুরোপুরি real-robot data-এর প্রয়োজনীয়তা দূর করে। এর মানে হলো, তুলনামূলক কম real interaction-কে structured human-demonstrated data দিয়ে প্রসারিত করা সম্ভব বলে কোম্পানি মনে করে।
source text-এ task, benchmark, বা failure case-এর পূর্ণ পরিসর উল্লেখ করা হয়নি, তাই এই ফলাফলকে universal rule নয়, বরং reported experimental finding হিসেবে দেখা উচিত। তবু এই সীমার মধ্যেও releaseটি উল্লেখযোগ্য, কারণ এটি robotics-এর সবচেয়ে স্থায়ী খরচগুলোর একটি কমানোর একটি নির্দিষ্ট পথ দেখায়।
Open release কেন গুরুত্বপূর্ণ হতে পারে
Framework এবং 2,000 ঘণ্টার dataset উভয়ই open-source করলে বাহ্যিক গবেষকদের জন্য এই approach পরীক্ষা করার বাধা কমে, কেবল পড়ে জানার সুযোগের বদলে। embodied AI-এ এটি বিশেষভাবে প্রাসঙ্গিক, কারণ reproducibility প্রায়ই hardware differences, closed datasets, এবং অসংগত collection practices দ্বারা সীমিত হয়।
অন্য দলগুলো যদি একই ধরনের লাভ যাচাই করতে পারে, তবে XRZero-G0 একটি one-off research artifact না থেকে infrastructure-এ পরিণত হতে পারে। platform বা manipulation task অনুযায়ী ফল ভিন্ন হলেও, synchronized multimodal inputs-সহ একটি বড় public dataset নিজেই ক্ষেত্রটির জন্য একটি অর্থপূর্ণ অবদান।

বড় চিত্র
এই release একা robotics data scarcity সমস্যার সমাধান করে না, তবে এটি খাতে একটি বিস্তৃত পরিবর্তনকে প্রতিফলিত করে। কোম্পানিগুলো increasingly data pipelines, annotation quality, এবং embodiment transfer-কে strategic asset হিসেবে দেখছে, secondary engineering problem হিসেবে নয়। XRZero-G0 এই প্রবণতার একটি স্পষ্ট উদাহরণ: শিরোনামটি নতুন robot নয়, বরং আরও দক্ষভাবে বহু robot-কে শেখানোর একটি নতুন উপায়।
এই নিবন্ধটি The Robot Report-এর রিপোর্টিং-এর ভিত্তিতে তৈরি। মূল নিবন্ধ পড়ুন.
Originally published on therobotreport.com
