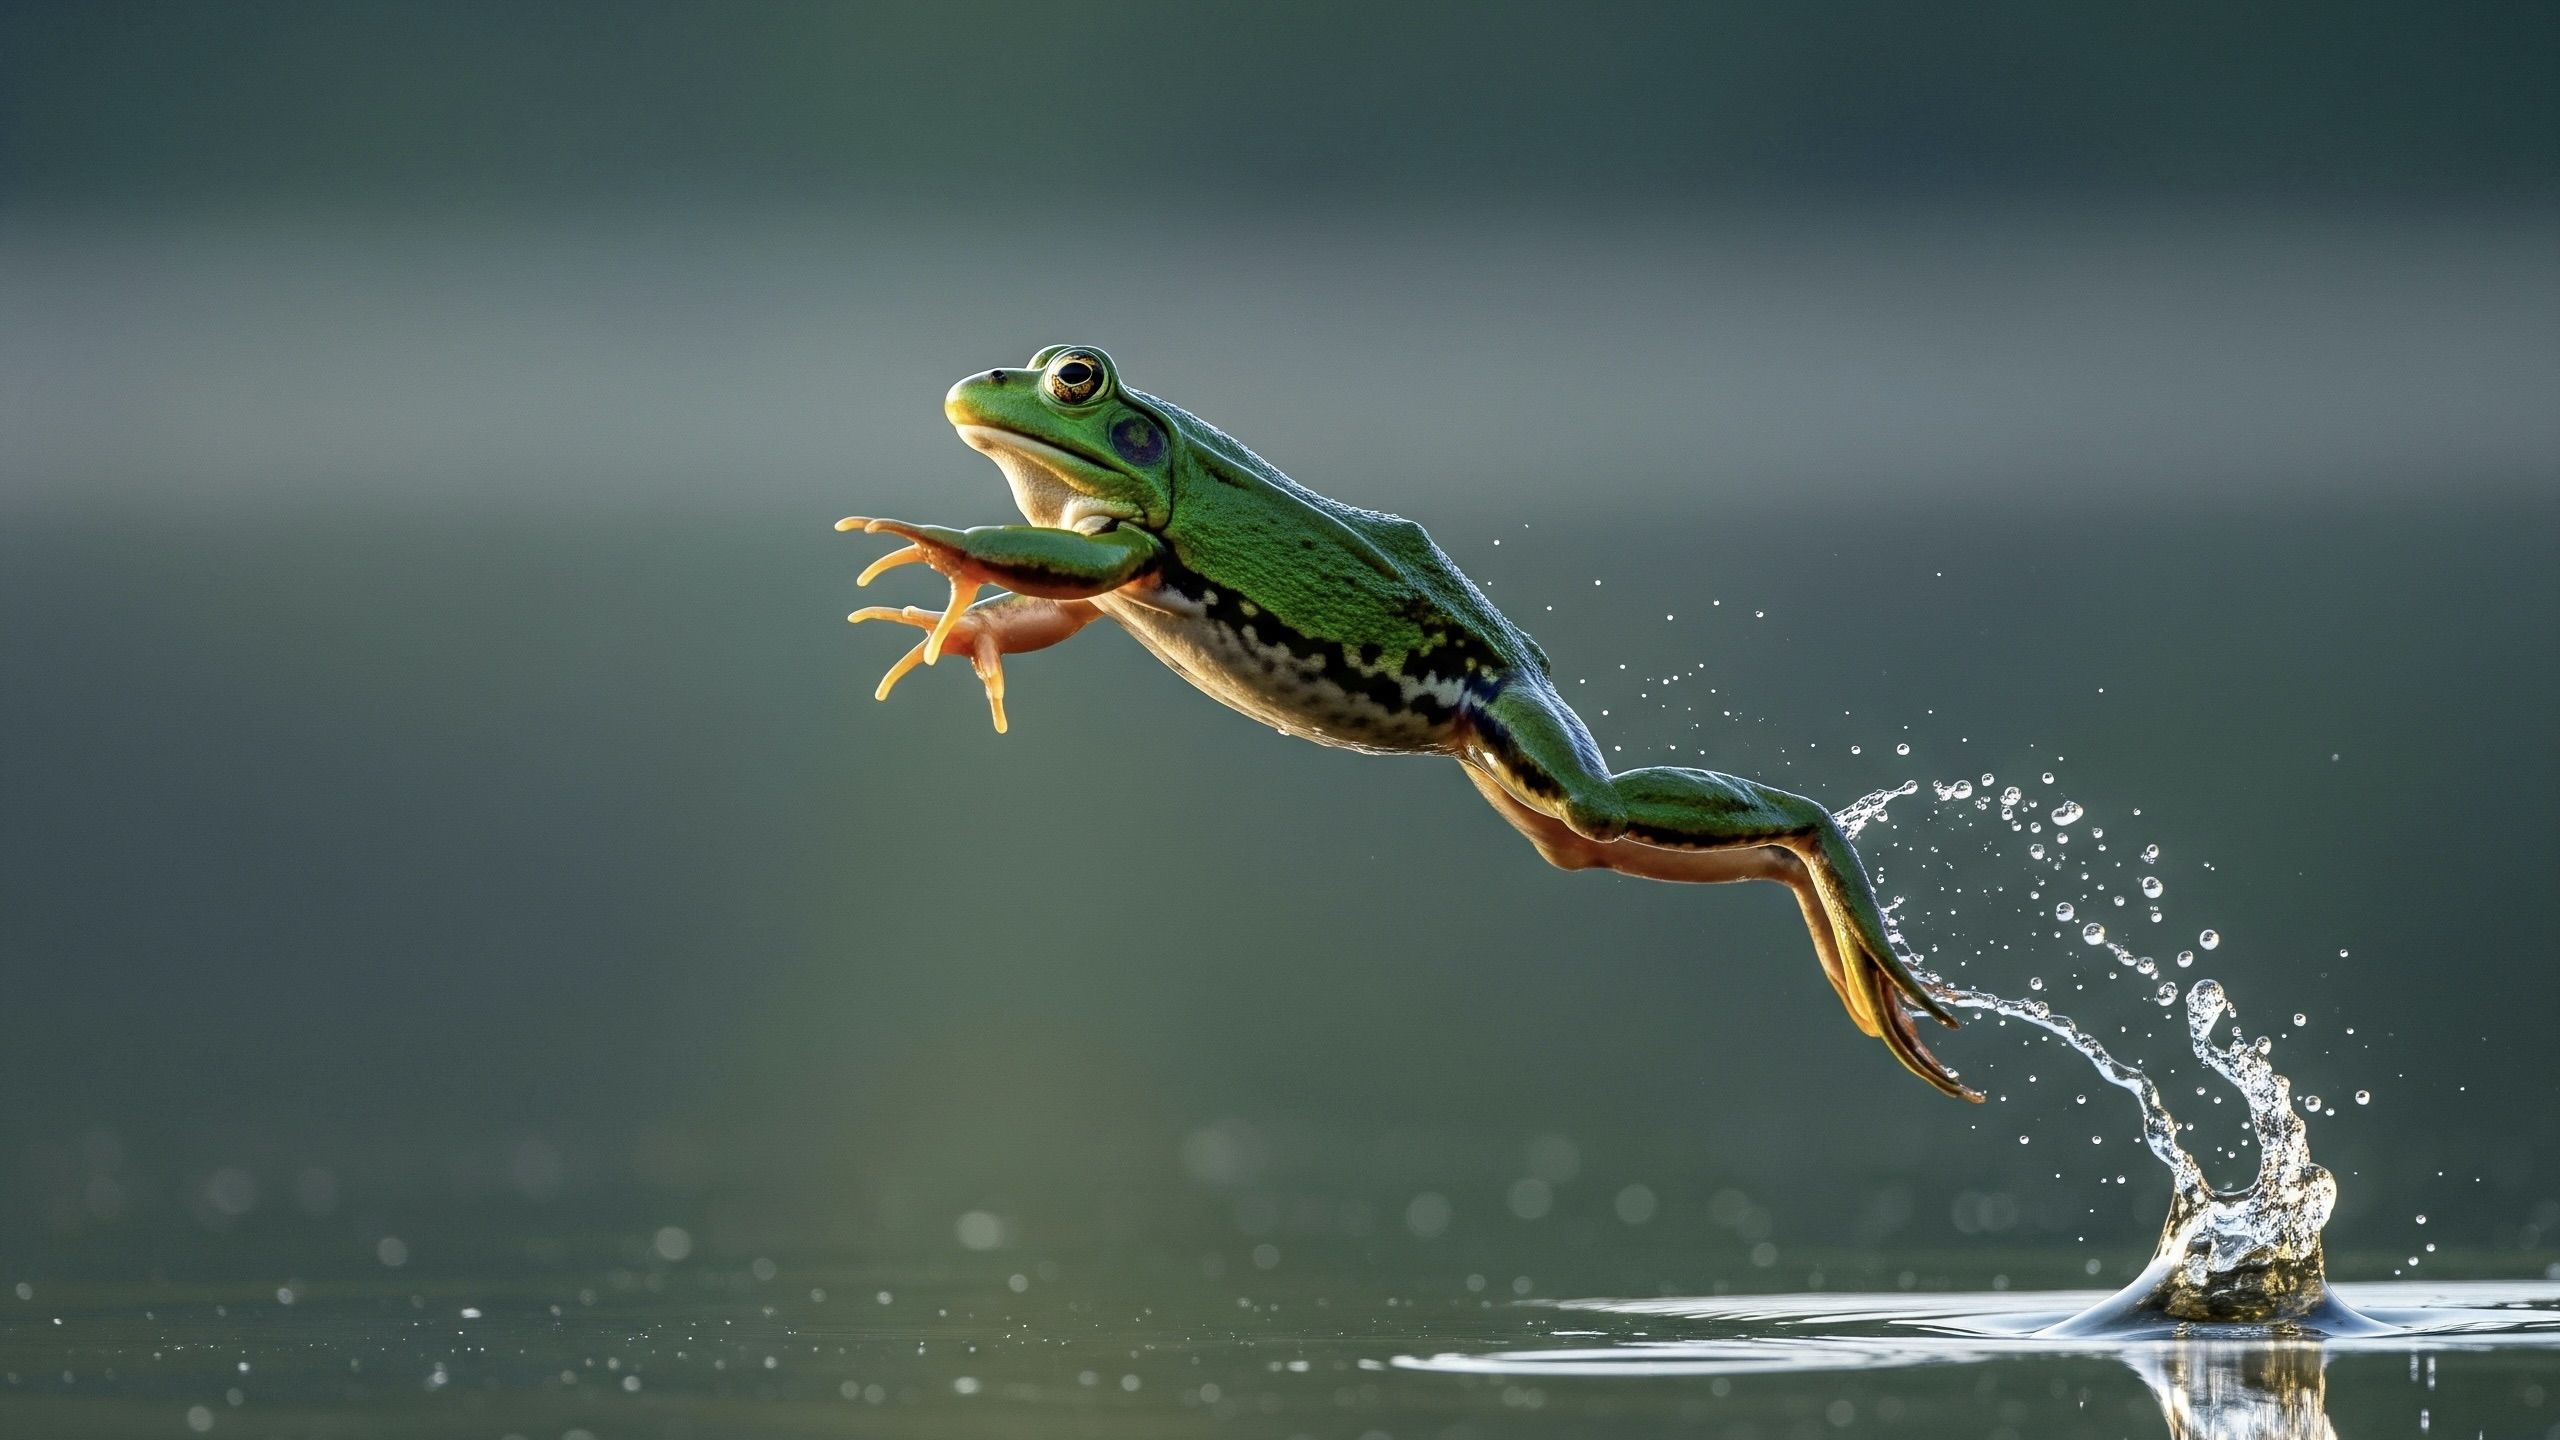
রোবোটিক্স গবেষকরা আরও ভালো প্রপালশনের সন্ধানে ঘোড়া, পোকামাকড় এবং অসংখ্য অন্যান্য প্রাণী থেকে অনুপ্রেরণা নিয়েছেন। এখন সেই তালিকায় যোগ হচ্ছে ব্যাঙও। একদল গবেষক তালুর আকারের একটি রোবট প্রদর্শন করেছেন, যা উভচর প্রাণীর আকস্মিক ও শক্তিশালী লাফ দেওয়ার দক্ষতা ধার করেছে। এটি বাঁকানো ইলাস্টিক রডের চারপাশে নির্মিত একটি প্রক্রিয়ার মাধ্যমে কাজ করে, যা এক আকার থেকে অন্য আকারে স্ন্যাপ করে।
সায়েন্স অ্যাডভান্সেস জার্নালে ১৮ সেপ্টেম্বর প্রকাশিত এই কাজটি অনুসন্ধান করে যে কীভাবে নমনীয় রড মোচড়ানো ও বাঁকানোর মাধ্যমে শক্তি সঞ্চয় করে এবং তাৎক্ষণিকভাবে তা মুক্ত করা যায় — একটি "স্ন্যাপিং মোশন" যা একটি ছোট যন্ত্রকে সামনে ছুড়ে দিতে বা পানির মধ্য দিয়ে ঠেলে দিতে দেয়। গবেষকরা ধারণাটি বাস্তবে দেখানোর জন্য একটি কার্যকর প্রোটোটাইপও তৈরি করেছেন।
কেন ব্যাঙ ভালো রোবট তৈরি করে
ব্যাঙ অস্বাভাবিকভাবে দক্ষ লম্ফকারী। তারা লাফ দেওয়ার জন্য বিশাল পেশির উপর নির্ভর করে না; বরং তাদের টেন্ডনে সঞ্চিত ইলাস্টিক শক্তি কাজে লাগায় এবং দ্রুত তা মুক্ত করে শিকারী থেকে পালাতে বা পুকুর পার হতে নিজেদের ছুড়ে ফেলে। এই জৈবিক কৌশলটি প্রকৌশলীদের কাছে আকর্ষণীয়, কারণ এটি ছোট রোবটের একটি মৌলিক সীমাবদ্ধতা এড়িয়ে যায়: যন্ত্র যত ছোট হয়, ততই শক্তিশালী মোটর এবং সেগুলো নিয়ন্ত্রণের জন্য প্রয়োজনীয় ইলেকট্রনিক্স ভেতরে বসানো কঠিন হয়।
গবেষণার লেখকরা যুক্তি দেন যে জৈব-অনুপ্রাণিত স্ন্যাপিং প্রক্রিয়া একটি মধ্যবর্তী পথ খুলে দিতে পারে। মোটর বড় করার বদলে তারা এমন রোবট তৈরির প্রস্তাব দেন যাদের নিজস্ব ভৌত গঠন গতির কিছু কাজ সামলায় — এমন একটি কৌশল যা সীমিত শক্তি বাজেটের যন্ত্র বা অসমতল ভূমি ও এমনকি পানি অতিক্রম করতে হওয়া যন্ত্রের জন্য উপকারী হতে পারে।
স্ন্যাপিং রড কীভাবে কাজ করে
নকশার মূল হলো একটি নমনীয় রড। যখন রডটি বাঁকিয়ে একটি বক্ররেখায় পরিণত করা হয় এবং তার প্রান্তগুলো ঘোরানো হয়, তখন উপাদানের ভেতরে টান তৈরি হয়। একসময় রড একটি সীমায় পৌঁছে নতুন কনফিগারেশনে উল্টে যায় এবং সেই সঞ্চিত শক্তি এক সেকেন্ডের ভগ্নাংশে মুক্ত করে।
সিস্টেমটিকে আকর্ষণীয় — এবং প্রকৌশলের জন্য কঠিন — করে তোলে এই যে, এই রূপান্তর পুরোপুরি পূর্বানুমেয় নয়। বাঁকানো ও মোচড়ানো কীভাবে মিলিত হয় তার উপর নির্ভর করে রড তার সঞ্চিত শক্তি একাধিক উপায়ে মুক্ত করতে পারে। গবেষকরা সেই সমন্বয়গুলো পরীক্ষা করেছেন যাতে বোঝা যায় কোন কনফিগারেশন নির্ভরযোগ্য, পুনরাবৃত্তিযোগ্য স্ন্যাপ তৈরি করে যা লাফ হিসেবে কাজে লাগানো যায়।
প্রকৃতপক্ষে, রডটি একটি যান্ত্রিক স্প্রিং ও ট্রিগার একসাথে মিলিতভাবে কাজ করে। কখন শক্তি সঞ্চিত হবে এবং কখন মুক্ত হবে তার সময় নির্ধারণ করুন, তাহলে রোবট একটি মোটরকে ধারাবাহিকভাবে উচ্চ আউটপুট দিতে না বলেই তীক্ষ্ণ, শক্তিশালী গতি পায়।

তালুর আকারের একটি প্রোটোটাইপ
ধারণাটি প্রদর্শনের জন্য দলটি একটি কমপ্যাক্ট যন্ত্র একত্রিত করেছে যার মাত্রা প্রচলিত রোবটের চেয়ে খেলনার কাছাকাছি। গবেষণা ও প্রোটোটাইপের মূল তথ্য:
- ওজন: প্রায় ৩.৪ আউন্স, প্রায় একটি তাসের ডেকের সমান।
- আকার: হাতের তালুতে বসার মতো ছোট।
- গতি: প্রতি সেকেন্ডে প্রায় তিনটি শরীরের দৈর্ঘ্য, যা ধারাবাহিক ছোট লাফের মাধ্যমে অর্জিত।
- সক্ষমতা: ভেজা পৃষ্ঠে লাফানো, সাঁতার কাটা এবং একটি বাধা কোর্স পার করা।
বাধা কোর্সের প্রদর্শনটি উল্লেখযোগ্য কারণ এটি নিয়ন্ত্রিত পরীক্ষাগার পরিবেশের বাইরে রোবটটি পরীক্ষা করে। যে যন্ত্র লাফাতে, অবতরণ করতে, পুনরভিমুখী হতে এবং চলতে পারে তাকে অনিশ্চয়তা মোকাবেলা করতে হয় — পিচ্ছিল মাটি, বাধা এবং শুষ্ক ভূমি থেকে পানিতে রূপান্তর — জটিল অনবোর্ড কম্পিউটেশনের বদলে একটি সরল যান্ত্রিক দক্ষতা ব্যবহার করে।
যান্ত্রিকতাকে কাজ করতে দেওয়া
মিশিগান বিশ্ববিদ্যালয়ের রোবোটিক্সের সহকারী অধ্যাপক এবং গবেষণার সহ-প্রথম লেখক জিয়াওনান (শন) হুয়াং প্রকল্পটিকে হার্ডওয়্যার ও নিয়ন্ত্রণ সফটওয়্যারের মধ্যে পরিশ্রম পুনর্বণ্টনের উপায় হিসেবে বর্ণনা করেছেন। তিনি একটি বিবৃতিতে বলেন, বৃহত্তর সুযোগ হলো রোবটের যান্ত্রিকতাকে এমন কিছু কাজ সামলাতে দেওয়া যা অন্যথায় বড় মোটর বা আরও জটিল নিয়ন্ত্রণ ব্যবস্থার দাবি করত।
হুয়াং ব্যাখ্যা করেন, একটি ইলাস্টিক গঠন কখন শক্তি সঞ্চয় করে এবং কখন দ্রুত তা মুক্ত করে তা প্রোগ্রাম করার মাধ্যমে প্রকৌশলীরা ছোট রোবটকে শক্তিশালী ও পুনরাবৃত্তিযোগ্য গতি দিতে পারেন, মোটরকে ক্রমাগত তাদের সীমায় ঠেলে না দিয়েই। এই বর্ণনা রোবোটিক্স গবেষণার একটি বড় প্রবণতার দিকে ইঙ্গিত করে: আরও অ্যাকচুয়েটর ও কম্পিউটেশন যোগ করার বদলে ডিজাইনাররা সরাসরি যন্ত্রের শরীরে বুদ্ধিমত্তা ও সক্ষমতা গেঁথে দেওয়ার উপায় খুঁজছেন।

লাফানো, সাঁতার কাটা রোবট কোথায় সাহায্য করতে পারে
গবেষকরা কয়েকটি ক্ষেত্র বর্ণনা করেছেন যেখানে উভচর দক্ষতাসম্পন্ন ছোট, শক্তি-সাশ্রয়ী যন্ত্র উপকারী হতে পারে:
- অগোছালো ভূখণ্ড যেখানে চাকা ও ট্র্যাক সংগ্রাম করে, যেমন ধ্বংসস্তূপ বা ঘন গাছপালা।
- দ্রুত বাধা এড়ানো বা আকস্মিক পুনরভিমুখীকরণ প্রয়োজন এমন পরিবেশ।
- স্থল ও পানির মধ্যে সীমান্ত অতিক্রম করা মিশন, যেখানে একক গতিশীলতার কৌশল যথেষ্ট নয়।
- যেসব স্থাপনায় ব্যাটারি ক্ষমতা বা মোটর আউটপুট আকারের কারণে তীব্রভাবে সীমিত।
হুয়াং উল্লেখ করেন, এই নীতিটি ভবিষ্যতে এমন রোবট সমর্থন করতে পারে যাদের অপরিচ্ছন্ন, বাধাপূর্ণ ভূমিতে চলতে, বাধা অতিক্রম করতে, দ্রুত ঘুরে দাঁড়াতে বা স্থল ও জলজ উভয় পরিবেশে কাজ করতে হয়। চটপটে ভাব ও দক্ষতার এই সমন্বয়ই ব্যাঙকে প্রাকৃতিক জগতে এত কার্যকর সাধারণবাদী করে তোলে।
এরপর কী আসছে
গবেষণাটি একটি সমাপ্ত পণ্যের বদলে একটি ধারণার প্রমাণ। স্ন্যাপিং প্রক্রিয়া সঠিকভাবে নিয়ন্ত্রণ করা সহজাতভাবে কঠিন, এবং বাঁকানো ও মোচড়ানো রড সবসময় একইভাবে শক্তি মুক্ত করে না — এই বিষয়টি নির্ভরযোগ্য গেইট তৈরি করতে চাওয়া প্রকৌশলীদের জন্য একইসাথে সুযোগ ও চ্যালেঞ্জ।
তবুও, প্রোটোটাইপের পারফরম্যান্স — ভেজা মাটি ও পানিতে প্রতি সেকেন্ডে প্রায় তিনটি শরীরের দৈর্ঘ্য — ইঙ্গিত দেয় এই পদ্ধতির বিকাশের জায়গা আছে। গবেষকরা বাঁকানো, মোচড়ানো ও স্ন্যাপিংয়ের সম্পর্ক আরও পুঙ্খানুপুঙ্খভাবে মানচিত্রায়ন করার সাথে সাথে তারা এমন ইলাস্টিক গঠন ডিজাইন করতে সক্ষম হতে পারেন যা চাহিদা অনুযায়ী নির্দিষ্ট, পুনরাবৃত্তিযোগ্য লাফ দেয়। তা হলে, সাধারণ ব্যাঙ হয়তো ছোট রোবটের একটি প্রজন্মকে রূপ দেবে, যারা সেখানে লাফাবে যেখানে বড় যন্ত্র অনুসরণ করতে পারে না।
এই নিবন্ধটি লাইভ সায়েন্সের প্রতিবেদনের উপর ভিত্তি করে। মূল নিবন্ধ পড়ুন।

Originally published on livescience.com




