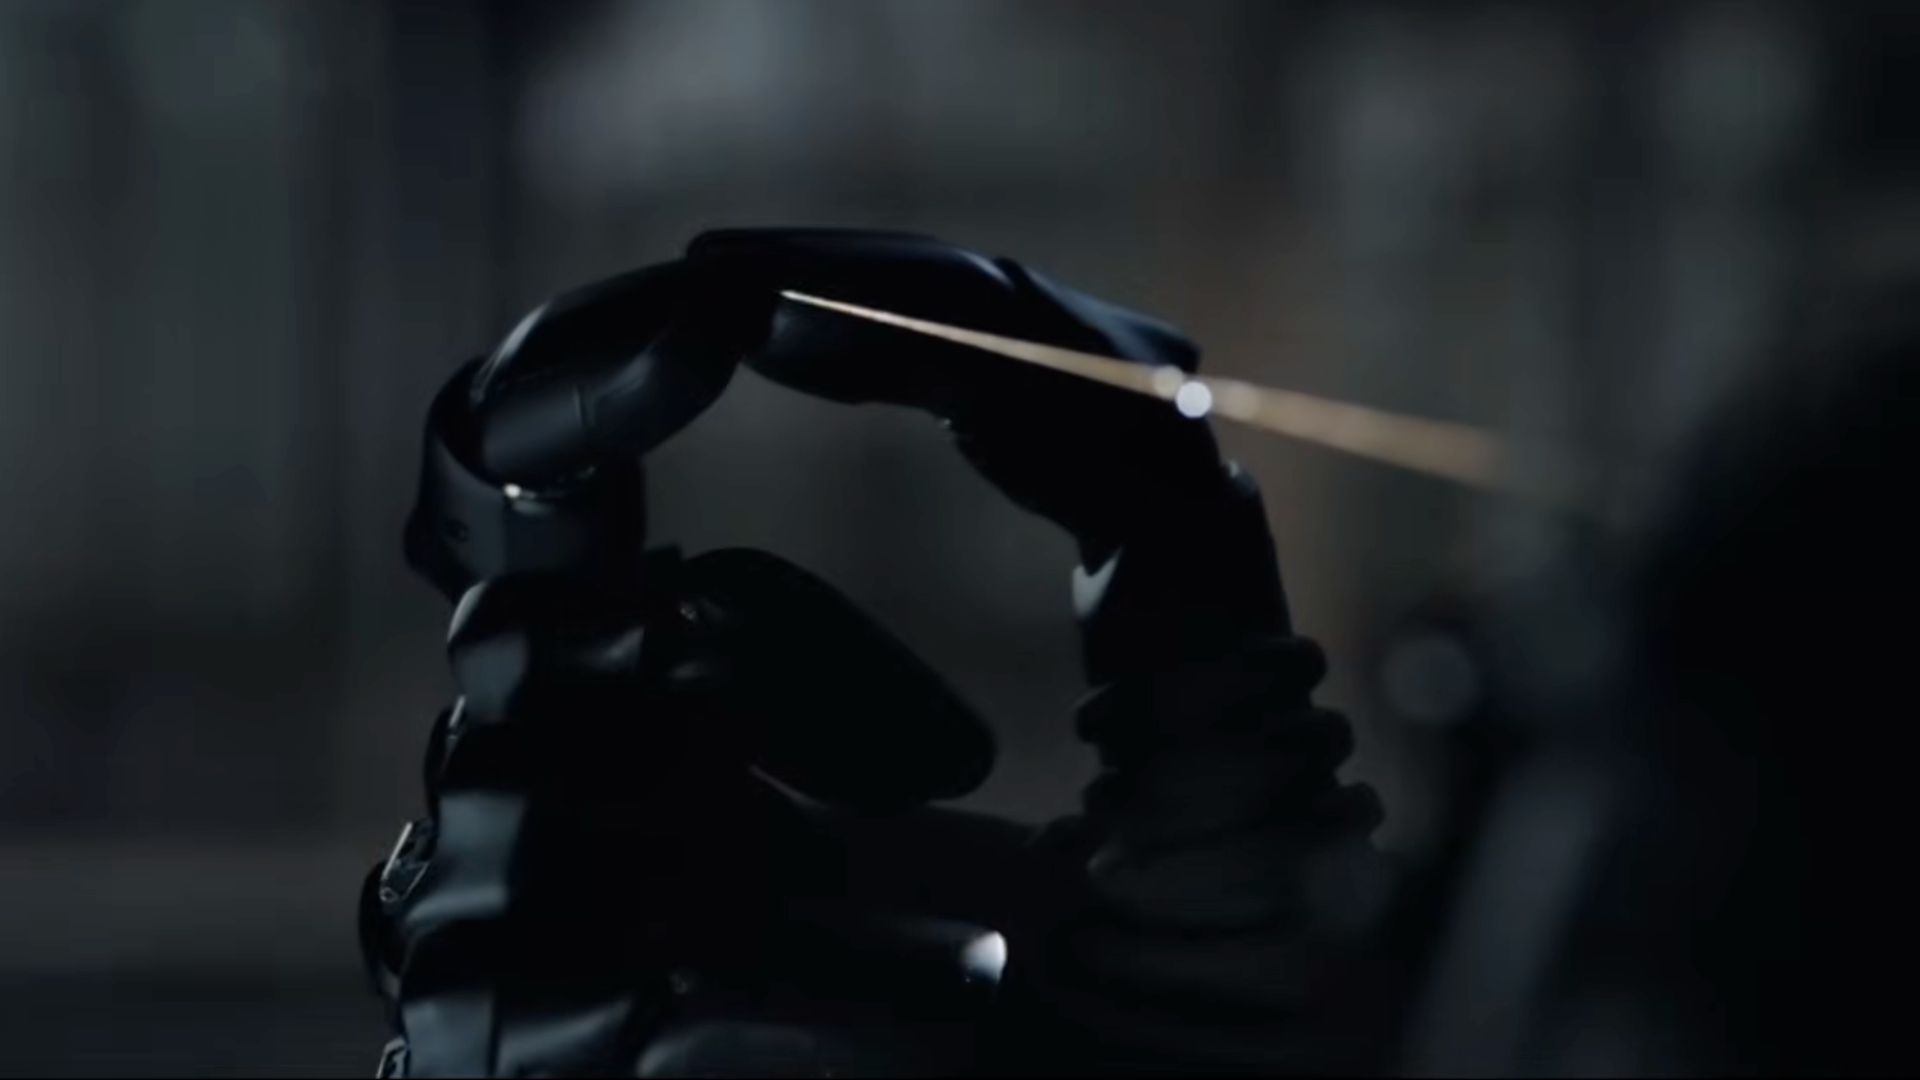
একটি রোবট হাত সিল্ক এমব্রয়ডারি করছে
চীনা রোবোটিক্স স্টার্টআপ AGILINK একটি রোবট হাতকে সিল্ক দিয়ে প্রাথমিক এমব্রয়ডারি কৌশল সম্পাদন করতে দেখিয়েছে, Interesting Engineering-এর হাইলাইট করা একটি ভিডিও অনুসারে। এই প্রদর্শনটি উল্লেখযোগ্য কারণ এমব্রয়ডারি নতুন কোনো কারুশিল্প নয়, বরং এটি একটি রোবোটিক সিস্টেমকে সবচেয়ে সুক্ষ্ম ও নির্মম উপকরণগুলোর একটির সাথে সরাসরি সংস্পর্শে নিয়ে আসে। প্রতিবেদনের শিরোনামে হাতটিকে সূক্ষ্ম আঙুল নিয়ন্ত্রণে সুক্ষ্ম সিল্ক এমব্রয়ডারি আয়ত্ত করতে সক্ষম বলে বর্ণনা করা হয়েছে, যা মূল প্রযুক্তিগত চ্যালেঞ্জের দিকে ইঙ্গিত করে: একটি মেশিনকে তার আঙুল এমন যত্নসহকারে নাড়াতে সক্ষম করা যাতে সুতা, সুচ ও কাপড় ছিঁড়ে বা জট পাকিয়ে না যায়।
প্রতিবেদনের URL-এ সুঝো এমব্রয়ডারির উল্লেখ রয়েছে, যা একটি ঐতিহ্যবাহী এমব্রয়ডারি শৈলীর সাথে সম্পর্কিত। এই সংযোগটি গুরুত্বপূর্ণ। যে রোবট প্রাথমিক এমব্রয়ডারি কৌশলও সম্পাদন করতে পারে, তাকে মানুষের কারুশিল্প ঐতিহ্যের সাথে তুলনা করা হচ্ছে যেখানে ছোট ভুলও দৃশ্যমান এবং প্রায়শই অপরিবর্তনীয়। ভিডিওর ফরম্যাটও গুরুত্বপূর্ণ: এটি একটি সম্পূর্ণ প্রযুক্তিগত গবেষণাপত্রের চেয়ে দৃশ্যমান প্রদর্শনের ইঙ্গিত দেয়, যা দর্শকদের হাতটিকে কাজ করতে দেখার সুযোগ দেয়।
রোবট হাতের জন্য এমব্রয়ডারি কেন কঠিন পরীক্ষা
এমব্রয়ডারি দক্ষ ম্যানিপুলেশনের জন্য একটি উপযোগী স্ট্রেস টেস্ট কারণ এটি একসাথে বেশ কয়েকটি কঠিন সমস্যা একত্রিত করে। রোবটকে একটি সুচ ধরে রাখতে বা পরিচালনা করতে হবে। এটি এমন একটি সুতার দৈর্ঘ্য সামলাতে হবে যা মোচড়াতে, পিছলে যেতে বা আটকে যেতে পারে। এটি এমন একটি কাপড়ের পৃষ্ঠের সাথে যোগাযোগ করতে হবে যা নড়তে, প্রসারিত হতে বা বিকৃত হতে পারে। এবং এটি এমন মাপে করতে হবে যেখানে কয়েক মিলিমিটার নির্ধারণ করে একটি সেলাই সঠিকভাবে পড়বে নাকি আটকে যাবে।
একটি রোবট হাতের জন্য কঠিনতা কেবল গ্রিপ শক্তি নয়। এটি শক্তি নিয়ন্ত্রণ করার ক্ষমতা। অতিরিক্ত চাপ সিল্ককে চূর্ণ বা টানতে পারে। খুব কম চাপে সুচ পিছলে যেতে পারে। আঙুলগুলোকে একে অপরের সাথে সমন্বয়ও করতে হবে, কারণ একটি সুচ ধরা সহজ বস্তু নয়। এর একটি ধারালো ডগা, একটি পাতলা দণ্ড এবং সুতার জন্য একটি ছিদ্র রয়েছে। প্রতিটি অংশ ভিন্ন ধরনের সংস্পর্শ দাবি করে। এখানে বর্ণিত প্রদর্শনটি প্রাথমিক এমব্রয়ডারি কৌশলের উপর মনোযোগ দেয়, যা ইঙ্গিত করে যে সিস্টেমটি এখনও একটি সম্পূর্ণ এমব্রয়ডারি করা শিল্পকর্মের পূর্ণ জটিলতা চেষ্টা করছে না। তবে এমনকি প্রাথমিক সেলাইও এমন স্তরের আঙুল নিয়ন্ত্রণ প্রয়োজন যা অনেক রোবট হাত অর্জন করতে সংগ্রাম করে।

প্রদর্শনটি কী দেখায়—এবং কী খোলা রাখে
উপলব্ধ বর্ণনার ভিত্তিতে মূল তথ্যগুলো সোজা। AGILINK একটি চীনা রোবোটিক্স স্টার্টআপ। এর রোবট হাত সিল্ক ব্যবহার করে প্রাথমিক এমব্রয়ডারি কৌশল সম্পাদন করেছে। প্রদর্শনটি একটি ভিডিওতে ধারণ করা হয়েছে। প্রতিবেদনটি সূক্ষ্ম আঙুল নিয়ন্ত্রণের উপর জোর দেয়। এই তথ্যগুলো মাইলফলক প্রতিষ্ঠার জন্য যথেষ্ট, তবে একজন রোবোটিক্স পর্যবেক্ষক যে প্রতিটি প্রশ্ন করতে পারেন তার উত্তর দেয় না।
উদাহরণস্বরূপ, উপলব্ধ তথ্যে উল্লেখ নেই যে হাতটি একজন মানুষ দ্বারা টেলিঅপারেটেড ছিল, পূর্ব-প্রোগ্রাম করা স্ক্রিপ্ট দ্বারা পরিচালিত ছিল, নাকি প্রদর্শন থেকে শেখা একটি AI নীতি দ্বারা নিয়ন্ত্রিত ছিল। এতে বলা নেই হাতটির কতটি আঙুল আছে, কী সেন্সর ব্যবহার করে, বা সুতার টান অনুভব করতে পারে কিনা। এতে এমব্রয়ডারি করা নকশার জটিলতা, সেলাইয়ের গতি, বা একাধিক প্রচেষ্টায় সফলতার হার বর্ণনা করা হয়নি। এটি এও স্পষ্ট করে না যে সিল্কটি একটি ফ্রেম দ্বারা টানটান ধরে রাখা হয়েছিল নাকি হাতটিকে সুচের সাথে সাথে কাপড়ও সামলাতে হয়েছিল। এই ফাঁকগুলো প্রদর্শনের সমালোচনা নয়। এগুলো কেবল একটি আকর্ষণীয় ভিডিও এবং একটি সম্পূর্ণ নির্দিষ্ট প্রকৌশল ফলাফলের মধ্যে পার্থক্য চিহ্নিত করে।
সূক্ষ্ম আঙুল নিয়ন্ত্রণই আসল শিরোনাম
সূক্ষ্ম আঙুল নিয়ন্ত্রণ বাক্যাংশটি মনোযোগের দাবি রাখে। রোবোটিক্সে, হাতগুলো প্রায়শই বস্তু ধরা এবং সরানোর ক্ষমতার উপর মূল্যায়ন করা হয়। একটি ব্লক তোলা এক স্তরের দক্ষতা। আঙুলের মধ্যে একটি ছোট বস্তু ঘোরানো আরেকটি। একটি নমনীয় উপকরণ পরিচালনা করতে একটি টুল ব্যবহার করা আরও উচ্চ স্তর। এমব্রয়ডারি সেই বর্ণালীর প্রায় উপরের প্রান্তে অবস্থান করে কারণ রোবট কেবল অনমনীয় জ্যামিতির উপর নির্ভর করতে পারে না। সিল্ক একটি ধাতব অংশের মতো আচরণ করে না। এটি ভাঁজ হতে, সরে যেতে এবং আটকে যেতে পারে। যে হাত সিল্ক নিয়ে কাজ করতে পারে, সেটি এমন একটি হাত যা খাপ খাইয়ে নিতে পারে।

এই অভিযোজনযোগ্যতাই প্রদর্শনটিকে টেক্সটাইলের বাইরেও প্রাসঙ্গিক করে তোলে। একই নিয়ন্ত্রণ নীতিগুলো তার পরিচালনা, ছোট ইলেকট্রনিক্স একত্রিত করা, চিকিৎসা সেলাই প্রস্তুত করা, বা পরীক্ষাগারে নরম উপকরণ নিয়ে কাজ করার মতো কাজেও প্রযোজ্য। যে রোবট সেলাই করতে পারে, সে একদিন এমন পদ্ধতি বা প্রক্রিয়ায় সহায়তা করতে পারে যেগুলোর জন্য সূক্ষ্ম স্পর্শ প্রয়োজন। এমব্রয়ডারি ভিডিওটি প্রমাণ নয় যে সেই সমস্ত প্রয়োগ প্রস্তুত। এটি একটি ইঙ্গিত যে অন্তর্নিহিত ম্যানিপুলেশন সমস্যাটিকে গুরুত্বের সাথে নেওয়া হচ্ছে।
AI এবং আরও মানবসদৃশ দক্ষতার পথ
এই প্রদর্শনের আশেপাশের বিভাগটি AI এবং রোবোটিক্স, যা একটি বিস্তৃত প্রবণতা প্রতিফলিত করে। আধুনিক রোবট হাতগুলো ক্রমবর্ধমানভাবে শেখার সিস্টেমের সাথে যুক্ত হচ্ছে যা সীমিত উদাহরণ থেকে সাধারণীকরণ করতে সহায়তা করে। প্রতিটি গতি হাতে প্রোগ্রাম করার পরিবর্তে, গবেষকরা এমন নীতি প্রশিক্ষণ দিতে পারেন যা দৃশ্যমান এবং স্পর্শকাতর প্রতিক্রিয়ার প্রতি সাড়া দেয়। যদি AGILINK-এর হাত এমন একটি পদ্ধতি ব্যবহার করে, তাহলে এমব্রয়ডারি প্রদর্শনটি দেখানোর একটি উপায় হতে পারে যে সিস্টেমটি ভিন্নতা সামলাতে পারে, কেবল একটি নির্দিষ্ট গতি পুনরাবৃত্তি নয়।
তবে, উপলব্ধ বিবরণ নিশ্চিত করে না কতটা AI জড়িত। শিরোনাম এবং নির্যাস একটি রোবট হাত এবং সূক্ষ্ম নিয়ন্ত্রণের দিকে ইঙ্গিত করে, নির্দিষ্ট শেখার পদ্ধতির দিকে নয়। এই অস্পষ্টতা প্রাথমিক প্রদর্শনে সাধারণ। কোম্পানিগুলো প্রায়শই প্রযুক্তিগত বিবরণ প্রকাশের আগে সক্ষমতা দেখানোর জন্য একটি ভিডিও প্রকাশ করে। ভিডিওটি একটি সংকেত হয়ে ওঠে: হাতটি এটি করতে পারে। পরবর্তী প্রশ্নগুলো নির্ভরযোগ্যতা, পুনরাবৃত্তিযোগ্যতা এবং সক্ষমতা স্কেল করা যায় কিনা তা নিয়ে।
একটি ঐতিহ্যবাহী কারুশিল্প আধুনিক রোবোটিক্সের সাথে মিলিত হয়
সুঝো এমব্রয়ডারি একটি কারুশিল্প যা ধৈর্য, নির্ভুলতা এবং স্থির হাতকে পুরস্কৃত করে। এটি একটি রোবোটিক সিস্টেমের সাথে যুক্ত করা একটি আকর্ষণীয় চিত্র তৈরি করে। একদিকে মানুষের দক্ষতা এবং বছরের পর বছর অনুশীলনের উপর নির্মিত একটি ঐতিহ্য। অন্যদিকে একটি স্টার্টআপ যা পরীক্ষা করছে মোটর, সেন্সর এবং অ্যালগরিদম সেই দক্ষতার একটি ছোট অংশ আনুমানিক করতে পারে কিনা। এই বৈপরীত্যই প্রদর্শনটি মনোযোগ আকর্ষণ করার একটি অংশ।
এটি সাংস্কৃতিক প্রশ্নও উত্থাপন করে। যদি রোবট প্রাথমিক এমব্রয়ডারি করতে পারে, তাহলে কি তা কারিগরদের হুমকি দেয় নাকি তাদের সহায়তা করে? উত্তর নির্ভর করতে পারে প্রযুক্তিটি কীভাবে ব্যবহৃত হয় তার উপর। যে রোবট পুনরাবৃত্তিমূলক প্রস্তুতিমূলক ধাপগুলো সামলায়, সে মানব এমব্রয়ডারারদের সৃজনশীল ও জটিল কাজে মনোনিবেশ করার স্বাধীনতা দিতে পারে। যে রোবট নকল এমব্রয়ডারি ব্যাপকভাবে উৎপাদনের চেষ্টা করে, সে নতুন চাপ তৈরি করতে পারে। ভিডিওটি একা সেই বিতর্কগুলোর নিষ্পত্তি করে না, তবে সেগুলোকে টেবিলে রাখে।
AGILINK এবং ক্ষেত্রের জন্য খোলা প্রশ্ন
- এমব্রয়ডারিটি স্বায়ত্তশাসিতভাবে সম্পাদিত হয়েছিল, নাকি একজন মানুষ দূর থেকে হাতটি নিয়ন্ত্রণ করছিলেন?
- হাতটির কতটি আঙুল আছে, এবং এটি কী ধরনের জয়েন্ট বা অ্যাকচুয়েটর ব্যবহার করে?
- কোন সেন্সরগুলো এটিকে সুতার টান, সুচের অবস্থান, বা কাপড়ের নড়াচড়া সনাক্ত করতে দেয়?
- সেলাই করতে কত সময় লেগেছিল, এবং হাতটি কতবার ত্রুটি ছাড়া সফল হয়েছিল?
- সিস্টেমটি বিভিন্ন কাপড়, সুতার পুরুত্ব, বা এমব্রয়ডারি নকশা সামলাতে পারে কি?
- লক্ষ্য কি একটি বাণিজ্যিক পণ্য, একটি গবেষণা প্ল্যাটফর্ম, নাকি সাধারণ দক্ষতার প্রদর্শন?
মূল কথা
AGILINK-এর রোবট হাত প্রাথমিক সিল্ক এমব্রয়ডারি করতে দেখানো হয়েছে, এমন একটি কাজ যা সূক্ষ্ম আঙুল নিয়ন্ত্রণ এবং একটি সুক্ষ্ম উপকরণের সাথে সতর্ক মিথস্ক্রিয়া দাবি করে। প্রদর্শনটি দক্ষ রোবোটিক্সের জন্য একটি অর্থবহ দৃশ্যমান মাইলফলক, যদিও অনেক প্রযুক্তিগত বিবরণ অপ্রকাশিত রয়েছে। এটি ইঙ্গিত করে যে রোবট হাতগুলো সাধারণ তোলা ও রাখার বাইরে টুল ব্যবহার এবং নরম-উপকরণ ম্যানিপুলেশনের দিকে এগিয়ে যাচ্ছে। এই নির্দিষ্ট হাতটি কৌশলটি নির্ভরযোগ্যভাবে পুনরাবৃত্তি করতে পারে কিনা, জটিল নকশায় স্কেল করতে পারে কিনা, বা একটি ব্যবহারিক প্রয়োগ খুঁজে পেতে পারে কিনা তা এখনও উপলব্ধ নয় এমন তথ্যের উপর নির্ভর করবে। আপাতত, সিল্ক নিয়ে কাজ করা একটি রোবট হাতের চিত্রটি দেখানোর জন্য যথেষ্ট যে মানব কারুশিল্প এবং মেশিন দক্ষতার মধ্যে সীমানা পরীক্ষা করা হচ্ছে।
এই নিবন্ধটি Interesting Engineering-এর প্রতিবেদনের উপর ভিত্তি করে। মূল নিবন্ধ পড়ুন।
Originally published on interestingengineering.com