রোবট শেখা নিয়ে Skild AI একটি বিস্তৃত দাবি করছে
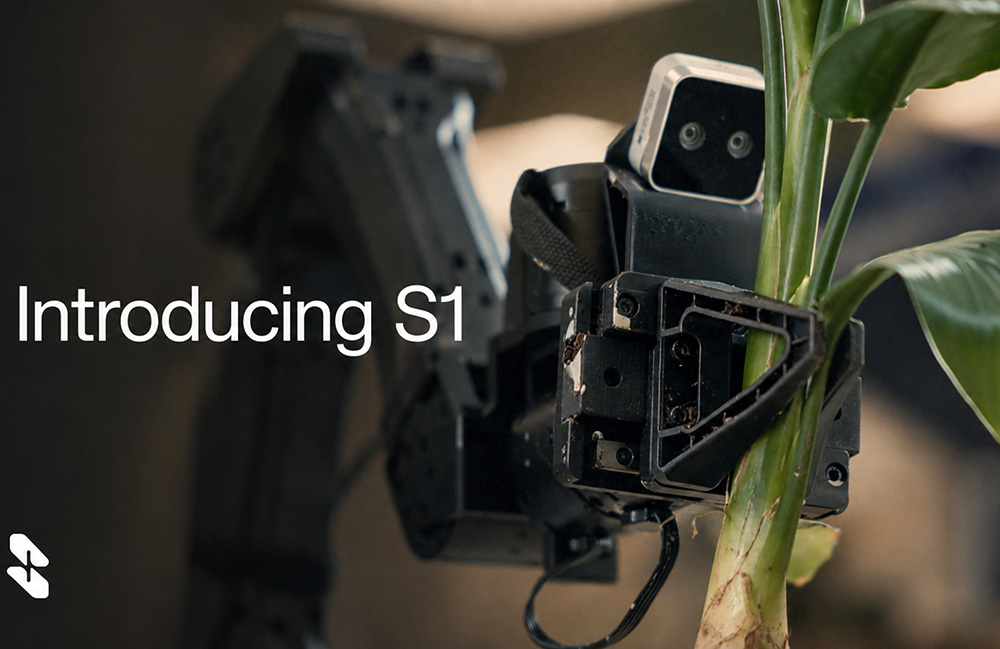
Skild AI তাদের প্রধান রোবট ফাউন্ডেশন মডেল S1 উন্মোচন করেছে, এবং কোম্পানিটি এটিকে আরও সাধারণ-উদ্দেশ্যভিত্তিক রোবোটিক্সের দিকে একটি বড় পদক্ষেপ হিসেবে উপস্থাপন করছে। কেন্দ্রীয় দাবি উচ্চাকাঙ্ক্ষী: প্রতিটি নতুন কাজের জন্য রোবটকে আবার প্রশিক্ষণ দেওয়ার বদলে, S1 প্রম্পটের অংশ হিসেবে সেই কাজ করতে থাকা একজন মানুষের একটি ভিডিও নিতে পারে এবং তারপর সেই আচরণটি রোবটে পুনরুত্পাদন করতে পারে। সিস্টেমটি যদি বর্ণনা অনুযায়ী কাজ করে, তাহলে এটি ধীর, কাজ-ভিত্তিক অভিযোজন থেকে একটি উল্লেখযোগ্য সরে আসা হবে, যা বড় পরিসরে রোবোটিক্সের ব্যবহারকে সীমিত করেছে।
২০২৩ সালে প্রতিষ্ঠিত কোম্পানিটি, যাকে তারা সাধারণ-উদ্দেশ্য রোবট মস্তিষ্ক বলছে, তা এগিয়ে নিতে প্রায় ১.৭ বিলিয়ন ডলার তুলেছে। এই পরিমাণ অর্থায়ন দেখায় যে বিনিয়োগকারীরা কতটা গুরুত্ব দিয়ে ভাবছেন যে রোবোটিক্স সফটওয়্যারে বড় ভাষা মডেলগুলোর পথ অনুসরণ করতে পারে: বিপুল ও বৈচিত্র্যময় ডেটায় একটি সাধারণ মডেল প্রশিক্ষণ দেওয়া, তারপর প্রম্পটিং ও কনটেক্সট ব্যবহার করে সেটিকে বহু ডাউনস্ট্রিম ব্যবহারে মানিয়ে নেওয়া। S1 হল সেই কাঠামোকে ভৌত যন্ত্রে প্রয়োগ করার Skild AI-এর সবচেয়ে স্পষ্ট প্রচেষ্টা।
S1 কী বদলাতে চায়
বর্তমান রোবোটিক্স ওয়ার্কফ্লোতে, নতুন কাজের জন্য প্রায়ই পোস্ট-ট্রেনিং দরকার হয়। এর মানে হলো নির্দিষ্ট একটি ক্রিয়ার জন্য ডেটা সংগ্রহ করা, মডেল টিউন করা, আচরণ যাচাই করা, এবং তারপর কাজ বদলালে পুরো প্রক্রিয়াটি আবার করা। এই খরচ শুধু গণনামূলক নয়। এটি ডিপ্লয়মেন্ট ধীর করে, ব্যবহারযোগ্য ক্ষেত্রের পরিসর সংকুচিত করে, এবং কম-সংগঠিত পরিবেশে রোবটকে বড় পরিসরে আনা কঠিন করে তোলে।
Skild AI বলছে, S1 ইন-কনটেক্সট লার্নিংয়ের মাধ্যমে এই বাধা দূর করে। CEO ও সহ-প্রতিষ্ঠাতা Deepak Pathak সিস্টেমটির কাজ সহজ ভাষায় ব্যাখ্যা করেছেন: প্রম্পটের অংশ হিসেবে কোনো মানুষের একটি কাজ করতে থাকা ভিডিও দিন, আর রোবট সেটি অনুসরণ করতে পারে। কোম্পানির দাবি, তারা যে কাজগুলো লক্ষ্য করছে সেগুলো ছোট ডেমো ক্লিপ নয়, বরং আরও জটিল, দীর্ঘমেয়াদি আচরণ।
যদি এই সক্ষমতা সত্যিই টিকে থাকে, তাহলে এটি গুরুত্বপূর্ণ হবে, কারণ এতে বোঝা স্পষ্ট রিট্রেনিং থেকে ব্যাখ্যার দিকে সরে যাবে। রোবটকে প্রতিবার নতুন দায়িত্বের মুখোমুখি হলে কাস্টম ফাইন-টিউনিং চক্রের দরকার হবে না। তার বদলে, এটি এমন একটি ফাউন্ডেশন মডেল ব্যবহার করবে যা ইতিমধ্যে কর্ম, উপলব্ধি, এবং নিয়ন্ত্রণ সম্পর্কে বিস্তৃত পূর্বধারণা শিখে নিয়েছে, তারপর প্রদর্শিত উদাহরণ ব্যবহার করে রান টাইমে মানিয়ে নেবে।

Skild কেন চার ধরনের ডেটা মিশিয়ে ব্যবহার করছে
Skild AI-এর যুক্তির একটি গুরুত্বপূর্ণ অংশ হলো, রোবোটিক্সের জন্য একক কোনো সেরা প্রশিক্ষণ উৎস নেই। Pathak প্রি-ট্রেনিংয়ের জন্য কোম্পানি যে চারটি শ্রেণি ব্যবহার করে তা উল্লেখ করেছেন: টেলিওপারেশন ডেটা, মানব ভিডিও, সিমুলেশন, এবং ডেটা-ক্যাপচার গ্লাভস। প্রতিটিরই সুবিধা-অসুবিধা আছে। টেলিওপারেশন অত্যন্ত প্রাসঙ্গিক রোবট ডেটা দেয়, কিন্তু তা সংগ্রহ করা ধীর ও ব্যয়বহুল। মানব ভিডিও প্রচুর ও বৈচিত্র্যময়, কিন্তু রোবটের embodiment-এর সঙ্গে সরাসরি মেলে না। সিমুলেশন ভালোভাবে স্কেল করে, কিন্তু বাস্তব বিশ্বের অবস্থার সঙ্গে বিচ্যুত হতে পারে। গ্লাভ-ভিত্তিক ক্যাপচার এর মাঝামাঝি কোথাও অবস্থান করে, টেলিওপারেশনের তুলনায় কম সরাসরি স্থানান্তর সহ আরও স্কেলযোগ্য মানব প্রদর্শন দেয়।
Skild-এর অবস্থান হলো, এই ক্ষেত্র প্রায়ই এই পাইপলাইনগুলোর একটিকে এক সময়ে অতিরিক্ত গুরুত্ব দিয়েছে। এগুলোকে একত্রে ব্যবহার করে কোম্পানিটি বলছে, একটির শক্তি দিয়ে অন্যটির দুর্বলতা পুষিয়ে নেওয়া যায়। মানব ভিডিও বিস্তৃতি দেয়। টেলিওপারেশন ও গ্লাভ ক্যাপচার শারীরিক grounding উন্নত করে। সিমুলেশন কম খরচে কভারেজ বাড়ায়। কৌশলটি পরিষ্কার-পরিচ্ছন্ন ডেটা সোর্স বেছে নেওয়ার চেয়ে এমন একটি মডেল তৈরি করা, যা অসম্পূর্ণ উৎসের মধ্যে যথেষ্ট শক্তভাবে generalize করতে পারে।
এই পদ্ধতি AI-র বৃহত্তর প্রবণতার সঙ্গে মেলে, যেখানে প্রশিক্ষণ ডেটার স্কেল ও বৈচিত্র্য চমকপ্রদ generalization তৈরি করতে পারে। কিন্তু রোবোটিক্স আরও কঠিন একটি শর্ত যোগ করে: মডেলের আউটপুটকে ভৌত বিশ্বের সঙ্গে ক্রিয়া করতে হয়। সফটওয়্যারের একটি ভুল বিরক্তিকর হতে পারে; রোবোটিক্সের ভুল সম্পত্তির ক্ষতি করতে পারে, কাজ ব্যর্থ করতে পারে, বা নিরাপত্তা ঝুঁকি তৈরি করতে পারে। তাই এখানে ডেটা কৌশল গৌণ নয়, কেন্দ্রীয়।
একটি মডেল যা এক বাজারের নয়, বহু রোবটের জন্য
Skild AI-এর এই লঞ্চের আরেকটি উল্লেখযোগ্য দিক হলো কোম্পানিটি কী করছে না। তারা S1-কে কোনো একক শিল্প বা কড়াভাবে নির্ধারিত একটি রোবোটিক কাজের কেন্দ্রে রাখছে না। এর বদলে, মডেলটিকে একটি cross-domain foundation হিসেবে দেখাচ্ছে, যা বিভিন্ন form factor ও use case সমর্থন করতে পারে। এটি একটি সাহসী পজিশনিং। Vertical robotics কোম্পানিগুলো প্রায়ই ক্ষেত্র সংকুচিত করে, পরিবেশ নিয়ন্ত্রণ করে, এবং একটি workflow-এর জন্য অপ্টিমাইজ করে সফল হয়। Skild বাজি ধরছে যে আরও সাধারণ একটি সিস্টেম শ্রেণি-ভেদে উপযোগী হয়ে উঠতে পারে।
প্রতিশ্রুতি স্পষ্ট। একটি সাধারণ foundation model রোবোটিক্স ডেভেলপমেন্টে fragmentation কমাতে পারে, যাতে ডেভেলপার ও নির্মাতারা প্রতিটি ডিভাইসের জন্য perception ও action stack আবার তৈরি না করে shared capabilities-এর ওপর ভিত্তি করে কাজ করতে পারেন। এটি demo থেকে deployment-এ যাওয়ার পথও ছোট করতে পারে, বিশেষ করে এমন পরিবেশে যেখানে কাজ ঘন ঘন বদলায় বা আগে থেকে পুরোপুরি script করা যায় না।
ঝুঁকিও সমানভাবে স্পষ্ট। generality প্রতিশ্রুতি দেওয়া সহজ, কিন্তু প্রমাণ করা কঠিন। The Robot Report-এর নিবন্ধটি Skild-এর training design এবং inference method-এর ব্যাখ্যার ওপর ঘোষণাটিকে ভিত্তি করে, তবে সরবরাহকৃত লেখায় independent benchmarking দেয় না। এর মানে সবচেয়ে গুরুত্বপূর্ণ খোলা প্রশ্ন হলো বিচিত্র, বাস্তব-জগতের পরিস্থিতিতে পারফরম্যান্স: ভিন্ন robot body, বদলে যাওয়া environment, edge case, এবং failure recovery।

এই লঞ্চ এখন কেন গুরুত্বপূর্ণ
এই অনির্ধারিত প্রশ্নগুলো থাকা সত্ত্বেও, S1 একটি গুরুত্বপূর্ণ লঞ্চ, কারণ এটি দেখায় রোবোটিক্স খাত কোন দিকে যাচ্ছে। ক্ষেত্রটি সংকীর্ণ automation থেকে model-centric সিস্টেমের দিকে এগোচ্ছে, যেগুলোর লক্ষ্য কাজ ও যন্ত্রের মধ্যে শেখা স্থানান্তর করা। কোম্পানিগুলো এখন এমন রোবট চায়, যাদের সফটওয়্যার agent-এর মতো নির্দেশ দেওয়া যায়, যেখানে demonstration ও context অনেক manual engineering overhead-এর জায়গা নেয়।
Skild AI-এর লঞ্চ এও দেখায় যে রোবোটিক্স কতটা মূলধারার AI বিকাশের সঙ্গে মিশে যাচ্ছে। Foundation model, prompting, multimodal data, এবং ইন-কনটেক্সট লার্নিং এখন শুধু সফটওয়্যার ধারণা নয়। এগুলো ভৌত বুদ্ধিমত্তার organizing idea-ও হয়ে উঠছে। S1 breakout platform হোক বা একটি stepping stone, এটি দেখায় শীর্ষস্থানীয় রোবোটিক্স কোম্পানিগুলো অগ্রগতি কীভাবে ঘটবে বলে ভাবছে।
তাৎক্ষণিক takeaway হলো না যে রোবটরা সাধারণ শেখার সমস্যা সমাধান করে ফেলেছে। বরং, এই খাতের সবচেয়ে ভালোভাবে অর্থায়িত startup-গুলোর একটি রোবোটিক্সের scaling problem-এর একটি নির্দিষ্ট উত্তর সামনে আনছে: ব্যাপকভাবে প্রশিক্ষণ, একাধিক data source একত্র করা, এবং প্রম্পটে থাকা উদাহরণকে অভিযোজনের বড় অংশ করতে দেওয়া। এটি একটি গুরুত্বপূর্ণ বাজি, এবং শিল্পটি ঘনিষ্ঠভাবে দেখবে S1 কি এই তত্ত্বকে নির্ভরযোগ্য বাস্তব-জগতের আচরণে রূপ দিতে পারে।
এই নিবন্ধটি The Robot Report-এর রিপোর্টিং-এর ভিত্তিতে লেখা। মূল নিবন্ধটি পড়ুন.
Originally published on therobotreport.com




