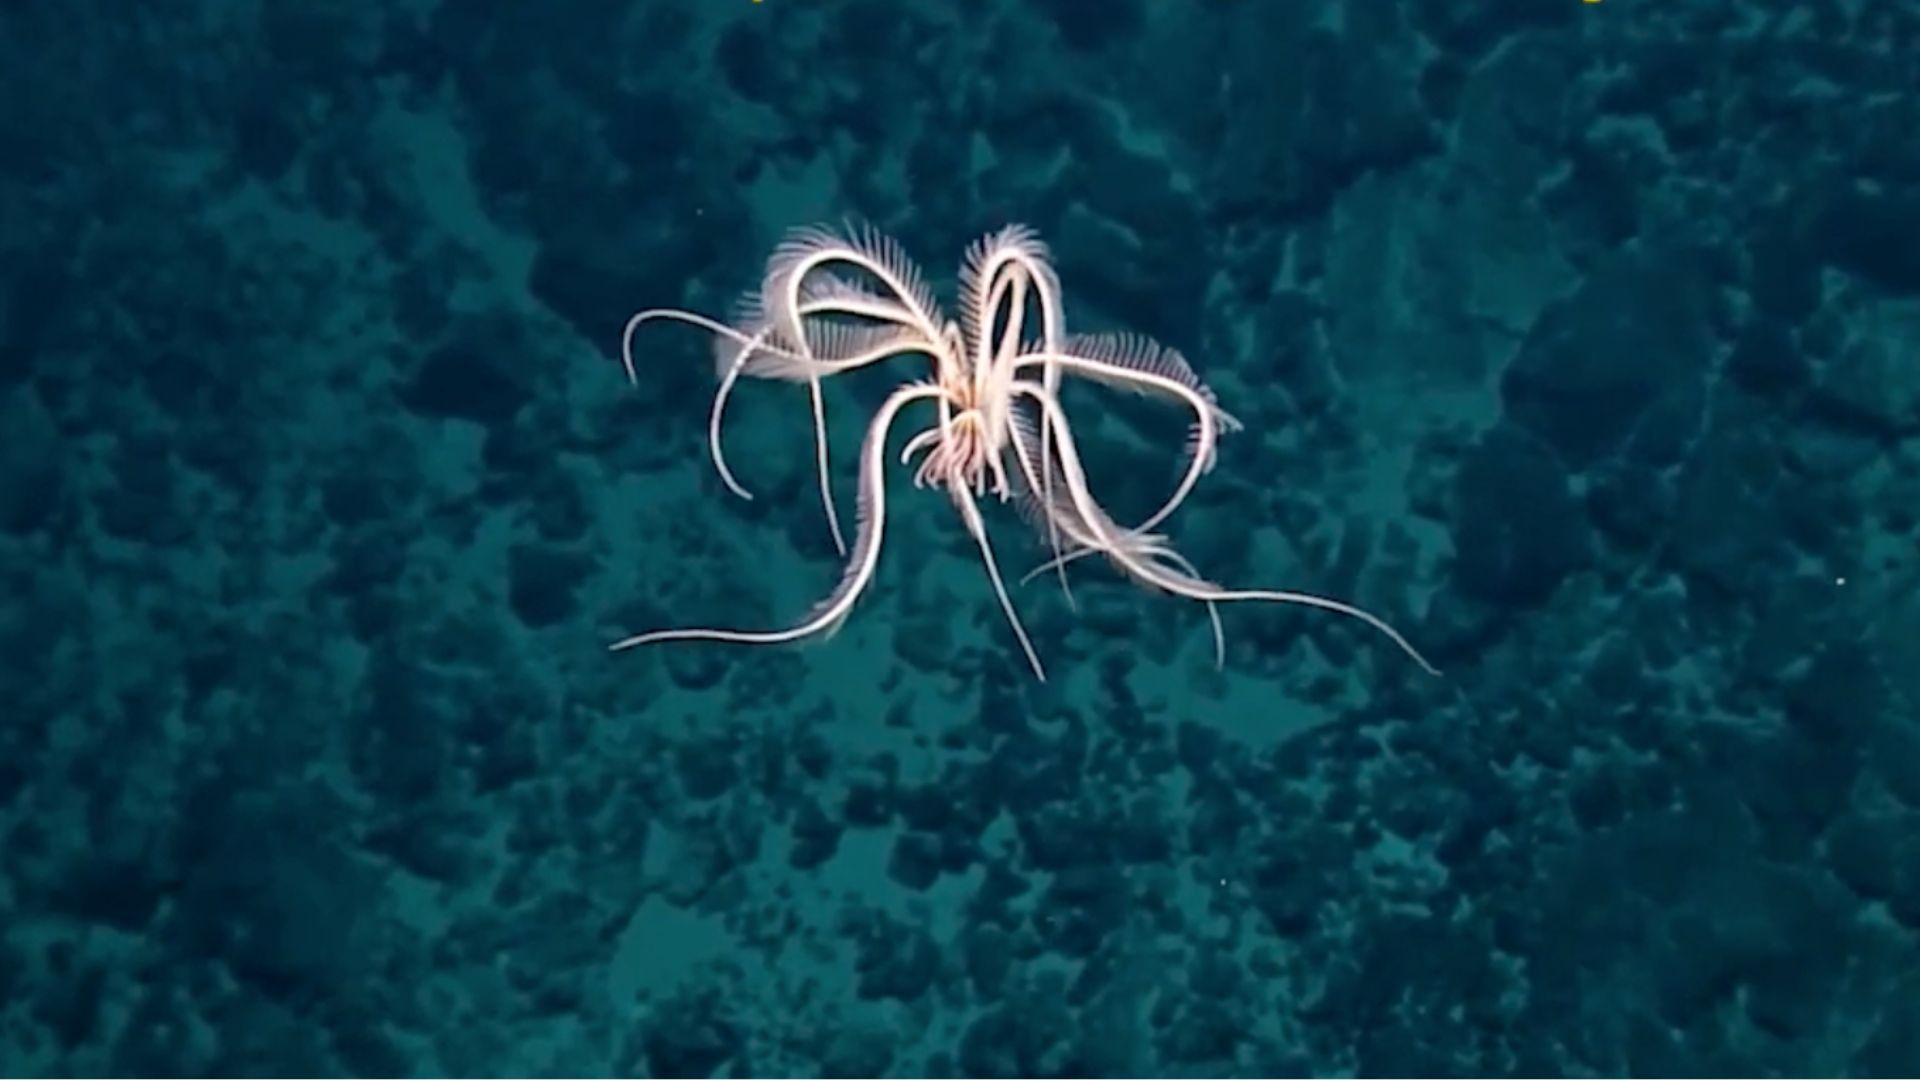
নর্থ ক্যারোলাইনা স্টেট ইউনিভার্সিটির গবেষকরা একটি সফট পানির নিচের রোবট তৈরি করেছেন, যার সাঁতারের গতি ধার করা হয়েছে ফেদার স্টার থেকে — একটি সামুদ্রিক প্রাণী, যা তার অসংখ্য পালকের মতো বাহুর সূক্ষ্ম, ছন্দময় দোলনের জন্য পরিচিত। প্রকল্পের সঙ্গে যুক্ত দলের মতে, যন্ত্রটি মাত্র দুটি অ্যাকচুয়েটরের উপর নির্ভর করে পানির মধ্যে অবাধে চলতে পারে — তরল পরিবেশে নিজেকে চালিত ও পরিচালিত করার জন্য প্রত্যাশিত একটি রোবটের জন্য এটি অস্বাভাবিকভাবে কম হার্ডওয়্যার।
এই কাজটি জীববিজ্ঞান, উপাদান বিজ্ঞান ও রোবোটিকসের সংযোগস্থলে অবস্থিত, এবং এটি এমন একটি ক্ষেত্রে পড়েছে যেখানে বছরের পর বছর ধরে একটি আপাতদৃষ্টিতে সরল লক্ষ্য অনুসরণ করা হচ্ছে: প্রাণীরা যেভাবে সাঁতার কাটে, সেভাবেই যন্ত্র তৈরি করা — প্রচলিত প্রপেলার ও ড্রাইভট্রেনের ভার, শব্দ ও কাঠিন্য ছাড়াই।
নকশার টেমপ্লেট হিসেবে ফেদার স্টার
ফেদার স্টার হলো সামুদ্রিক অমেরুদণ্ডী প্রাণী, যাদের বাহুতে সূক্ষ্ম, শাখাপ্রশাখাযুক্ত উপাঙ্গ সারিবদ্ধ থাকে। তারা যখন সাঁতার কাটে, তখন একটি পাখনা দোলায় না বা একটি প্রপেলার ঘোরায় না। বরং তারা অনেকগুলো সরু অঙ্গকে গতির একটি চলমান তরঙ্গে সমন্বিত করে, শক্তিশালী, কেন্দ্রীভূত বলের বদলে নরম, নমনীয় কাঠামোর মাধ্যমে লিফট ও থ্রাস্ট তৈরি করে।
এই কৌশলটি প্রকৌশলীদের কাছে একটি স্পষ্ট কারণে আকর্ষণীয়: এটি দক্ষ এবং ক্ষমাশীল। একটি কঠিন যান্ত্রিক ব্যবস্থাকে সুনির্দিষ্ট হতে হয়, কারণ প্রতিটি জোড়কে নির্দেশ অনুযায়ী ঠিকভাবে চলতে হয়। একটি নরম, নমনীয় কাঠামো টার্বুলেন্স শোষণ করতে, বাধার চারপাশে বেঁকে যেতে এবং তুলনামূলকভাবে সরল ইনপুট থেকে কার্যকর গতি তৈরি করতে পারে। কার্যত ফেদার স্টার সরল নিয়ন্ত্রণ থেকে জটিল আচরণ পাওয়ার একটি নীলনকশা দেয়।
নর্থ ক্যারোলাইনা স্টেটের দল সেই ধারণাকে একটি ভৌত প্ল্যাটফর্মে রূপান্তরিত করেছে। প্রতিটি বাহু বিস্তারিতভাবে নকল করার বদলে, রোবটটি অন্তর্নিহিত নীতিটি ধারণ করে — ন্যূনতম অ্যাকচুয়েটরের সেট দ্বারা চালিত নমনীয় উপাঙ্গ — যাতে অল্প সংখ্যক চলমান অংশ এমন একটি সাঁতারের ভঙ্গি তৈরি করে, যা দেখতে ও আচরণে প্রাণীটির মতো।

দুটি অ্যাকচুয়েটর কেন বড় বিষয়
অ্যাকচুয়েটর হলো রোবটের পেশি। প্রতিটি ভর, তার, সিলিংয়ের প্রয়োজনীয়তা ও ব্যর্থতার বিন্দু যোগ করে, আর পানির নিচে সেই শাস্তি আরও বাড়ে: প্রতিটি অতিরিক্ত উপাদান হলো আরেকটি জায়গা যেখানে পানি ঢুকতে পারে, আরেকটি তার যা ক্লান্ত হয়ে যেতে পারে, সীমিত শক্তির বাজেটে আরেকটি খরচ।
সংখ্যাটি দুইয়ে নামিয়ে আনার ফলাফল ধারাবাহিকভাবে ছড়িয়ে পড়ে:
- সহজ সিলিং ও প্যাকেজিং। হালের ভেতরে কম চলমান প্রবেশপথ মানে ক্ষয়কারী, উচ্চচাপের পরিবেশে ফাঁসের কম সুযোগ।
- কম শক্তির চাহিদা। চালানোর জন্য কম অ্যাকচুয়েশন হার্ডওয়্যার থাকায় রোবট তার সঞ্চিত শক্তির বেশি অংশ সাঁতারে ব্যয় করতে পারে এবং নিজের যন্ত্রাংশ বহনে কম।
- কম ব্যর্থতার ধরন। দুই-অ্যাকচুয়েটর ব্যবস্থায় আটকে যাওয়া, ক্ষয় হওয়া বা ভাঙার সম্ভাবনা কম, যা টেথারবিহীনভাবে চলার প্রত্যাশিত যেকোনো যন্ত্রের জন্য গুরুত্বপূর্ণ।
- সস্তা নির্মাণ। কম যন্ত্রাংশ ও সরল সমাবেশ এক-একটি পরীক্ষাগার প্রোটোটাইপ হিসেবে নয়, বরং সংখ্যায় এমন রোবট উৎপাদনকে আরও বাস্তবসম্মত করে।
এছাড়া গবেষণার লাভও আছে। ফেদার স্টারের মতো ভঙ্গি এত কম সরঞ্জাম দিয়ে তৈরি করা যায় — এটি দেখিয়ে দলটি কার্যত প্রশ্ন করছে, একটি প্রাণীর সাঁতারের সক্ষমতার কতটা আসলে পেশির সংখ্যা নিয়ে, আর কতটা শরীরের জ্যামিতি ও নমনীয়তা নিয়ে।

নরম শরীর, কঠিন প্রকৌশল সমস্যা
সফট রোবোটিকস নীতিগতভাবে আকর্ষণীয় এবং বাস্তবে কঠিন। একটি নমনীয় শরীর এমনভাবে বিকৃত হয় যা সুনির্দিষ্টভাবে মডেল করা কঠিন, তাই একটি নির্দিষ্ট নির্দেশে এটি ঠিক কীভাবে সাড়া দেবে তা পূর্বাভাস দেওয়া সত্যিকারের প্রকৌশল চ্যালেঞ্জ। নকশাকারীরা প্রায়ই প্রথম নীতি থেকে তা বের করার বদলে পুনরাবৃত্তির মাধ্যমে আকার ও উপাদানের বৈশিষ্ট্য টিউন করেন।
পানির নিচে সেই চ্যালেঞ্জগুলো আরও বেড়ে যায়। লবণাক্ত পানি ক্ষয়কারী, গভীরতার সঙ্গে চাপ বাড়ে, আর দৃশ্যমানতা কম বা একেবারেই না থাকতে পারে। সূক্ষ্ম নমনীয় অঙ্গের উপর নির্ভর করা একটি রোবটকে ছেঁড়া বা আটকে না গিয়ে পলি, কেল্প, পাথর ও সামুদ্রিক জীবনের সংস্পর্শে টিকে থাকতে হবে।
ফেদার স্টারের পদ্ধতি একটি আংশিক উত্তর দেয়। যেহেতু থ্রাস্ট একটি ঘূর্ণায়মান ব্লেডে কেন্দ্রীভূত না হয়ে একাধিক নমনীয় উপাঙ্গে বিতরণ করা হয়, তাই যন্ত্রটির চারপাশের সঙ্গে মিথস্ক্রিয়া নকশাগতভাবেই কোমলতর। এটি ভঙ্গুর পরিবেশের কাছে কাজের জন্য একটি সম্ভাব্য প্রার্থী করে তোলে — সমুদ্রঘাস জরিপ, কাঠামো পরিদর্শন, বা ভিড়যুক্ত উপকূলীয় পানিতে পরিচালনা, যেখানে একটি কঠিন প্রপালসার বোঝা হয়ে দাঁড়াবে।

ফিল্ড রোবোটিকসের বিস্তৃত ঢেউ
ফেদার স্টার প্রকল্পটি অসংগঠিত, বাস্তব-বিশ্বের পরিবেশের জন্য ডিজাইন করা রোবটে বিস্তৃত আগ্রহের সঙ্গে একসঙ্গে এসেছে। যে এআই ও রোবোটিকস কভারেজ ধারায় এই কাজটি উঠে এসেছে, সেখানেই একটি শিরোনামে দাবি করা হয়েছিল একটি ফ্লিট-সক্ষম ড্রিলিং রোবট ৯৯ শতাংশ নির্ভুলতায় স্বাভাবিকের দশ গুণ গতিতে পৌঁছেছে — যা মনে করিয়ে দেয়, ফিল্ড রোবোটিকস একসঙ্গে একাধিক ক্ষেত্রে এগিয়ে চলছে, কারখানার মেঝে থেকে সমুদ্রতল পর্যন্ত।
এই প্রচেষ্টাগুলোকে একত্র করে একটি গুরুত্বের পরিবর্তন। প্রাথমিক শিল্প রোবটগুলো কঠোরভাবে নিয়ন্ত্রিত পরিবেশে দক্ষ ছিল, যেখানে প্রতিটি চলক নির্ধারিত করা যেত। নতুন প্রজন্ম তৈরি হচ্ছে এমন জায়গার জন্য যা ভেজা, অসমতল, অপ্রত্যাশিত বা মানুষের দীর্ঘ সময় থাকার জন্য কেবল বেশি ঝুঁকিপূর্ণ। জৈবিক অনুপ্রেরণা সেই অঞ্চলে প্রবেশের সবচেয়ে ফলপ্রসূ পথগুলোর একটি, কারণ বিবর্তন ইতিমধ্যেই আরও কঠিন সীমাবদ্ধতায় একই সমস্যাগুলোর অনেকগুলোর সমাধান করেছে।
এরপর কী আসছে
পরীক্ষাগারের প্রদর্শনীকে একটি কার্যকর প্ল্যাটফর্মে পরিণত করা পরিচিত কিছু প্রশ্ন তোলে:
- সহনশীলতা। একটি ছোট, নরম সাঁতারু তার শক্তির উৎস শেষ হওয়ার আগে কতক্ষণ চলতে পারে?
- নিয়ন্ত্রণ। পরিদর্শন বা নমুনা সংগ্রহের কাজের জন্য দুই-অ্যাকচুয়েটর ভঙ্গি যথেষ্ট সুনির্দিষ্টভাবে পরিচালনা করা যায়, নাকি এটি ভেসে চলা, অন্বেষণমূলক গতির জন্য বেশি উপযুক্ত?
- টেকসইতা। নমনীয় উপাঙ্গগুলো সপ্তাহ বা মাস ধরে নিমজ্জন ও সংস্পর্শে কেমন টিকে থাকে?
- স্বায়ত্তশাসন। কোন সেন্সিং ও অনবোর্ড সিদ্ধান্ত গ্রহণ রোবটকে স্রোত, বাধা ও পরিবর্তনশীল লক্ষ্যের সঙ্গে তার সাঁতার খাপ খাওয়াতে দেবে?
- স্কেল। পেলোডের জন্য বড় বা ঝাঁকের জন্য ছোট করা হলে নকশাটি কি সমান ভালো কাজ করে?
এর কোনোটিই তুচ্ছ নয়, আর নর্থ ক্যারোলাইনা স্টেটের কাজটি একটি চূড়ান্ত পণ্যের বদলে একটি নীতির প্রদর্শনী হিসেবে বোঝাই ভালো। তবুও, আকর্ষণীয় অংশটি হলো নীতিটি। যদি ফেদার স্টারের লাবণ্য দুটি অ্যাকচুয়েটর ও একটি নমনীয় শরীর দিয়ে আনুমানিকভাবে অর্জন করা যায়, তবে সক্ষম পানির নিচের রোবটের প্রবেশমূল্য যথেষ্ট কমতে পারে।
এমন একটি মহাসাগরের জন্য যা এখনো অনেকাংশে অপর্যবেক্ষিত, এটি গুরুত্বপূর্ণ। সমুদ্রের বেশিরভাগ অংশ এখনো কার্যত মানচিত্রহীন ও নিরীক্ষণহীন, আর সীমাবদ্ধ কারণ খুব কমই কৌতূহল ছিল — তা ছিল পাঠানো যন্ত্রগুলোর ব্যয় ও ভঙ্গুরতা। এমন নকশা যা সরল, সস্তা এবং জীবন্ত প্রাণীর পাশে সাঁতার কাটার মতো কোমল, তা অন্বেষণ করা কী ব্যবহারিক এবং কত ঘন ঘন তা বদলে দিতে পারে।
এই নিবন্ধটি Interesting Engineering-এর প্রতিবেদনের উপর ভিত্তি করে। মূল নিবন্ধ পড়ুন।

Originally published on interestingengineering.com




