Carbon Robotics কৃষি সরঞ্জামে foundation-model logic আনতে চাইছে
Carbon Robotics বলছে, তারা crop-specific vision models-এর একটি সংগ্রহের বদলে এমন একটি একক system এনেছে, যা species, region, এবং field conditions-এর across plant structure বুঝতে তৈরি। কোম্পানির বক্তব্য সহজ: একজন চাষি যখন ফসল বদলান, নতুন geography-তে যান, বা ভিন্ন গাছ লক্ষ্য করতে চান, তখন আলাদা AI model retrain করার দরকার নেই; বরং কৃষকেরা মাঠেই একটি pre-trained model ব্যক্তিগতভাবে কাস্টমাইজ করতে পারেন।
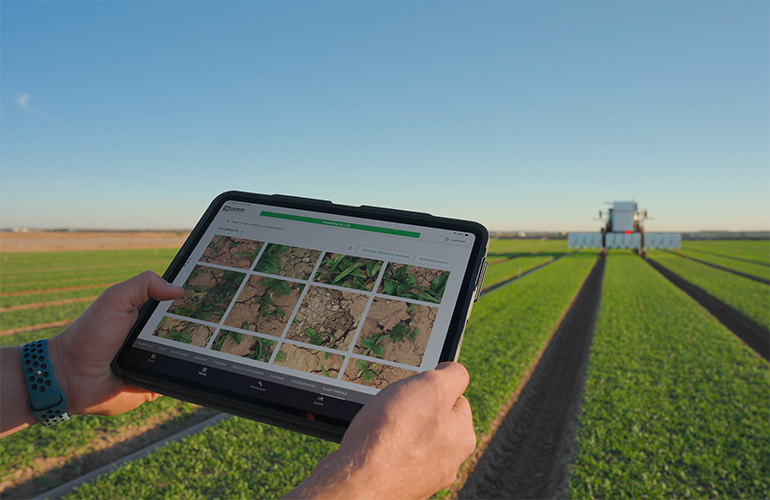
Carbon Robotics-এর মতে, নতুন systemটি তারা যে “large plant model” বলে তা-র ওপর ভিত্তি করে তৈরি। কোম্পানি বলছে, model-টি বিশ্বজুড়ে সংগৃহীত লক্ষ লক্ষ baby plant image-এ training পেয়েছে এবং পরে কৃষক নির্বাচিত কিছু example ব্যবহার করে现场-এ customize করা যায়। iPad app-এর মাধ্যমে growers নিজেদের field থেকে thumbnail review করেন এবং সীমিত সংখ্যক plant-কে crop বা weed হিসেবে label করেন। তারপর কোনো নতুন software download বা প্রচলিত retraining cycle ছাড়াই system সঙ্গে সঙ্গে তার behavior সমন্বয় করে।
যদি এই পদ্ধতি বর্ণনার মতো কাজ করে, তবে এটি agricultural machine vision-এর সবচেয়ে জেদি সমস্যাগুলোর একটি সমাধান করে: বাস্তব field-এ edge case দ্রুত বেড়ে যায়। একই plant এক crop row-এ কাঙ্ক্ষিত হতে পারে, আবার একই farm-এর অন্য অংশে অপ্রয়োজনীয় হতে পারে। এক crop ও এক region-এর জন্য সংকীর্ণভাবে tuned model, পরিস্থিতি বদলালে হোঁচট খেতে পারে। Carbon-এর দাবি হলো, বিস্তৃত pre-trained representation এবং হালকা in-field personalization সেই friction-এর বড় অংশ কমিয়ে দিতে পারে।
Crop-specific model থেকে এক সাধারণ plant system-এ
এর আগে কোম্পানি একাধিক crop-specific AI vision model-এর ওপর নির্ভর করত। এটি industrial machine learning-এ একটি পরিচিত pattern, যেখানে narrow task-এর জন্য model tailor করলে performance বাড়ে। কিন্তু specialization-এর খরচও আছে। প্রতিটি নতুন field configuration, crop mix, বা geography model maintenance-এর আরেক দফা ডেকে আনতে পারে।
এখন Carbon Robotics উল্টো architecture-এর পক্ষে যুক্তি দিচ্ছে। কোম্পানির framing-এ, বিশ্বব্যাপী training পাওয়া একটি foundation model base layer হিসেবে কাজ করতে পারে, আর কৃষক নির্ধারণ করবেন কোনটি রাখতে হবে এবং কোনটি সরিয়ে ফেলতে হবে। ফলে customization আর machine-learning pipeline থাকে না, বরং user workflow হয়ে ওঠে।
Carbon-এর autonomous weeding platform LaserWeeder herbicide-এর বদলে laser ব্যবহার করে unwanted plant দূর করে। কোম্পানি বলছে, নতুন model-এর ফলে একই system Arizona-এর carrot field থেকে আরেকটি farm-এর lettuce বা herbs-এ মাত্র কয়েক মিনিট configuration-এর পরই যেতে পারে। এই দ্রুত retuning-ই ঘোষণার কেন্দ্রে রয়েছে। এটি দেখায়, কোম্পানি weed detection-এর স্থির ধারণার চেয়ে context-সচেতন comparison system-এর দিকে বেশি মনোযোগ দিচ্ছে।

Model কীভাবে আলাদা আচরণ করে, কোম্পানির ভাষায়
Chief Technology Officer Alex Sergeev The Robot Report-কে বলেন, প্রযুক্তিগত পার্থক্যটি model কীভাবে plant মূল্যায়ন করে তার মধ্যে। কোনো plant crop নাকি weed, সেই সরল confidence score দেওয়ার বদলে system-টি কৃষক আগে যেসব example চিহ্নিত করেছেন সেগুলোর সঙ্গে observed plant তুলনা করে। অর্থাৎ output কঠোর pre-labeled class boundary-এর বদলে user-provided reference-এর similarity দ্বারা নির্ধারিত হয়।
এই পার্থক্যটি গুরুত্বপূর্ণ, কারণ farm category সর্বজনীন নয়। যে plant একটি field বা region-এ unwanted, সেটি অন্য জায়গায় উপকারী হতে পারে। Deployment-এর সময় operator-কে target set নির্ধারণ করতে দেওয়ার মাধ্যমে Carbon-এর system সেই ambiguity ধারণ করার জন্য তৈরি। Sergeev এটিকে instant adaptation হিসেবে বর্ণনা করেন: tool-কে example নিতে হবে এবং দীর্ঘ retraining process-এর জন্য অপেক্ষা না করে সঙ্গে সঙ্গে কাজ করতে হবে।
কোম্পানি বলছে, underlying plant AI 150 million labeled plant-এ training পেয়েছে। বাস্তবে, সেই scale-এর উদ্দেশ্য হলো early-stage plant structure-এর একটি শক্তিশালী general representation তৈরি করা। মাঠে দেওয়া labels তারপর সেই base-এর ওপর task instruction হিসেবে কাজ করে। ধারণাগতভাবে এটি অন্য domain-এ foundation model-কে local task-এ adapt করার মতোই, তবে এখানে output-কে machine speed-এ বাস্তব farm conditions-এ কাজ করতে হবে।
Agricultural robotics-এর জন্য কেন এটি গুরুত্বপূর্ণ
বাস্তব farm সাধারণ autonomy-এর জন্য কঠিন পরিবেশ, তাই agricultural automation প্রায়ই অসমতল অগ্রগতির মধ্য দিয়ে এগিয়েছে। মাটির অবস্থা বদলে যায়, আলো পরিবর্তিত হয়, grower ভেদে crop arrangement আলাদা হয়, আর weed pressure এক field থেকে আরেক field-এ এক রকম থাকে না। নিয়ন্ত্রিত demo-তে ভালো কাজ করা system-গুলো, প্রতিটি নতুন use case-এ যদি আরেক দফা engineering কাজ লাগে, তবে scale করা ব্যয়বহুল হয়ে পড়ে।
Carbon Robotics এই scaling cost কমাতে চাইছে। personalization-কে model-development team থেকে সরিয়ে operator-এর কাছে আনলে, তাদের machine দ্রুত deploy করা যায় এমন farm-এর সংখ্যা বাড়তে পারে। কৃষি সরঞ্জাম গ্রহণ কেবল কাঁচা technical capability-এর ওপর নয়, বরং tool-টি growers-এর কাছে কতটা setup, tuning, এবং downtime চাপিয়ে দেয় তার ওপরও নির্ভর করে; তাই এটি বাণিজ্যিকভাবে গুরুত্বপূর্ণ।
এই ঘোষণা robotics-এর এক broader trend-ও দেখায়। আরও বেশি কোম্পানি foundation models-এর ধারণা ধার নিয়ে physical system-এ প্রয়োগ করছে, যেখানে flexibility precision-এর মতোই জরুরি। কৃষিক্ষেত্রে এই প্রবণতা বিশেষ আকর্ষণীয়, কারণ উচ্চ স্তরে অনেক কাজ একই রকম দেখালেও, বাস্তব অপারেশনে গুরুত্বপূর্ণ বিশদে তারা ভিন্ন।
iMerit-এর সঙ্গে Carbon-এর অংশীদারত্ব এই কৌশলের আরেকটি গুরুত্বপূর্ণ দিক নির্দেশ করে: data। Foundation-model-এর দাবি ব্যাপক, উচ্চমানের labeling-এর ওপর নির্ভর করে, আর agricultural dataset তৈরি করা কঠিন, কারণ এতে crops, growth stages, geography, এবং imaging conditions across biological variation ধরতে হয়। pretraining data-কে গুরুত্ব দেওয়া থেকে বোঝা যায়, কোম্পানি dataset scale-কে শুধু training requirement নয়, competitive moat হিসেবেও দেখছে।

আসল পরীক্ষা হলো “instant” কি নিয়মিত হয়ে ওঠে
এই ঘোষণার সবচেয়ে গুরুত্বপূর্ণ দাবি model বড়, তা নয়। দাবি হলো, কৃষকেরা এটিকে মিনিটের মধ্যে মানিয়ে নিতে পারবেন এবং machine সঙ্গে সঙ্গে সাড়া দেবে। যদি production-এ তা নির্ভরযোগ্যভাবে প্রমাণিত হয়, তাহলে agricultural robotics কীভাবে configure ও বিক্রি হয় তা বদলে যেতে পারে। আর বারবার crop-by-crop model rebuild করার দরকার না থাকলে system deploy করা, expand করা, এবং চলমান farm-এর ছন্দে মেলানো আরও সহজ হবে।
একটি শক্তিশালী technical concept এবং field-scale consistency-এর মধ্যে এখনও practical gap রয়েছে, এবং source material independent performance benchmark দেয় না। তবে Carbon Robotics কোন দিকে এগোচ্ছে তা স্পষ্ট: সংকীর্ণ crop model থেকে সরে এসে, growers নিজেরাই যেটিকে steer করতে পারেন এমন আরও সাধারণ plant-recognition layer-এর দিকে।
এটি farm AI-এর জন্য অর্থপূর্ণ পরিবর্তন। সফটওয়্যারকে field-এর সঙ্গে তাল মেলাতে অপেক্ষা করতে বলার বদলে, কোম্পানি এমন software-এর প্রতিশ্রুতি দিচ্ছে যা field-এর গতিতেই মানিয়ে নিতে পারে।
এই নিবন্ধটি The Robot Report-এর প্রতিবেদনের ওপর ভিত্তি করে। মূল নিবন্ধটি পড়ুন.
Originally published on therobotreport.com




