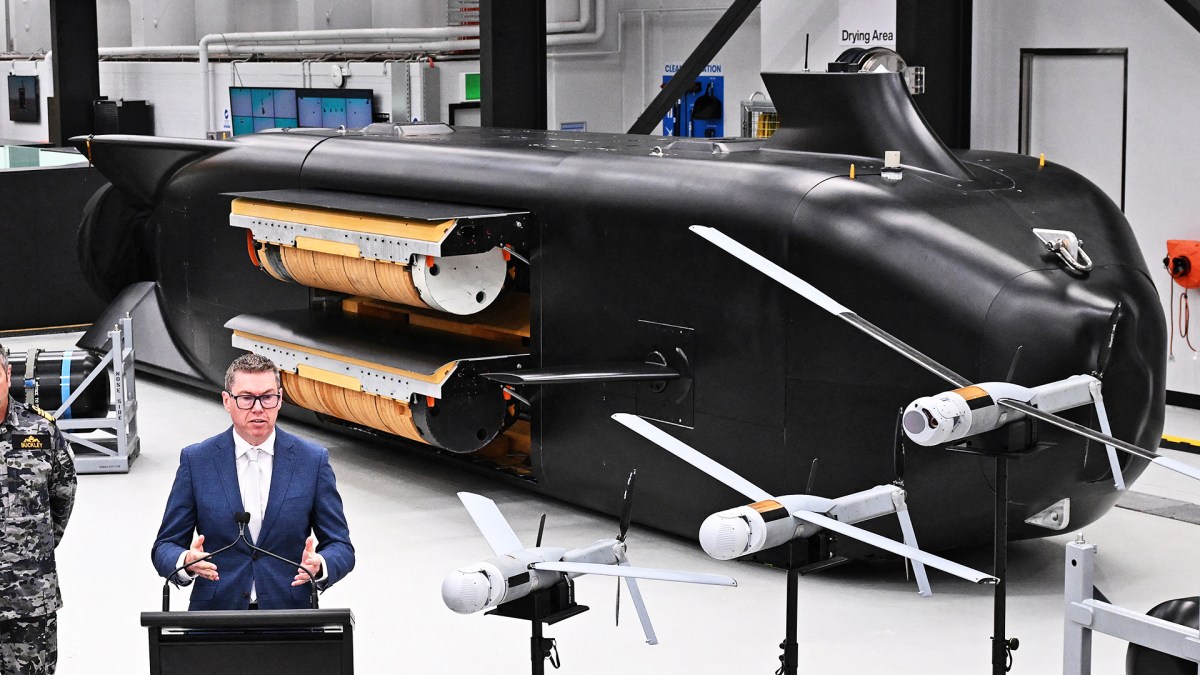
澳大利亚迄今为止最清晰地展示了“幽灵鲨”(Ghost Shark)模块化载荷概念。这是一款超大型自主水下航行器。最新发布的照片显示,该航行器的载荷舱处于开启状态;政府和业界披露的细节则表明,其任务范围可能包括情报搜集、水雷布设、海床补给以及发射空中无人机。
“幽灵鲨”正在为澳大利亚皇家海军研发,属于超大型自主水下航行器,即 XL-AUV。澳大利亚有关部门此前曾表示,该平台旨在执行持久化情报、监视、侦察和打击任务。新信息让拟议中的任务范围更加具体,同时也强调,其大部分能力取决于载荷舱内装载的设备。
围绕可适配载荷设计的航行器
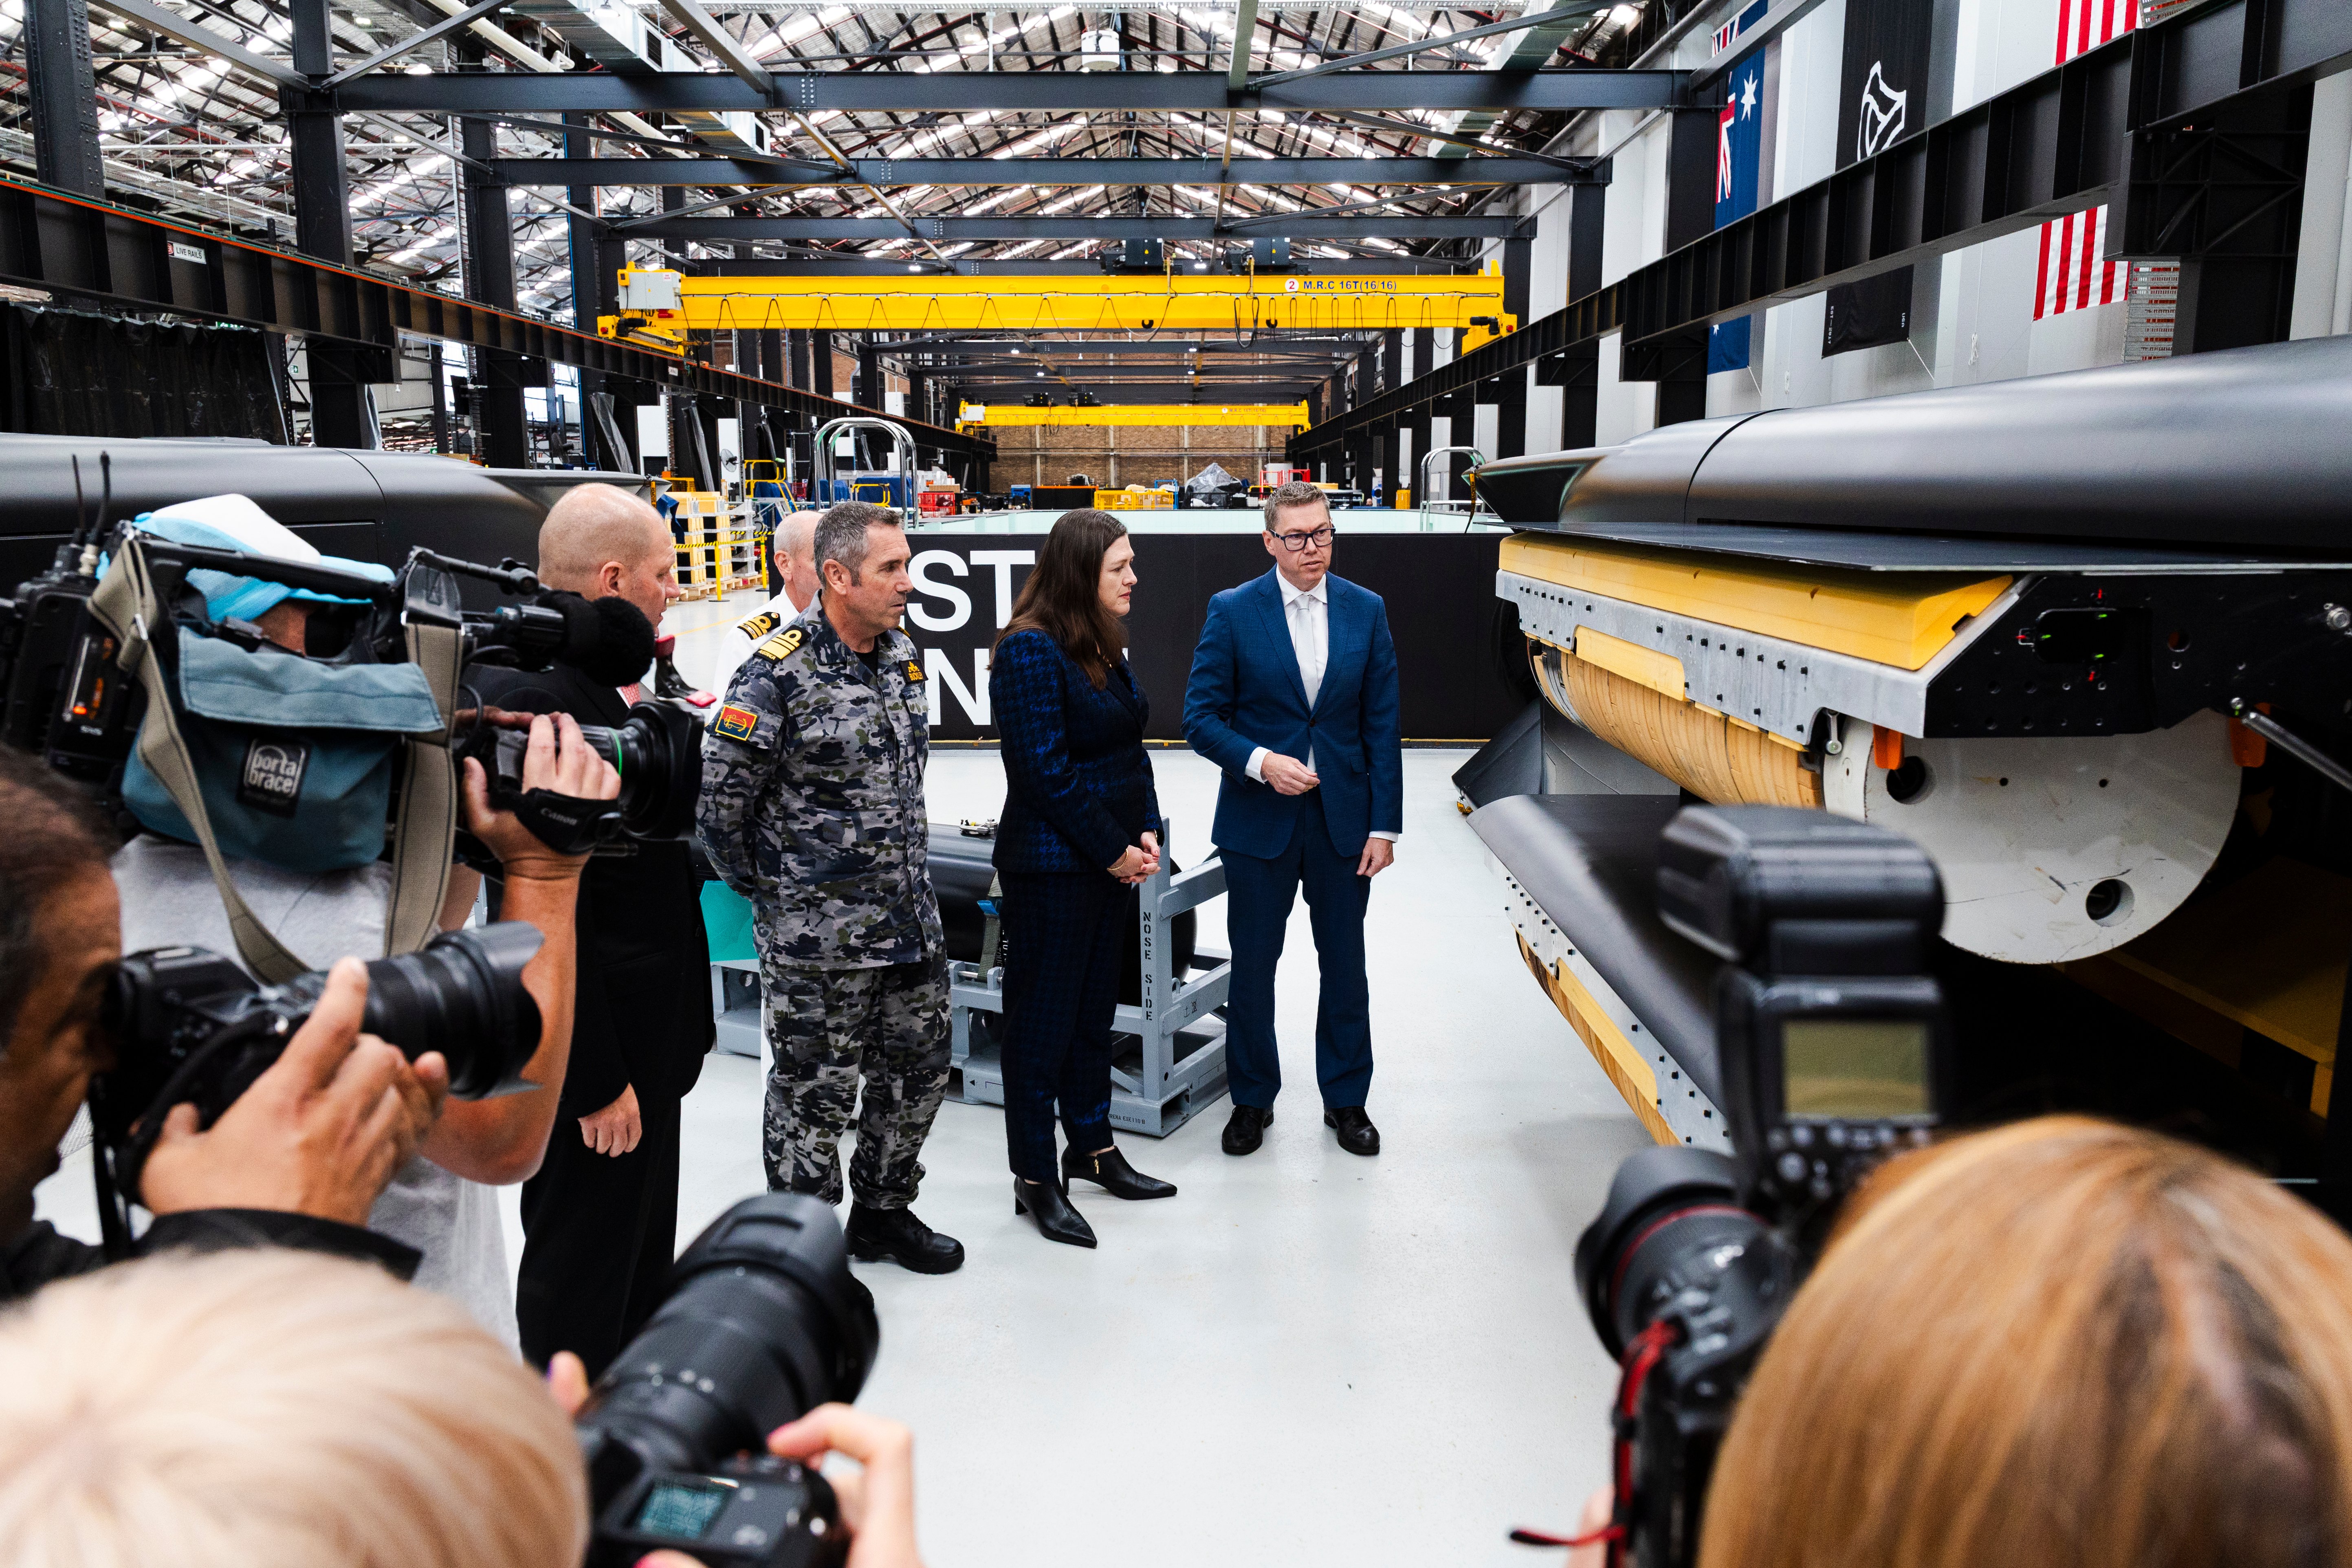
这些图片拍摄于澳大利亚国防工业部长 Pat Conroy 最近访问 Anduril Australia 悉尼工厂期间。图片与政府 10 月 19 日发布的一项公告同时出现,该公告涵盖“幽灵鲨”、Speartooth 大型无人水下航行器以及 BlueBottle 无人水面艇的载荷研发。
在“幽灵鲨”的照片中,开启的载荷舱首次向公众展示了用于安装特定任务系统的空间。这种模块化设计是该平台用途的核心。海军无需为每项任务分别建造水下航行器,而是可以根据作战需求变化,为通用航行器配置不同载荷。
公告披露了“幽灵鲨”此前未公开的三种载荷方案:单次任务最多携带 12 枚水雷、在海床布设补给箱,以及发射 Anduril ALTIUS 空中无人机执行侦察或打击任务。每种方案都意味着同一水下平台可以承担截然不同的角色。
从监视到水下后勤
布设水雷将使自主航行器能够在争议水域制造危险或限制通行,而无需有人驾驶舰艇进入同一区域。公告所称最多 12 枚水雷,体现了该航行器载荷舱所考虑的容纳规模,但公告没有提供有关水雷类型、使用方式或作战状态的细节。
海床补给则是另一种设想。在水下留下补给箱,可以支持分布式行动:设备可提前部署,或在不暴露传统后勤舰艇的情况下完成运输。已披露的细节没有说明补给箱的内容物或回收方式,但这一拟议任务表明,澳大利亚有意让无人系统承担超越感知和监视的更多任务。
从水下航行器发射 ALTIUS 空中无人机同样值得关注。这将水下接近能力与用于侦察或打击的空中载荷结合起来。公告没有说明此类任务将如何实施,但描述了一种概念:由“幽灵鲨”充当移动平台,为在另一领域运行的系统提供发射能力。
模块化设计为何至关重要
“幽灵鲨”的模块化设计旨在容纳不同的特定任务系统,并让澳大利亚皇家海军能够根据不同需求配置底层平台。这种灵活性十分重要,因为水下任务可能对续航、传感器、通信、载荷容量和风险承受度提出不同组合的要求。
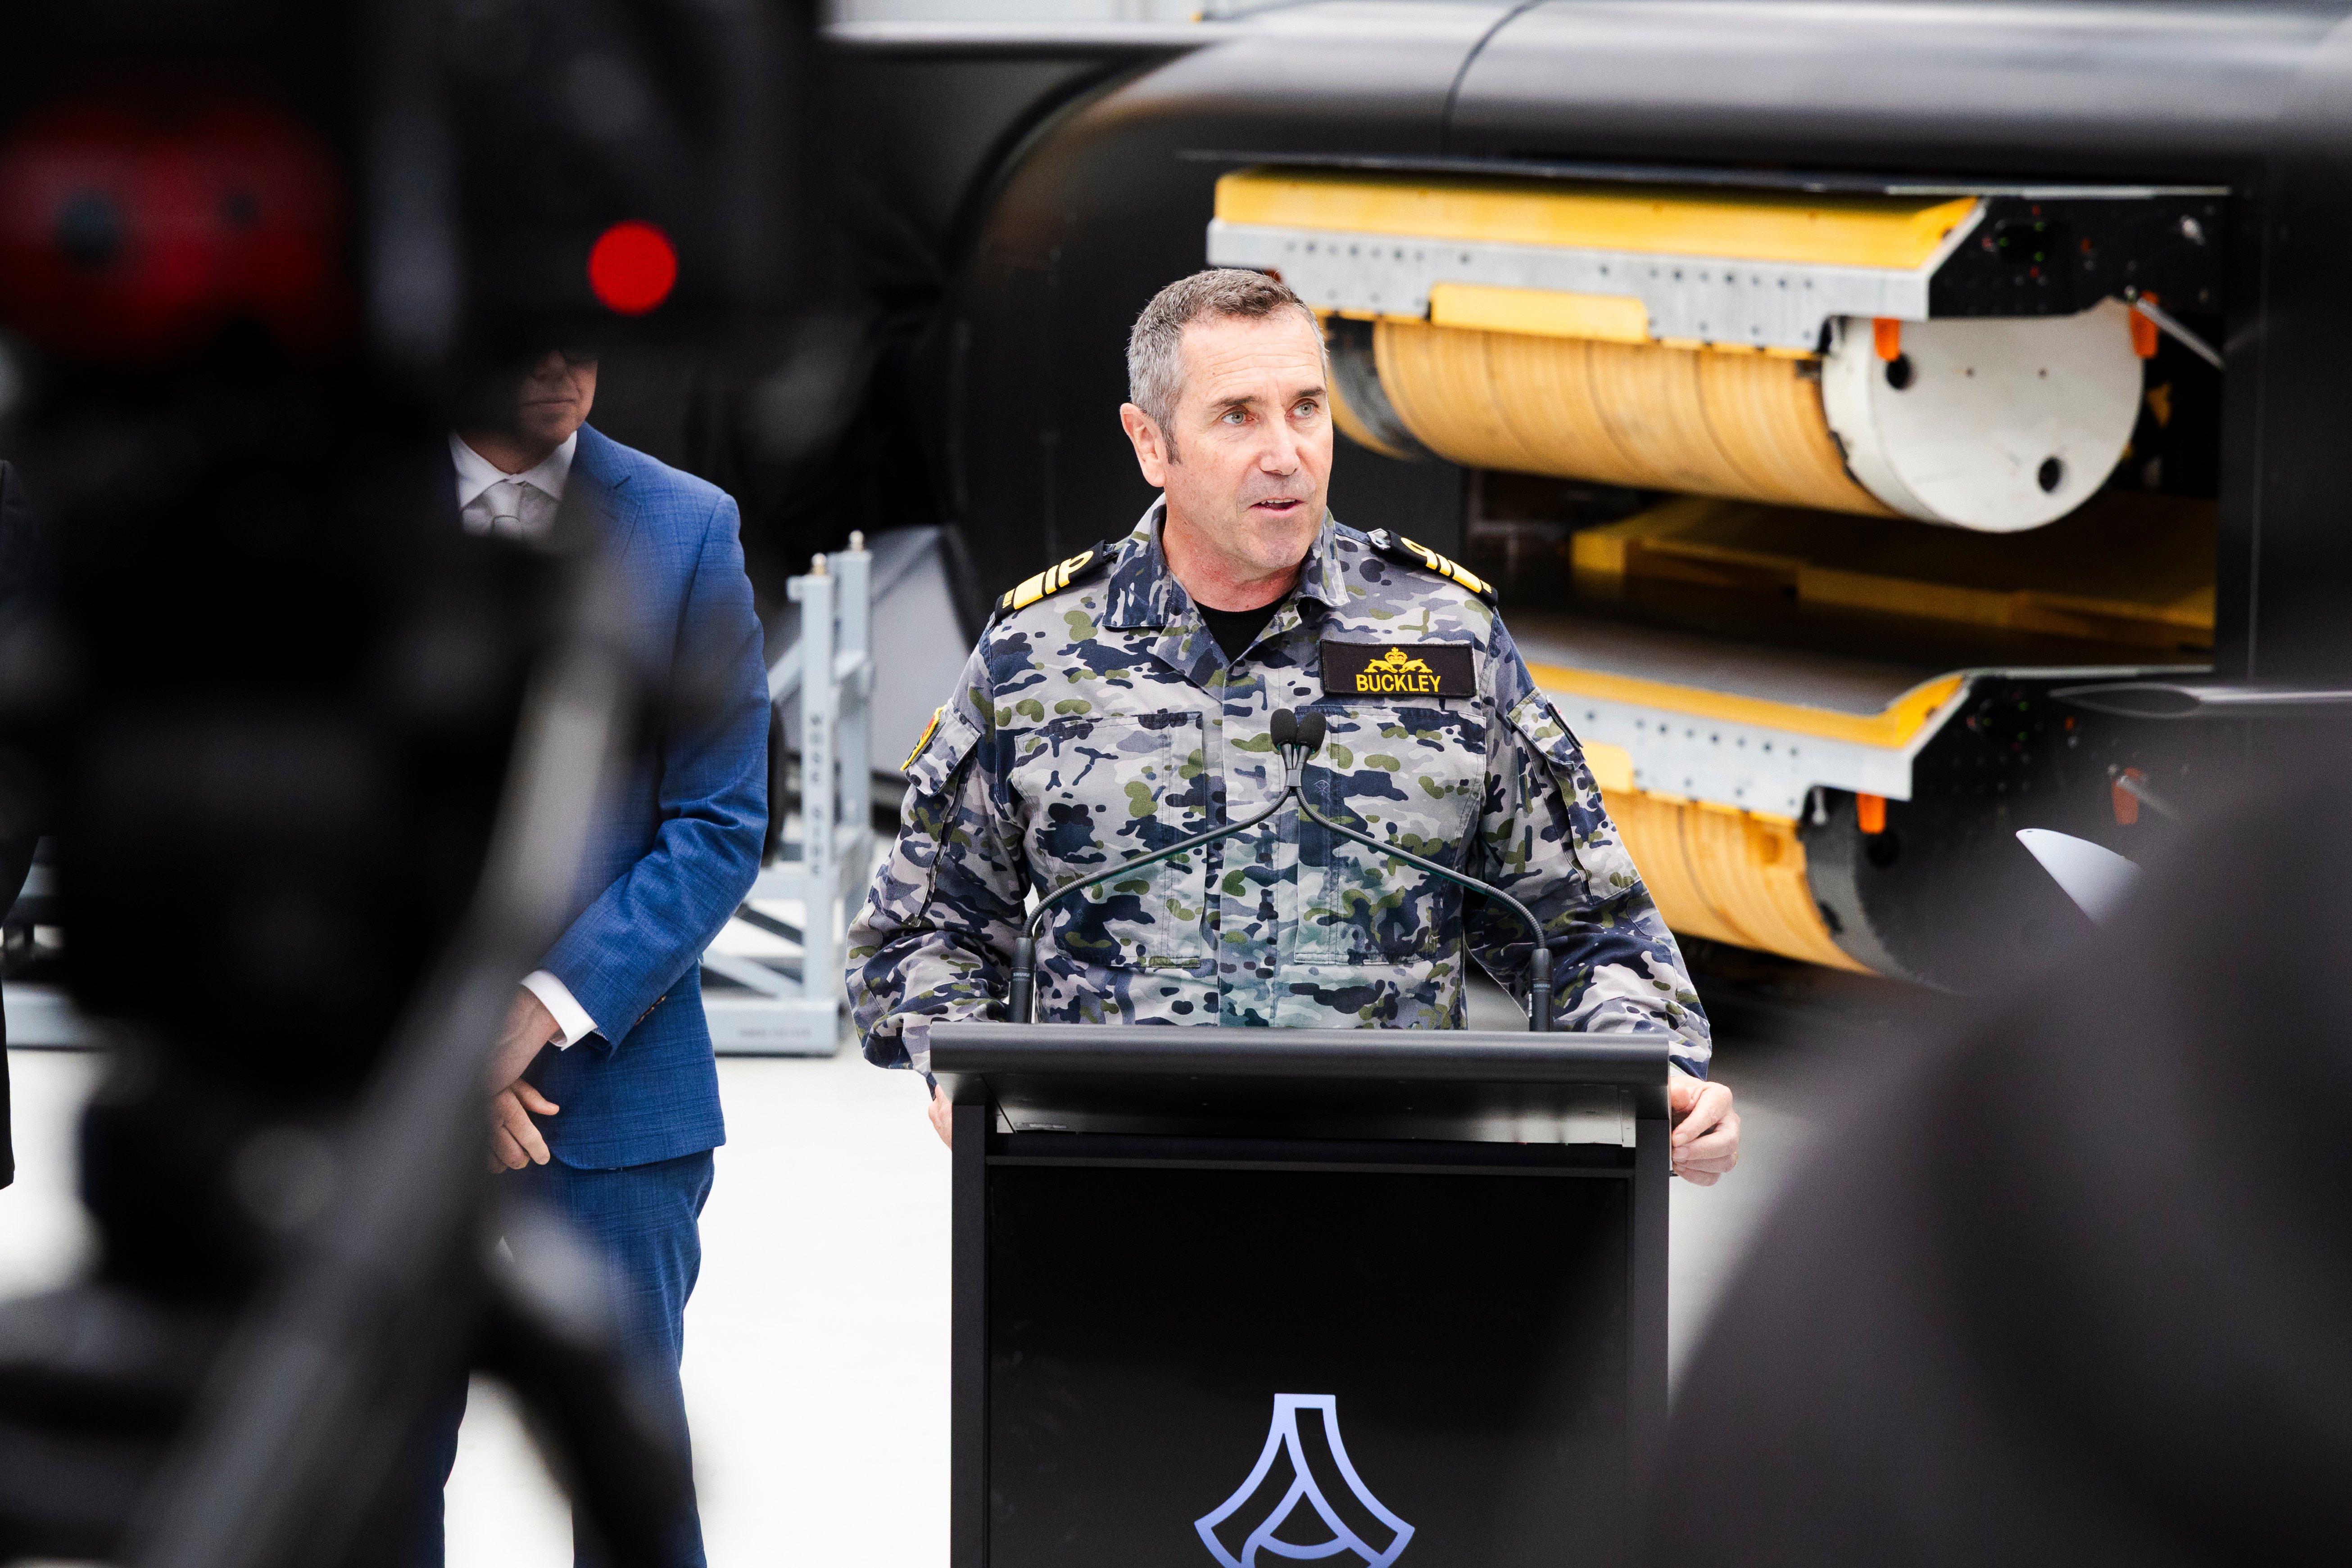
用于持续搜集情报的平台,不一定需要与负责投放海床补给箱或携带水雷的平台配备相同设备。模块化载荷舱提供了一种改变任务而无需重新设计整个平台的方式。与此同时,这也带来持续的研发任务:航行器的实用性将取决于围绕它开发的载荷、接口和作战概念。
Conroy 以鲜明措辞描述了扩展后的载荷选项,称“幽灵鲨”如今已经长出了“牙齿”,能够对潜在对手造成损害。不过,更广泛的政府公告仅以笼统措辞描述了载荷研发。因此,已披露的选项应被理解为计划能力的 संकेत,而非已部署作战系统的公开说明。
正在形成的澳大利亚水下能力
“幽灵鲨”更新信息发布之际,澳大利亚正介绍多个无人海事平台的研发工作。Speartooth 大型无人水下航行器和 BlueBottle 无人水面艇也被纳入同一公告。这些项目共同表明,澳大利亚正在更广泛地开发能够在水下和海面运行,并支持监视、后勤及其他任务的系统。
对“幽灵鲨”而言,可见的载荷舱十分重要,因为它将模块化这一抽象说法转化为具体的物理设计特征。该航行器并非只是一个传感器搭载平台。公告中的概念包括向海床运输补给、布设水雷,以及充当空中无人机的发射点。
公告仍留下许多未解问题,包括时间安排、测试、载荷集成,以及海军将在实际行动中如何使用该航行器。不过,它更清楚地展示了发展方向:澳大利亚正在推进一种能够搭载多种载荷、执行超越传统侦察任务的无人水下系统。
本文根据 twz.com 的报道编写。阅读原文。
Originally published on twz.com