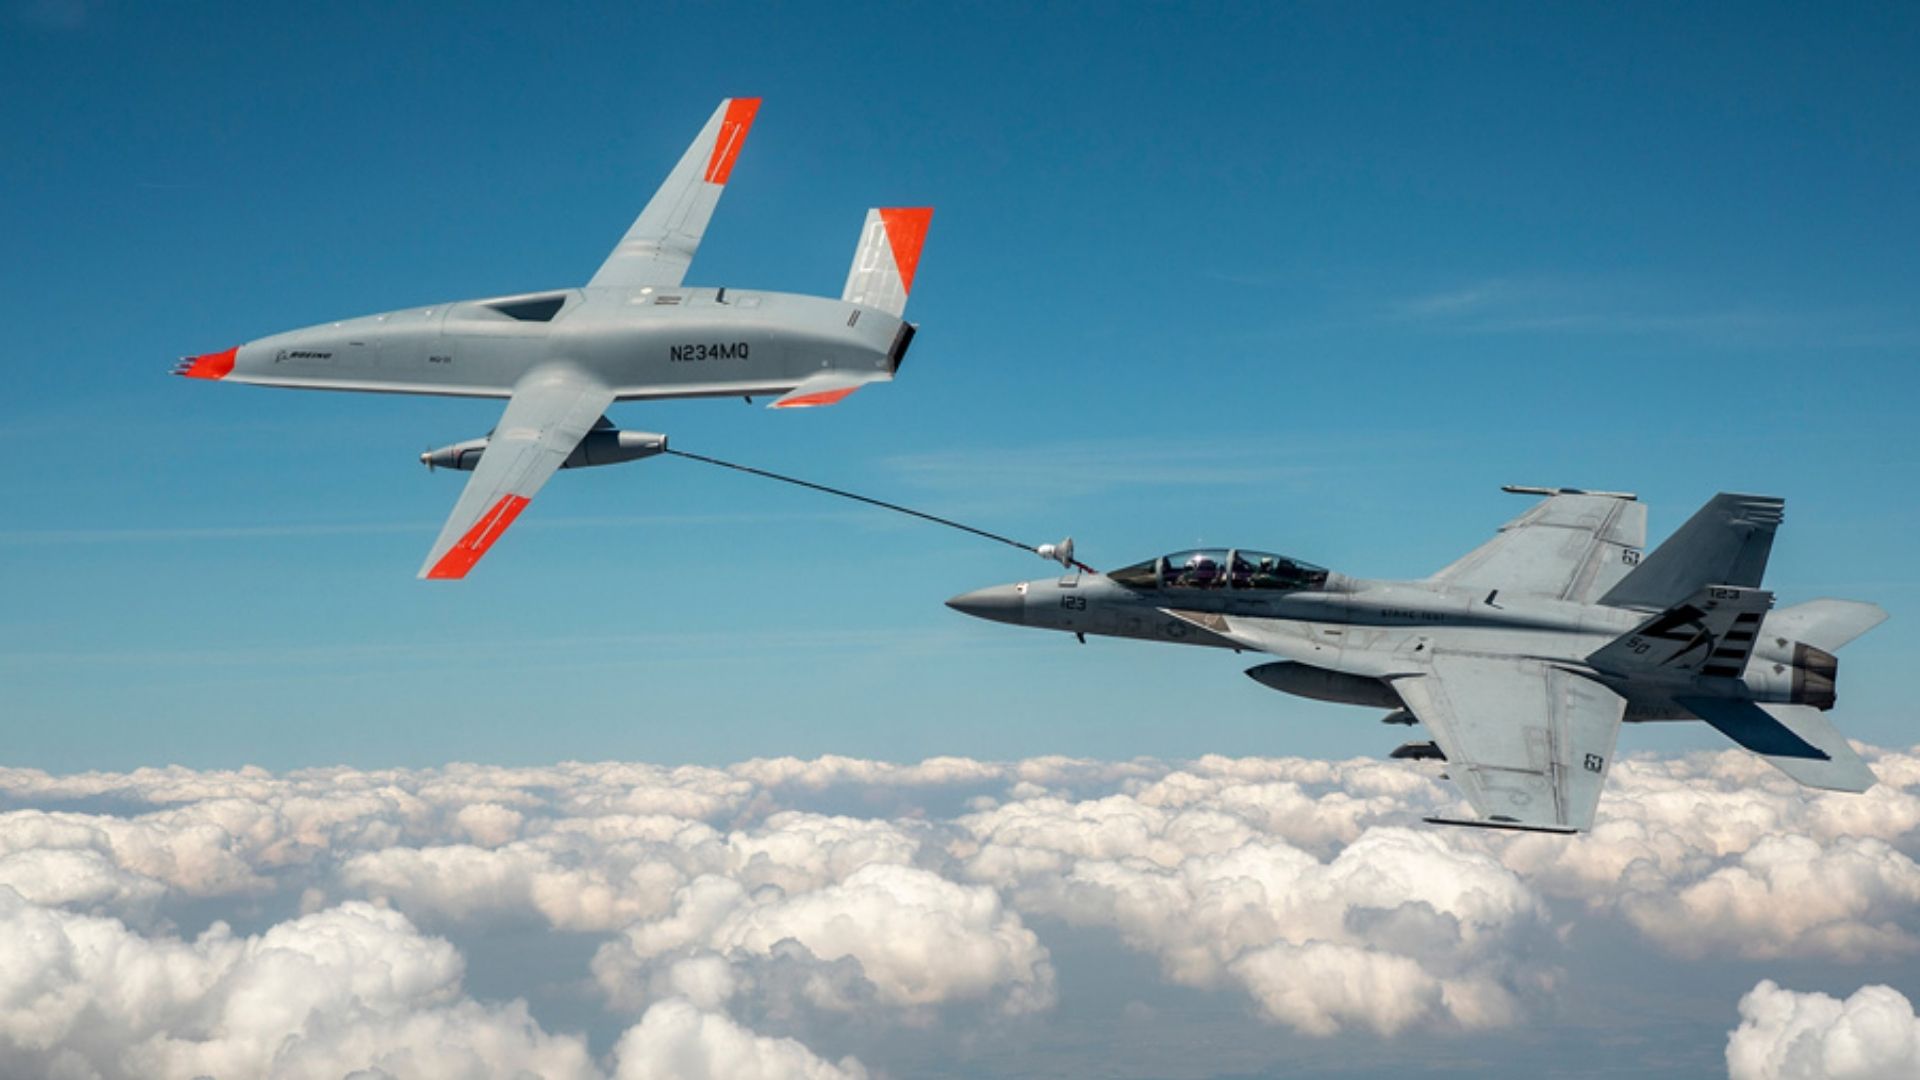
Boeing demonstra software para conectar Super Hornets e tanques MQ-25A
A Boeing demonstrou um software projetado para permitir que pilotos de aeronaves tripuladas coordenem com aeronaves não tripuladas, uma capacidade que pode remodelar a forma como caças baseados em porta-aviões e drones-tanque trabalham juntos. A demonstração conecta o Super Hornet, um caça tripulado de longa data, ao MQ-25A, um tanque não tripulado construído para reabastecer aeronaves em voo. O pareamento é significativo porque vai além de tratar drones como curiosidades controladas remotamente e avança no sentido de integrá-los como parceiros rotineiros em operações aéreas de combate.
O que a demonstração realmente mostra
Em sua essência, o software atua como tradutor e coordenador entre dois tipos muito diferentes de aeronaves. Um piloto de Super Hornet opera em um cockpit com entrada sensorial direta, enquanto o MQ-25A voa sem um humano a bordo. Para que os dois trabalhem como equipe, o piloto precisa de uma maneira clara e de baixa fricção para direcionar o comportamento do tanque não tripulado, receber atualizações de status e confirmar que o reabastecimento ou outras ações coordenadas são seguros para prosseguir. O software que a Boeing demonstrou visa exatamente esse problema: tornar a aeronave não tripulada um ativo previsível e gerenciável, em vez de um fardo adicional.
Isso importa porque os cockpits de caças modernos já são densos em informações. Os pilotos equilibram navegação, sensores, armas, comunicações e alertas de ameaça. Adicionar outra tela ou esquema de controle para um drone próximo poderia facilmente sobrecarregar uma tripulação. O valor da abordagem da Boeing está na abstração — apresentar o estado e as ações disponíveis do MQ-25A de uma forma que se encaixe no fluxo de trabalho existente do piloto, para que a coordenação pareça trabalhar com outra aeronave, em vez de operar um veículo remoto.
Por que o MQ-25A importa
O MQ-25A foi projetado como um tanque não tripulado baseado em porta-aviões. Seu trabalho principal é estender o alcance das aeronaves de caça, fornecendo reabastecimento aéreo sem colocar uma tripulação em risco ou consumir a vida útil de uma aeronave tripulada em missão de reabastecimento. Os tanques são multiplicadores de força: permitem que os caças voem mais longe, permaneçam em posição por mais tempo e carreguem mais armas em vez de combustível. Um tanque não tripulado oferece esses benefícios enquanto libera aeronaves tripuladas para outras missões.
Trazer um drone-tanque para uma asa aérea de porta-aviões, no entanto, não é apenas uma questão de pilotar o veículo. Ele precisa se integrar aos pilotos humanos que se encontrarão com ele, dele retirarão combustível e dependerão dele. É nessa integração que o software se torna o facilitador crítico. Um tanque que não pode ser direcionado ou compreendido de forma confiável pelo piloto de caça que recebe combustível é um passivo; um que comunica suas intenções e responde de forma previsível é um ativo.
O impulso mais amplo em direção à atuação conjunta tripulada-não tripulada
A demonstração da Boeing se encaixa em uma tendência militar mais ampla, frequentemente descrita como atuação conjunta tripulada-não tripulada. A ideia é combinar o julgamento humano com a persistência e o alcance da máquina. Aeronaves tripuladas trazem consciência situacional, adaptabilidade e responsabilidade. Aeronaves não tripuladas trazem resistência, a capacidade de operar em ambientes perigosos sem arriscar um piloto e, potencialmente, custos operacionais mais baixos.
Para que essa combinação funcione, várias coisas precisam se unir:

- Links de comunicação confiáveis que funcionem em ambientes eletromagnéticos contestados.
- Interfaces que permitam aos operadores humanos supervisionar a autonomia sem microgerenciá-la.
- Arquiteturas de software que possam ser atualizadas à medida que táticas e ameaças evoluem.
- Regras claras sobre o que o sistema não tripulado pode fazer por conta própria e o que exige aprovação humana.
A demonstração da Boeing aborda a camada de interface e coordenação. É uma peça de um quebra-cabeça muito maior, mas é uma peça fundamental. Sem um link utilizável entre as plataformas tripuladas e não tripuladas, o restante do conceito não pode amadurecer.
Desafios técnicos permanecem
Confiança e previsibilidade
Os pilotos são treinados para confiar em seus companheiros de ala, e essa confiança é construída com treinamento compartilhado e comportamento previsível. Um tanque não tripulado deve conquistar confiança semelhante. Se o MQ-25A se comportar de forma inesperada — mudando velocidade, altitude ou posição sem motivo claro — a carga de trabalho do piloto aumenta e as margens de segurança diminuem. O software deve tornar o comportamento do drone legível, para que o humano sempre entenda o que a máquina está fazendo e por quê.
Latência e espectro
Qualquer coordenação entre aeronaves tripuladas e não tripuladas depende de links de dados. Esses links podem ser bloqueados, degradados ou perdidos. Um sistema robusto precisa lidar com comunicações imperfeitas de forma elegante, incluindo definir o que acontece quando a conexão cai. A autonomia pode ajudar a preencher lacunas, mas apenas se os limites dessa autonomia forem bem definidos e testados.
Certificação e integração
As operações em porta-aviões são implacáveis. As aeronaves são lançadas e recuperadas em sequências apertadas, em um convés em movimento, em todas as condições climáticas. Integrar uma nova aeronave não tripulada e o software que a conecta a caças tripulados exige testes extensivos, novos procedimentos e adesão das pessoas que realmente voarão e manterão o sistema. Demonstrações como a da Boeing são passos iniciais nesse longo processo.
O que vem a seguir
O caminho de uma demonstração de software até operações rotineiras em porta-aviões envolve testes iterativos, feedback dos pilotos e refinamento tanto da autonomia quanto da interface homem-máquina. O sucesso será medido não por o software funcionar em um cenário roteirizado, mas por ele permanecer útil quando as comunicações forem ruins, a situação tática for caótica e o piloto estiver sob estresse.
Se funcionar, as implicações se estendem além do reabastecimento aéreo. O mesmo software de coordenação poderia apoiar outras aeronaves não tripuladas realizando missões de vigilância, ataque ou guerra eletrônica ao lado de caças tripulados. O MQ-25A pode ser o primeiro companheiro não tripulado rotineiro em uma asa aérea de porta-aviões, mas é improvável que seja o último.
Conclusão
A demonstração da Boeing de software conectando Super Hornets a drones-tanque MQ-25A é um passo concreto para tornar a atuação conjunta tripulada-não tripulada prática na aviação naval. Ela não responde a todas as perguntas sobre autonomia, confiança ou resiliência em combate. Mas mostra que o tecido conectivo entre pilotos humanos e aeronaves não tripuladas está sendo ativamente desenvolvido e testado. À medida que as asas aéreas de porta-aviões buscam maneiras de estender o alcance e reduzir riscos, esse tecido conectivo pode se revelar tão importante quanto as próprias aeronaves.
Este artigo é baseado em reportagem da Interesting Engineering. Leia o artigo original.
Originally published on interestingengineering.com