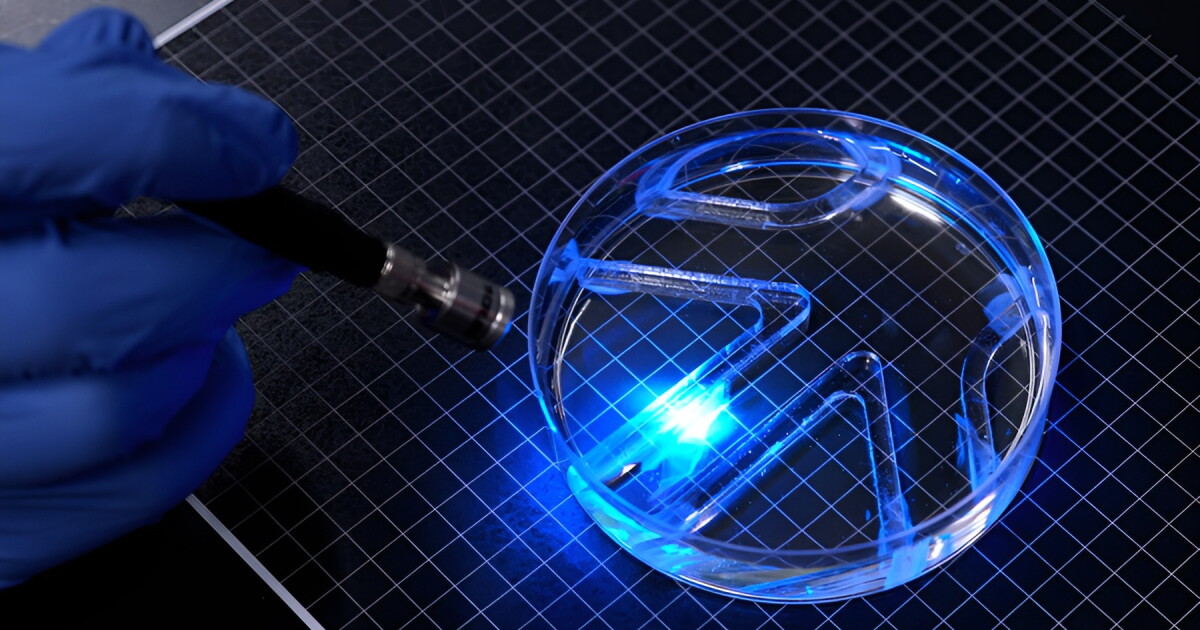
Pesquisadores do MIT construíram um robô nadador macio, aproximadamente do tamanho de um chiclete, que obtém sua propulsão de tecido muscular vivo e sua direção de um feixe de luz. Em um teste recentemente relatado, o dispositivo navegou por um labirinto simples cheio de água dentro de uma grande placa de Petri enquanto um pesquisador apontava uma luz portátil para suas nadadeiras a fim de guiá-lo. Não há motores, nem baterias, nem eletrônicos embarcados — apenas células projetadas presas a um gel flexível, fazendo o trabalho que atuadores normalmente fariam.
Como uma camada de músculo impulsiona um nadador
O corpo do robô combina um gel flexível com uma única camada de células musculares. Essas células foram geneticamente modificadas para se contraírem sempre que a luz as atinge. O resultado é uma nadadeira que bate sob comando: direcione um feixe para uma das duas nadadeiras do robô e ela se flexiona; mova a luz para a outra nadadeira e a máquina vira, combinando movimento para frente com mudança de direção. Como o gatilho vem de fora da placa, cada decisão de direção é tomada pela pessoa que segura a lâmpada, e não por software rodando a bordo do robô.
A escala importa aqui. Cada nadadeira mede 15 mm (0,59 pol) de comprimento, 7 mm (0,28 pol) de largura e apenas 0,5 mm (0,02 pol) de espessura — uma lasca de tecido fina o suficiente para flexionar repetidamente, mas resistente o bastante para empurrar contra a resistência da água. "É preciso muita força para se mover na água em comparação com o ar", disse a autora do estudo Ritu Raman, professora associada de engenharia mecânica no MIT. "O robô é bastante forte, dado o seu tamanho."

De gel enrugado a fibras alinhadas
Fazer o músculo puxar efetivamente exigiu uma mudança de material. No design anterior da equipe, o gel de fibrina muito macio que sustentava as células tendia a enrugar quando o músculo se contraía contra ele, desperdiçando a força gerada pelo tecido. Os pesquisadores substituíram essa base por um gel mais rígido à base de gelatina e estamparam ranhuras de fundo quadrado em sua superfície. Essas ranhuras deram às células uma pista física a seguir, incentivando-as a se alinharem e se fundirem em fibras que podiam puxar juntas em vez de tracionar em direções concorrentes.
O resultado foi uma camada de músculo mais organizada que traduziu a contração celular em movimento mais limpo. Em vez de lutar contra um substrato que enruga, as fibras puderam transmitir força para a própria nadadeira.
Uma rotina de exercícios para tecido projetado
O músculo melhora com o uso, e a equipe do MIT aplicou esse princípio ao seu robô. Eles estimularam o tecido com luz por 15 minutos por dia a uma taxa de dois pulsos por segundo, efetivamente submetendo as células a um treino. Medido em relação a um grupo de controle não estimulado, o tecido treinado produziu um aumento de quatro vezes na distância que a nadadeira podia deslocar. O músculo também se mostrou durável: continuou funcionando sem ser ancorado por mais de 30 dias, um período significativo para um material vivo que deve sobreviver a contrações repetidas.
Essa combinação — produção mais forte mais resistência prolongada — é o que torna um nadador biohíbrido plausível. Tecido vivo é frágil, requer nutrientes e se degrada se as condições mudarem, então qualquer demonstração de funcionamento por um mês sem ancoragem é tanto um resultado de materiais quanto de robótica.
Quatro comprimentos de corpo por minuto
Velocidade não é o ponto de venda. Em sua velocidade máxima, o robô percorreu aproximadamente quatro comprimentos de corpo por minuto. É minúsculo, lento e, como seus criadores reconhecem, está longe de estar pronto para o oceano aberto. Na demonstração, ele se moveu e virou por um labirinto simples enquanto um pesquisador o guiava manualmente, o que mostra mais controlabilidade do que autonomia — o robô ainda depende de alguém fora da placa para decidir para onde vai.
O que a plataforma oferece é uma filosofia de design diferente. Como a luz faz a sinalização e o músculo faz o movimento, a máquina pode ser construída sem os componentes rígidos, a fiação e as fontes de energia que robôs subaquáticos convencionais carregam. Um corpo fino de gel e tecido poderia, em princípio, ser mais simples e mais barato de produzir do que um equivalente motorizado — a direção que a equipe do MIT sugere que seu trabalho aponta.
Nadadores biohíbridos, antes e agora
Nadadores movidos a músculo e controlados por luz não são totalmente novos. Máquinas biohíbridas anteriores — dispositivos que combinam tecido vivo com partes projetadas — usaram células tanto para gerar movimento quanto para mudar de direção. Em 2016, pesquisadores demonstraram uma raia robótica impulsionada por células cardíacas de rato sensíveis à luz. Em 2022, um robô em forma de peixe construído com células cardíacas humanas nadou com força própria. O dispositivo do MIT se soma a essa linhagem, com um design orientado para controle óptico externo e uma camada muscular projetada para alinhamento e resistência.
Questões que a demonstração deixa em aberto
A corrida no labirinto é uma prova de controle em um ambiente controlado, não um teste de campo. Vários obstáculos permanecem sem solução. O robô precisa de um operador com uma fonte de luz, então a autonomia exigiria novos sensores e tomada de decisão, o que o design atual evita deliberadamente ao manter tudo fora do robô. Manter células vivas vivas, alimentadas e funcionais fora de uma placa de laboratório é um problema separado de fazê-las contrair. E embora o tecido tenha continuado funcionando por mais de 30 dias sem ancoragem, não está claro como esse desempenho se sustentaria em água suja, em movimento e com temperatura variável.
Escalar é outra questão em aberto. Um nadador maior precisaria proporcionalmente de mais músculo, mais luz e mais força para se mover através de um meio mais denso, e a geometria da nadadeira que funciona a 15 mm pode não se traduzir para cima. Por enquanto, a conquista é estreita e real: uma máquina do tamanho de um chiclete que nada, vira e resiste por um mês, impulsionada por células que respondem à luz.
A conclusão
O robô do MIT é menos um veículo protótipo do que uma demonstração do que tecido projetado pode fazer como atuador. A combinação de um gel mais rígido com ranhuras, fibras musculares alinhadas e uma rotina de treinamento deliberada produziu um nadador forte o suficiente para bater suas nadadeiras na água e estável o suficiente para continuar por um mês. Se isso se traduz em máquinas nadadoras mais macias e baratas para ambientes reais ainda precisa ser demonstrado — mas o projeto já está na mesa.
Este artigo é baseado em reportagem da New Atlas. Leia o artigo original.
Originally published on newatlas.com




