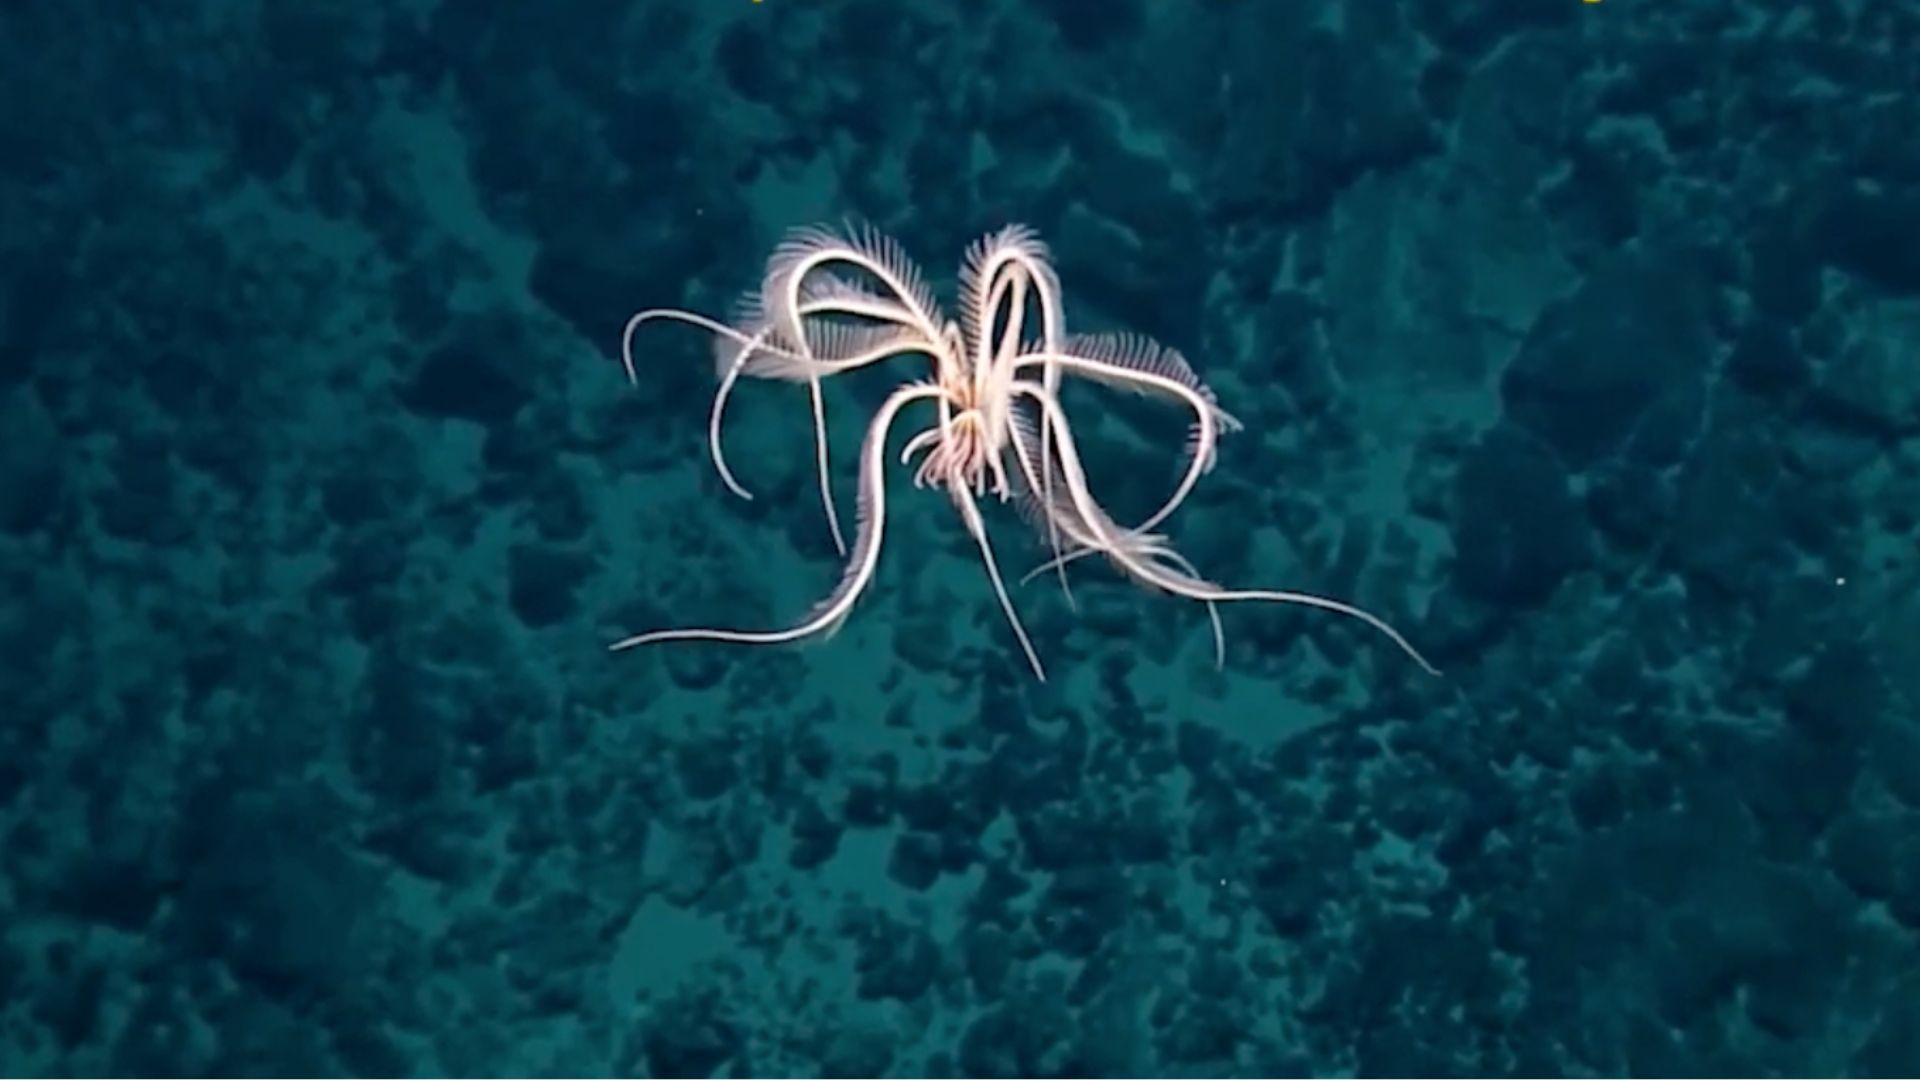
Pesquisadores da North Carolina State University desenvolveram um robô subaquático macio cujo movimento de natação é inspirado na estrela-pluma, um animal marinho celebrado pelo bater delicado e rítmico de seus muitos braços emplumados. Segundo a equipe por trás do projeto, a máquina consegue se mover livremente pela água contando com apenas dois atuadores — uma quantidade de hardware incomumente pequena para um robô que se espera que se propulsione e se dirija em um ambiente fluido.
O trabalho fica na interseção entre biologia, ciência dos materiais e robótica, e chega a um campo que passou anos perseguindo um objetivo enganosamente simples: construir máquinas que nadam como os animais, sem o volume, o ruído e a rigidez de hélices e transmissões convencionais.
A estrela-pluma como modelo de projeto
As estrelas-pluma são invertebrados marinhos cujos braços são revestidos de apêndices finos e ramificados. Quando nadam, esses animais não batem uma única nadadeira nem giram uma hélice. Em vez disso, coordenam muitos membros esguios em uma onda de movimento que se propaga, criando sustentação e impulso por meio de estruturas macias e flexíveis, em vez de uma força potente e concentrada.
Essa estratégia é atraente para engenheiros por um motivo óbvio: é eficiente e tolerante. Um mecanismo rígido precisa ser preciso, porque cada articulação deve se mover exatamente conforme o comando. Uma estrutura macia e complacente pode absorver turbulência, dobrar-se ao redor de obstáculos e gerar movimento útil a partir de uma entrada comparativamente simples. A estrela-pluma, na prática, oferece um modelo para obter comportamento complexo a partir de um controle simples.
A equipe da North Carolina State traduziu essa ideia em uma plataforma física. Em vez de replicar cada braço em detalhes, o robô captura o princípio subjacente — apêndices flexíveis acionados por um conjunto mínimo de atuadores — de modo que um pequeno número de partes móveis produz um padrão de natação que se parece e se comporta como o do animal.

Por que dois atuadores é algo significativo
Atuadores são os músculos de um robô. Cada um adiciona massa, fiação, requisitos de vedação e pontos de falha e, debaixo d'água, essa penalidade se multiplica: cada componente adicional é mais um lugar onde a água pode entrar, mais um cabo que pode fadigar, mais um consumo em um orçamento de energia limitado.
Reduzir a contagem para dois tem consequências em cascata:
- Vedação e empacotamento mais simples. Menos penetrações móveis no casco significam menos oportunidades de vazamentos em um ambiente corrosivo e de alta pressão.
- Menor demanda de energia. Com menos hardware de atuação para acionar, o robô pode dedicar mais de sua energia armazenada a nadar e menos a carregar seus próprios mecanismos.
- Menos modos de falha. Um sistema com dois atuadores tem menos coisas que podem travar, corroer ou quebrar, o que importa para qualquer máquina que se espera que opere sem cabo.
- Construção mais barata. Menos peças e montagem mais simples tornam mais realista produzir tais robôs em quantidade, em vez de como protótipos únicos de laboratório.
Há também um ganho de pesquisa. Ao mostrar que um padrão de natação semelhante ao da estrela-pluma pode ser produzido com uma configuração tão enxuta, a equipe efetivamente pergunta quanto da capacidade de natação de um animal realmente se deve à quantidade de músculos — e quanto se deve à geometria e à complacência do próprio corpo.

Corpos macios, problemas de engenharia difíceis
A robótica macia é atraente em princípio e difícil na prática. Um corpo flexível se deforma de maneiras difíceis de modelar com precisão, então prever exatamente como ele responderá a um determinado comando é um verdadeiro desafio de engenharia. Os projetistas muitas vezes acabam ajustando formas e propriedades dos materiais por iteração, em vez de derivá-las de primeiros princípios.
Debaixo d'água, esses desafios são amplificados. A água salgada é corrosiva, a pressão aumenta com a profundidade e a visibilidade pode ser ruim ou inexistente. Um robô que depende de membros flexíveis delicados precisa sobreviver ao contato com sedimento, algas, rochas e vida marinha sem rasgar ou ficar preso.
A abordagem da estrela-pluma oferece uma resposta parcial. Como o impulso é distribuído por vários apêndices flexíveis, em vez de concentrado em uma única lâmina giratória, as interações da máquina com o ambiente são mais suaves por concepção. Isso a torna uma candidata plausível para trabalho perto de ambientes frágeis — levantando ervas marinhas, inspecionando estruturas ou operando em águas costeiras movimentadas, onde um propulsor rígido seria um problema.

Uma onda mais ampla de robótica de campo
O projeto da estrela-pluma chega junto com uma onda mais ampla de interesse em robôs projetados para ambientes do mundo real e não estruturados. No mesmo fluxo de cobertura de IA e robótica que trouxe este trabalho, uma manchete destacava um robô de perfuração capaz de operar em frota atingindo dez vezes a velocidade usual com 99% de precisão — um lembrete de que a robótica de campo avança em várias frentes ao mesmo tempo, do chão de fábrica ao fundo do mar.
O que une esses esforços é uma mudança de ênfase. Os primeiros robôs industriais se destacavam em ambientes rigidamente controlados, onde cada variável podia ser fixada. A nova geração é construída para lugares que são molhados, irregulares, imprevisíveis ou simplesmente arriscados demais para que pessoas permaneçam por muito tempo. A inspiração biológica é uma das rotas mais produtivas para esse território, porque a evolução já resolveu muitos dos mesmos problemas sob restrições ainda mais severas.
O que vem a seguir
Transformar uma demonstração de laboratório em uma plataforma útil levanta um conjunto familiar de questões:
- Resistência. Quanto tempo um pequeno nadador macio pode operar antes que sua fonte de energia se esgote?
- Controle. O padrão de natação com dois atuadores pode ser dirigido com precisão suficiente para tarefas de inspeção ou coleta, ou é mais adequado a um movimento exploratório e à deriva?
- Durabilidade. Como os apêndices flexíveis se comportam ao longo de semanas ou meses de imersão e contato?
- Autonomia. Que sensoriamento e tomada de decisão a bordo permitiriam ao robô adaptar sua natação a correntes, obstáculos e objetivos mutáveis?
- Escala. O projeto funciona igualmente bem quando ampliado para cargas úteis, ou reduzido para enxames?
Nenhuma dessas questões é trivial, e o trabalho da North Carolina State é melhor entendido como uma demonstração de um princípio, e não como um produto acabado. Ainda assim, o princípio é a parte interessante. Se a graça de uma estrela-pluma pode ser aproximada com dois atuadores e um corpo complacente, então o custo de entrada para robôs subaquáticos capazes pode cair consideravelmente.
Para um oceano que permanece em grande parte não observado, isso importa. A maior parte do mar ainda é efetivamente não mapeada e não monitorada, e o fator limitante raramente foi a curiosidade — foi o custo e a fragilidade das máquinas enviadas para observar. Projetos simples, baratos e suaves o suficiente para nadar ao lado de seres vivos poderiam mudar o que é prático explorar, e com que frequência.
Este artigo é baseado em reportagem da Interesting Engineering. Leia o artigo original.

Originally published on interestingengineering.com

