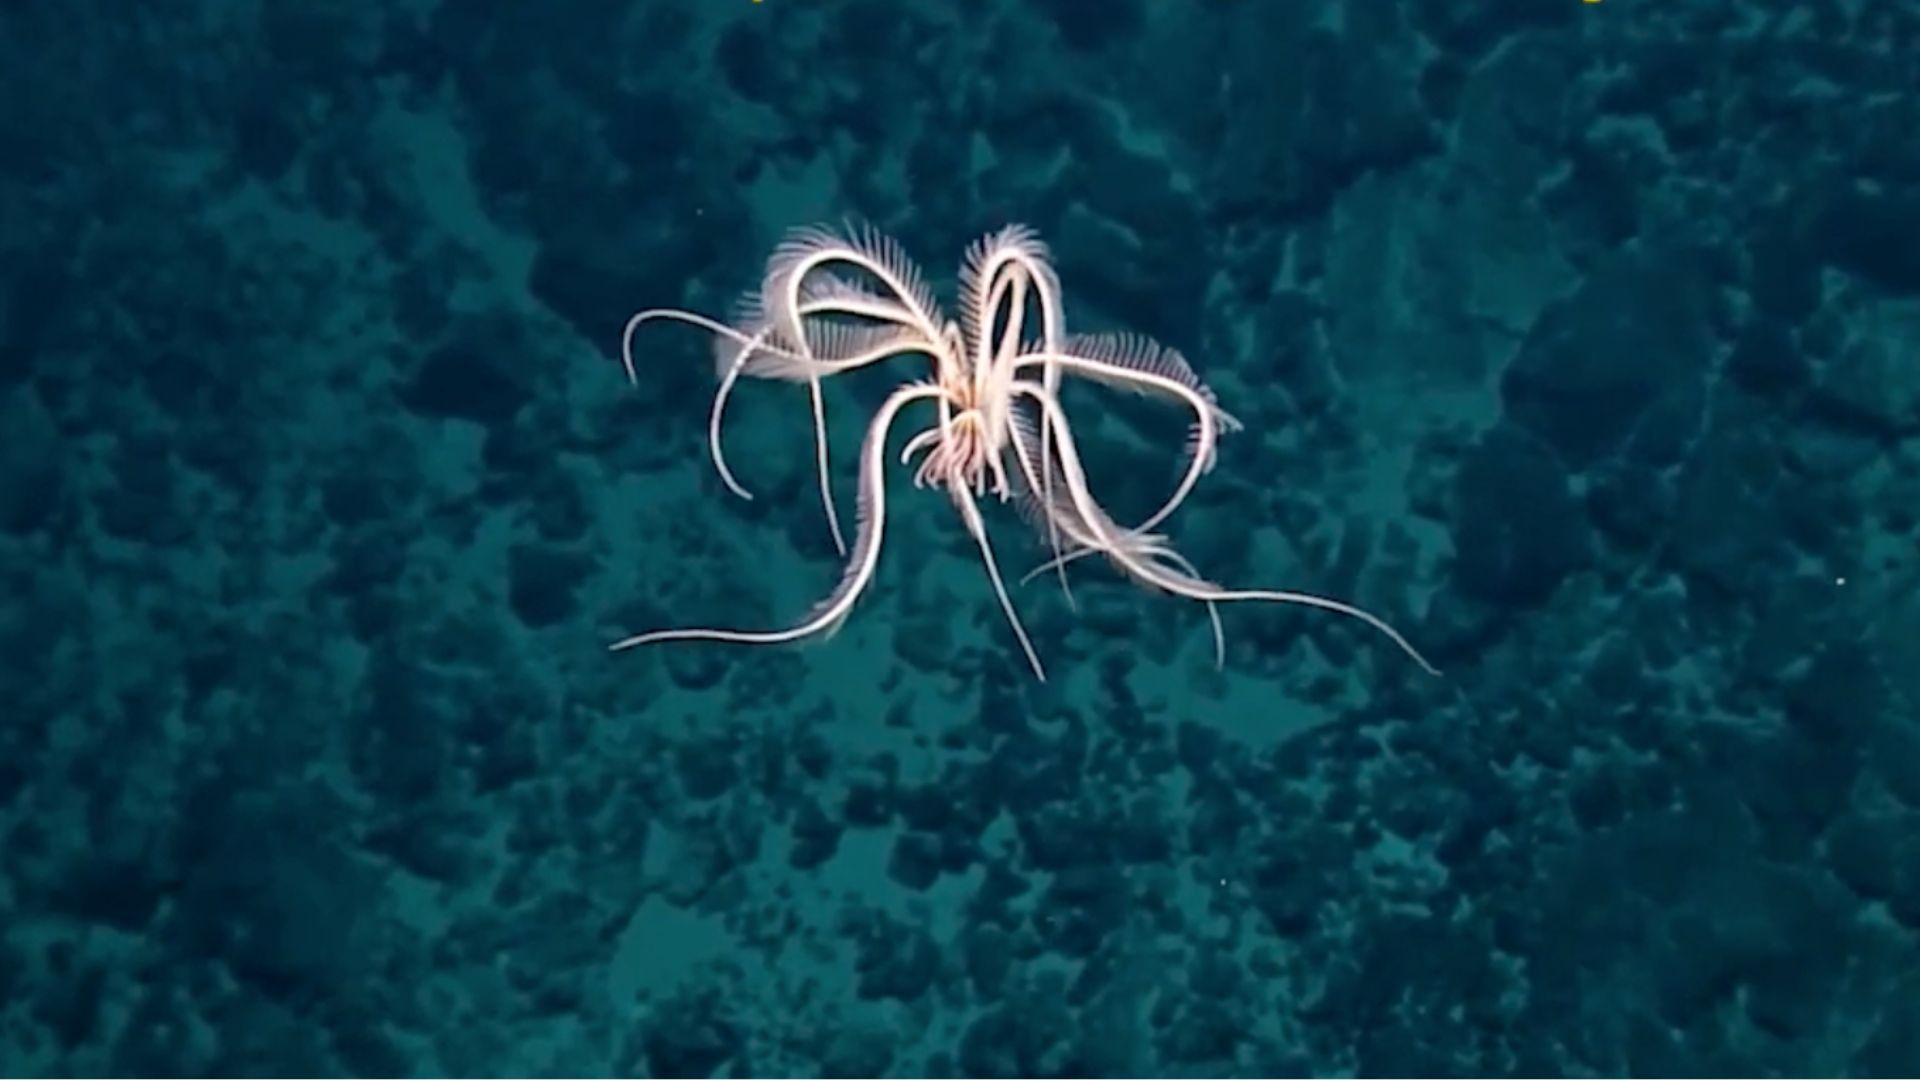
नॉर्थ कैरोलिना स्टेट यूनिवर्सिटी के शोधकर्ताओं ने एक सॉफ्ट पानी के नीचे चलने वाला रोबोट विकसित किया है, जिसकी तैरने की गति फेदर स्टार से ली गई है — एक समुद्री जीव जो अपनी कई पंख जैसी भुजाओं की कोमल, लयबद्ध फड़फड़ाहट के लिए प्रसिद्ध है। परियोजना से जुड़ी टीम के अनुसार, यह मशीन केवल दो एक्चुएटर के सहारे पानी में स्वतंत्र रूप से चल सकती है — एक तरल वातावरण में खुद को आगे बढ़ाने और दिशा देने वाले रोबोट के लिए यह असामान्य रूप से कम हार्डवेयर है।
यह काम जीव विज्ञान, पदार्थ विज्ञान और रोबोटिक्स के संगम पर स्थित है, और यह ऐसे क्षेत्र में आता है जो वर्षों से एक भ्रामक रूप से सरल लक्ष्य का पीछा कर रहा है: ऐसी मशीनें बनाना जो जानवरों की तरह तैरें, बिना पारंपरिक प्रोपेलर और ड्राइवट्रेन के भार, शोर और कठोरता के।
डिज़ाइन टेम्पलेट के रूप में फेदर स्टार
फेदर स्टार समुद्री अकशेरुकी हैं जिनकी भुजाओं पर महीन, शाखित उपांग लगे होते हैं। जब वे तैरते हैं, तो ये जीव एक ही पंख नहीं फड़फड़ाते या प्रोपेलर नहीं घुमाते। इसके बजाय, वे कई पतली भुजाओं को गति की एक चलती हुई तरंग में समन्वित करते हैं, जिससे शक्तिशाली, केंद्रित बल के बजाय कोमल, लचीली संरचनाओं के माध्यम से लिफ्ट और थ्रस्ट पैदा होता है।
यह रणनीति इंजीनियरों के लिए एक स्पष्ट कारण से आकर्षक है: यह कुशल और क्षमाशील है। एक कठोर तंत्र को सटीक होना पड़ता है, क्योंकि हर जोड़ को ठीक वैसे ही चलना चाहिए जैसा आदेश दिया गया हो। एक कोमल, अनुकूल संरचना अशांति को सोख सकती है, बाधाओं के चारों ओर मुड़ सकती है और तुलनात्मक रूप से सरल इनपुट से उपयोगी गति उत्पन्न कर सकती है। फेदर स्टार, वास्तव में, सरल नियंत्रण से जटिल व्यवहार प्राप्त करने का एक खाका प्रस्तुत करता है।
नॉर्थ कैरोलिना स्टेट की टीम ने उस विचार को एक भौतिक प्लेटफॉर्म में बदल दिया। हर भुजा की विस्तार से नकल करने के बजाय, रोबोट अंतर्निहित सिद्धांत को पकड़ता है — न्यूनतम एक्चुएटर के सेट से संचालित लचीले उपांग — ताकि कम संख्या में गतिशील भाग एक ऐसी तैरने की चाल उत्पन्न करें जो दिखने और व्यवहार में जानवर की तरह हो।

दो एक्चुएटर क्यों बड़ी बात है
एक्चुएटर रोबोट की मांसपेशियाँ हैं। प्रत्येक एक्चुएटर द्रव्यमान, वायरिंग, सीलिंग आवश्यकताओं और विफलता बिंदुओं को जोड़ता है, और पानी के नीचे यह नुकसान बढ़ जाता है: हर अतिरिक्त घटक एक और जगह है जहाँ पानी घुस सकता है, एक और केबल जो थक सकती है, एक और सीमित ऊर्जा बजट पर खर्च।
संख्या को दो तक कम करने के कई प्रभाव हैं:
- सरल सीलिंग और पैकेजिंग। हल में कम गतिशील प्रवेश का मतलब है कि संक्षारक, उच्च दबाव वाले वातावरण में रिसाव की कम संभावनाएँ।
- कम ऊर्जा मांग। चलाने के लिए कम एक्चुएशन हार्डवेयर होने से, रोबोट अपनी संचित ऊर्जा का अधिक हिस्सा तैरने में लगा सकता है और कम अपने तंत्र को ढोने में।
- कम विफलता मोड। दो-एक्चुएटर प्रणाली में जाम होने, जंग लगने या टूटने की संभावना कम होती है, जो किसी भी बिना तार के चलने वाली मशीन के लिए मायने रखता है।
- सस्ता निर्माण। कम पुर्जों और सरल असेंबली से ऐसे रोबोट को एकल प्रयोगशाला प्रोटोटाइप के बजाय संख्या में उत्पादित करना अधिक व्यावहारिक हो जाता है।
इसमें एक शोध लाभ भी है। यह दिखाकर कि इतनी कम सेटअप से फेदर स्टार जैसी चाल उत्पन्न की जा सकती है, टीम प्रभावी रूप से पूछ रही है कि किसी जानवर की तैरने की क्षमता में कितना हिस्सा वास्तव में मांसपेशियों की संख्या का है — और कितना शरीर की ज्यामिति और अनुकूलता का।

कोमल शरीर, कठिन इंजीनियरिंग समस्याएँ
सॉफ्ट रोबोटिक्स सिद्धांत में आकर्षक और व्यवहार में कठिन है। एक लचीला शरीर ऐसे तरीकों से विकृत होता है जिन्हें सटीक रूप से मॉडल करना कठिन है, इसलिए यह भविष्यवाणी करना कि किसी दिए गए आदेश पर वह ठीक कैसे प्रतिक्रिया देगा, एक वास्तविक इंजीनियरिंग चुनौती है। डिज़ाइनर अक्सर आकृतियों और पदार्थ गुणों को पहले सिद्धांतों से निकालने के बजाय पुनरावृत्ति के माध्यम से ट्यून करते हैं।
पानी के नीचे, ये चुनौतियाँ और बढ़ जाती हैं। खारा पानी संक्षारक होता है, गहराई के साथ दबाव बढ़ता है, और दृश्यता खराब या शून्य हो सकती है। नाजुक लचीली भुजाओं पर निर्भर रोबोट को तलछट, केल्प, चट्टानों और समुद्री जीवन के संपर्क में बिना फटे या उलझे टिकना पड़ता है।
फेदर स्टार दृष्टिकोण एक आंशिक उत्तर देता है। क्योंकि थ्रस्ट एक ही घूमते ब्लेड में केंद्रित होने के बजाय कई लचीले उपांगों में वितरित होता है, मशीन की अपने परिवेश के साथ अंतःक्रिया डिज़ाइन से ही कोमल होती है। यह इसे नाजुक वातावरण के पास काम के लिए एक संभावित उम्मीदवार बनाता है — समुद्री घास का सर्वेक्षण, संरचनाओं का निरीक्षण, या भीड़भाड़ वाले तटीय पानी में संचालन जहाँ कठोर प्रोपल्सर एक बोझ होगा।

फील्ड रोबोटिक्स की व्यापक लहर
फेदर स्टार परियोजना असंरचित, वास्तविक दुनिया की सेटिंग्स के लिए डिज़ाइन किए गए रोबोटों में व्यापक रुचि के साथ आती है। उसी AI और रोबोटिक्स कवरेज प्रवाह में जिसमें यह काम सामने आया, एक शीर्षक ने बेड़े-सक्षम ड्रिलिंग रोबोट की प्रशंसा की जो 99 प्रतिशत सटीकता पर सामान्य से दस गुना गति तक पहुँचता है — यह याद दिलाता है कि फील्ड रोबोटिक्स एक साथ कई मोर्चों पर आगे बढ़ रही है, फैक्ट्री फ्लोर से समुद्र तल तक।
इन प्रयासों को जो जोड़ता है वह जोर में बदलाव है। शुरुआती औद्योगिक रोबोट कड़ाई से नियंत्रित वातावरण में उत्कृष्ट थे जहाँ हर चर तय किया जा सकता था। नई पीढ़ी ऐसी जगहों के लिए बनाई गई है जो गीली, असमान, अप्रत्याशित या बस लोगों के लंबे समय तक रहने के लिए बहुत जोखिम भरी हैं। जैविक प्रेरण उस क्षेत्र में सबसे उत्पादक मार्गों में से एक है, क्योंकि विकास ने पहले ही कई समान समस्याओं को और भी कठोर बाधाओं के तहत हल कर लिया है।
आगे क्या आता है
प्रयोगशाला प्रदर्शन को उपयोगी प्लेटफॉर्म में बदलने से परिचित प्रश्नों का एक समूह उठता है:
- सहनशक्ति। एक छोटा, कोमल तैराक अपनी ऊर्जा स्रोत समाप्त होने से पहले कितनी देर काम कर सकता है?
- नियंत्रण। क्या दो-एक्चुएटर चाल को निरीक्षण या नमूना कार्यों के लिए पर्याप्त सटीकता से निर्देशित किया जा सकता है, या यह बहाव, खोजपूर्ण गति के लिए अधिक उपयुक्त है?
- टिकाऊपन। लचीले उपांग हफ्तों या महीनों के डूबने और संपर्क में कैसे टिकते हैं?
- स्वायत्तता। कौन सी संवेदन और ऑनबोर्ड निर्णय-क्षमता रोबोट को धाराओं, बाधाओं और बदलते लक्ष्यों के अनुसार अपनी तैराकी अनुकूलित करने देगी?
- पैमाना। क्या डिज़ाइन पेलोड के लिए बड़ा या झुंड के लिए छोटा बनाने पर भी उतना ही अच्छा काम करता है?
इनमें से कोई भी मामूली नहीं है, और नॉर्थ कैरोलिना स्टेट का काम एक तैयार उत्पाद के बजाय एक सिद्धांत के प्रदर्शन के रूप में सबसे अच्छा समझा जाता है। फिर भी, दिलचस्प हिस्सा सिद्धांत ही है। यदि फेदर स्टार की सुंदरता को दो एक्चुएटर और एक अनुकूल शरीर से अनुमानित किया जा सकता है, तो सक्षम पानी के नीचे के रोबोटों के लिए प्रवेश की लागत काफी कम हो सकती है।
एक ऐसे महासागर के लिए जो अभी भी काफी हद तक अनदेखा है, यह मायने रखता है। समुद्र का अधिकांश हिस्सा अभी भी प्रभावी रूप से मैप और निगरानी से बाहर है, और सीमित कारक शायद ही कभी जिज्ञासा रही हो — यह देखने के लिए भेजी गई मशीनों की लागत और नाजुकता रही है। ऐसे डिज़ाइन जो सरल, सस्ते और जीवित चीज़ों के साथ तैरने के लिए पर्याप्त कोमल हों, यह बदल सकते हैं कि खोजना क्या व्यावहारिक है, और कितनी बार।
यह लेख Interesting Engineering की रिपोर्टिंग पर आधारित है। मूल लेख पढ़ें।
Originally published on interestingengineering.com