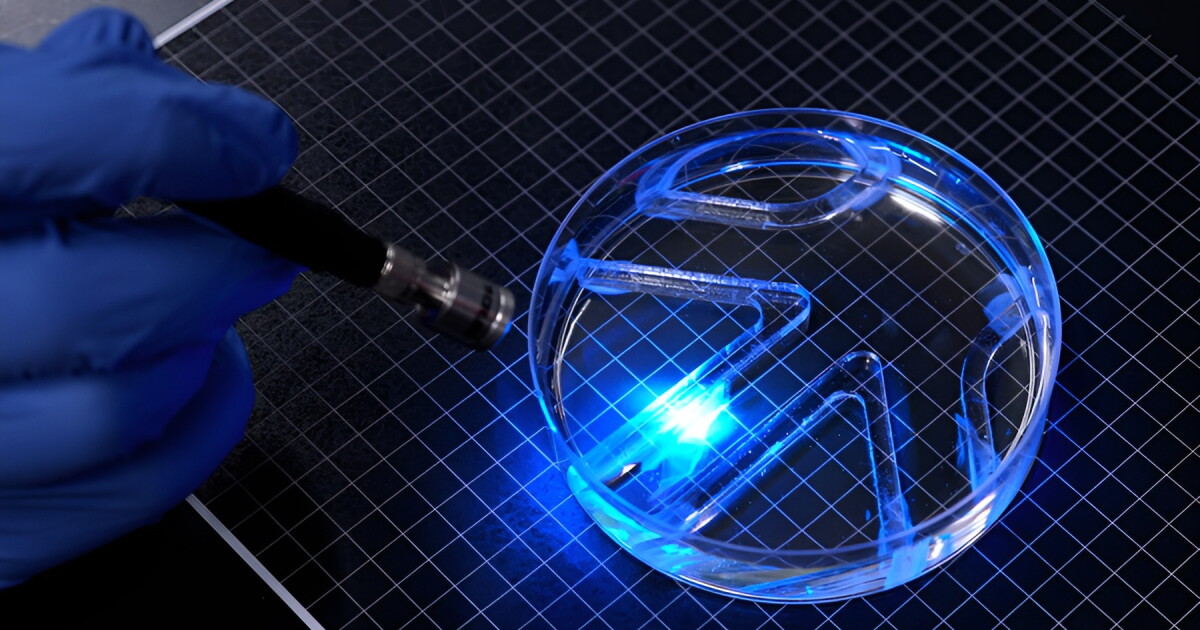
Des chercheurs du MIT ont construit un robot nageur souple, à peu près de la taille d'un bâton de chewing-gum, qui tire sa propulsion d'un tissu musculaire vivant et son orientation d'un faisceau lumineux. Lors d'un test récemment rapporté, l'appareil a parcouru un labyrinthe aquatique simple à l'intérieur d'une grande boîte de Petri tandis qu'un chercheur dirigeait une lumière portative vers ses nageoires pour le guider. Il n'y a ni moteurs, ni batteries, ni électronique embarquée — juste des cellules modifiées fixées à un gel flexible, qui accomplissent le travail que des actionneurs feraient normalement.
Comment une feuille de muscle propulse un nageur
Le corps du robot associe un gel flexible à une seule couche de cellules musculaires. Ces cellules ont été génétiquement modifiées pour se contracter dès que la lumière les frappe. Le résultat est une nageoire qui bat sur commande : dirigez un faisceau vers l'une des deux nageoires du robot et elle se fléchit ; déplacez la lumière vers l'autre nageoire et la machine tourne, combinant mouvement vers l'avant et changement de cap. Comme le déclencheur vient de l'extérieur de la boîte, chaque décision d'orientation est prise par la personne qui tient la lampe plutôt que par un logiciel embarqué à bord du robot.
L'échelle compte ici. Chaque nageoire mesure 15 mm (0,59 po) de long, 7 mm (0,28 po) de large et seulement 0,5 mm (0,02 po) d'épaisseur — une lamelle de tissu assez fine pour se fléchir de façon répétée mais assez robuste pour pousser contre la résistance de l'eau. « Il faut beaucoup de force pour se déplacer dans l'eau plutôt que dans l'air », a déclaré l'autrice de l'étude Ritu Raman, professeure associée de génie mécanique au MIT. « Le robot est assez fort, compte tenu de sa taille. »

D'un gel ridé à des fibres alignées
Pour que le muscle tire efficacement, un changement de matériau a été nécessaire. Dans la conception antérieure de l'équipe, le gel de fibrine très mou qui soutenait les cellules avait tendance à se rider lorsque le muscle se contractait contre lui, gaspillant la force générée par le tissu. Les chercheurs ont remplacé cette base par un gel à base de gélatine plus rigide et y ont estampé des rainures à fond carré. Ces rainures ont donné aux cellules un repère physique à suivre, les incitant à s'aligner et à fusionner en fibres capables de tirer ensemble plutôt que de tirer dans des directions concurrentes.
Le gain a été une couche de muscle plus organisée qui traduisait la contraction cellulaire en un mouvement plus net. Au lieu de lutter contre un substrat qui se déforme, les fibres pouvaient transmettre la force à la nageoire elle-même.
Un programme d'exercice pour un tissu d'ingénierie
Le muscle s'améliore avec l'usage, et l'équipe du MIT a appliqué ce principe à son robot. Elle a stimulé le tissu par la lumière pendant 15 minutes par jour à raison de deux impulsions par seconde, faisant effectivement suivre aux cellules un entraînement. Comparé à un groupe témoin non stimulé, le tissu entraîné produisait une augmentation de quatre fois de la distance de déplacement de la nageoire. Le muscle s'est également révélé durable : il a continué à fonctionner sans être ancré pendant plus de 30 jours, une durée significative pour un matériau vivant qui doit survivre à des contractions répétées.
C'est cette combinaison — rendement plus fort et endurance prolongée — qui rend un nageur biohybride plausible. Le tissu vivant est fragile, nécessite des nutriments et se dégrade si les conditions changent, de sorte que toute démonstration d'un fonctionnement sur un mois sans ancrage est autant un résultat de science des matériaux qu'un résultat de robotique.
Quatre longueurs de corps par minute
La vitesse n'est pas l'argument de vente. À sa vitesse maximale, le robot parcourait environ quatre longueurs de corps par minute. Il est minuscule, lent et, comme le reconnaissent ses créateurs, loin d'être prêt pour le grand large. Dans la démonstration, il se déplaçait et tournait dans un labyrinthe simple tandis qu'un chercheur le guidait à la main, ce qui met davantage en avant la contrôlabilité que l'autonomie — le robot dépend encore de quelqu'un à l'extérieur de la boîte pour décider où il va.
Ce que la plateforme offre, en revanche, c'est une philosophie de conception différente. Parce que la lumière assure la signalisation et le muscle le mouvement, la machine peut être construite sans les composants rigides, le câblage et les alimentations que portent les robots sous-marins conventionnels. Un corps mince, fait de gel et de tissu, pourrait en principe être plus simple et moins coûteux à produire qu'un équivalent motorisé — la direction vers laquelle l'équipe du MIT suggère que son travail tend.
Les nageurs biohybrides, hier et aujourd'hui
Les nageurs propulsés par le muscle et contrôlés par la lumière ne sont pas entièrement nouveaux. Des machines biohybrides antérieures — des dispositifs qui combinent tissu vivant et pièces d'ingénierie — ont utilisé des cellules à la fois pour générer le mouvement et pour changer de direction. En 2016, des chercheurs ont présenté une raie robotique propulsée par des cellules cardiaques de rat photosensibles. En 2022, un robot en forme de poisson construit avec des cellules cardiaques humaines nageait par ses propres moyens. Le dispositif du MIT s'inscrit dans cette lignée, avec une conception orientée vers un contrôle optique externe et une couche musculaire conçue pour l'alignement et l'endurance.
Les questions que la démonstration laisse en suspens
Le parcours du labyrinthe est une preuve de contrôle dans un environnement contrôlé, pas un essai sur le terrain. Plusieurs obstacles restent non résolus. Le robot a besoin d'un opérateur muni d'une source lumineuse, de sorte que l'autonomie exigerait de nouvelles capacités de détection et de décision, ce que la conception actuelle évite délibérément en gardant tout à l'extérieur. Maintenir des cellules vivantes en vie, nourries et fonctionnelles hors d'une boîte de laboratoire est un problème distinct de celui de les faire se contracter. Et bien que le tissu ait continué à fonctionner pendant plus de 30 jours sans être ancré, on ne sait pas comment cette performance résisterait dans une eau sale, en mouvement et à température variable.
La mise à l'échelle est une autre question ouverte. Un nageur plus grand aurait besoin proportionnellement de plus de muscle, de plus de lumière et de plus de force pour se déplacer dans un milieu plus dense, et la géométrie de nageoire qui fonctionne à 15 mm pourrait ne pas se transposer vers le haut. Pour l'instant, l'accomplissement est étroit et réel : une machine de la taille d'un bâton de chewing-gum qui nage, tourne et endure pendant un mois, propulsée par des cellules qui obéissent à la lumière.
À retenir
Le robot du MIT est moins un véhicule prototype qu'une démonstration de ce que le tissu d'ingénierie peut faire comme actionneur. La combinaison d'un gel rainuré plus rigide, de fibres musculaires alignées et d'une routine d'entraînement délibérée a produit un nageur assez fort pour battre des nageoires dans l'eau et assez stable pour continuer pendant un mois. Reste à montrer si cela se traduit par des machines nageuses plus souples et moins chères pour des environnements réels — mais le plan est désormais sur la table.
Cet article est basé sur un reportage de New Atlas. Lire l'article original.
Originally published on newatlas.com




