La fabrication de haute précision est de plus en plus accessible aux entreprises de taille intermédiaire et aux petites entreprises, à mesure que les robots industriels, les robots collaboratifs et les systèmes de détection intégrés deviennent plus faciles à déployer, selon une nouvelle analyse de The Robot Report.
Cette évolution ne signifie pas que chaque usine doit entreprendre une refonte complète de son automatisation. Les fabricants peuvent plutôt moderniser certains flux de travail avec des systèmes conçus pour occuper moins d’espace, offrir une programmation plus intuitive et permettre une reconfiguration plus rapide. Pour les entreprises confrontées aux pénuries de main-d’œuvre, à la hausse des coûts et à des exigences constantes en matière de qualité, cette approche ciblée peut être particulièrement importante.
La précision dépasse désormais les plus grandes usines
La production de précision hautement automatisée était autrefois généralement associée aux grandes entreprises capables d’absorber le coût et la complexité des équipements spécialisés. The Robot Report estime que les progrès de l’intégration robotique sont en train de modifier cette équation. Les petites structures disposent désormais de davantage de moyens pour introduire l’automatisation dans des installations de production existantes, tout en conservant une certaine flexibilité pour des tâches et des tailles de lots variées.
Le changement de fond ne tient pas à une seule nouvelle machine. Il résulte de la combinaison de systèmes plus compacts, de logiciels améliorés, de capteurs et de pratiques d’intégration. Ensemble, ces outils peuvent permettre aux fabricants d’automatiser la manutention, les processus liés à l’usinage et d’autres tâches répétitives, tout en continuant à faire appel aux personnes lorsque la dextérité, le jugement ou l’adaptation rapide sont les plus utiles.
Cette distinction est importante. Dans une installation de taille intermédiaire, l’automatisation ne consiste souvent ni à supprimer tout un flux de travail ni à créer une usine entièrement sans opérateur. Elle peut consister à identifier un processus contraint et à mettre en place une manière plus fiable d’alimenter, de saisir, d’inspecter ou de déplacer les pièces qui y circulent.

Quatre facteurs favorisent une adoption plus large
L’analyse identifie plusieurs évolutions qui abaissent les obstacles à la fabrication de précision robotisée.
- Des coûts d’investissement potentiellement plus faibles et des conceptions compactes peuvent rendre les robots plus adaptés aux configurations existantes.
- Des interfaces intuitives et l’apprentissage par guidage manuel peuvent réduire la programmation spécialisée nécessaire au déploiement et aux changements de série.
- Les capteurs de vision et de force-couple peuvent être associés à des capacités pilotées par l’IA afin que les robots perçoivent, réagissent et s’adaptent avec davantage de précision.
- Les robots collaboratifs peuvent travailler aux côtés des personnes sans dispositifs de protection étendus, favorisant des opérations flexibles entre humains et robots.
Chaque facteur répond à un obstacle courant. Un système trop encombrant peut ne pas entrer dans une petite usine. Un système nécessitant de solides compétences en programmation peut être difficile à maintenir. Une machine incapable de gérer les variations peut ne pas convenir à une production de volume moyen. Enfin, une installation fortement séparée peut supprimer la flexibilité qui fait la valeur des travailleurs humains.
Améliorer toutes ces dimensions simultanément ne rend pas l’intégration facile. Cela élargit toutefois le nombre de processus pouvant être envisagés pour l’automatisation.
Les capteurs et les logiciels redéfinissent les capacités des robots
Les robots sont les plus utiles lorsqu’ils peuvent interagir de manière fiable avec les conditions réelles d’une usine, plutôt que de répéter uniquement un mouvement fixe dans un environnement idéalisé. The Robot Report met en avant les systèmes de vision et les capteurs de force-couple comme des outils pouvant rendre cela possible.
La vision peut fournir à un système des informations sur la présence, la position ou l’orientation d’une pièce. La détection de force-couple peut fournir un retour d’information lorsqu’un robot saisit, insère ou touche autrement un objet. Associées à des capacités pilotées par l’IA, ces données peuvent aider un robot à comprendre les conditions changeantes et à y répondre avec davantage de précision.
Pour les fabricants, cela peut constituer une voie concrète vers une meilleure répétabilité. Un robot capable de gérer les variations des composants ou des montages peut réduire le besoin d’une présentation parfaitement uniforme. Il peut également permettre de reconfigurer plus rapidement un processus pour un autre produit qu’une machine dédiée conçue pour une seule tâche.
La valeur réside dans le système intégré, et non dans le seul bras robotique. Les préhenseurs, les montages, les logiciels, la détection et la conception du flux de travail déterminent si une installation peut atteindre ses objectifs de précision et de fiabilité.
Exemple : une production flexible chez Torneria Novoletto
The Robot Report cite le fabricant italien Torneria Novoletto comme exemple d’intégration ciblée. L’entreprise produit des composants sophistiqués pour les secteurs chimique, médical et pharmaceutique et devait relever des défis pour maintenir la précision et la fiabilité des processus sur des lots de taille intermédiaire.
Elle a adopté le concept d’automatisation R-C2 de SCHUNK, en intégrant des dispositifs de serrage et des préhenseurs avancés à une manutention robotisée. Selon le rapport, le système a favorisé la flexibilité opérationnelle et réduit les temps de préparation et de changement de série. L’approche R-C2 a permis la manutention continue de pièces de différentes tailles ainsi que le resserrage automatisé.
Cet exemple montre pourquoi la flexibilité compte pour les fabricants de taille intermédiaire. Une production importante et régulière peut justifier des équipements conçus pour une seule pièce. Les lots moyens, en revanche, nécessitent un système de production capable de passer d’une tâche à une autre sans consacrer un temps disproportionné à la préparation. Une automatisation qui réduit ces transitions peut accroître l’utilité des équipements de précision sans nécessiter une ligne dédiée à chaque variante.
La collaboration, pas seulement le remplacement
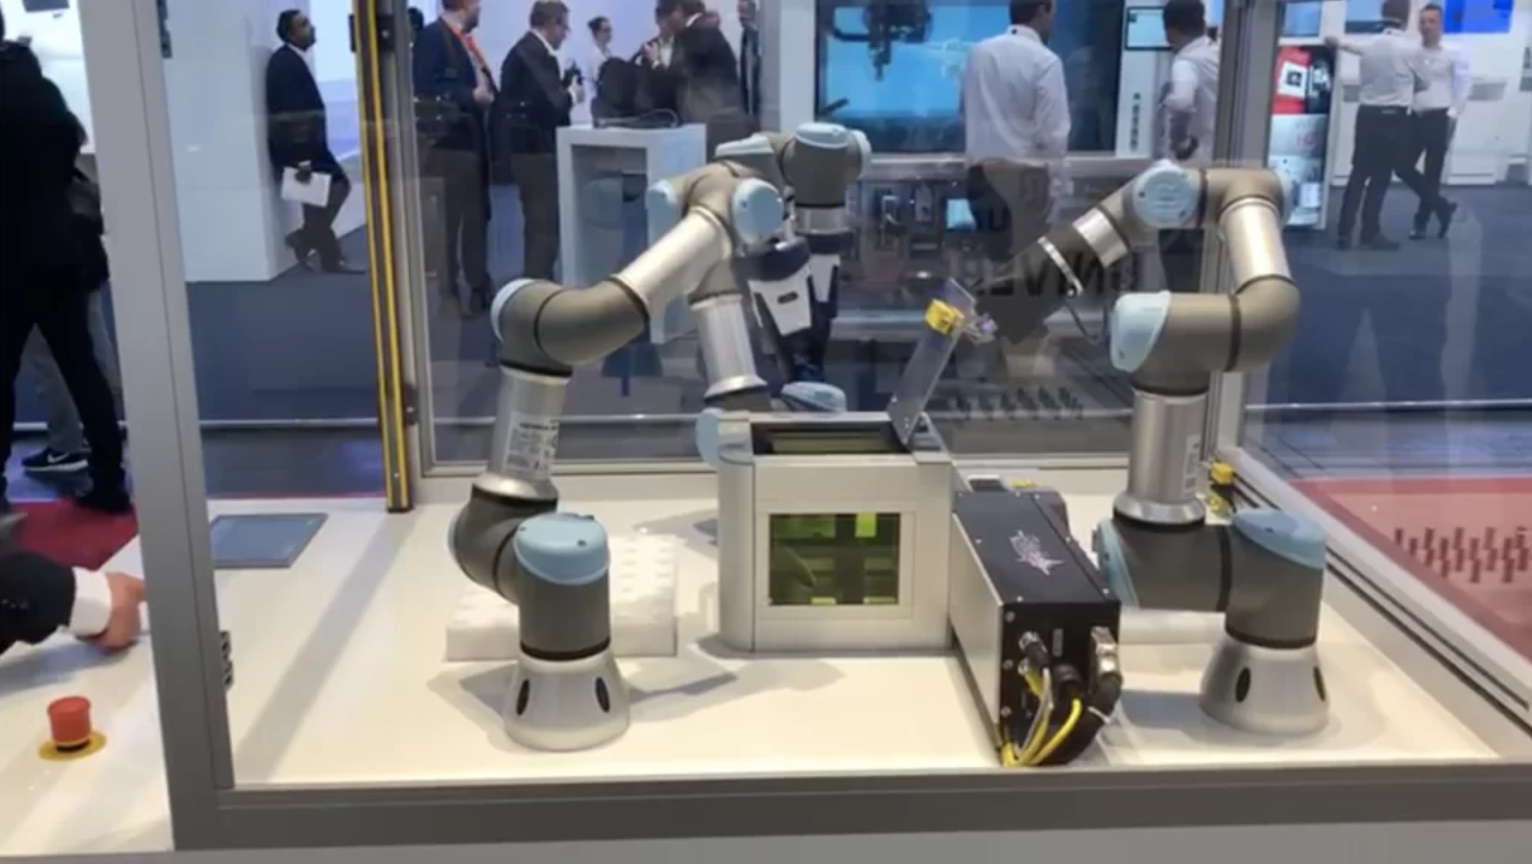
Les robots collaboratifs, ou cobots, participent à cette transition parce qu’ils peuvent être conçus pour fonctionner aux côtés des travailleurs. Ils sont donc pertinents dans les usines où les personnes exécutent encore une grande variété de tâches et où l’espace au sol est limité.
Une main-d’œuvre flexible associant humains et robots peut combiner la régularité robotique et la dextérité humaine. Les travailleurs peuvent gérer les exceptions, superviser la qualité ou effectuer des tâches complexes, tandis que les robots prennent en charge les mouvements répétitifs et la manutention précisément contrôlée. La répartition exacte du travail varie selon l’activité, mais l’objectif est d’utiliser l’automatisation là où elle apporte un avantage opérationnel clair.
L’intégration reste le principal défi
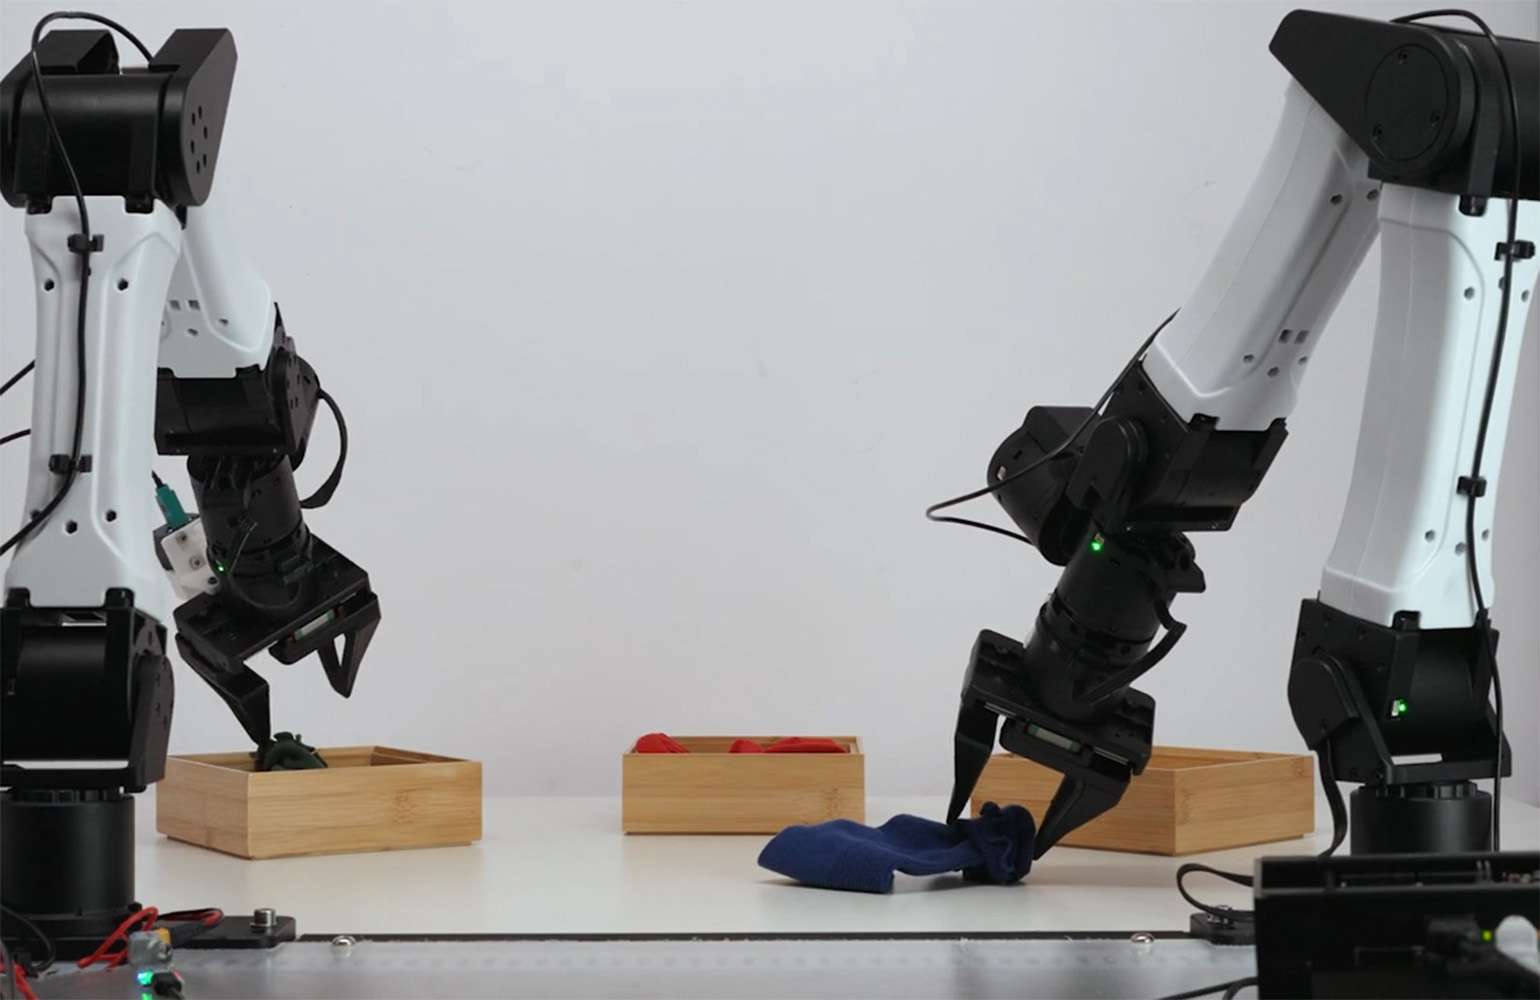
Le message central du rapport est aussi une mise en garde : l’accès au matériel robotique ne suffit pas à lui seul. Une intégration efficace détermine si le fabricant obtient la précision, l’efficacité et la flexibilité promises. Les entreprises doivent évaluer le flux de travail, les pièces à manipuler, la détection nécessaire, les dispositifs de sécurité, la formation des opérateurs et les schémas probables de changement de série.
Pour les fabricants de taille intermédiaire, l’occasion consiste à commencer par un besoin clairement défini plutôt qu’à considérer l’automatisation comme une transformation totale ou inexistante. À mesure que les systèmes robotiques deviennent plus compacts, adaptables et équipés de capteurs, la production de précision devient moins réservée aux plus grands acteurs industriels.
Cet article s’appuie sur un reportage de The Robot Report. Lire l’article original.
Originally published on therobotreport.com