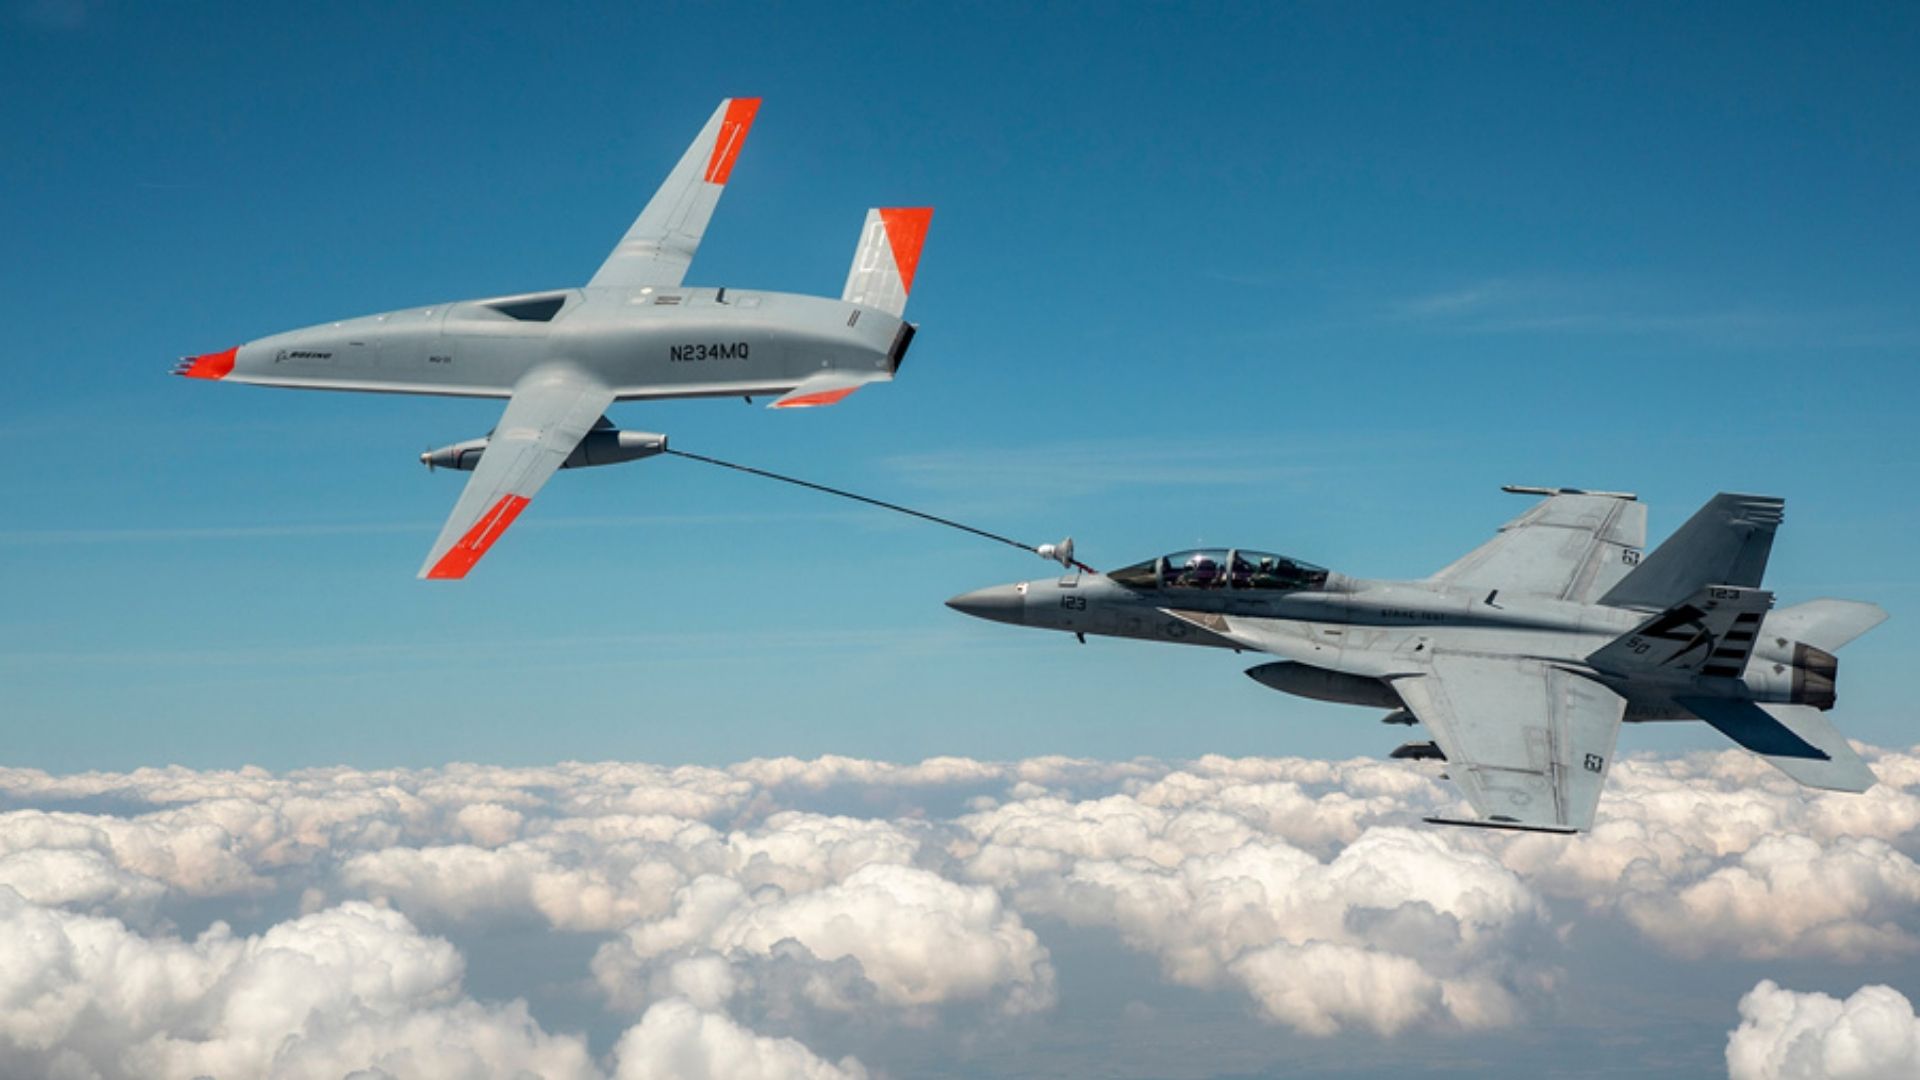
Boeing demuestra un software para enlazar los Super Hornet y los cisternas MQ-25A
Boeing ha demostrado un software diseñado para permitir que los pilotos de aeronaves tripuladas se coordinen con aeronaves no tripuladas, una capacidad que podría transformar la forma en que los cazas embarcados y los drones cisterna trabajan juntos. La demostración conecta el Super Hornet, un caza tripulado de larga trayectoria, con el MQ-25A, un cisterna no tripulado construido para reabastecer aeronaves en vuelo. El emparejamiento es significativo porque va más allá de tratar a los drones como curiosidades teledirigidas y avanza hacia integrarlos como socios rutinarios en las operaciones aéreas de combate.
Qué muestra realmente la demostración
En esencia, el software actúa como traductor y coordinador entre dos tipos de aeronaves muy diferentes. Un piloto de Super Hornet opera en una cabina con información sensorial directa, mientras que el MQ-25A vuela sin un ser humano a bordo. Para que ambos funcionen como un equipo, el piloto necesita una forma clara y de baja fricción de dirigir el comportamiento del cisterna no tripulado, recibir actualizaciones de estado y confirmar que el reabastecimiento u otras acciones coordinadas son seguras para proceder. El software que Boeing demostró está orientado precisamente a ese problema: hacer de la aeronave no tripulada un activo predecible y manejable en lugar de una carga adicional.
Eso importa porque las cabinas de los cazas modernos ya están saturadas de información. Los pilotos hacen malabares con la navegación, los sensores, las armas, las comunicaciones y las alertas de amenaza. Añadir otra pantalla o esquema de control para un dron cercano podría fácilmente abrumar a una tripulación. El valor del enfoque de Boeing radica en la abstracción: presentar el estado y las acciones disponibles del MQ-25A de una manera que encaje en el flujo de trabajo existente del piloto, de modo que la coordinación se sienta como trabajar con otra aeronave en lugar de operar un vehículo remoto.
Por qué importa el MQ-25A
El MQ-25A está diseñado como un cisterna no tripulado embarcado. Su función principal es extender el alcance de las aeronaves de combate proporcionando reabastecimiento aéreo sin poner en riesgo a una tripulación ni consumir la vida útil de una aeronave tripulada en tareas de cisterna. Los cisternas son multiplicadores de fuerza: permiten a los cazas volar más lejos, permanecer más tiempo en estación y llevar más armas en lugar de combustible. Un cisterna no tripulado ofrece esos beneficios mientras libera a las aeronaves tripuladas para otras misiones.
Sin embargo, incorporar un dron cisterna a un ala aérea de portaaviones no es solo cuestión de pilotar el vehículo. Tiene que integrarse con los pilotos humanos que se reunirán con él, tomarán combustible de él y dependerán de él. Esa integración es donde el software se convierte en el facilitador crítico. Un cisterna que no puede ser dirigido o comprendido de forma fiable por el piloto de caza que recibe combustible es una carga; uno que comunica sus intenciones y responde de manera predecible es un activo.
El impulso más amplio hacia el trabajo en equipo tripulado-no tripulado
La demostración de Boeing encaja en una tendencia militar más amplia que a menudo se describe como trabajo en equipo tripulado-no tripulado. La idea es combinar el juicio humano con la persistencia y el alcance de las máquinas. Las aeronaves tripuladas aportan conciencia situacional, adaptabilidad y responsabilidad. Las aeronaves no tripuladas aportan resistencia, la capacidad de operar en entornos peligrosos sin arriesgar a un piloto y, potencialmente, menores costos operativos.
Para que esa combinación funcione, varias cosas deben conjugarse:

- Enlaces de comunicación fiables que funcionen en entornos electromagnéticos disputados.
- Interfaces que permitan a los operadores humanos supervisar la autonomía sin microgestionarla.
- Arquitecturas de software que puedan actualizarse a medida que evolucionan las tácticas y las amenazas.
- Reglas claras sobre lo que el sistema no tripulado puede hacer por sí solo y lo que requiere aprobación humana.
La demostración de Boeing aborda la capa de interfaz y coordinación. Es una pieza de un rompecabezas mucho más grande, pero es una pieza fundamental. Sin un enlace utilizable entre las plataformas tripuladas y no tripuladas, el resto del concepto no puede madurar.
Persisten los obstáculos técnicos
Confianza y previsibilidad
Los pilotos están entrenados para confiar en sus compañeros de ala, y esa confianza se construye sobre entrenamiento compartido y comportamiento predecible. Un cisterna no tripulado debe ganarse una confianza similar. Si el MQ-25A se comporta de manera inesperada —cambiando velocidad, altitud o posición sin una razón clara—, la carga de trabajo del piloto se dispara y los márgenes de seguridad se reducen. El software debe hacer legible el comportamiento del dron, para que el humano siempre entienda qué está haciendo la máquina y por qué.
Latencia y espectro
Cualquier coordinación entre aeronaves tripuladas y no tripuladas depende de enlaces de datos. Esos enlaces pueden ser interferidos, degradados o perdidos. Un sistema robusto tiene que manejar comunicaciones imperfectas con elegancia, incluida la definición de qué ocurre cuando se pierde la conexión. La autonomía puede ayudar a llenar vacíos, pero solo si los límites de esa autonomía están bien definidos y probados.
Certificación e integración
Las operaciones en portaaviones no perdonan. Las aeronaves despegan y se recuperan en secuencias ajustadas, sobre una cubierta en movimiento, con cualquier clima. Integrar una nueva aeronave no tripulada y el software que la conecta con los cazas tripulados requiere pruebas exhaustivas, nuevos procedimientos y la aceptación de las personas que realmente volarán y mantendrán el sistema. Demostraciones como la de Boeing son pasos tempranos en ese largo proceso.
Qué viene después
El camino desde una demostración de software hasta las operaciones rutinarias en portaaviones implica pruebas iterativas, retroalimentación de los pilotos y refinamiento tanto de la autonomía como de la interfaz humano-máquina. El éxito se medirá no por si el software funciona en un escenario guionizado, sino por si sigue siendo útil cuando las comunicaciones son deficientes, la situación táctica es caótica y el piloto está bajo estrés.
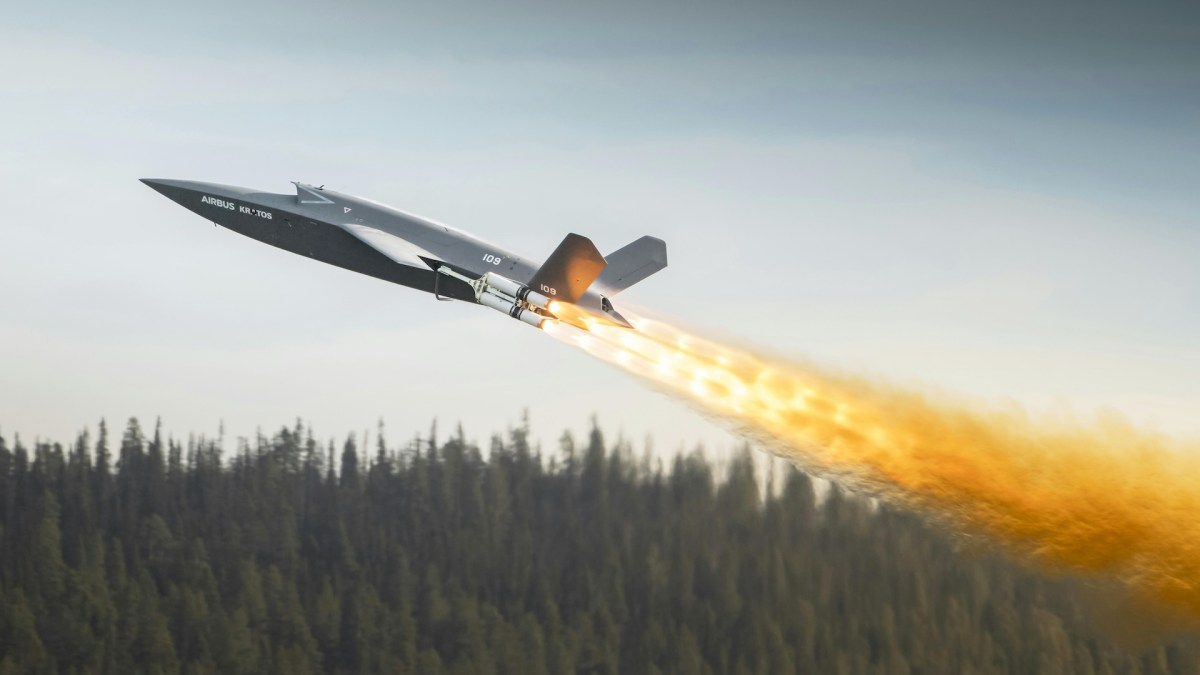
Si funciona, las implicaciones se extienden más allá del reabastecimiento aéreo. El mismo software de coordinación podría apoyar a otras aeronaves no tripuladas que realicen misiones de vigilancia, ataque o guerra electrónica junto a cazas tripulados. El MQ-25A puede ser el primer compañero no tripulado rutinario en un ala aérea de portaaviones, pero es poco probable que sea el último.
La conclusión
La demostración de Boeing de un software que conecta los Super Hornet con los drones cisterna MQ-25A es un paso concreto hacia hacer práctico el trabajo en equipo tripulado-no tripulado en la aviación naval. No responde a todas las preguntas sobre autonomía, confianza o resiliencia en combate. Sí demuestra que el tejido conectivo entre los pilotos humanos y las aeronaves no tripuladas se está desarrollando y probando activamente. A medida que las alas aéreas de portaaviones buscan formas de extender el alcance y reducir el riesgo, ese tejido conectivo podría resultar tan importante como las propias aeronaves.
Este artículo se basa en reportajes de Interesting Engineering. Lea el artículo original.
Originally published on interestingengineering.com