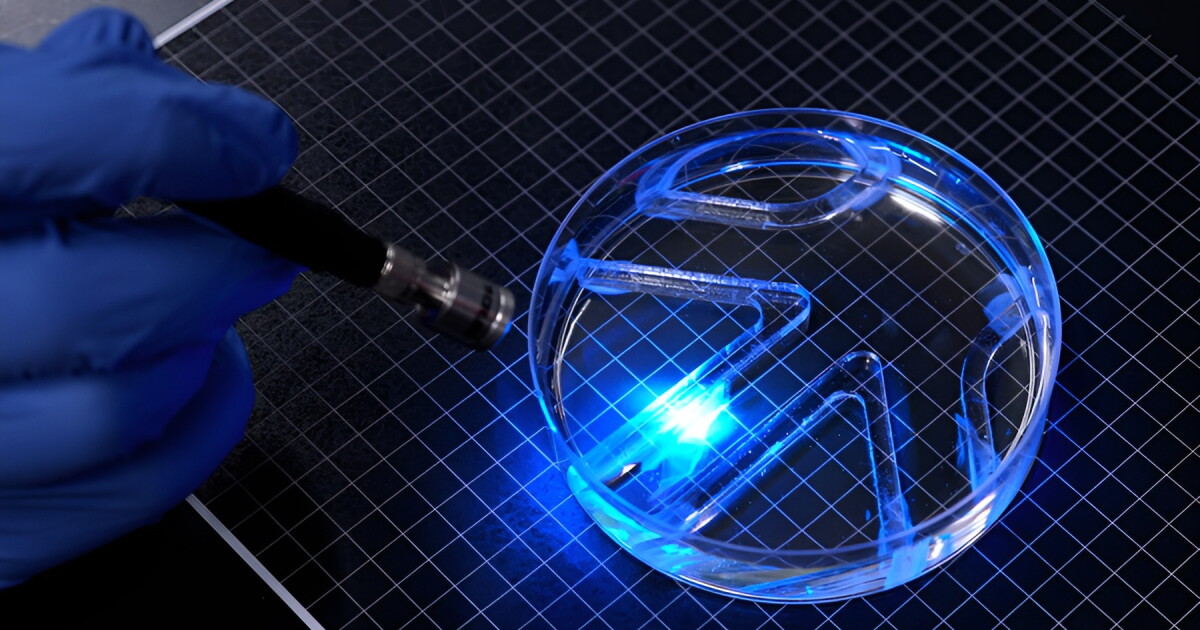
Investigadores del MIT han construido un robot nadador blando, aproximadamente del tamaño de un chicle, que obtiene su propulsión de tejido muscular vivo y su dirección de un haz de luz. En una prueba reportada recientemente, el dispositivo navegó un laberinto simple lleno de agua dentro de una gran placa de Petri mientras un investigador apuntaba una luz portátil a sus aletas para guiarlo. No hay motores, ni baterías, ni electrónica a bordo — solo células diseñadas adheridas a un gel flexible, haciendo el trabajo que normalmente harían los actuadores.
Cómo una lámina de músculo impulsa a un nadador
El cuerpo del robot combina un gel flexible con una sola capa de células musculares. Esas células han sido modificadas genéticamente para que se contraigan cada vez que la luz las golpea. El resultado es una aleta que late a la orden: dirige un haz a una de las dos aletas del robot y esta se flexiona; mueve la luz a la otra aleta y la máquina gira, combinando movimiento hacia adelante con un cambio de rumbo. Debido a que el disparador llega desde fuera de la placa, cada decisión de dirección la toma la persona que sostiene la lámpara en lugar del software que corre a bordo del robot.
La escala importa aquí. Cada aleta mide 15 mm (0,59 pulg.) de largo, 7 mm (0,28 pulg.) de ancho y solo 0,5 mm (0,02 pulg.) de grosor — una lámina de tejido lo suficientemente delgada para flexionarse repetidamente pero lo suficientemente robusta para empujar contra la resistencia del agua. "Se necesita mucha fuerza para moverse a través del agua en comparación con el aire", dijo la autora del estudio Ritu Raman, profesora asociada de ingeniería mecánica en el MIT. "El robot es bastante fuerte, dado su tamaño".

De gel arrugado a fibras alineadas
Lograr que el músculo tirara de manera efectiva requirió un cambio de material. En el diseño anterior del equipo, el gel de fibrina muy blando que sostenía las células tendía a arrugarse a medida que el músculo se contraía contra él, desperdiciando la fuerza que generaba el tejido. Los investigadores reemplazaron esa base con un gel más rígido a base de gelatina y estamparon ranuras de fondo cuadrado en su superficie. Esas ranuras dieron a las células una señal física que seguir, animándolas a alinearse y fusionarse en fibras que pudieran tirar juntas en lugar de hacerlo en direcciones opuestas.
El resultado fue una capa de músculo más organizada que traducía la contracción celular en un movimiento más limpio. En lugar de luchar contra un sustrato que se pandeaba, las fibras podían transmitir fuerza a la propia aleta.
Un régimen de ejercicio para tejido diseñado
El músculo mejora con el uso, y el equipo del MIT aplicó ese principio a su robot. Estimularon el tejido con luz durante 15 minutos al día a un ritmo de dos pulsos por segundo, sometiendo efectivamente a las células a un entrenamiento. Medido frente a un grupo de control no estimulado, el tejido entrenado produjo un aumento de cuatro veces en la distancia que la aleta podía desplazarse. El músculo también demostró ser duradero: siguió funcionando sin estar anclado durante más de 30 días, un lapso significativo para un material vivo que debe sobrevivir a contracciones repetidas.
Esa combinación — mayor rendimiento más resistencia prolongada — es lo que hace plausible en absoluto a un nadador biohíbrido. El tejido vivo es frágil, requiere nutrientes y se degrada si las condiciones cambian, por lo que cualquier demostración de funcionamiento durante un mes sin anclaje es tanto un resultado de materiales como de robótica.
Cuatro longitudes de cuerpo por minuto
La velocidad no es el punto de venta. A su máxima velocidad, el robot viajó aproximadamente cuatro longitudes de cuerpo por minuto. Es diminuto, lento y, como reconocen sus creadores, está lejos de estar listo para el océano abierto. En la demostración, se movió y giró a través de un laberinto simple mientras un investigador lo guiaba a mano, lo que muestra más controlabilidad que autonomía — el robot todavía depende de alguien fuera de la placa para decidir hacia dónde va.
Lo que la plataforma sí ofrece es una filosofía de diseño diferente. Debido a que la luz hace la señalización y el músculo hace el movimiento, la máquina puede construirse sin los componentes rígidos, el cableado y las fuentes de energía que llevan los robots submarinos convencionales. Un cuerpo delgado de gel y tejido podría, en principio, ser más simple y barato de producir que un equivalente motorizado — la dirección hacia la que el equipo del MIT sugiere que apunta su trabajo.
Nadadores biohíbridos, antes y ahora
Los nadadores impulsados por músculo y controlados por luz no son del todo nuevos. Máquinas biohíbridas anteriores — dispositivos que combinan tejido vivo con partes diseñadas — han utilizado células tanto para generar movimiento como para cambiar de dirección. En 2016, investigadores demostraron una raya robótica impulsada por células cardíacas de rata sensibles a la luz. En 2022, un robot con forma de pez construido con células cardíacas humanas nadó con su propia energía. El dispositivo del MIT se suma a ese linaje, con un diseño orientado al control óptico externo y una capa de músculo diseñada para la alineación y la resistencia.
Preguntas que la demostración deja abiertas
El recorrido por el laberinto es una prueba de control en un entorno controlado, no un ensayo de campo. Varios obstáculos permanecen sin abordar. El robot necesita un operador con una fuente de luz, por lo que la autonomía requeriría nuevas capacidades de detección y toma de decisiones, algo que el diseño actual evita deliberadamente al mantener todo fuera del dispositivo. Mantener las células vivas, alimentadas y funcionales fuera de una placa de laboratorio es un problema distinto de hacerlas contraer. Y aunque el tejido siguió funcionando durante más de 30 días sin estar anclado, no está claro cómo resistiría ese rendimiento en agua sucia, en movimiento y con temperatura variable.
El escalado es otra cuestión abierta. Un nadador más grande necesitaría proporcionalmente más músculo, más luz y más fuerza para moverse a través de un medio más denso, y la geometría de aleta que funciona a 15 mm podría no traducirse hacia arriba. Por ahora, el logro es limitado y real: una máquina del tamaño de un chicle que nada, gira y resiste durante un mes, impulsada por células que responden a la luz.
La conclusión
El robot del MIT es menos un vehículo prototipo que una demostración de lo que el tejido diseñado puede hacer como actuador. La combinación de un gel ranurado más rígido, fibras musculares alineadas y una rutina de entrenamiento deliberada produjo un nadador lo suficientemente fuerte para batir sus aletas a través del agua y lo suficientemente estable para seguir funcionando durante un mes. Si eso se traduce en máquinas nadadoras más blandas y baratas para entornos reales está por verse — pero el plano ya está sobre la mesa.
Este artículo se basa en reportajes de New Atlas. Lee el artículo original.
Originally published on newatlas.com




