La autonomía falla en las fronteras entre subsistemas
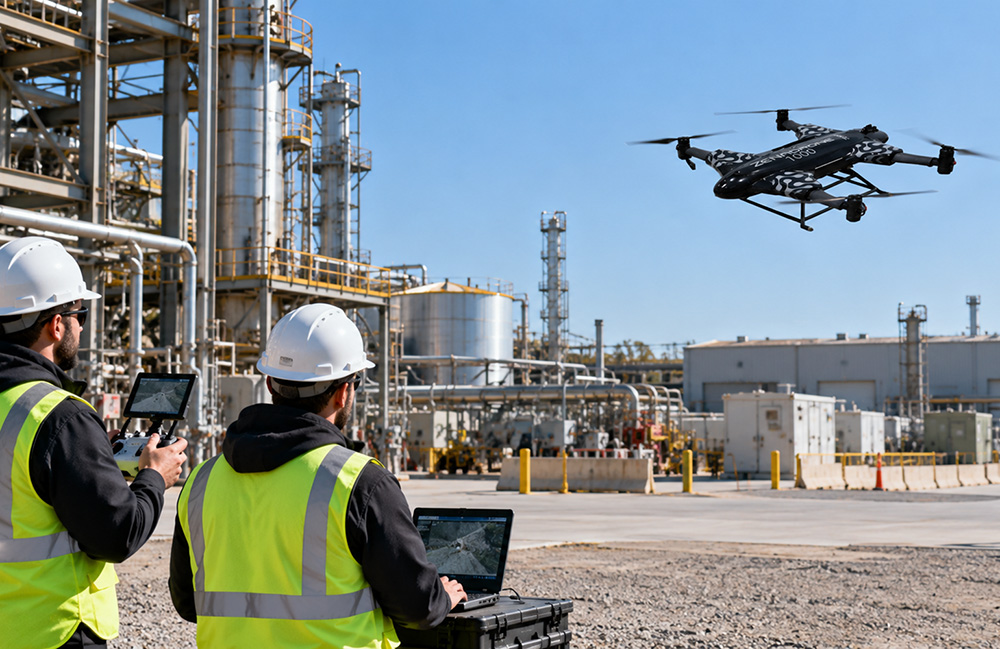
Un dron autónomo puede completar una ruta de inspección planificada en un entorno controlado y aun así tener dificultades con esa misma ruta en una instalación industrial en funcionamiento. Según un análisis de despliegues de drones industriales, la brecha no se explica por un solo componente defectuoso. Surge cuando varias fuentes de incertidumbre afectan al mismo tiempo a la navegación, la percepción, la planificación, el control y la recopilación de datos de inspección.
Las instalaciones operativas pueden combinar estructuras de acero, equipos reflectantes, pasillos estrechos, maquinaria en movimiento, partículas en suspensión y cambios de iluminación. Una ráfaga de viento puede desviar la aeronave de su trayectoria prevista. El metal puede interferir con las señales de navegación por satélite. Las superficies reflectantes pueden distorsionar las mediciones de profundidad. Cada problema puede ser manejable por separado, pero su interacción constituye el desafío central de la autonomía en el mundo real.
El resultado es un estándar más exigente que una demostración exitosa. Un dron necesita no solo algoritmos que funcionen en condiciones favorables, sino también un sistema integrado capaz de determinar si su información sigue siendo suficientemente fiable para continuar volando.
Los entornos industriales desafían los supuestos habituales
La inspección industrial con drones suele analizarse como una tarea de planificación de rutas: programar una ruta, volarla repetidamente y recopilar imágenes u otros datos de inspección. En la práctica, la ruta es solo una parte del problema. La aeronave debe estimar su posición, percibir las estructuras cercanas, evitar obstáculos, mantener un vuelo estable y obtener datos de inspección utilizables mientras las condiciones cambian a su alrededor.
El análisis describe un dron hipotético que inspecciona tuberías junto a una instalación de procesamiento con estructura de acero. Al acercarse a la estructura, las mediciones del sistema global de navegación por satélite se vuelven menos fiables. Las tuberías repetitivas dificultan la correspondencia de características visuales, mientras que las superficies reflectantes producen observaciones de profundidad inconsistentes. Las estructuras cercanas también pueden generar perturbaciones aerodinámicas que el controlador de vuelo debe rechazar.
Esa combinación no implica simplemente una posición inexacta. El sistema debe decidir si la confianza restante en la localización permite continuar el vuelo, si el espacio aparentemente libre es fiable y si la siguiente maniobra planificada es viable desde el punto de vista dinámico. Estas decisiones están acopladas, no separadas.
Los errores pueden propagarse por la pila de autonomía
La localización, la percepción y el control suelen evaluarse como subsistemas independientes. Un algoritmo de navegación puede estimar la posición con precisión cuando las condiciones de detección son favorables. Un detector de obstáculos puede identificar estructuras cercanas durante pruebas controladas. Un controlador de vuelo puede seguir una trayectoria planificada mientras transporta una carga nominal.
Ninguno de esos resultados aislados demuestra que un sistema combinado pueda inspeccionar de forma segura infraestructuras energizadas, estructuras confinadas o maquinaria en funcionamiento. El despliegue industrial exige comprender cómo se propaga la incertidumbre de una función a otra.
Un error de localización puede corromper las coordenadas asignadas a un obstáculo. Una actualización de percepción retrasada puede afectar a la calidad de la información utilizada para una maniobra. La pila de autonomía del dron debe operar teniendo presentes esas dependencias, en lugar de suponer que las entradas de cada componente siguen siendo fiables.
Por eso una ruta que parece rutinaria en un mapa puede volverse difícil en una instalación activa. Una estructura de acero afecta a la navegación por satélite al mismo tiempo que las tuberías complican la visión y las superficies reflectantes afectan a la detección de profundidad. El controlador del dron toma entonces decisiones de vuelo mientras otras partes del sistema pueden estar trabajando con estimaciones degradadas.
El comportamiento fiable exige saber cuándo no confiar en una estimación
El requisito clave identificado en el análisis no es simplemente una mayor precisión nominal. Los ingenieros también necesitan pruebas de que el sistema puede reconocer cuándo sus estimaciones han dejado de ser fiables.
Esa capacidad es decisiva porque la autonomía de los drones industriales implica tomar decisiones bajo incertidumbre. Continuar una ruta puede ser razonable cuando la posición, la ubicación de los obstáculos y la dinámica de la aeronave se conocen suficientemente bien. Puede volverse inseguro cuando las pruebas que sustentan esas estimaciones se debilitan en varios sensores o subsistemas.
Desde esta perspectiva, la validación debe abarcar más que si el dron termina una ruta. Debe abordar las condiciones bajo las cuales debería cambiar su comportamiento porque se ha degradado la confianza en la localización, la percepción o la viabilidad de la maniobra. El entorno operativo forma parte de la prueba, no es un simple escenario de fondo.
De las demostraciones a las pruebas de despliegue
La evaluación del artículo corrige la expectativa de que una demostración sólida de autonomía se traduzca automáticamente en un despliegue industrial fiable. Las instalaciones introducen condiciones difíciles de reproducir en pruebas de laboratorio: superficies metálicas, geometría repetitiva, rutas de acceso estrechas, equipos móviles, partículas y una iluminación variable pueden afectar a varios sensores a la vez.
Estas condiciones crean tanto restricciones físicas como incertidumbre en los datos disponibles para el dron. Por ello, una inspección fiable depende de la integración de la fiabilidad de GNSS, la localización y mapeo simultáneos, la fusión de sensores, la evitación de obstáculos, el control de vuelo y la validación.
La implicación práctica no es que la inspección autónoma sea imposible. Es que las afirmaciones sobre despliegue deben estar respaldadas por pruebas integradas. Un dron que opera alrededor de activos industriales debe gestionar la incertidumbre que pasa de un sistema a otro, no solo destacar en un conjunto de pruebas independientes.
La cuestión del despliegue
Para los operadores industriales, la pregunta importante no es únicamente si una aeronave autónoma puede seguir una ruta preplanificada. Es si puede hacerlo cuando se debilitan las estimaciones de posición, se repiten las señales visuales, la detección de profundidad se vuelve inconsistente y las perturbaciones la alejan de su trayectoria prevista.
La respuesta depende de cómo responda toda la pila de autonomía. Un sistema capaz de detectar que su información se ha vuelto poco fiable tiene un perfil operativo distinto del de uno que simplemente continúa actuando sobre estimaciones degradadas.
A medida que se amplíe el uso de drones industriales, esa distinción determinará qué se considera una autonomía creíble. Es probable que los casos más difíciles sean aquellos en los que los problemas de navegación, percepción y control aparecen juntos: la realidad cotidiana de operar alrededor de infraestructuras, no la excepción de una prueba de laboratorio.
Este artículo se basa en un reportaje de The Robot Report. Leer el artículo original.
Originally published on therobotreport.com