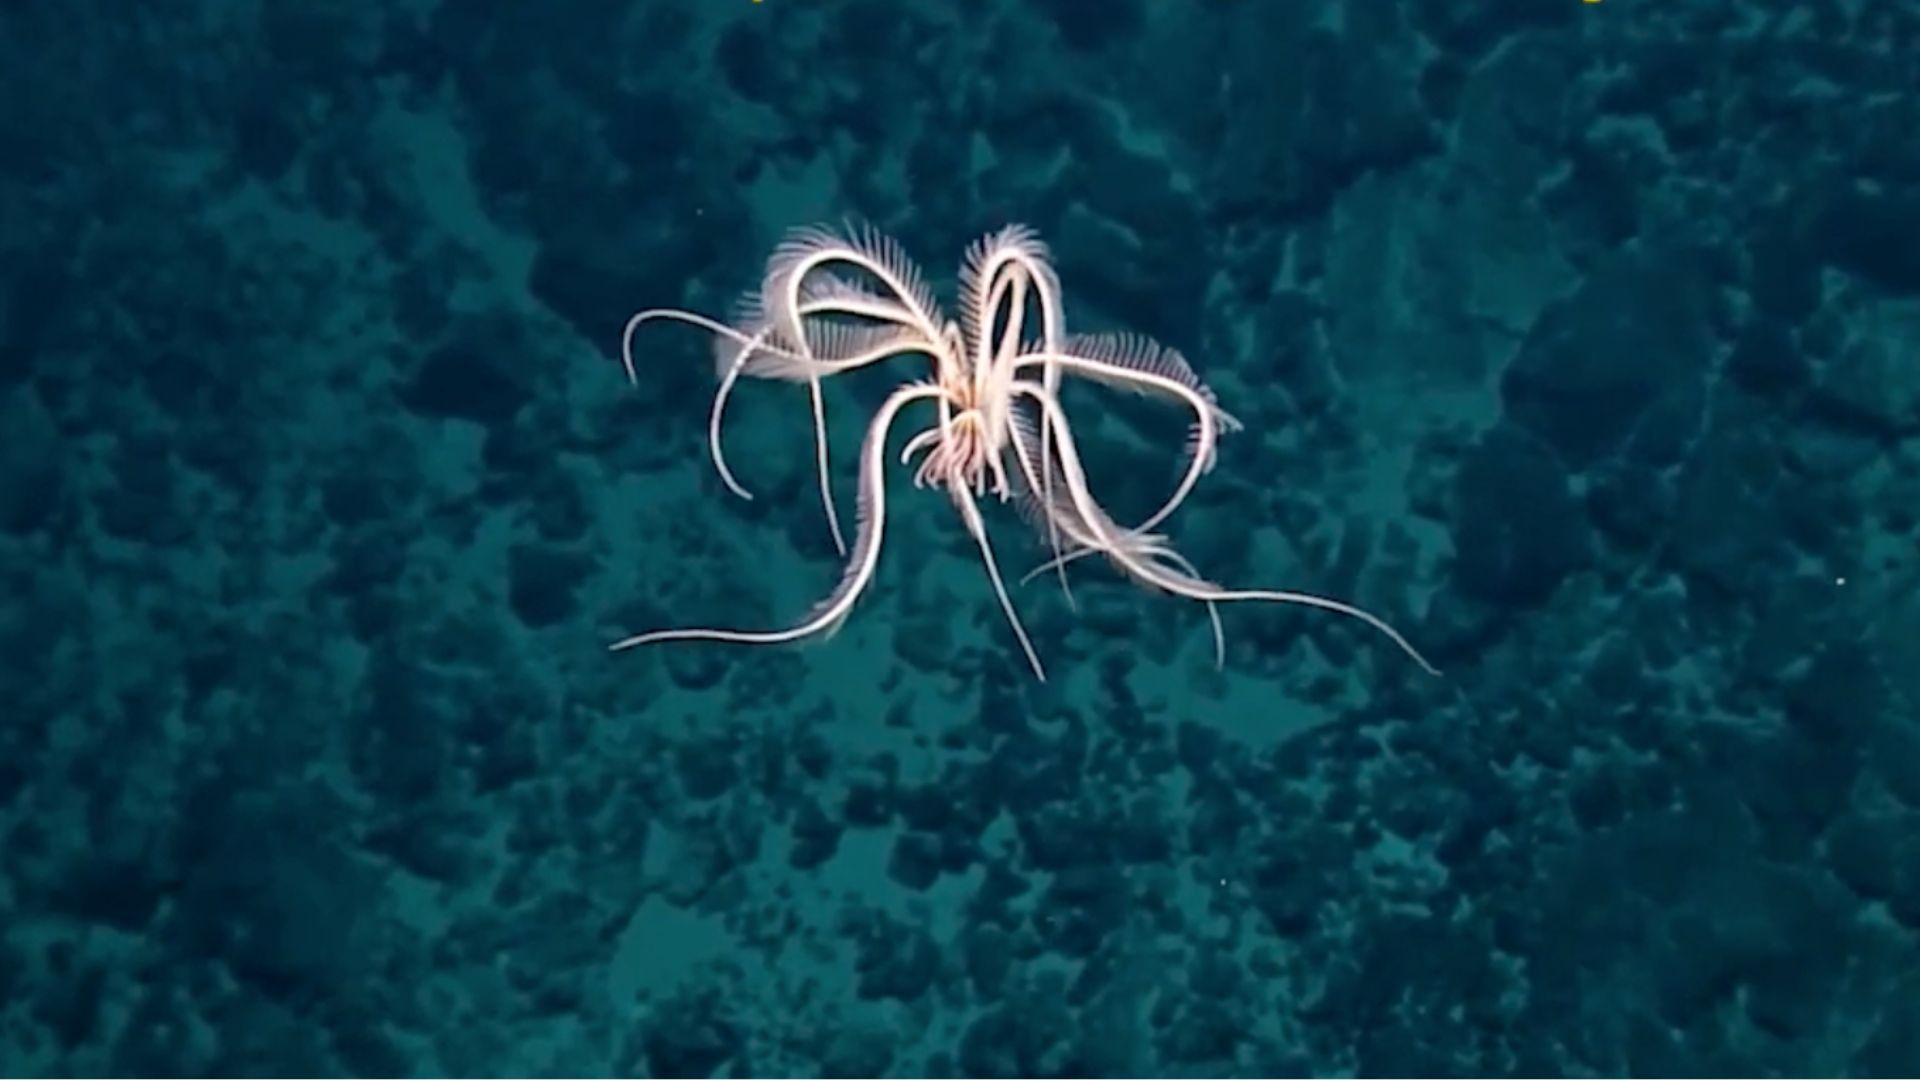
Investigadores de la Universidad Estatal de Carolina del Norte han desarrollado un robot blando submarino cuyo movimiento de natación está tomado del lirio de mar, un animal marino célebre por el delicado y rítmico batir de sus numerosos brazos plumosos. Según el equipo detrás del proyecto, la máquina puede desplazarse libremente por el agua valiéndose de solo dos actuadores, una cantidad de hardware inusualmente pequeña para un robot que se espera que se propulse y se dirija en un entorno fluido.
El trabajo se sitúa en la intersección de la biología, la ciencia de materiales y la robótica, y aterriza en un campo que lleva años persiguiendo un objetivo engañosamente simple: construir máquinas que naden como lo hacen los animales, sin el volumen, el ruido y la rigidez de las hélices y transmisiones convencionales.
El lirio de mar como plantilla de diseño
Los lirios de mar son invertebrados marinos cuyos brazos están recubiertos de apéndices finos y ramificados. Cuando nadan, estos animales no agitan una sola aleta ni hacen girar una hélice. En su lugar, coordinan muchas extremidades esbeltas en una onda de movimiento viajera, creando sustentación y empuje mediante estructuras blandas y flexibles en lugar de una fuerza potente y concentrada.
Esa estrategia resulta atractiva para los ingenieros por una razón obvia: es eficiente y tolerante. Un mecanismo rígido tiene que ser preciso, porque cada articulación debe moverse exactamente como se le ordena. Una estructura blanda y compliant puede absorber la turbulencia, doblarse alrededor de los obstáculos y generar movimiento útil a partir de una entrada comparativamente simple. El lirio de mar, en efecto, ofrece un plano para obtener un comportamiento complejo a partir de un control simple.
El equipo de la Universidad Estatal de Carolina del Norte trasladó esa idea a una plataforma física. En lugar de replicar cada brazo en detalle, el robot captura el principio subyacente —apéndices flexibles accionados por un conjunto mínimo de actuadores— de modo que un pequeño número de piezas móviles produce un patrón de natación que se ve y se comporta como el del animal.

Por qué dos actuadores es algo importante
Los actuadores son los músculos de un robot. Cada uno añade masa, cableado, requisitos de sellado y puntos de fallo, y bajo el agua esa penalización se multiplica: cada componente adicional es otro lugar por donde puede entrar agua, otro cable que puede fatigarse, otro consumo sobre un presupuesto de energía limitado.
Reducir la cuenta a dos tiene consecuencias en cascada:
- Sellado y empaquetado más simples. Menos penetraciones móviles en el casco significa menos oportunidades de fugas en un entorno corrosivo y de alta presión.
- Menor demanda de energía. Con menos hardware de actuación que accionar, el robot puede dedicar más de su energía almacenada a nadar y menos a arrastrar sus propios mecanismos.
- Menos modos de fallo. Un sistema de dos actuadores tiene menos cosas que pueden atascarse, corroerse o romperse, lo que importa para cualquier máquina que se espere que opere sin cable.
- Construcción más barata. Un menor número de piezas y un ensamblaje más simple hacen más realista producir este tipo de robots en cantidades en lugar de como prototipos de laboratorio únicos.
También hay un beneficio para la investigación. Al mostrar que un patrón de natación similar al del lirio de mar puede producirse con una configuración tan austera, el equipo se pregunta en esencia cuánto de la capacidad de natación de un animal tiene que ver realmente con el número de músculos, y cuánto con la geometría y la compliance del propio cuerpo.

Cuerpos blandos, problemas de ingeniería duros
La robótica blanda es atractiva en principio y difícil en la práctica. Un cuerpo flexible se deforma de maneras que son difíciles de modelar con precisión, por lo que predecir exactamente cómo responderá a una orden dada es un verdadero desafío de ingeniería. Los diseñadores a menudo terminan ajustando formas y propiedades de los materiales mediante iteración en lugar de derivarlas de primeros principios.
Bajo el agua, esos desafíos se amplifican. El agua salada es corrosiva, la presión aumenta con la profundidad y la visibilidad puede ser escasa o nula. Un robot que depende de delicadas extremidades flexibles tiene que sobrevivir al contacto con sedimentos, algas, rocas y vida marina sin desgarrarse ni obstruirse.
El enfoque del lirio de mar ofrece una respuesta parcial. Debido a que el empuje se distribuye entre múltiples apéndices flexibles en lugar de concentrarse en una única pala giratoria, las interacciones de la máquina con su entorno son más suaves por diseño. Eso lo convierte en un candidato plausible para trabajar cerca de entornos frágiles: cartografiar praderas marinas, inspeccionar estructuras u operar en aguas costeras concurridas donde un propulsor rígido sería una desventaja.

Una ola más amplia de robótica de campo
El proyecto del lirio de mar llega junto a un interés más amplio por robots diseñados para entornos no estructurados del mundo real. En el mismo flujo de cobertura de IA y robótica en el que apareció este trabajo, un titular destacaba un robot de perforación con capacidad de flota que alcanza diez veces la velocidad habitual con un 99 por ciento de precisión, un recordatorio de que la robótica de campo avanza en múltiples frentes a la vez, desde la planta de fabricación hasta el fondo marino.
Lo que une estos esfuerzos es un cambio de énfasis. Los primeros robots industriales destacaban en entornos estrictamente controlados donde cada variable podía fijarse. La nueva generación está construida para lugares que son húmedos, irregulares, impredecibles o simplemente demasiado arriesgados para que las personas los ocupen durante mucho tiempo. La inspiración biológica es una de las rutas más productivas hacia ese territorio, porque la evolución ya ha resuelto muchos de los mismos problemas bajo restricciones aún más duras.
Qué viene después
Convertir una demostración de laboratorio en una plataforma útil plantea un conjunto familiar de preguntas:
- Resistencia. ¿Cuánto tiempo puede operar un nadador blando y pequeño antes de que se agote su fuente de energía?
- Control. ¿Se puede dirigir el patrón de dos actuadores con la precisión suficiente para tareas de inspección o muestreo, o es más adecuado para un movimiento a la deriva y exploratorio?
- Durabilidad. ¿Cómo resisten los apéndices flexibles semanas o meses de inmersión y contacto?
- Autonomía. ¿Qué detección y toma de decisiones a bordo permitirían al robot adaptar su natación a las corrientes, los obstáculos y los objetivos cambiantes?
- Escala. ¿Funciona igual de bien el diseño cuando se agranda para cargas útiles, o se reduce para enjambres?
Ninguna de estas cuestiones es trivial, y el trabajo de la Universidad Estatal de Carolina del Norte se entiende mejor como una demostración de un principio que como un producto terminado. Aun así, el principio es la parte interesante. Si la gracia de un lirio de mar puede aproximarse con dos actuadores y un cuerpo compliant, entonces el costo de entrada para robots submarinos capaces puede caer considerablemente.
Para un océano que sigue siendo en gran medida inobservado, eso importa. La mayor parte del mar sigue efectivamente sin cartografiar y sin monitorear, y el factor limitante rara vez ha sido la curiosidad: ha sido el costo y la fragilidad de las máquinas enviadas a mirar. Los diseños que son simples, baratos y lo bastante suaves para nadar junto a seres vivos podrían cambiar lo que es práctico explorar, y con qué frecuencia.
Este artículo se basa en la cobertura de Interesting Engineering. Lee el artículo original.

Originally published on interestingengineering.com

