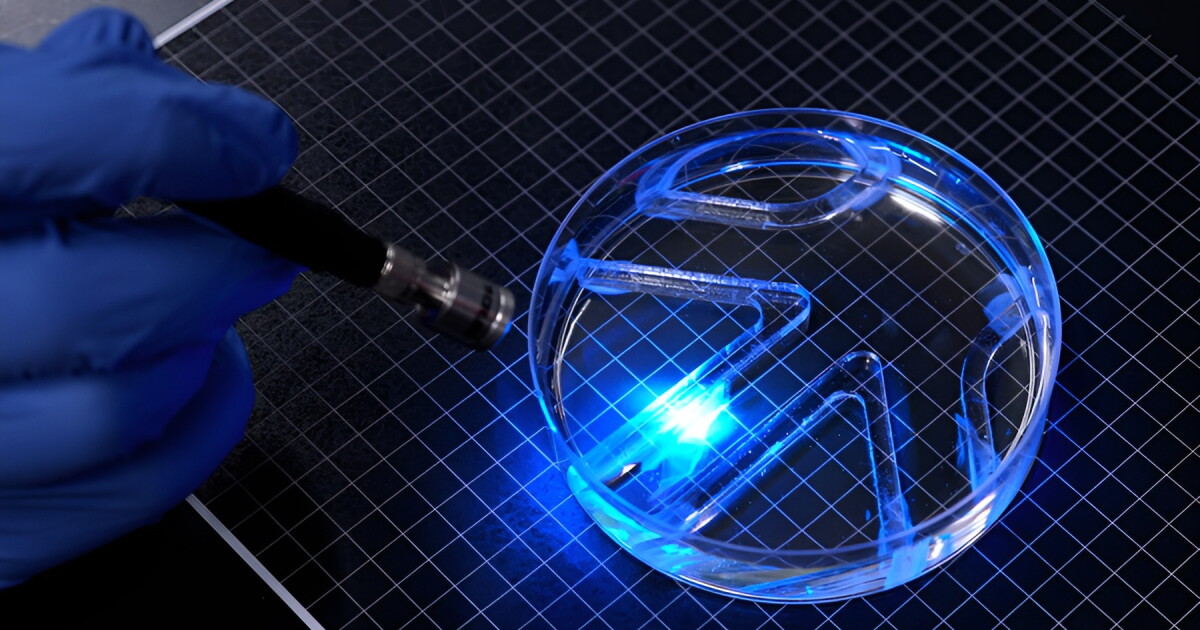
MIT-Forscher haben einen weichen Schwimmroboter gebaut, etwa so groß wie ein Kaugummistreifen, der seinen Antrieb aus lebendem Muskelgewebe und seine Steuerung aus einem Lichtstrahl bezieht. In einem kürzlich berichteten Test navigierte das Gerät durch ein einfaches, mit Wasser gefülltes Labyrinth in einer großen Petrischale, während ein Forscher mit einer handgehaltenen Lichtquelle auf seine Flossen zielte, um es zu lenken. Es gibt keine Motoren, keine Batterien und keine Bordelektronik – nur gezüchtete Zellen, die an ein flexibles Gel angebracht sind und die Arbeit übernehmen, die normalerweise Aktuatoren verrichten.
Wie eine Muskelschicht einen Schwimmer antreibt
Der Körper des Roboters kombiniert ein flexibles Gel mit einer einzigen Schicht Muskelzellen. Diese Zellen wurden genetisch so verändert, dass sie sich zusammenziehen, sobald Licht auf sie trifft. Das Ergebnis ist eine Flosse, die auf Kommando schlägt: Richtet man einen Strahl auf eine der beiden Flossen des Roboters, biegt sie sich; bewegt man das Licht zur anderen Flosse, dreht sich die Maschine und kombiniert Vorwärtsbewegung mit einer Richtungsänderung. Da der Auslöser von außerhalb der Schale kommt, wird jede Steuerungsentscheidung von der Person mit der Lampe getroffen und nicht von Software an Bord des Roboters.
Die Größenordnung spielt hier eine Rolle. Jede Flosse misst 15 mm (0,59 Zoll) in der Länge, 7 mm (0,28 Zoll) in der Breite und nur 0,5 mm (0,02 Zoll) in der Dicke – ein Gewebestreifen, dünn genug, um sich wiederholt zu biegen, aber stabil genug, um dem Widerstand des Wassers standzuhalten. „Es braucht viel Kraft, um sich durch Wasser statt durch Luft zu bewegen“, sagte Studienautorin Ritu Raman, außerordentliche Professorin für Maschinenbau am MIT. „Der Roboter ist ziemlich stark, gemessen an seiner Größe.“

Vom faltigen Gel zu ausgerichteten Fasern
Damit der Muskel effektiv ziehen konnte, war eine Materialänderung nötig. Im früheren Design des Teams neigte das sehr weiche Fibrin-Gel, das die Zellen stützte, dazu, sich zu falten, wenn sich der Muskel dagegen zusammenzog, wodurch die vom Gewebe erzeugte Kraft verloren ging. Die Forscher ersetzten diese Grundlage durch ein steiferes Gel auf Gelatinebasis und prägten quadratische Rillen in seine Oberfläche. Diese Rillen gaben den Zellen einen physischen Hinweis, dem sie folgen konnten, und ermutigten sie, sich auszurichten und zu Fasern zu verschmelzen, die gemeinsam ziehen konnten, statt in konkurrierende Richtungen zu zupfen.
Das Ergebnis war eine besser organisierte Muskelschicht, die die zelluläre Kontraktion in sauberere Bewegung umsetzte. Statt gegen ein knickendes Substrat anzukämpfen, konnten die Fasern Kraft in die Flosse selbst übertragen.
Ein Trainingsprogramm für gezüchtetes Gewebe
Muskeln verbessern sich durch Nutzung, und das MIT-Team wandte dieses Prinzip auf seinen Roboter an. Sie stimulierten das Gewebe 15 Minuten pro Tag mit Licht bei einer Rate von zwei Impulsen pro Sekunde und unterzogen die Zellen damit effektiv einem Workout. Im Vergleich zu einer nicht stimulierten Kontrollgruppe erzeugte das trainierte Gewebe eine vierfache Steigerung der Strecke, um die sich die Flosse auslenken ließ. Der Muskel erwies sich zudem als haltbar: Er funktionierte mehr als 30 Tage lang weiter, ohne verankert zu sein – eine bedeutende Zeitspanne für ein lebendes Material, das wiederholte Kontraktionen überstehen muss.
Diese Kombination – stärkere Leistung plus verlängerte Ausdauer – ist es, die einen biohybriden Schwimmer überhaupt plausibel macht. Lebendes Gewebe ist empfindlich, benötigt Nährstoffe und zerfällt, wenn sich die Bedingungen ändern. Daher ist jeder Nachweis einer monatelangen Funktion ohne Verankerung ebenso ein Materialergebnis wie ein robotisches.
Vier Körperlängen pro Minute
Geschwindigkeit ist nicht das Verkaufsargument. Mit seiner höchsten Geschwindigkeit legte der Roboter etwa vier Körperlängen pro Minute zurück. Er ist winzig, langsam und, wie seine Entwickler einräumen, weit davon entfernt, für den offenen Ozean bereit zu sein. In der Demonstration bewegte und drehte er sich durch ein einfaches Labyrinth, während ein Forscher ihn von Hand lenkte – was eher die Steuerbarkeit als die Autonomie zur Schau stellt: Der Roboter ist weiterhin auf jemanden außerhalb der Schale angewiesen, der entscheidet, wohin er fährt.
Was die Plattform jedoch bietet, ist eine andere Designphilosophie. Weil Licht die Signale liefert und Muskeln die Bewegung, kann die Maschine ohne die starren Komponenten, Verkabelungen und Stromversorgungen gebaut werden, die konventionelle Unterwasserroboter mit sich führen. Ein dünner Körper aus Gel und Gewebe könnte prinzipiell einfacher und billiger herzustellen sein als ein motorisiertes Äquivalent – die Richtung, auf die die Arbeit des MIT-Teams laut eigener Aussage hindeutet.
Biohybride Schwimmer, damals und heute
Lichtgesteuerte, muskelbetriebene Schwimmer sind nicht völlig neu. Frühere biohybride Maschinen – Geräte, die lebendes Gewebe mit technischen Bauteilen kombinieren – nutzten Zellen sowohl zur Erzeugung von Bewegung als auch zur Richtungsänderung. Im Jahr 2016 demonstrierten Forscher einen Roboterrochen, der von lichtempfindlichen Rattenherzzellen angetrieben wurde. Im Jahr 2022 schwamm ein fischförmiger Roboter, der mit menschlichen Herzzellen gebaut wurde, aus eigener Kraft. Das MIT-Gerät reiht sich in diese Linie ein, mit einem Design, das auf externe optische Steuerung ausgerichtet ist und eine Muskelschicht, die für Ausrichtung und Ausdauer konstruiert wurde.
Fragen, die die Demonstration offen lässt
Der Labyrinth-Durchlauf ist ein Nachweis der Kontrolle in einer kontrollierten Umgebung, kein Feldversuch. Mehrere Hürden bleiben unangetastet. Der Roboter benötigt einen Bediener mit einer Lichtquelle, sodass Autonomie neue Sensorik und Entscheidungsfindung erfordern würde, was das aktuelle Design bewusst vermeidet, indem alles außerhalb des Roboters bleibt. Lebende Zellen am Leben zu halten, zu ernähren und außerhalb einer Laborschale funktionsfähig zu halten, ist ein separates Problem davon, sie zur Kontraktion zu bringen. Und obwohl das Gewebe mehr als 30 Tage ohne Verankerung weiter funktionierte, ist unklar, wie diese Leistung in schmutzigem, bewegtem Wasser mit schwankenden Temperaturen standhalten würde.
Die Skalierung ist eine weitere offene Frage. Ein größerer Schwimmer bräuchte proportional mehr Muskel, mehr Licht und mehr Kraft, um sich durch ein dichteres Medium zu bewegen, und die Flossengeometrie, die bei 15 mm funktioniert, lässt sich möglicherweise nicht nach oben übertragen. Vorerst ist die Errungenschaft eng umrissen und real: eine kaugummistreifen-große Maschine, die schwimmt, sich dreht und einen Monat lang durchhält, angetrieben von Zellen, die auf Licht reagieren.
Das Fazit
Der Roboter des MIT ist weniger ein Prototyp-Fahrzeug als eine Demonstration dessen, was gezüchtetes Gewebe als Aktuator leisten kann. Die Kombination aus steiferem, gerilltem Gel, ausgerichteten Muskelfasern und einem gezielten Trainingsprogramm ergab einen Schwimmer, der stark genug war, seine Flossen durch Wasser zu schlagen, und stabil genug, um einen Monat lang weiterzumachen. Ob sich daraus weichere, billigere Schwimmmaschinen für reale Umgebungen entwickeln lassen, muss sich noch zeigen – aber der Bauplan liegt nun auf dem Tisch.
Dieser Artikel basiert auf einer Berichterstattung von New Atlas. Lesen Sie den Originalartikel.
Originally published on newatlas.com




