Unterwasserroboter Haben ein Kommunikationsproblem
Autonome Unterwasserfahrzeuge können Orte kartieren, inspizieren und erkunden, die Menschen nur schwer erreichen können, stoßen dabei aber weiterhin auf eine hartnäckige technische Grenze: Sobald sie abtauchen, wird zuverlässige Kommunikation schwierig. Funkwellen werden unter Wasser schnell gedämpft, besonders in Salzwasser. Akustische Verbindungen funktionieren über größere Entfernungen, bringen aber Verzerrungen, Echos und Störungen mit sich. Optische Systeme können Daten schnell übertragen, brauchen jedoch Sichtverbindung und verschlechtern sich in trüben Bedingungen.
Diese Kombination bedeutet, dass viele Unterwasserroboter nur eingeschränkt in Echtzeit Kontakt halten können. In vielen Fällen können sie nur spärliche Statussignale austauschen oder müssen auftauchen, um aussagekräftige Daten zu übertragen. Ein neues System namens BlueME, entwickelt von Forschern der University of Florida und beschrieben von New Atlas, soll diese Einschränkung verändern.
Ein Anderer Physikalischer Ansatz
BlueME setzt auf eine magnetoelektrische Antenne statt auf herkömmliche drahtlose Unterwassermethoden. Laut der Quelle ermöglicht das System autonomen Unterwasserfahrzeugen, Daten über Entfernungen von bis zu 730 Metern auszutauschen und dabei rund 10 Watt zu verbrauchen. Sollten diese Werte sich in breiterem Einsatz bestätigen, wäre das ein bemerkenswerter Kompromiss: brauchbare Reichweite bei geringer Leistung, ohne auf Auftauchen oder laute akustische Kanäle angewiesen zu sein.
Die Idee entstand aus einer interdisziplinären Einsicht. Projektmitleiter Adam Khalifa hatte zuvor an winzigen drahtlosen Implantaten gearbeitet und erkannt, dass einige der physikalischen Herausforderungen im menschlichen Körper denen unter Wasser ähneln. Der Körper besteht größtenteils aus leicht salzigem Wasser, was bedeutet, dass Lösungen für die Übertragung durch dieses Medium Analogien in der marinen Kommunikation haben können.

Wie die Antenne Funktioniert
Die Quelle beschreibt die Kernkomponente von BlueME als eine Antenne, die zwei physikalische Effekte nacheinander koppelt. Ein Magnetfeld verformt eine magnetostriktive Schicht aus Metglas. Diese mechanische Verformung induziert dann eine Spannung in einer benachbarten piezoelektrischen Schicht, die als PZT bezeichnet wird. Die Anordnung ist darauf ausgelegt, magnetisches und elektrisches Verhalten in einem kompakten Paket ineinander zu überführen.
Interessant ist dabei nicht nur die Materialwissenschaft, sondern auch die Anwendung. Herkömmliche Funksysteme haben Schwierigkeiten, weil Meerwasser elektromagnetische Signale stark dämpft. Das magnetoelektrische Design von BlueME soll einen anderen Betriebsbereich nutzen und so einen Weg zu robusterer Kommunikation zwischen untergetauchten Maschinen und Bedienern an der Oberfläche eröffnen.
Warum Das Für Autonomie Wichtig Sein Könnte
Kommunikationsgrenzen sind einer der Gründe, warum Unterwasserrobotik stärker eingeschränkt bleibt als Luft- oder Bodenautonomie. Eine Drohne am Himmel kann eine hochbandbreitige Verbindung aufrechterhalten. Ein Roboter im Ozean oft nicht. Das erzwingt konservative Missionsplanung, verzögerte Entscheidungszyklen und periodisches Auftauchen, das Einsätze stören oder Fahrzeuge exponieren kann.
Wenn Unterwasserroboter Daten zuverlässig über Hunderte Meter austauschen können, lockern sich einige dieser Einschränkungen. Fahrzeuge könnten sich effektiver miteinander koordinieren, Updates weitergeben, ohne aufzutauchen, und Betreibern ein stabileres Bild vom Missionsfortschritt liefern. Das wäre relevant für wissenschaftliche Vermessung, Infrastrukturinspektion, Umweltüberwachung und andere maritime Einsätze, bei denen Kontinuität zählt.
Die Kompromisse Gegenüber Bestehenden Methoden
Jede etablierte Unterwasser-Kommunikationsmethode bringt einen Kompromiss mit sich. Akustische Verbindungen reichen weiter, können aber unter Doppler-Verzerrung, Mehrwegeinterferenzen und Umgebungsrauschen leiden. Optische Verbindungen sind schnell, aber unter realen Bedingungen fragil. Funkverbindungen sind meist zu kurzreichweitig, um das größere Problem zu lösen. BlueME wird als Weg in eine praktikablere Mitte dargestellt.
Das heißt nicht, dass es alle anderen Systeme ersetzt. In der Praxis werden Unterwasserkommunikationen wahrscheinlich multimodal bleiben, mit unterschiedlichen Werkzeugen für verschiedene Entfernungen, Bandbreitenanforderungen und Umgebungen. Aber eine energiearme Verbindung mit der berichteten Reichweite könnte zu einer wichtigen Schicht in diesem Stack werden.
Was Wir Bisher Wissen
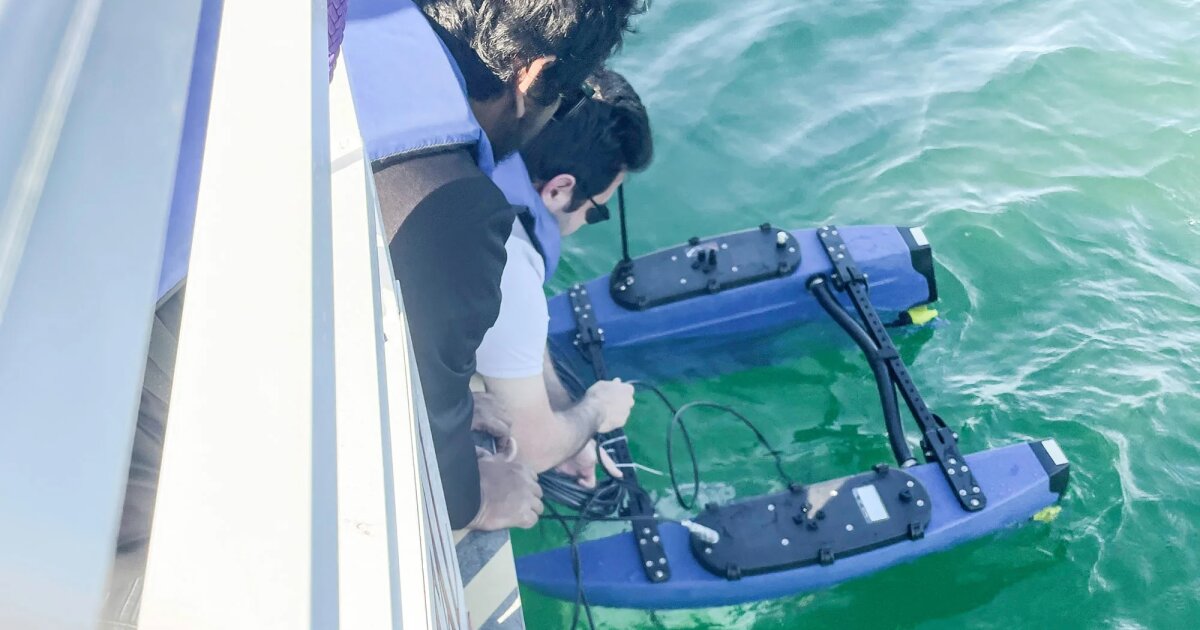
New Atlas sagt, die Arbeit sei im IEEE Journal of Oceanic Engineering angenommen worden und verweist auf Freiwasser-Tests im Lake Wauburg in Florida. Das verleiht dem Projekt mehr Gewicht als einer rein konzeptionellen Demonstration, auch wenn es weiterhin in einer Phase ist, in der Leistung unter breiteren Einsatzbedingungen entscheidend sein wird.
Die wichtigsten veröffentlichten Zahlen in der Quelle sind die berichtete Reichweite von 730 Metern und ein Stromverbrauch von etwa 10 Watt. Diese Werte sind überzeugend, weil Marinesysteme ständig Ausdauer, Nutzlast und Kommunikationsbedarf ausbalancieren müssen. Eine effizientere Verbindung könnte Folgen für das Missionsdesign haben.
Ein Größeres Muster Im Ingenieurwesen
BlueME spiegelt auch ein größeres Muster in der entstehenden Technologie wider: Nützliche Durchbrüche entstehen oft dadurch, dass Ideen zwischen Domänen angepasst werden, statt jede Komponente von Grund auf neu zu erfinden. In diesem Fall halfen Konzepte aus der Implantatkommunikation dabei, ein Werkzeug für die Meeresrobotik zu inspirieren.
Gerade bei solchen Übertragungen wird Innovation oft praktisch. Der schwierigste Teil ist nicht immer, einen neuen physikalischen Effekt zu entdecken. Es ist zu erkennen, dass eine alte Lösung in einem Medium ein langjähriges Problem in einem anderen beantworten kann.
Der Nächste Test
Das Versprechen von BlueME ist klar. Unterwasserroboter brauchen bessere Wege, in Kontakt zu bleiben, und bestehende Systeme erzwingen schwierige Kompromisse. Eine magnetoelektrische Antenne, die über lange untergetauchte Distanzen bei moderater Leistung brauchbare Kommunikation aufrechterhalten kann, könnte das, was diese Fahrzeuge leisten können, deutlich erweitern.
Die offene Frage bleibt, ob sich Labor- und Testresultate auf unterschiedliche reale Umgebungen skalieren lassen. Wenn ja, könnte Unterwasserautonomie weniger isoliert und deutlich leistungsfähiger werden.
Dieser Artikel basiert auf einer Berichterstattung von New Atlas. Den Originalartikel lesen.
Originally published on newatlas.com




