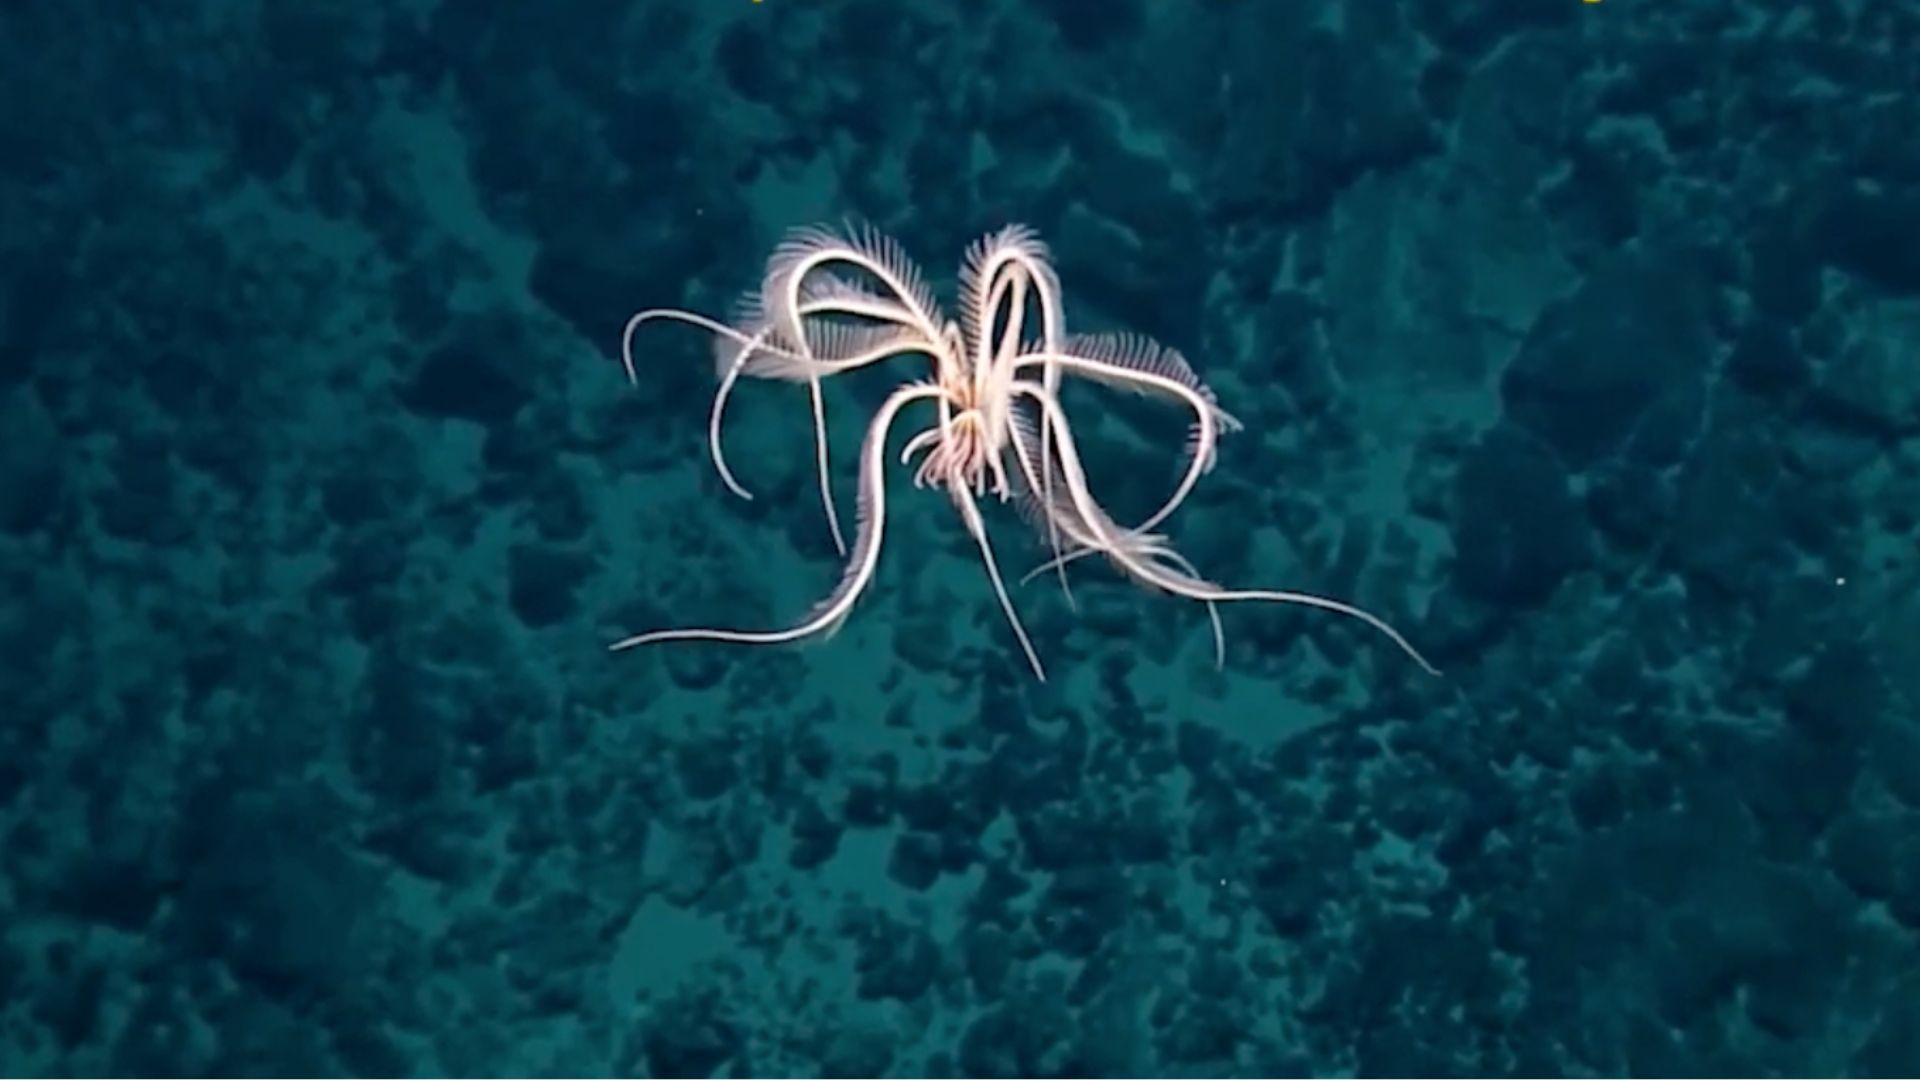
Forscher der North Carolina State University haben einen weichen Unterwasserroboter entwickelt, dessen Schwimmbewegung vom Federstern übernommen wurde, einem Meerestier, das für das zarte, rhythmische Flattern seiner vielen federartigen Arme bekannt ist. Nach Angaben des Projektteams kann sich die Maschine frei durchs Wasser bewegen und stützt sich dabei auf nur zwei Aktuatoren – ein ungewöhnlich geringer Hardwareaufwand für einen Roboter, der sich in einer fluiden Umgebung selbst antreiben und steuern soll.
Die Arbeit liegt an der Schnittstelle von Biologie, Materialwissenschaft und Robotik und fällt in ein Feld, das seit Jahren ein trügerisch einfaches Ziel verfolgt: Maschinen zu bauen, die so schwimmen wie Tiere – ohne die Masse, den Lärm und die Steifheit konventioneller Propeller und Antriebsstränge.
Der Federstern als Designvorlage
Federsterne sind marine Wirbellose, deren Arme mit feinen, verzweigten Anhängseln besetzt sind. Wenn sie schwimmen, schlagen die Tiere nicht mit einer einzelnen Flosse oder drehen einen Propeller. Stattdessen koordinieren sie viele schlanke Gliedmaßen in einer wandernden Bewegungswelle und erzeugen Auftrieb und Schub durch weiche, flexible Strukturen statt durch kraftvolle, konzentrierte Krafteinwirkung.
Diese Strategie ist für Ingenieure aus einem offensichtlichen Grund attraktiv: Sie ist effizient und verzeihend. Ein starres Mechanismussystem muss präzise sein, denn jedes Gelenk muss sich exakt wie befohlen bewegen. Eine weiche, nachgiebige Struktur kann Turbulenzen absorbieren, sich um Hindernisse biegen und aus einem vergleichsweise einfachen Input nützliche Bewegung erzeugen. Der Federstern bietet gewissermaßen einen Bauplan, um komplexes Verhalten aus einfacher Steuerung zu gewinnen.
Das Team der North Carolina State University übertrug diese Idee in eine physische Plattform. Statt jeden Arm im Detail nachzubilden, erfasst der Roboter das zugrunde liegende Prinzip – flexible Anhängsel, angetrieben von einer minimalen Anzahl von Aktuatoren –, sodass eine kleine Zahl beweglicher Teile einen Schwimmgang erzeugt, der aussieht und sich verhält wie der des Tieres.

Warum zwei Aktuatoren eine große Sache sind
Aktuatoren sind die Muskeln eines Roboters. Jeder einzelne fügt Masse, Verkabelung, Dichtungsanforderungen und Ausfallpunkte hinzu, und unter Wasser verstärkt sich diese Strafe: Jede zusätzliche Komponente ist ein weiterer Ort, an dem Wasser eindringen kann, ein weiteres Kabel, das ermüden kann, ein weiterer Verbraucher in einem begrenzten Energiebudget.
Die Anzahl auf zwei zu reduzieren hat kaskadierende Folgen:
- Einfachere Abdichtung und Verpackung. Weniger bewegliche Durchdringungen des Rumpfes bedeuten weniger Möglichkeiten für Lecks in einer korrosiven Hochdruckumgebung.
- Geringerer Energiebedarf. Mit weniger anzutreibender Aktuatorhardware kann der Roboter mehr seiner gespeicherten Energie fürs Schwimmen aufwenden und weniger dafür, seine eigenen Mechanismen herumzuschleppen.
- Weniger Ausfallmodi. Ein System mit zwei Aktuatoren hat weniger, das klemmen, korrodieren oder brechen kann, was für jede Maschine wichtig ist, die ohne Kabel betrieben werden soll.
- Günstigere Bauweise. Reduzierte Teilezahlen und einfachere Montage machen es realistischer, solche Roboter in Stückzahlen zu produzieren statt als einmalige Laborprototypen.
Es gibt auch einen Forschungseffekt. Indem das Team zeigt, dass ein federsternähnlicher Gang mit einem so schlanken Aufbau erzeugt werden kann, fragt es im Grunde, wie viel der Schwimmfähigkeit eines Tieres wirklich von der Muskelanzahl abhängt – und wie viel von der Geometrie und Nachgiebigkeit des Körpers selbst.

Weiche Körper, harte Ingenieursprobleme
Soft-Robotik ist im Prinzip attraktiv und in der Praxis schwierig. Ein flexibler Körper verformt sich auf Weisen, die schwer präzise zu modellieren sind, sodass die genaue Vorhersage, wie er auf einen gegebenen Befehl reagiert, eine echte ingenieurtechnische Herausforderung darstellt. Designer landen oft dabei, Formen und Materialeigenschaften durch Iteration abzustimmen, statt sie aus ersten Prinzipien abzuleiten.
Unter Wasser werden diese Herausforderungen verstärkt. Salzwasser ist korrosiv, der Druck steigt mit der Tiefe, und die Sicht kann schlecht oder nicht vorhanden sein. Ein Roboter, der auf empfindliche flexible Gliedmaßen angewiesen ist, muss den Kontakt mit Sediment, Seetang, Felsen und Meereslebewesen überstehen, ohne zu reißen oder zu verheddern.
Der Federstern-Ansatz bietet eine teilweise Antwort. Weil der Schub über mehrere flexible Anhängsel verteilt ist statt in einer einzigen rotierenden Klinge konzentriert, sind die Interaktionen der Maschine mit ihrer Umgebung konstruktionsbedingt sanfter. Das macht sie zu einem plausiblen Kandidaten für Arbeiten in der Nähe fragiler Umgebungen – Seegras kartieren, Strukturen inspizieren oder in überfülltem Küstenwasser operieren, wo ein starrer Propulsor ein Nachteil wäre.
Eine breitere Welle der Feldrobotik
Das Federstern-Projekt erscheint parallel zu einem breiteren Interessensschub an Robotern, die für unstrukturierte, reale Umgebungen konzipiert sind. Im selben KI- und Robotik-Berichtsstrom, in dem diese Arbeit auftauchte, pries eine Schlagzeile einen flottenfähigen Bohrroboter an, der zehnmal die übliche Geschwindigkeit bei 99 Prozent Genauigkeit erreicht – eine Erinnerung daran, dass die Feldrobotik an mehreren Fronten gleichzeitig voranschreitet, von der Fabrikhalle bis zum Meeresboden.
Was diese Bemühungen eint, ist eine Verschiebung der Schwerpunkte. Frühe Industrieroboter glänzten in streng kontrollierten Umgebungen, in denen jede Variable festgelegt werden konnte. Die neue Generation ist für Orte gebaut, die nass, uneben, unvorhersehbar oder einfach zu riskant sind, als dass Menschen sich dort lange aufhalten könnten. Biologische Inspiration ist einer der produktivsten Wege in dieses Territorium, weil die Evolution viele derselben Probleme unter noch härteren Bedingungen bereits gelöst hat.
Wie es weitergeht
Eine Labordemonstration in eine nützliche Plattform zu verwandeln, wirft eine vertraute Reihe von Fragen auf:
- Ausdauer. Wie lange kann ein kleiner, weicher Schwimmer operieren, bevor seine Energiequelle erschöpft ist?
- Steuerung. Lässt sich der Gang mit zwei Aktuatoren präzise genug für Inspektions- oder Probenahmeaufgaben steuern, oder eignet er sich besser für driftende, erkundende Bewegung?
- Haltbarkeit. Wie halten die flexiblen Anhängsel über Wochen oder Monate des Eintauchens und Kontakts stand?
- Autonomie. Welche Sensorik und bordseitige Entscheidungsfindung würde es dem Roboter ermöglichen, sein Schwimmen an Strömungen, Hindernisse und wechselnde Ziele anzupassen?
- Skalierung. Funktioniert das Design ebenso gut, wenn es für Nutzlasten größer oder für Schwärme kleiner gemacht wird?
Nichts davon ist trivial, und die Arbeit der North Carolina State University ist am besten als Demonstration eines Prinzips zu verstehen, nicht als fertiges Produkt. Dennoch ist das Prinzip der interessante Teil. Wenn sich die Anmut eines Federsterns mit zwei Aktuatoren und einem nachgiebigen Körper annähern lässt, könnten die Einstiegskosten für leistungsfähige Unterwasserroboter erheblich sinken.
Für einen Ozean, der weitgehend unbeobachtet bleibt, ist das wichtig. Der größte Teil des Meeres ist noch immer praktisch unkartiert und unüberwacht, und der limitierende Faktor war selten die Neugier – es waren die Kosten und die Zerbrechlichkeit der Maschinen, die zum Nachsehen entsandt wurden. Designs, die einfach, günstig und sanft genug sind, um neben lebenden Wesen zu schwimmen, könnten verändern, was praktisch zu erkunden ist – und wie oft.
Dieser Artikel basiert auf einer Reportage von Interesting Engineering. Lesen Sie den Originalartikel.
Originally published on interestingengineering.com