Eine große Wette auf Roboter, die durch Kraft ebenso wie durch Sehen lernen
Eka Robotics hat in einer Serie-A-Finanzierungsrunde 150 Millionen US-Dollar aufgenommen, um seine Technologie und Kundeneinsätze auszuweiten. Das Unternehmen setzt darauf, dass wirklich nützliche Roboter für allgemeine Aufgaben mehr als Kameras und Imitationslernen benötigen werden. Das in Cambridge, Massachusetts, ansässige Startup entwickelt ein sogenanntes Vision-Force-Action- oder VFA-Modell: ein KI-System, das kombinieren soll, was ein Roboter sieht und was er bei der Manipulation eines Objekts fühlt.
Das 2024 gegründete Unternehmen konzentriert sich auf geschickte Manipulation – eine anspruchsvolle Gruppe von Aufgaben, zu der das Greifen verschiedener Objekte, das Zusammenfügen von Teilen, das Einfädeln von Drähten und die Bedienung von Werkzeugen gehören. Eka zufolge basiert der Ansatz darauf, die zugrunde liegende Physik dieser Interaktionen durch Reinforcement Learning in großem Maßstab zu erlernen. Ziel ist es, Roboter anpassungsfähiger zu machen, wenn sich ein Objekt, eine Aufgabe oder eine Umgebung von den Beispielen unterscheidet, mit denen sie trainiert wurden.
Andreessen Horowitz und F-Prime führten die Runde an. Auch die bisherigen Lead-Investoren der Seed-Runde, Obvious Ventures und E14 Fund, beteiligten sich – ebenso wie MFV Partners, Bison Ventures, Glasswing Ventures, Samsung Next und mehrere nicht namentlich genannte strategische Investoren aus Fortune-500-Unternehmen.
Warum Manipulation weiterhin ein schwieriges Robotikproblem ist
Industrieroboter sind seit Langem besonders leistungsfähig, wenn eine Fabrik die Position von Teilen, die Beleuchtung, Werkzeuge und Bewegungen streng kontrollieren kann. Offenere Aufgaben sind schwieriger. Ein Roboter muss möglicherweise einen unbekannten Gegenstand erkennen, die passende Kraft anwenden, reagieren, wenn er abrutscht, und die Aufgabe wiederholt in einem kommerziell nützlichen Tempo erledigen.
Eka argumentiert, dass Training allein anhand menschlicher Demonstrationen nicht ausreicht, um diese Herausforderung zu bewältigen. Die erklärte Prämisse des Unternehmens lautet, dass Roboter eine Intuition für Physik entwickeln sollten, statt lediglich menschliche Daten nachzuahmen. In der Praxis versucht Eka, visuelle Eingaben und Kraft während der Aktion gemeinsam zu verarbeiten, damit ein Roboter ein beobachtetes Objekt mit der Kontaktdynamik verbinden kann, die bei dessen Bewegung entsteht.
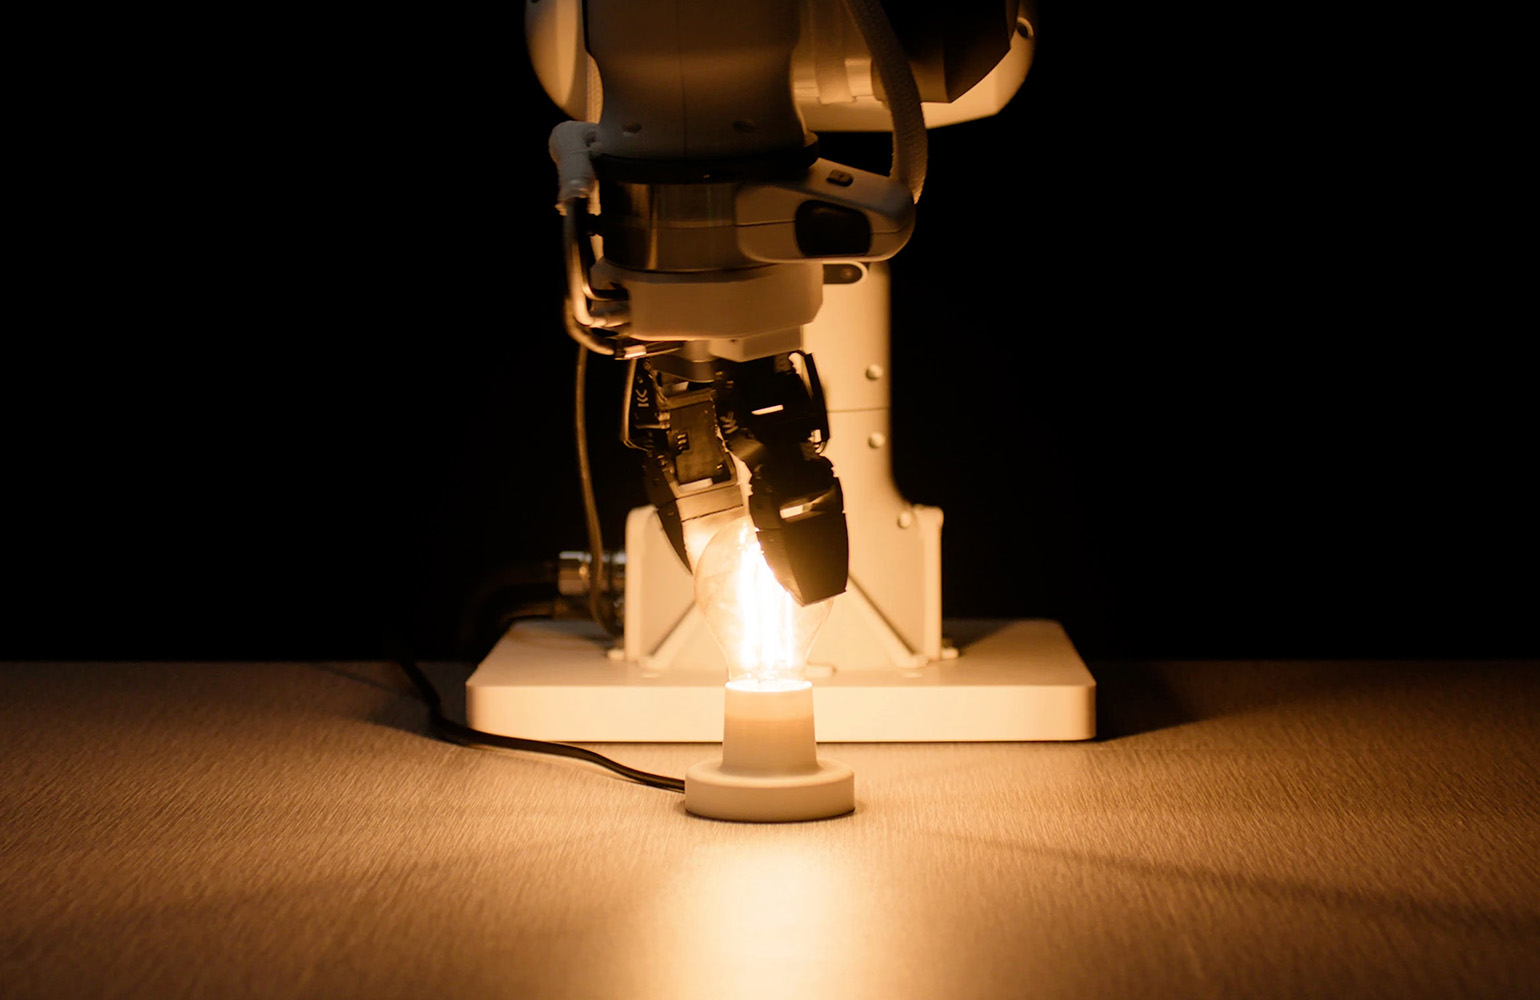
Das Startup zufolge können Roboter mit seiner KI eine große Bandbreite von Objekten außerhalb ihrer Trainingsverteilung mit ungefähr 1.500 Vorgängen pro Stunde greifen. Außerdem sollen dieselben Systeme Aufgaben wie das Einschrauben einer Glühbirne und das Einführen von Drähten ausführen können. Dabei handelt es sich um Angaben des Unternehmens und nicht um unabhängig berichtete Benchmarks. Sie verweisen jedoch auf die Leistungskennzahlen, die Eka als zentral betrachtet: Erfolgsquote und Durchsatz über viele Wiederholungen hinweg.

Simulation ist zentral für den Ansatz des Unternehmens
Eka nutzt simulationsbasiertes Lernen, um große Mengen an Robotererfahrung zu erzeugen. Das Unternehmen erklärt, es könne in wenigen Minuten Tausende Stunden simulierte Erfahrung generieren und dabei Objekte, Umgebungen und physikalische Bedingungen variieren. Diese Breite des Trainings helfe, das anhaltende „Sim-to-Real“-Problem zu verringern – die Lücke zwischen Verhalten, das in einer virtuellen Welt funktioniert, und Verhalten, das der Unordnung eines physischen Einsatzes standhält.
Der potenzielle Vorteil liegt in der Skalierbarkeit. Das Sammeln physischer Roboterdaten kann langsam und teuer sein und durch die Verfügbarkeit von Hardware begrenzt werden. Simulation bietet eine Möglichkeit, Systeme vielen möglichen Konfigurationen auszusetzen, bevor sie auf eine reale Arbeitszelle treffen. Die These von Eka lautet, dass Reinforcement Learning Leistung liefert, während vielfältige Erfahrungen für Generalisierbarkeit sorgen.
Diese These muss sich in Kundenumgebungen noch beweisen. Simulierte Kontakte, Materialien und Fehler können sich in entscheidenden Punkten von den realen Bedingungen unterscheiden, insbesondere bei der Feinmanipulation. Die Finanzierungsrunde signalisiert jedoch, dass Investoren darauf vertrauen, ein Modell mit ausdrücklich integrierter Kraftwahrnehmung könne dazu beitragen, robotische Manipulation über enge, vorprogrammierte Anwendungsfälle hinauszuführen.
Das Kapital soll den Weg zum Einsatz beschleunigen
Eka erklärte, das neue Kapital werde sowohl die Skalierung der Technologie als auch Kundeneinsätze unterstützen. Diese Unterscheidung ist wichtig: Robotikunternehmen müssen nicht nur beeindruckende Aufgabenvideos oder Laborergebnisse zeigen, sondern auch einen zuverlässigen Betrieb in Umgebungen nachweisen, in denen Geschwindigkeit, Integration und Ausfallzeiten direkte Kosten verursachen.
Das Unternehmen zielt auf Arbeiten, bei denen Geschicklichkeit und Robustheit täglich zählen. Auch seine Investoren beschrieben die Chance in ähnlichen Begriffen. In einer Erklärung sagte Raghu Raghuram, General Partner bei a16z, E kas Ansatz verfüge über die für den Einsatz erforderliche Generalisierbarkeit und den nötigen Durchsatz. Das Unternehmen selbst betont, dass der Wert auf dem Fabrikboden auf wiederholbarem Erfolg und Geschwindigkeit beruht.
Worauf es als Nächstes ankommt
Die Serie A verschafft Eka als jungem Unternehmen erhebliche Ressourcen, erhöht aber auch die Anforderungen an die Belege. Die wichtigsten nächsten Indikatoren werden die Bandbreite der Aufgaben sein, die die Systeme außerhalb kontrollierter Demonstrationen ausführen können, ihre dauerhaft erzielte Erfolgsquote sowie die Frage, ob sich das Modell auf unterschiedliche Hardware und Arbeitsumgebungen übertragen lässt.
Für die Robotikbranche insgesamt ist die Finanzierung von Eka ein weiteres Zeichen dafür, dass Investoren Manipulation als grundlegenden Engpass betrachten. Roboter, die physische Unterschiede zuverlässig bewältigen können, könnten in der Fertigung, Logistik und anderen Umgebungen wertvoll sein, die weiterhin schwer zu automatisieren sind. Ob Vision-Force-Action-Modelle zu einem führenden Weg zu dieser Fähigkeit werden, wird von Ergebnissen in der realen Welt abhängen – nicht nur von der Simulationsumgebung, in der ihr Lernen beginnt.
Dieser Artikel basiert auf einer Berichterstattung von The Robot Report. Originalartikel lesen.
Originally published on therobotreport.com