Runway open weights-সহ Praxis-1 রোবোটিক্স মডেলটি উন্মুক্ত করেছে
Runway AI রোবোটিক্সের জন্য world action model Praxis-1 প্রকাশ করেছে। Developers Apache 2.0 license-এর অধীনে এটি ব্যবহার করতে পারবেন। এই release-এ model weights, inference code এবং fine-tuning code developersদের হাতে তুলে দেওয়া হয়েছে, commercial applications-এর ক্ষেত্রেও যা ব্যবহার করা যাবে।
Praxis-1 video এবং robot actions একসঙ্গে পূর্বাভাস দেওয়ার জন্য তৈরি। Runway-এর বর্ণনায় এটি 27-billion-parameter mixture-of-experts diffusion transformer, যা কোম্পানির video foundation-model কাজের ওপর নির্মিত। মূল ধারণাটি হলো, দৃশ্য কীভাবে পরিবর্তিত হয় তা পূর্বাভাস দিতে শেখা হলে কোনও system-কে কাজ করার প্রশিক্ষণ দেওয়ার আগেই physical world-এর একটি কার্যকর representation তৈরি করতে সাহায্য করতে পারে।
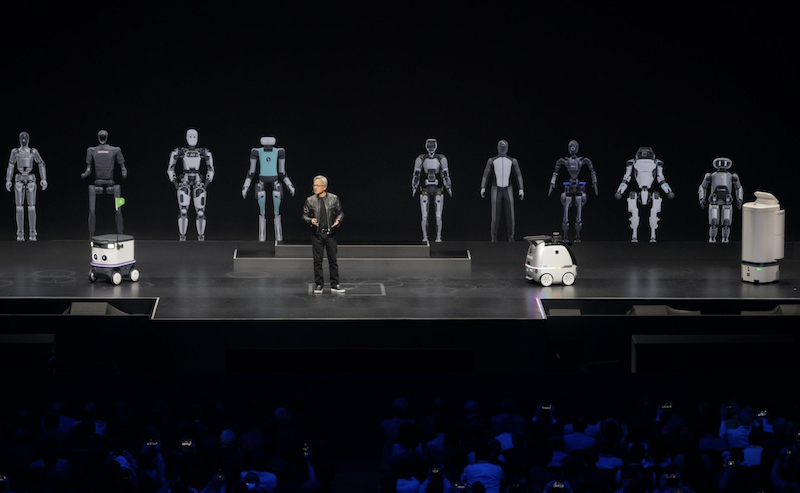
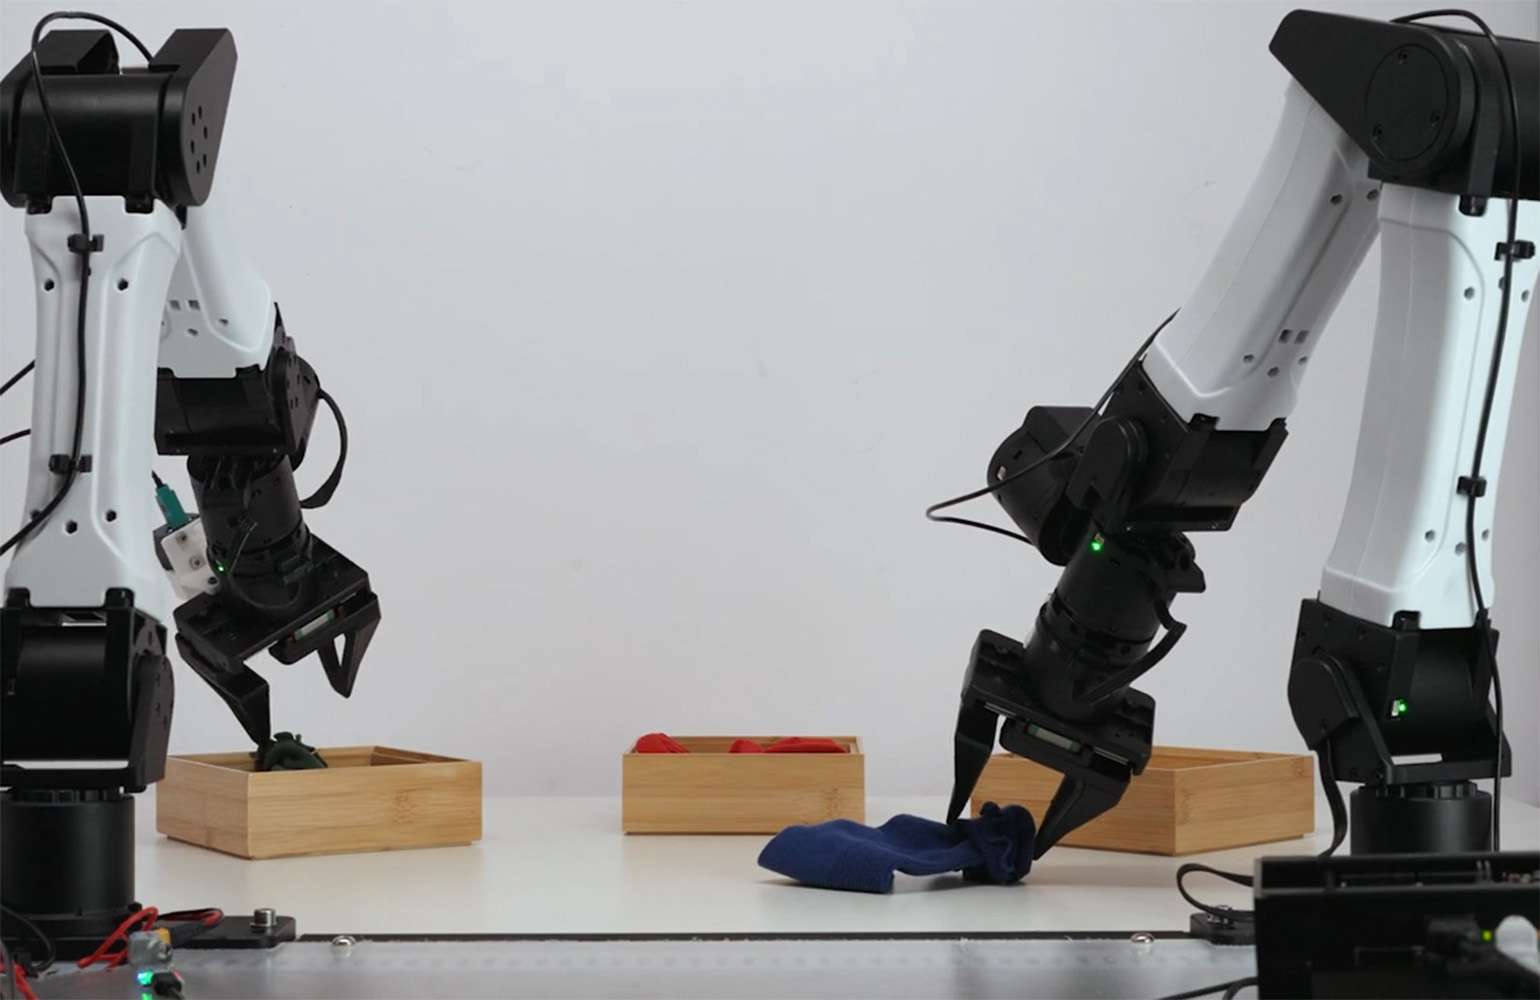
কোম্পানি সেপ্টেম্বরে Noble Machines, Standard Bots এবং Ultra-কে launch partners হিসেবে নিয়ে Praxis-1 ঘোষণা করেছিল। এরপর partnersরা এটি বিভিন্ন ধরনের hardware-এ চালিয়েছে: একটি legged humanoid robot, একটি six-axis industrial arm এবং একটি dual-arm warehouse robot। আরও ব্যাপকভাবে available হওয়ায় অন্য robotics teams এখন systemটি নিজেদের machines-এ evaluate, adapt এবং deploy করতে পারবে, এটিকে শুধু একটি closed demonstration হিসেবে বিবেচনা করতে হবে না।
ভিডিও পূর্বাভাস থেকে physical action
Runway-এর robotics head Andy Chen বলেছেন, মডেলটির approach একটি ব্যবহারিক পর্যবেক্ষণের ওপর নির্ভর করে: video পূর্বাভাস দেওয়ার জন্য প্রশিক্ষিত একটি মডেলকে objects, hands, movement এবং task progress সম্পর্কে উল্লেখযোগ্য তথ্য শিখতে হয়। Praxis-1-এ system actions তৈরি করতে শেখার সময়ও এই visual understanding training objective-এর অংশ হিসেবে থাকে।
Robot learning-এর ক্ষেত্রে এটি একটি উল্লেখযোগ্য framing। Camera frame থেকে motor command-এ বিচ্ছিন্ন mapping হিসেবে control-কে দেখার বদলে, modelটি perception, এরপর কী ঘটবে তার expectation এবং action choice-কে একত্রিত করতে চায়। Observation ও action-এর এই সম্মিলিত ব্যবহারের প্রতিফলন হিসেবে source material Praxis-1-কে world action model হিসেবে বর্ণনা করেছে।
Chen Noble Machines-এর warehouse কাজের একটি উদাহরণ দিয়েছেন। কাঠের plank একে একে তুলে একটি container-এ রাখার কাজ শিখতে আগের Runway modelটির যথেষ্ট training প্রয়োজন হয়েছিল বলে জানা গেছে। তিনি বলেন, Praxis-1 প্রায় আধ ঘণ্টার examples থেকে কাজটি শিখে 15টির মধ্যে 15 বার সফলভাবে সম্পন্ন করেছে। দ্বিতীয় পরীক্ষায় মডেলকে আগে না-দেখা এলোমেলো plank-এর স্তূপ bins-এ sort করতে দেওয়া হয়। Chen বলেন, 10টি প্রচেষ্টার মধ্যে ছয়টিতে এটি পুরো স্তূপ সরিয়ে ফেলেছে।
এগুলি company-reported partner tests; বিভিন্ন site এবং task জুড়ে independent evaluation-এর বিকল্প নয়। তবু উদাহরণটি developers যে ধরনের capability খুঁজছেন তা দেখায়: তুলনামূলকভাবে সীমিত demonstrations থেকে adapt করা যায় এবং training-এর সময় দেখা নির্দিষ্ট arrangement-এর বাইরের variation সামলাতে পারে—এমন একটি base model।
Reported benchmark position
Runway জানিয়েছে, RoboLab-120 benchmark-এ Praxis-1 1,200 episodes জুড়ে 46.2% success rate অর্জন করেছে। Article-টি এই ফলকে FLUX 3 Action-এর 42.9%, Cosmos3 Nano-এর 36.8% এবং π0.5-এর 28.0%-এর সঙ্গে তুলনা করেছে। Report অনুযায়ী leaderboard-এ Praxis-1 overall পঞ্চম স্থানে রয়েছে। Chen অবশ্য এটিকে NVIDIA-এর RoboLab leaderboard-এ top-ranked world action model এবং top-ranked open-source end-to-end policy হিসেবে বর্ণনা করেছেন।
নির্দিষ্ট test setup-এর অধীনে systems তুলনা করতে benchmark scores উপকারী। তবে কোনও নির্দিষ্ট factory, warehouse বা service-robot environment-এর সঙ্গে তাদের সম্পর্ক স্বয়ংক্রিয় নয়। Camera placement, lighting, objects, surfaces এবং safety constraints-এ robots বিভিন্ন ধরনের পার্থক্যের মুখোমুখি হয়। সম্ভাব্য usersদের জন্য আরও গুরুত্বপূর্ণ প্রশ্ন হবে, নিজেদের নির্দিষ্ট equipment এবং operating conditions-এর জন্য modelটি নির্ভরযোগ্যভাবে tune ও validate করা যাবে কি না।
Praxis-1-এর availability এই evaluation সহজ করতে পারে। Release-এ full fine-tuning এবং low-rank adaptation, অর্থাৎ LoRA—দুই ধরনের support রয়েছে। Developers তাই কোনও use case-এর জন্য modelটি ব্যাপকভাবে retrain করবেন, নাকি আরও targeted adaptation করবেন, তা বেছে নিতে পারবেন। Modelটি GitHub এবং Hugging Face-এ native LeRobot support-সহ, এবং vLLM-Omni-এর মাধ্যমেও available। Hosted inference Reactor-এ available।
NVIDIA hardware জুড়ে deployment
Runway বলেছে, Praxis-1 বিভিন্ন NVIDIA hardware-এ চলে—H100 এবং B200 data-center GPUs থেকে RTX 5090 এবং RTX PRO 6000 workstation GPUs পর্যন্ত, পাশাপাশি robot-এ থাকা Jetson Thor hardware-এও। এই বিস্তার গুরুত্বপূর্ণ, কারণ robotics workflows সাধারণত একাধিক computing environment জুড়ে চলে: teams শক্তিশালী centralized hardware-এ models train বা fine-tune করতে পারে, workstations-এ পরীক্ষা করতে পারে এবং শেষ পর্যন্ত machine-এর কাছাকাছি সেগুলি চালানোর প্রয়োজন হতে পারে।
Apache 2.0 license-ও গুরুত্বপূর্ণ। এটি commercial use-এর অনুমতি দেয়। Runway বলেছে, open release-এ model weights-এর পাশাপাশি inference এবং fine-tuning code-ও অন্তর্ভুক্ত। Robotics developersদের জন্য এতে proprietary hosted model-এর ওপর নির্ভরতা কমতে পারে এবং বৃহত্তর robotics stack-এর অংশ হিসেবে systemটি পরীক্ষা ও পরিবর্তন করার সুযোগ তৈরি হয়।
একটি general-purpose model conventional robotics engineering-এর জায়গা নিতে পারে কি না, এই release তা নির্ধারণ করে না। একটি কার্যকর deployed system-কে এখনও perception এবং action-কে নির্দিষ্ট robot-এর sensors, actuators, workspace এবং operational safeguards-এর সঙ্গে যুক্ত করতে হবে। তবে partner-tested demonstrations, adaptation tools এবং open license-সহ একটি base model প্রকাশের ফলে এই কাজটি কারা করতে পারবেন, তা বদলে যায়।
এই release কেন গুরুত্বপূর্ণ
বিভিন্ন embodiments এবং tasks-এ robotics modelsকে আরও পুনর্ব্যবহারযোগ্য করার প্রচেষ্টা চলার সময় Praxis-1 এসেছে। Runway-এর reported partner work-এ একটি humanoid, একটি industrial arm এবং একটি warehouse robot রয়েছে। কোম্পানির নিজস্ব বর্ণনায় visual prediction থেকে physical regularities শেখার ওপর জোর দেওয়া হয়েছে। Developers যদি এই ফলাফল পুনরুৎপাদন ও সম্প্রসারণ করতে পারেন, তবে এই মাপের একটি open model manipulation এবং warehouse-automation experiments-এর জন্য একটি সাধারণ starting point হয়ে উঠতে পারে।
এই মুহূর্তে সবচেয়ে concrete development হলো release নিজেই: developers modelটি পেতে, supported NVIDIA systems-এ চালাতে এবং নিজেদের hardware-এর জন্য adapt করতে পারবেন। Robots যেসব বৈচিত্র্যময় ও অসম্পূর্ণ environment-এ কাজ করবে, সেখানে এর reported benchmark এবং partner performance কতটা transfer করে, তা পরবর্তী tests নির্ধারণ করবে।
এই article The Robot Report-এর reporting-এর ওপর ভিত্তি করে তৈরি। Original article পড়ুন।
Originally published on therobotreport.com