সাবসিস্টেমগুলোর সীমান্তে স্বায়ত্তশাসন ভেঙে পড়ে
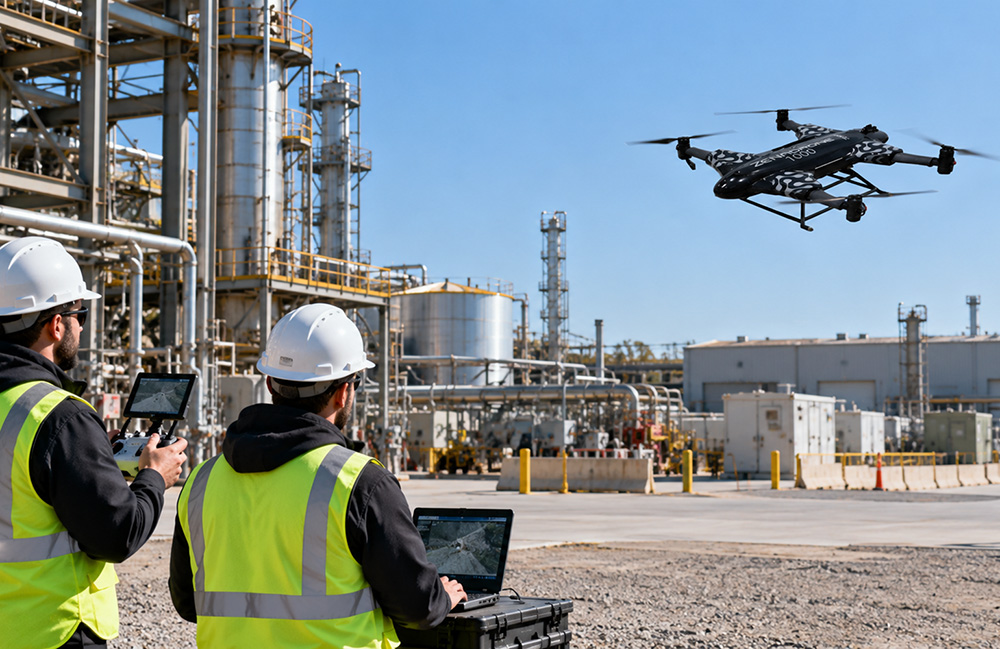
নিয়ন্ত্রিত পরিবেশে একটি স্বায়ত্তশাসিত ড্রোন পরিকল্পিত পরিদর্শনপথ শেষ করতে পারে, কিন্তু চালু শিল্প স্থাপনায় একই পথ অনুসরণে সমস্যায় পড়তে পারে। কারণটি একক কোনো উপাদানের ব্যর্থতা নয়; ন্যাভিগেশন, পারসেপশন, পরিকল্পনা, নিয়ন্ত্রণ ও পরিদর্শন-ডেটা সংগ্রহকে একই সময়ে প্রভাবিত করা বহু অনিশ্চয়তার সমষ্টি।
শিল্প স্থাপনায় ইস্পাত কাঠামো, প্রতিফলক যন্ত্রপাতি, সরু করিডর, চলন্ত মেশিনারি, বাতাসের কণা এবং পরিবর্তনশীল আলো থাকতে পারে। বাতাসের ঝাপটা ড্রোনকে পথচ্যুত করতে পারে, ধাতু স্যাটেলাইট ন্যাভিগেশন সংকেতে বাধা দিতে পারে এবং প্রতিফলক পৃষ্ঠ গভীরতার মাপ বিকৃত করতে পারে। আলাদাভাবে সমস্যাগুলো সামলানো গেলেও তাদের পারস্পরিক প্রভাবই মূল চ্যালেঞ্জ।
তাই সফল প্রদর্শন যথেষ্ট নয়। উড়ে চলার জন্য তার তথ্য এখনও যথেষ্ট নির্ভরযোগ্য কি না, ড্রোনকে তা নির্ধারণ করতে হবে।
শিল্প পরিবেশ প্রচলিত ধারণাকে চ্যালেঞ্জ করে
শিল্প ড্রোন পরিদর্শনকে প্রায়ই পথ-পরিকল্পনার কাজ হিসেবে দেখা হয়। বাস্তবে বিমানকে অবস্থান অনুমান করতে, কাছের কাঠামো শনাক্ত করতে, বাধা এড়াতে, স্থিতিশীল উড়ান বজায় রাখতে এবং পরিবর্তিত পরিস্থিতিতেও ব্যবহারযোগ্য পরিদর্শন-ডেটা সংগ্রহ করতে হয়।
ইস্পাত-ফ্রেমের স্থাপনার পাশে পাইপ পরিদর্শনের সময় GNSS মাপ কম নির্ভরযোগ্য হতে পারে। একই রকম পাইপ দৃশ্যগত বৈশিষ্ট্য মিলানো কঠিন করে, প্রতিফলক পৃষ্ঠ অসঙ্গত গভীরতার তথ্য দেয় এবং কাছের কাঠামো বায়ুগতীয় বিঘ্ন তৈরি করতে পারে।
তখন অবস্থান-নির্ধারণের আস্থা উড়ান চালিয়ে যাওয়ার পক্ষে যথেষ্ট কি না, দেখা খালি স্থান নির্ভরযোগ্য কি না এবং পরবর্তী কৌশলটি গতিশীলভাবে সম্ভব কি না—এসব সিদ্ধান্ত একসঙ্গে নিতে হয়।
ত্রুটি স্বায়ত্তশাসন স্তরে ছড়িয়ে পড়তে পারে
অবস্থান-নির্ধারণ, পারসেপশন ও নিয়ন্ত্রণকে প্রায়ই পৃথক সাবসিস্টেম হিসেবে মূল্যায়ন করা হয়। কিন্তু পৃথক সাফল্য প্রমাণ করে না যে সমন্বিত ব্যবস্থা সক্রিয় অবকাঠামো বা চলন্ত যন্ত্রপাতি নিরাপদে পরিদর্শন করতে পারবে।
অবস্থান-নির্ধারণের ত্রুটি বাধার স্থানাঙ্ক নষ্ট করতে পারে; পারসেপশন আপডেটে বিলম্ব কোনো কৌশলের তথ্যের মান কমাতে পারে। তাই প্রতিটি উপাদানের ইনপুট সবসময় নির্ভরযোগ্য থাকবে—এমন ধারণা করা যাবে না।
নির্ভরযোগ্য আচরণে অবিশ্বস্ত অনুমান শনাক্ত করা জরুরি
প্রয়োজন শুধু বেশি নামমাত্র নির্ভুলতা নয়। অনুমান আর নির্ভরযোগ্য নেই—ব্যবস্থা তা শনাক্ত করতে পারে কি না, তার প্রমাণও দরকার। অবস্থান, বাধা ও বিমানের গতিবিদ্যা যথেষ্ট জানা থাকলে পথ চালিয়ে যাওয়া যুক্তিসঙ্গত হতে পারে; একাধিক সেন্সরে আস্থা কমলে একই সিদ্ধান্ত ঝুঁকিপূর্ণ হয়ে উঠতে পারে।
প্রদর্শন থেকে স্থাপনা-প্রমাণে
ধাতব পৃষ্ঠ, পুনরাবৃত্ত জ্যামিতি, সরু প্রবেশপথ, চলন্ত সরঞ্জাম, কণা ও পরিবর্তনশীল আলো একসঙ্গে বহু সেন্সরকে প্রভাবিত করতে পারে। তাই নির্ভরযোগ্য পরিদর্শনের জন্য GNSS, SLAM, সেন্সর ফিউশন, বাধা এড়ানো, উড়ান নিয়ন্ত্রণ ও যাচাইয়ের সমন্বয় দরকার।
স্বায়ত্তশাসিত পরিদর্শন অসম্ভব—এমন নয়। স্থাপনা-সংক্রান্ত দাবিকে এমন সমন্বিত প্রমাণের সঙ্গে যুক্ত করতে হবে, যা সিস্টেমগুলোর মধ্যে প্রবাহিত অনিশ্চয়তাও সামলানোর সক্ষমতা দেখায়।
স্থাপনার প্রশ্ন
অবস্থান-অনুমান দুর্বল হলে, দৃশ্য সংকেত পুনরাবৃত্ত হলে, গভীরতা-সংবেদন অসঙ্গত হলে এবং বিঘ্ন ড্রোনকে পথ থেকে সরিয়ে দিলে পুরো স্বায়ত্তশাসন স্তর কীভাবে প্রতিক্রিয়া জানায়—এটাই গুরুত্বপূর্ণ প্রশ্ন। নিজের তথ্য অবিশ্বস্ত হয়ে পড়েছে বুঝতে পারে এমন ব্যবস্থার কার্যপরিচালনা দুর্বল অনুমানের ওপর চলতে থাকা ব্যবস্থার চেয়ে ভিন্ন।
এই নিবন্ধটি The Robot Report-এর প্রতিবেদন অবলম্বনে লেখা। মূল নিবন্ধ পড়ুন।
Originally published on therobotreport.com