দৃষ্টি ও শক্তি—দুইয়ের মাধ্যমে শেখা রোবটের ওপর বড় বাজি
Eka Robotics তার প্রযুক্তি ও customer deployments সম্প্রসারণের জন্য Series A funding-এ $150 মিলিয়ন সংগ্রহ করেছে। কোম্পানিটির বাজি হলো, কার্যকর general-purpose রোবটের জন্য camera ও imitation learning-এর চেয়েও বেশি কিছু দরকার হবে। Massachusetts-এর Cambridge-ভিত্তিক startupটি vision-force-action, বা VFA, মডেল তৈরি করছে—একটি AI system, যা কোনো বস্তু পরিচালনার সময় রোবট যা দেখে ও যা অনুভব করে তা একত্র করার উদ্দেশ্যে তৈরি।
2024 সালে প্রতিষ্ঠিত কোম্পানিটি dexterous manipulation-এ মনোনিবেশ করছে—বিভিন্ন বস্তু তোলা, parts জোড়া লাগানো, wires threading করা এবং tools চালানোর মতো কঠিন কাজের সমষ্টি। Eka বলছে, তাদের পদ্ধতি reinforcement learning at scale-এর মাধ্যমে এসব interaction-এর অন্তর্নিহিত physics শেখার ওপর ভিত্তি করে তৈরি। প্রশিক্ষণের উদাহরণ থেকে বস্তু, কাজ বা পরিবেশ আলাদা হলে রোবটকে আরও অভিযোজনক্ষম করাই লক্ষ্য।
Andreessen Horowitz ও F-Prime roundটির নেতৃত্ব দিয়েছে। আগের seed-round lead Obvious Ventures ও E14 Fund-ও অংশ নিয়েছে। তাদের সঙ্গে MFV Partners, Bison Ventures, Glasswing Ventures, Samsung Next এবং নাম প্রকাশ না করা কয়েকটি Fortune 500 strategic investor যোগ দিয়েছে।
Manipulation কেন এখনও robotics-এর কঠিন সমস্যা
কোনো factory যখন parts-এর অবস্থান, lighting, tools ও movement কঠোরভাবে নিয়ন্ত্রণ করতে পারে, তখন industrial robots দীর্ঘদিন ধরেই ভালো কাজ করে। কিন্তু আরও open-ended কাজ কঠিন। রোবটকে অপরিচিত item চিনতে, উপযুক্ত পরিমাণ force প্রয়োগ করতে, সেটি পিছলে গেলে প্রতিক্রিয়া জানাতে এবং বাণিজ্যিকভাবে কার্যকর গতিতে বারবার কাজটি সম্পন্ন করতে হতে পারে।
Eka-র যুক্তি হলো, এই চ্যালেঞ্জ মোকাবিলায় শুধু human demonstrations-এর ওপর training যথেষ্ট নয়। মানব data কেবল নকল না করে রোবটের physics সম্পর্কে intuition তৈরি করা উচিত—এটাই কোম্পানির premise। বাস্তবে, action-এর সময় visual input ও force নিয়ে যৌথভাবে reason করার চেষ্টা করছে কোম্পানিটি, যাতে রোবট দেখা কোনো বস্তুকে সেটি সরানোর সময় জড়িত contact dynamics-এর সঙ্গে যুক্ত করতে পারে।
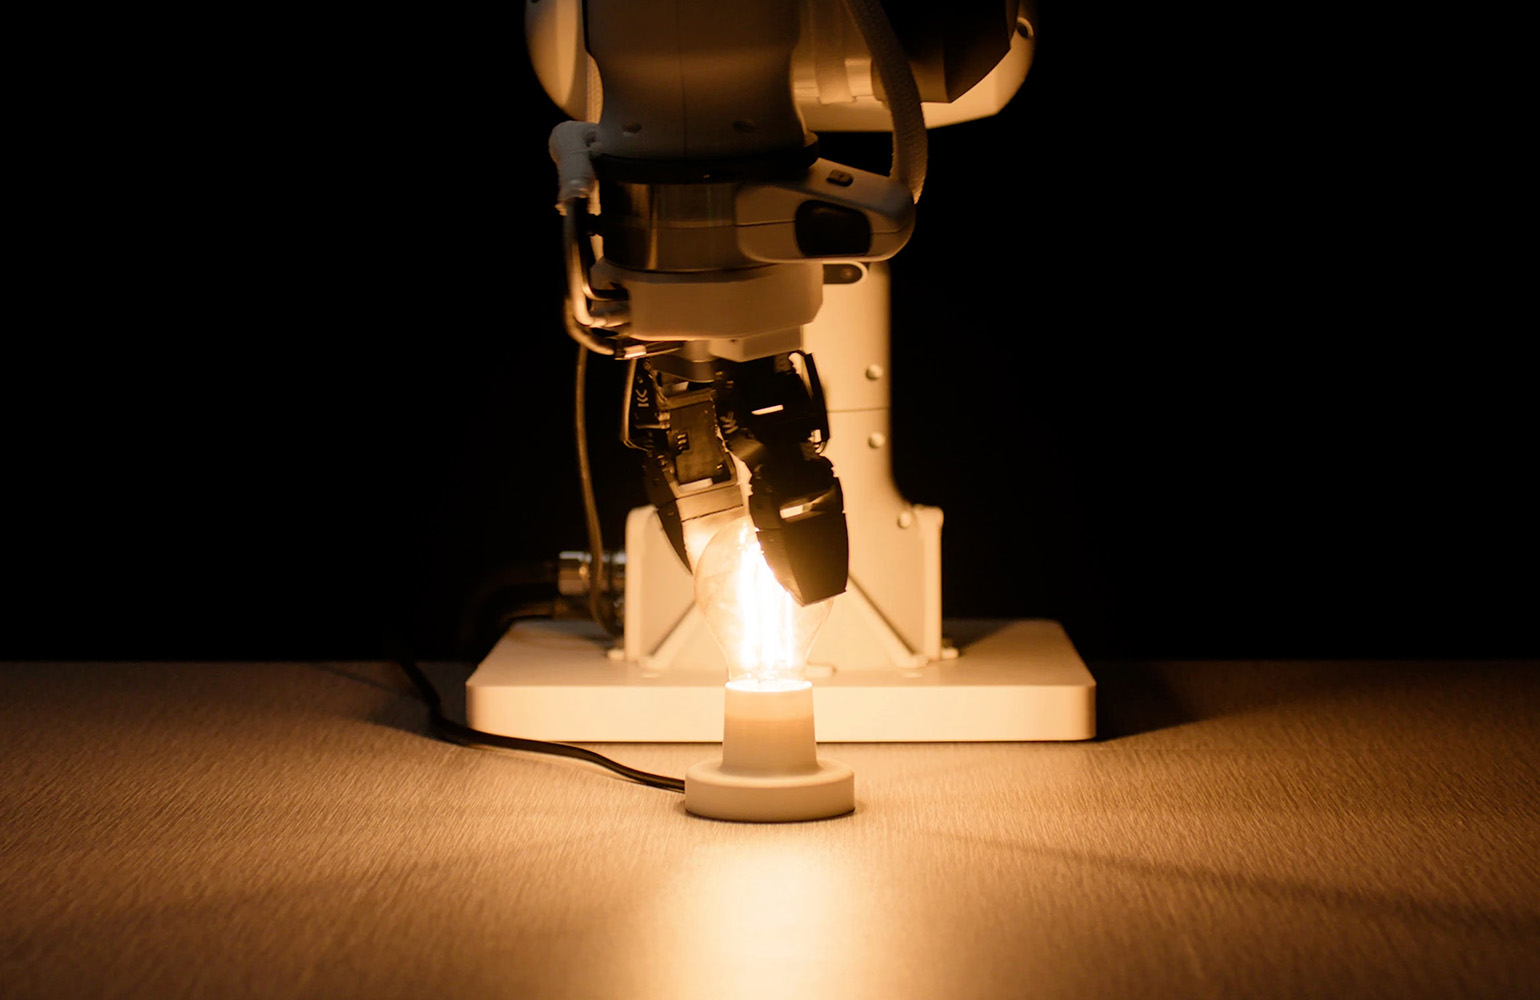
Startupটি বলছে, তাদের AI ব্যবহারকারী রোবট training distribution-এর বাইরে থাকা বিস্তৃত ধরনের object প্রতি ঘণ্টায় প্রায় 1,500 operations হারে তুলতে পারে। একই systems light bulb-এ screw লাগানো ও wires insert করার মতো কাজও করতে পারে বলে কোম্পানিটি জানিয়েছে। এগুলো কোম্পানির assertion, স্বাধীনভাবে report করা benchmark নয়; তবে এগুলো Eka-র কাছে গুরুত্বপূর্ণ performance measure—বহু repetition-এ success rate ও throughput—এর দিকে ইঙ্গিত করে।
Simulation কোম্পানির পদ্ধতির কেন্দ্রে
বিপুল পরিমাণ robot experience তৈরি করতে Eka simulation learning ব্যবহার করে। কোম্পানির দাবি, objects, environments ও physical conditions বদলে কয়েক মিনিটে হাজার হাজার ঘণ্টার simulated experience তৈরি করা যায়। তাদের মতে, এই বিস্তৃত training স্থায়ী “sim-to-real” সমস্যা কমাতে সাহায্য করছে—virtual world-এ কাজ করা behavior এবং physical deployment-এর জটিলতা সামলে টিকে থাকা behavior-এর মধ্যকার ব্যবধান।
এর সম্ভাব্য আকর্ষণ scale। Physical robot data সংগ্রহ ধীর, ব্যয়বহুল এবং hardware availability দ্বারা সীমাবদ্ধ হতে পারে। বাস্তব workcell-এর মুখোমুখি হওয়ার আগে simulation systems-কে বহু সম্ভাব্য configuration-এর সঙ্গে পরিচিত করানোর সুযোগ দেয়। Eka-র thesis হলো, reinforcement learning performance দেয়, আর diverse experience generality দেয়।
এই proposition এখনও customer environments-এ প্রমাণ করতে হবে। বিশেষ করে fine manipulation-এ simulated contacts, materials ও failures বাস্তবগুলোর থেকে গুরুত্বপূর্ণভাবে আলাদা হতে পারে। তবুও funding roundটি বিনিয়োগকারীদের এই আস্থার ইঙ্গিত দেয় যে force-কে স্পষ্টভাবে অন্তর্ভুক্ত করা model robotic manipulation-কে narrow, pre-programmed use case-এর বাইরে এগিয়ে নিতে সাহায্য করতে পারে।
Deployment-এর দিকে এগোতে capital ব্যবহার করা হবে
নতুন capital technology scaling এবং customer deployments—দুই ক্ষেত্রেই সহায়তা করবে বলে Eka জানিয়েছে। এই পার্থক্য গুরুত্বপূর্ণ: robotics কোম্পানিগুলোকে শুধু চমকপ্রদ task video বা laboratory result নয়, এমন পরিবেশে reliable operation-ও দেখাতে হবে যেখানে speed, integration ও downtime-এর সরাসরি খরচ রয়েছে।
যেখানে dexterity ও robustness প্রতিদিন গুরুত্বপূর্ণ, কোম্পানিটি সেই কাজগুলো লক্ষ্য করছে। তাদের investors-রাও সুযোগটিকে একইভাবে ব্যাখ্যা করেছে। এক বিবৃতিতে a16z general partner Raghu Raghuram বলেন, deployment-এর জন্য প্রয়োজনীয় generality ও throughput Eka-র approach-এ রয়েছে। কোম্পানিটি meanwhile জোর দিয়ে বলেছে, factory-floor value নির্ভর করে repeatable success ও speed-এর ওপর।
পরবর্তী পর্যায়ে কী নজরে রাখতে হবে
Series A একটি তরুণ কোম্পানিকে উল্লেখযোগ্য resources দেয়, কিন্তু evidence-এর মানদণ্ডও বাড়ায়। পরবর্তী গুরুত্বপূর্ণ সূচক হবে controlled demonstrations-এর বাইরে systemsটি কত ধরনের কাজ করতে পারে, সফলভাবে কাজ শেষ করার sustained rate কত, এবং modelটি hardware ও work environment বদলালেও transfer করতে পারে কি না।
বৃহত্তর robotics ক্ষেত্রের জন্য Eka-র financing আরও একটি সংকেত যে investors manipulation-কে foundational bottleneck হিসেবে দেখছেন। Physical variation নির্ভরযোগ্যভাবে সামলাতে পারে এমন robots manufacturing, logistics এবং automation এখনও কঠিন এমন অন্যান্য পরিবেশে মূল্যবান হতে পারে। vision-force-action models এই সক্ষমতার leading route হবে কি না, তা নির্ধারিত হবে বাস্তব জগতের ফলাফলে—যে simulation environment-এ তাদের learning শুরু হয়, সেখানে নয়।
এই নিবন্ধটি The Robot Report-এর reporting-এর ওপর ভিত্তি করে তৈরি। মূল নিবন্ধটি পড়ুন।
Originally published on therobotreport.com