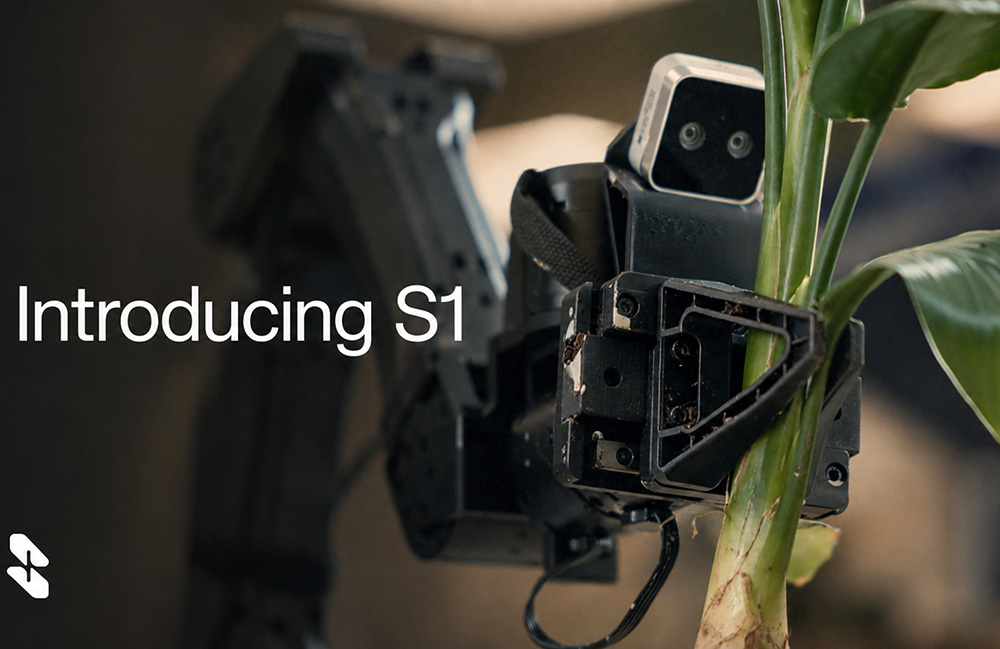
Skild AI تطرح ادعاءً واسعًا حول تعلّم الروبوتات
كشفت Skild AI عن S1، وهو نموذجها التأسيسي الأبرز للروبوتات، وتقدمه الشركة باعتباره خطوة كبيرة نحو روبوتات أكثر عمومية. والادعاء الأساسي طموح: بدلًا من إعادة تدريب الروبوت على كل مهمة جديدة، يمكن لـ S1 أن يتلقى مقطع فيديو واحدًا لإنسان يؤدي تلك المهمة ضمن عناصر الطلب، ثم يعيد سلوكها على الروبوت. وإذا عمل النظام كما هو موصوف، فسيشكل ذلك تحولًا ملحوظًا بعيدًا عن التكيّف البطيء مهمةً بعد أخرى الذي حدّ من نشر الروبوتات على نطاق واسع.
الشركة، التي تأسست في عام 2023، جمعت ما يقرب من 1.7 مليار دولار لمتابعة ما تصفه بعقل روبوتي عام. ويعكس هذا الحجم من التمويل مدى جدية المستثمرين في احتمال أن تسلك الروبوتات المسار نفسه الذي سلكته النماذج اللغوية الكبيرة في البرمجيات: تدريب نموذج عام على بيانات كبيرة ومتنوعة، ثم استخدام الطلب والسياق لتكييفه مع استخدامات لاحقة عديدة. ويعد S1 أوضح محاولة حتى الآن من Skild AI لإظهار تطبيق هذا الإطار على الآلات المادية.
ما الذي يفترض أن يغيّره S1
في سير العمل الحالي للروبوتات، غالبًا ما تتطلب المهام الجديدة تدريبًا لاحقًا. وهذا يعني جمع بيانات لفعل محدد، وضبط النموذج، والتحقق من السلوك، ثم تكرار العملية عند تغيّر المهمة. والتكلفة ليست حاسوبية فقط؛ فهي تبطئ النشر، وتضيق نطاق حالات الاستخدام العملية، وتجعل من الصعب توسيع استخدام الروبوتات في البيئات الأقل تنظيمًا.
تقول Skild AI إن S1 يعالج هذا الاختناق من خلال التعلم داخل السياق. وقد وصف الرئيس التنفيذي والمؤسس المشارك Deepak Pathak تشغيل النظام بعبارات مباشرة: قدّم فيديو لإنسان يؤدي فعلًا ما كجزء من الطلب، ويمكن للروبوت أن يتبعه. وتقول الشركة إن المهام التي تستهدفها ليست لقطات عرض قصيرة، بل سلوكيات أكثر تعقيدًا وطويلة الأمد.
إذا ثبتت هذه القدرة، فستكون مهمة لأنها تنقل العبء من إعادة التدريب الصريحة إلى التفسير. فلن يحتاج الروبوت إلى دورة ضبط دقيق مخصصة كلما واجه مهمة جديدة. وبدلًا من ذلك، سيستخدم نموذجًا تأسيسيًا سبق أن استبطن افتراضات واسعة حول الفعل والإدراك والتحكم، ثم يتكيف أثناء التشغيل باستخدام المثال الذي يراه.

لماذا تمزج Skild بين أربعة أنواع من البيانات
جزء أساسي من حجة Skild AI هو أن الروبوتات لا تملك مصدر تدريب واحدًا هو الأفضل دائمًا. وقد عرض Pathak أربع فئات تستخدمها الشركة في التدريب المسبق: بيانات التشغيل عن بُعد، وفيديوهات البشر، والمحاكاة، وقفازات التقاط البيانات. ولكل منها مفاضلاتها. فالتشغيل عن بُعد ينتج بيانات روبوتية عالية الصلة، لكنه بطيء ومكلف في الجمع. أما فيديو البشر فهو وفير ومتنوع، لكنه لا يتطابق مباشرة مع تجسّد الروبوت. وتوفر المحاكاة قابلية توسع جيدة، لكنها قد تنحرف عن ظروف العالم الحقيقي. وتقع القفازات في منطقة وسط، إذ تقدم عروضًا بشرية أكثر قابلية للتوسع مع نقل مباشر أقل من التشغيل عن بُعد.
وترى Skild أن المجال غالبًا ما يبالغ في الاعتماد على أحد هذه المسارات في كل مرة. وبدمجها، تقول الشركة إنها تستطيع استخدام نقاط قوة كل واحد لتعويض نقاط ضعف الآخر. ففيديوهات البشر توفر الاتساع. ويعزز التشغيل عن بُعد والتقاط القفازات الأساس الفيزيائي. وتوسع المحاكاة التغطية بتكلفة أقل. والاستراتيجية هنا ليست اختيار مصدر بيانات نقي، بقدر ما هي بناء نموذج قوي بما يكفي للتعميم عبر مصادر غير مثالية.
يعكس هذا النهج اتجاهًا أوسع في الذكاء الاصطناعي، حيث يمكن لحجم بيانات التدريب وتنوعها أن يحققا تعميمًا مفاجئًا. لكن الروبوتات تضيف قيدًا أصعب: فمخرجات النموذج يجب أن تتفاعل مع العالم المادي. وقد يكون خطأ برمجي مزعجًا، لكن خطأ الروبوت قد يسبب تلفًا في الممتلكات، أو يفشل المهمة، أو يخلق خطرًا على السلامة. وهذا يجعل استراتيجية البيانات عنصرًا مركزيًا لا هامشيًا.
نموذج موجه لعدة روبوتات، لا لسوق واحد
ومن الجوانب اللافتة الأخرى في إطلاق Skild AI ما لا تفعله الشركة. فهي لا تركز S1 على صناعة واحدة أو مهمة روبوتية محددة بدقة. وبدلًا من ذلك، تعرض النموذج بوصفه أساسًا عابرًا للمجالات يمكنه دعم أشكال استخدام مختلفة. وهذا اختيار جريء في التموضع. فشركات الروبوتات العمودية تنجح غالبًا عبر تضييق النطاق، والتحكم في البيئة، والتحسين من أجل سير عمل واحد. أما Skild فتراهن على أن نظامًا أكثر عمومية يمكن أن يصبح مفيدًا عبر فئات متعددة.
الوعد واضح. فقد يخفف نموذج تأسيسي مشترك من التجزئة في تطوير الروبوتات، ما يسمح للمطورين والمصنعين بالبناء على قدرات مشتركة بدلًا من إعادة اختراع حزم الإدراك والفعل لكل جهاز. كما قد يقصر الطريق من العرض التجريبي إلى النشر، خاصة في البيئات التي تتغير فيها المهام كثيرًا أو لا يمكن برمجتها بالكامل مسبقًا.
والخطر واضح بالقدر نفسه. فالعمومية سهلة الادعاء وصعبة الإثبات. وتستند مقالة The Robot Report إلى شرح Skild لتصميم التدريب وطريقة الاستدلال، لكنها لا تقدم اختبارًا معياريًا مستقلًا في النص المرفق. وهذا يعني أن أهم سؤال مفتوح هو الأداء تحت ظروف واقعية ومتنوعة: أجسام روبوتية مختلفة، وبيئات متغيرة، وحالات حافة، والتعافي من الأعطال.

لماذا يهم هذا الإطلاق الآن
حتى مع بقاء هذه الأسئلة بلا إجابة، يظل S1 إطلاقًا مهمًا لأنه يوضح اتجاه قطاع الروبوتات. فالمجال يتحرك من الأتمتة الضيقة نحو أنظمة تتمحور حول النماذج وتهدف إلى نقل التعلم عبر المهام والآلات. وتريد الشركات الآن روبوتات يمكن توجيهها بطريقة أقرب إلى وكلاء البرمجيات، مع استبدال الكثير من العبء الهندسي اليدوي بعروض توضيحية وسياق.
كما يعكس إطلاق Skild AI مدى تقارب الروبوتات مع تطوير الذكاء الاصطناعي السائد. فالنماذج التأسيسية، وصياغة الطلبات، والبيانات متعددة الوسائط، والتعلم داخل السياق لم تعد مجرد مفاهيم برمجية. بل أصبحت أيضًا الأفكار المنظمة للذكاء المادي. وسواء أصبح S1 منصة اختراق أو مجرد خطوة انتقالية، فإنه يجسد تغيرًا حقيقيًا في الطريقة التي تفكر بها شركات الروبوتات الرائدة بشأن كيفية حدوث التقدم.
والخلاصة المباشرة ليست أن الروبوتات حلّت مشكلة التعلم العام، بل أن إحدى الشركات الناشئة الأكثر تمويلًا في القطاع تطرح جوابًا محددًا لمشكلة التوسع في الروبوتات: التدريب على نطاق واسع، ودمج مصادر بيانات متعددة، وترك أمثلة الطلب تقوم بالمزيد من أعمال التكيّف. إنها رهانه مهمة، وسيراقب القطاع عن كثب ليرى ما إذا كان S1 قادرًا على تحويل هذه النظرية إلى سلوك موثوق في العالم الحقيقي.
هذه المقالة مبنية على تقرير من The Robot Report. اقرأ المقال الأصلي.
Originally published on therobotreport.com
