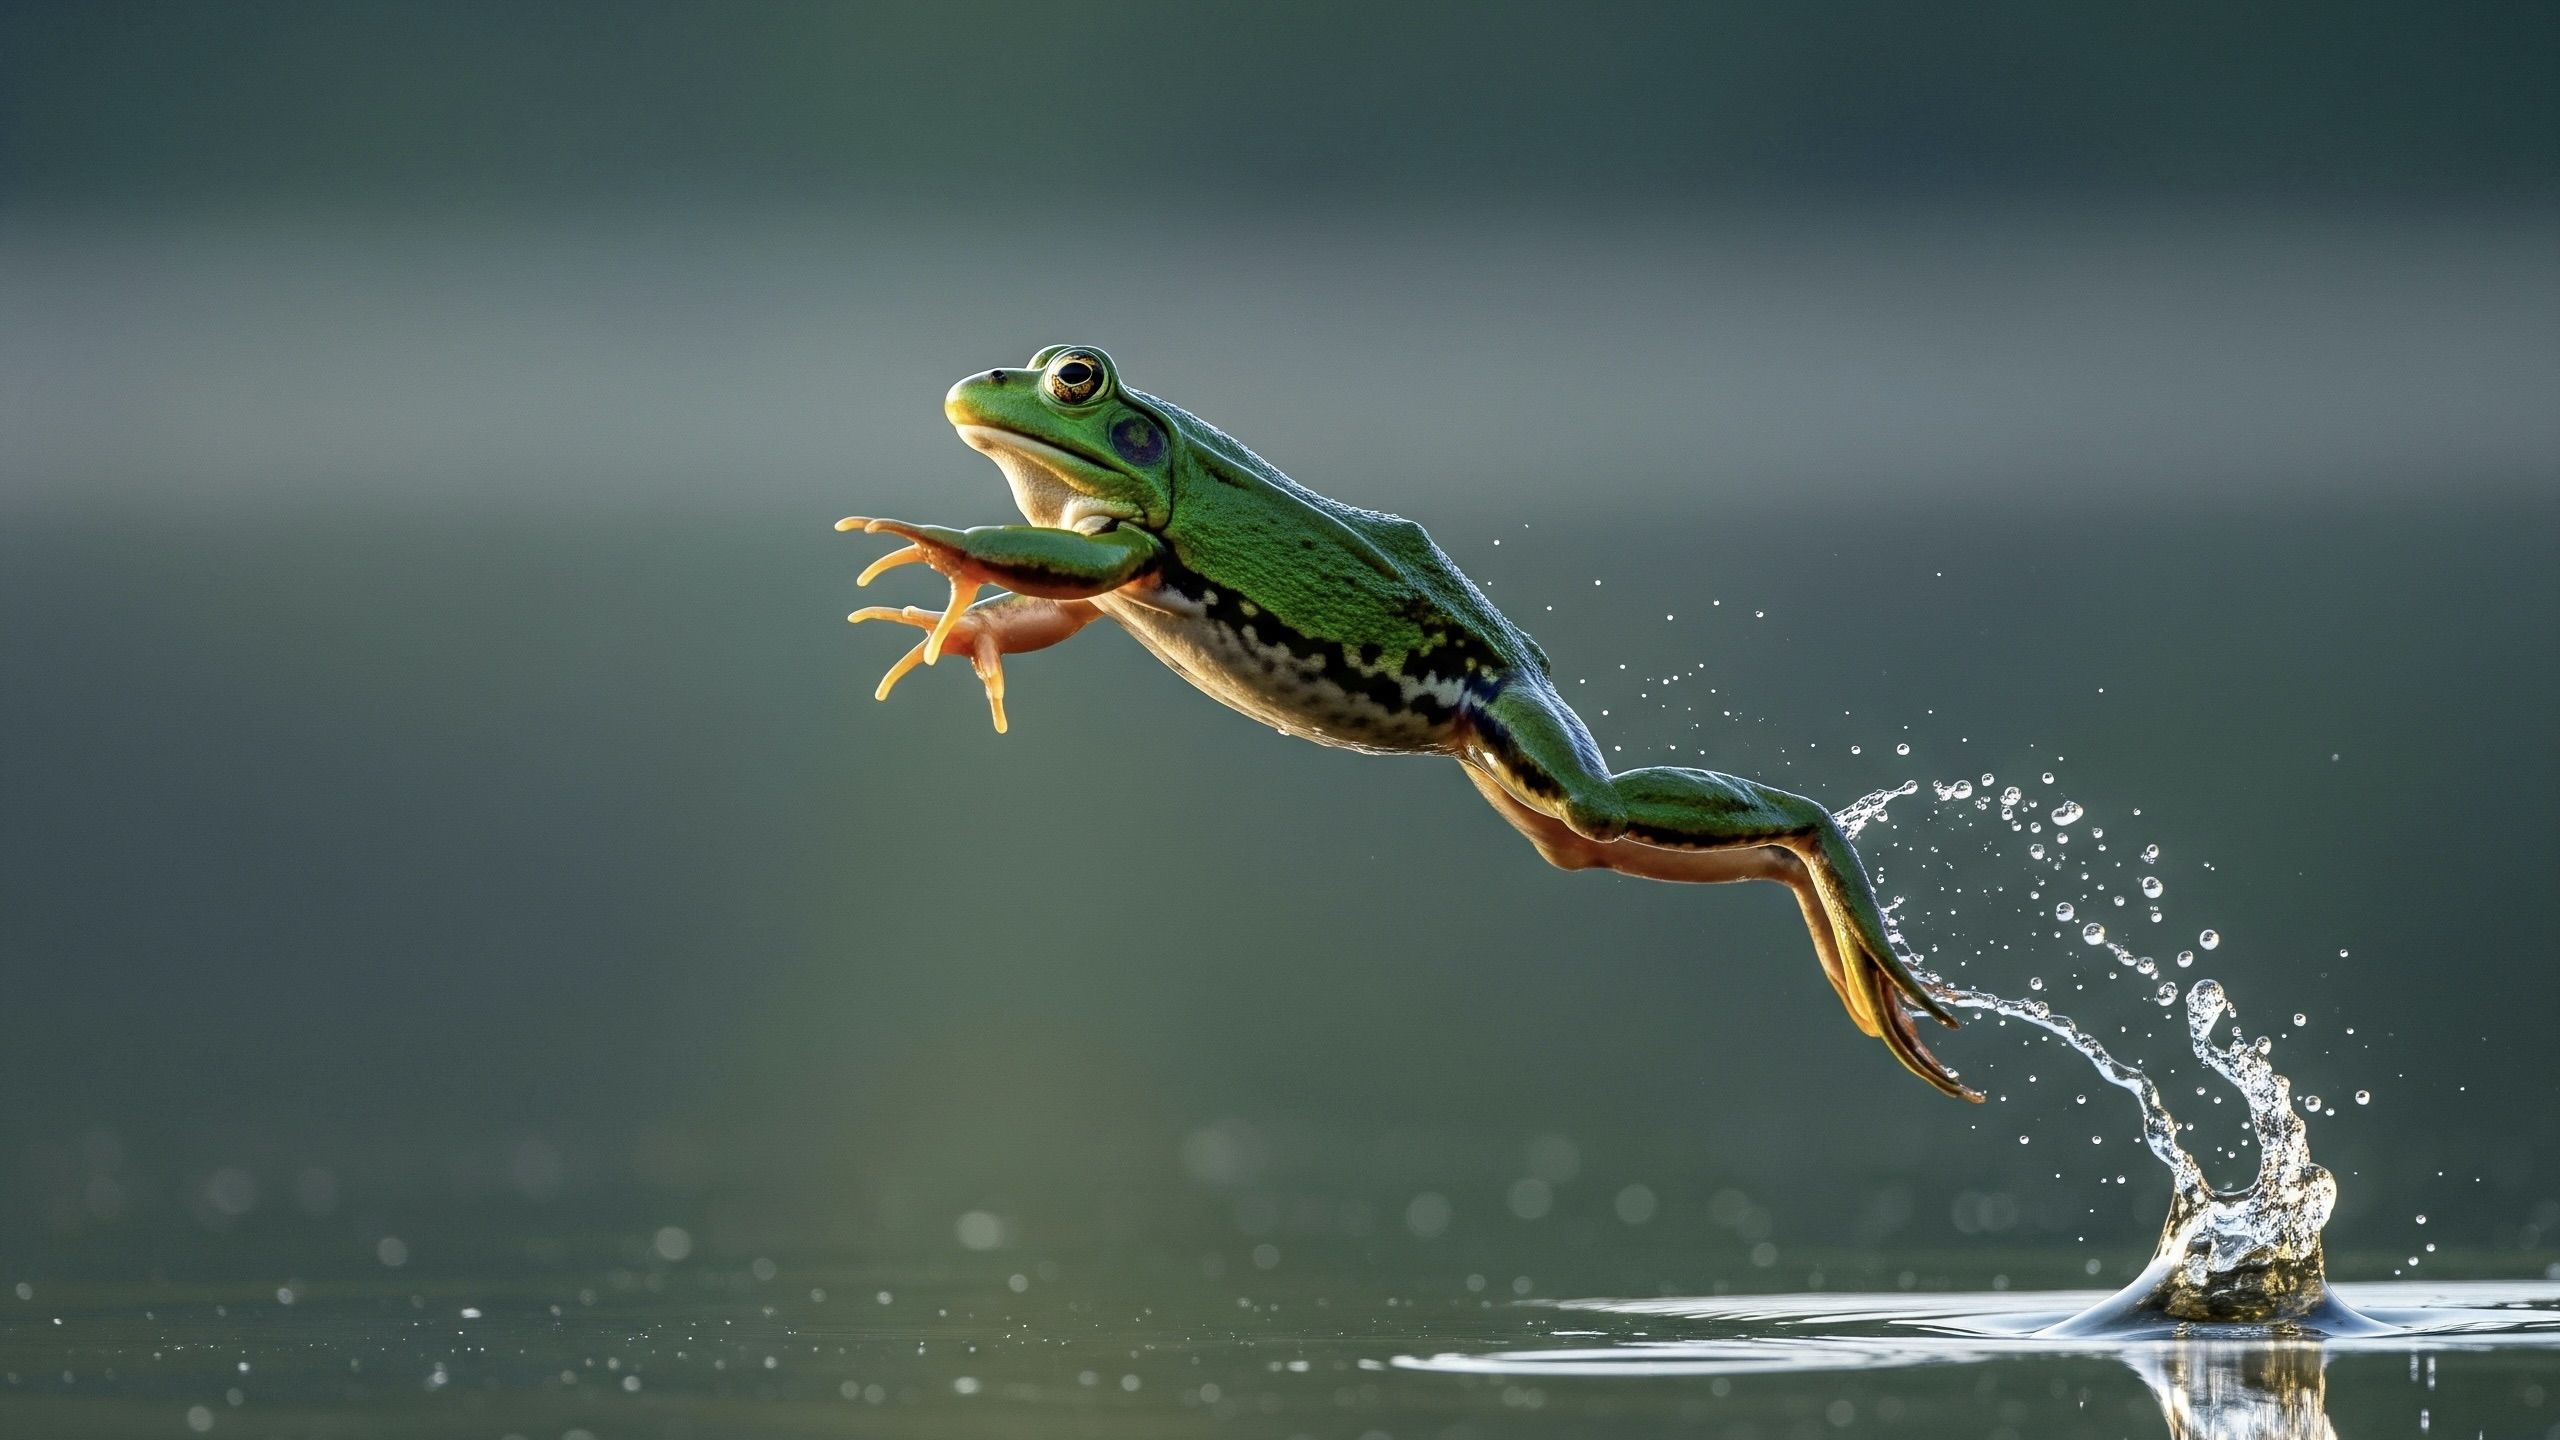
రోబోటిక్స్ శాస్త్రవేత్తలు మెరుగైన ప్రొపల్షన్ కోసం గుర్రాలు, కీటకాలు మరియు లెక్కలేనన్ని ఇతర జంతువుల నుండి ప్రేరణ పొందారు. ఇప్పుడు కప్పలు కూడా ఆ జాబితాలో చేరుతున్నాయి. ఒక బృందం అరచేతి పరిమాణ రోబోట్ను ప్రదర్శించింది, ఇది ఉభయచరం యొక్క ఆకస్మిక, శక్తివంతమైన దూకడం నైపుణ్యాన్ని అనుకరిస్తుంది, ఒక ఆకృతి నుండి మరొక ఆకృతికి స్నాప్ అయ్యే వంగిన సాగే రాడ్ల చుట్టూ నిర్మించిన యంత్రాంగాన్ని ఉపయోగిస్తుంది.
సెప్టెంబర్ 18న సైన్స్ అడ్వాన్సెస్ జర్నల్లో ప్రచురించబడిన ఈ పని, సాగే రాడ్లను మెలితిప్పడం మరియు వంచడం ద్వారా శక్తిని నిల్వ చేసి, ఆపై క్షణంలో విడుదల చేయవచ్చునని పరిశీలిస్తుంది — ఒక "స్నాపింగ్ కదలిక" ఇది ఒక చిన్న యంత్రాన్ని ముందుకు ప్రయోగించుకోవడానికి లేదా నీటిలో నెట్టడానికి అనుమతిస్తుంది. పరిశోధకులు ఈ ఆలోచనను ఆచరణలో చూపించడానికి ఒక పని చేసే నమూనాను కూడా నిర్మించారు.
కప్పలు మంచి రోబోట్లుగా ఎందుకు ఉంటాయి
కప్పలు అసాధారణంగా సమర్థవంతమైన దూకే జంతువులు. అవి దూకడానికి భారీ కండరాలపై ఆధారపడవు; బదులుగా అవి తమ కండరాలలో నిల్వ చేసిన సాగే శక్తిని ఉపయోగించుకుంటాయి, దానిని వేగంగా విడుదల చేసి వేటాడే జంతువుల నుండి లేదా చెరువులను దాటి తమను తాము విసిరేసుకుంటాయి. ఆ జీవసంబంధమైన ఉపాయం ఇంజనీర్లకు ఆకర్షణీయంగా ఉంటుంది ఎందుకంటే ఇది చిన్న రోబోట్ల యొక్క ప్రాథమిక పరిమితిని దాటవేస్తుంది: యంత్రం చిన్నదిగా మారితే, శక్తివంతమైన మోటార్లు మరియు వాటిని నియంత్రించడానికి అవసరమైన ఎలక్ట్రానిక్స్ను ప్యాక్ చేయడం కష్టమవుతుంది.
అధ్యయనం రచయితలు జీవ-ప్రేరిత స్నాపింగ్ యంత్రాంగాలు ఒక మధ్యస్థ మార్గాన్ని తెరవగలవని వాదిస్తున్నారు. మోటార్లను పెద్దగా చేయడం బదులు, రోబోట్ యొక్క స్వంత భౌతిక నిర్మాణం కదలిక పనిలో కొంత భాగాన్ని నిర్వహించే రోబోట్లను నిర్మించాలని వారు సూచిస్తున్నారు — ఇది పరిమిత శక్తి బడ్జెట్ ఉన్న యంత్రాలకు, లేదా అసమాన భూమి మరియు నీటిని కూడా దాటాల్సిన వాటికి ఉపయోగపడే వ్యూహం.
స్నాపింగ్ రాడ్ ఎలా పనిచేస్తుంది
డిజైన్ యొక్క ప్రధాన భాగం ఒక సాగే రాడ్. రాడ్ను వక్రంగా వంచి, దాని చివరలను తిప్పినప్పుడు, పదార్థం లోపల ఒత్తిడి పెరుగుతుంది. చివరికి రాడ్ ఒక థ్రెషోల్డ్కు చేరుకుంటుంది, అక్కడ అది కొత్త ఆకృతిలోకి మారిపోతుంది, ఆ సేకరించిన శక్తిని సెకనులో కొంత భాగంలో విడుదల చేస్తుంది.
ఈ వ్యవస్థను ఆసక్తికరంగా మరియు ఇంజనీరింగ్ చేయడానికి క్లిష్టంగా చేసే విషయం ఏమిటంటే, ఈ పరివర్తన పూర్తిగా ఊహించదగినది కాదు. వంచడం మరియు మెలితిప్పడం ఎలా కలపబడతాయో బట్టి, రాడ్ తన నిల్వ చేసిన శక్తిని ఒకటి కంటే ఎక్కువ విధాలుగా పరిష్కరించగలదు. ఏ కాన్ఫిగరేషన్లు నమ్మదగిన, పునరావృతమయ్యే స్నాప్ను ఉత్పత్తి చేస్తాయో అర్థం చేసుకోవడానికి పరిశోధకులు ఆ కలయికలను పరిశీలించారు.
వాస్తవానికి, రాడ్ ఒక యాంత్రిక స్ప్రింగ్ మరియు ట్రిగ్గర్ను ఒకటిగా చేసి పనిచేస్తుంది. శక్తి ఎప్పుడు నిల్వ చేయబడుతుంది మరియు ఎప్పుడు విడుదల చేయబడుతుంది అనే సమయాన్ని ప్రోగ్రామ్ చేయండి, అప్పుడు రోబోట్ మోటారును నిరంతరం అధిక అవుట్పుట్ ఇవ్వమని అడగకుండా పదునైన, శక్తివంతమైన కదలికలను పొందుతుంది.

అరచేతి పరిమాణ నమూనా
ఈ భావనను ప్రదర్శించడానికి, బృందం సాంప్రదాయ రోబోట్ కంటే బొమ్మకు దగ్గరగా ఉండే కొలతలతో కూడిన కాంపాక్ట్ యంత్రాన్ని సమీకరించింది. అధ్యయనం మరియు నమూనా నుండి ముఖ్యమైన గణాంకాలు:
- బరువు: సుమారు 3.4 ఔన్సులు, ప్లేయింగ్ కార్డుల డెక్తో సమానం.
- పరిమాణం: అరచేతిలో ఇమిడేంత చిన్నది.
- వేగం: సెకనుకు సుమారు మూడు శరీర పొడవులు, చిన్న దూకుడుల శ్రేణి ద్వారా సాధించబడుతుంది.
- సామర్థ్యాలు: తడి ఉపరితలాలపై దూకడం, ఈత కొట్టడం మరియు అడ్డంకుల కోర్సును నావిగేట్ చేయడం.
అడ్డంకుల కోర్సు ప్రదర్శన గమనార్హం ఎందుకంటే ఇది నియంత్రిత ప్రయోగశాల సెటప్ వెలుపల రోబోట్ను పరీక్షిస్తుంది. దూకగల, దిగగల, తిరిగి దిశను మార్చుకోగల మరియు కదలడం కొనసాగించగల యంత్రం సూక్ష్మమైన నేల, అడ్డంకులు మరియు పొడి భూమి నుండి నీటికి మారడం వంటి ఊహించలేని పరిస్థితులను ఎదుర్కోవాలి — సంక్లిష్ట ఆన్బోర్డ్ గణన బదులు సరళమైన యాంత్రిక నైపుణ్యాన్ని ఉపయోగించి.
యాంత్రిక శాస్త్రం పని చేయనివ్వడం
మిషిగన్ విశ్వవిద్యాలయంలో రోబోటిక్స్ సహాయ ప్రొఫెసర్ మరియు అధ్యయనం యొక్క సహ-మొదటి రచయిత జియావోనాన్ (షాన్) హువాంగ్, ఈ ప్రాజెక్టును హార్డ్వేర్ మరియు నియంత్రణ సాఫ్ట్వేర్ మధ్య కృషిని పునఃపంపిణీ చేసే మార్గంగా వివరించారు. రోబోట్ యొక్క యాంత్రిక శాస్త్రం పెద్ద మోటార్లు లేదా మరింత సంక్లిష్ట నియంత్రణ వ్యవస్థలు అవసరమయ్యే కొన్ని పనులను నిర్వహించనివ్వడమే విస్తృత అవకాశమని ఆయన ఒక ప్రకటనలో తెలిపారు.
ఒక సాగే నిర్మాణం ఎప్పుడు శక్తిని నిల్వ చేస్తుంది మరియు ఎప్పుడు దానిని వేగంగా విడుదల చేస్తుంది అనేదాన్ని ప్రోగ్రామ్ చేయడం ద్వారా, ఇంజనీర్లు మోటార్లను నిరంతరం వాటి పరిమితులకు నెట్టకుండా చిన్న రోబోట్లకు శక్తివంతమైన మరియు పునరావృతమయ్యే కదలికలను ఇవ్వగలరని హువాంగ్ వివరించారు. ఈ వివరణ రోబోటిక్స్ పరిశోధనలో ఒక పెద్ద ధోరణిని సూచిస్తుంది: ఎక్కువ యాక్చుయేటర్లు మరియు గణనను జోడించడం బదులు, డిజైనర్లు మెషీన్ యొక్క శరీరంలోనే తెలివిని మరియు సామర్థ్యాన్ని నిర్మించే మార్గాలను వెతుకుతున్నారు.
దూకే, ఈత కొట్టే రోబోట్లు ఎక్కడ సహాయపడగలవు
ఉభయచర ప్రతిభ కలిగిన చిన్న, శక్తి-పొదుపు యంత్రం ఉపయోగకరంగా ఉండగల అనేక సందర్భాలను పరిశోధకులు వివరిస్తున్నారు:
- చక్రాలు మరియు ట్రాక్లు కష్టపడే రద్దీగా ఉన్న భూభాగం, శిథిలాలు లేదా దట్టమైన వృక్షసంపద వంటివి.
- త్వరిత అడ్డంకి నివారణ లేదా ఆకస్మిక దిశ మార్పు అవసరమయ్యే వాతావరణాలు.
- ఒకే లోకోమోషన్ వ్యూహం సరిపోని, భూమి మరియు నీటి మధ్య దాటే మిషన్లు.
- బ్యాటరీ సామర్థ్యం లేదా మోటారు అవుట్పుట్ పరిమాణం వల్ల తీవ్రంగా పరిమితమైన డిప్లాయ్మెంట్లు.
ఈ సూత్రం చివరికి గందరగోళంగా ఉన్న, అడ్డంకులతో నిండిన భూమిని నావిగేట్ చేయాల్సిన, అడ్డంకులను అధిగమించాల్సిన, త్వరగా తిరిగి దిశను మార్చుకోవాల్సిన, లేదా భూమి మరియు జల వాతావరణాలలో పనిచేయాల్సిన రోబోట్లకు మద్దతు ఇవ్వగలదని హువాంగ్ పేర్కొన్నారు. చురుకుదనం మరియు సామర్థ్యం యొక్క ఈ కలయికే కప్పలను ప్రకృతి ప్రపంచంలో అంత ప్రభావవంతమైన జనరలిస్టులుగా చేస్తుంది.
తదుపరి ఏమి వస్తుంది
ఈ అధ్యయనం పూర్తయిన ఉత్పత్తి కాదు, ఒక భావన యొక్క రుజువు. స్నాపింగ్ యంత్రాంగాలను ఖచ్చితంగా నియంత్రించడం స్వాభావికంగా కష్టం, మరియు వంచిన మరియు మెలితిప్పిన రాడ్ ఎల్లప్పుడూ ఒకే విధంగా శక్తిని విడుదల చేయకపోవడం నమ్మదగిన నడకలను నిర్మించాలనుకునే ఇంజనీర్లకు అవకాశం మరియు సవాలు రెండూ.
అయినప్పటికీ, నమూనా యొక్క పనితీరు — తడి భూమి మరియు నీటిలో సెకనుకు సుమారు మూడు శరీర పొడవులు — ఈ విధానానికి ఎదగడానికి స్థలం ఉందని సూచిస్తుంది. వంచడం, మెలితిప్పడం మరియు స్నాపింగ్ మధ్య సంబంధాన్ని పరిశోధకులు మరింత పూర్తిగా మ్యాప్ చేస్తున్నప్పుడు, వారు డిమాండ్పై నిర్దిష్ట, పునరావృతమయ్యే దూకుడులను అందించే సాగే నిర్మాణాలను డిజైన్ చేయగలరు. అలా జరిగితే, వినయపూర్వకమైన కప్ప పెద్ద యంత్రాలు అనుసరించలేని చోట దూకే చిన్న రోబోట్ల తరాన్ని రూపొందించవచ్చు.
ఈ వ్యాసం లైవ్ సైన్స్ నివేదికపై ఆధారపడింది. అసలు వ్యాసాన్ని చదవండి.
Originally published on livescience.com